

İstehsalatda fiziki süni intellekt: Robot nümayişlərindən etibarlı istehsala keçid
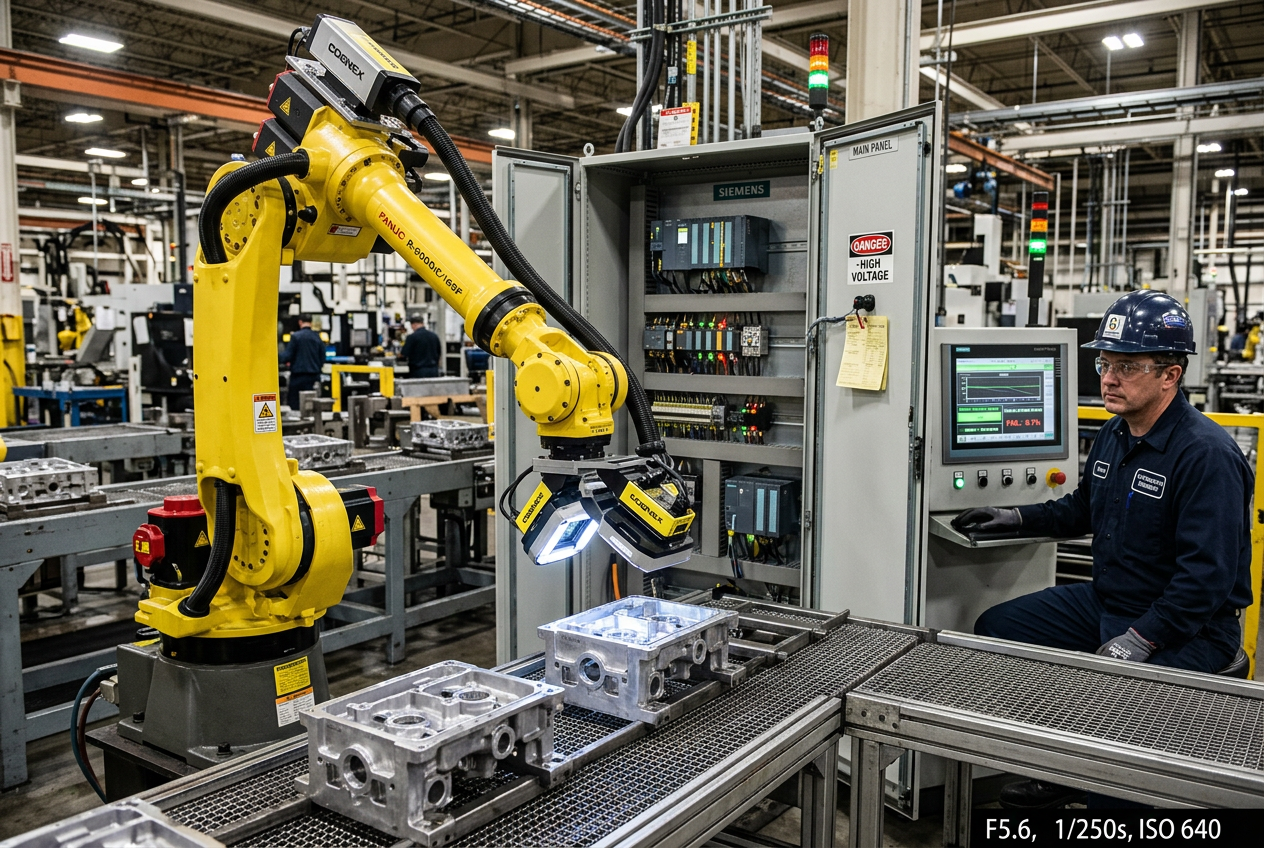
İstehsalatda Fiziki süni intellekt: robot nümayişlərindən etibarlı istehsala keçid
Adaptiv robot texnikasının, simulyasiyanın və insan-maşın əməkdaşlığının qiymətləndirilməsi üçün mühəndislik çərçivəsi.
Fiziki süni intellekti ənənəvi avtomatlaşdırmadan fərqləndirən nədir?
Ənənəvi sənaye robotları ciddi şəkildə müəyyən edilmiş iş şəraitində proqramlaşdırılmış hərəkətləri və ardıcıllıqları icra edir. Onların işi xüsusi alətlərdən, mexaniki qurğulardan, iş parçalarının dəqiq yerləşdirilməsindən və yoxlanılmış idarəetmə məntiqindən asılıdır.
Fiziki süni intellekt kompüter görməsi, çoxmodallı sensorların birləşdirilməsi və adaptiv qərarvermə vasitəsilə qavrayış və kontekstə uyğunlaşma imkanları yaradır. Bu imkanlar robot qollarına və avtomatlaşdırılmış idarə olunan nəqliyyat vasitələrinə (AGV-lərə) detalların yerləşdirilməsində, səthin işlənməsində, işıqlandırmada və iş sahəsinin quruluşunda təbii dəyişikliklərin öhdəsindən gəlməyə imkan verir.
Bununla belə, adaptiv davranış universal avtonomluq demək deyil. Fiziki süni intellekt sistemi sensorlarının, təlim verilənlər toplusunun, mexanikasının, proqram təminatı yığınının və funksional təhlükəsizlik arxitekturasının fiziki məhdudiyyətləri daxilində işləyir. Sənaye istehsalçıları Fiziki süni intellekti deterministik avtomatlaşdırmanı bütövlükdə əvəz edən vasitə kimi deyil, qabaqcıl mühəndislik aləti kimi qiymətləndirməlidirlər.
Robotların adaptivliyinin həqiqətən vacib olduğu tətbiqləri necə müəyyən etmək olar?
Fiziki süni intellekt ənənəvi avtomatlaşdırmanın məhsul çeşidliliyi ilə çətinlik çəkdiyi və ya tez-tez, baha başa gələn alət dəyişikliyi tələb etdiyi mühitlərdə investisiyadan ən yüksək gəliri təmin edir.
- Dəyişən şəraitdə dəzgahlara xidmət: Müxtəlif istiqamətlərdə yerləşdirilmiş və ya qismən nizamlanmış qablardakı iş parçalarını müəyyənləşdirmək, tutmaq və yükləmək.
- Yüksək dəqiqlikli vizual yoxlama: Ənənəvi qayda əsaslı görüntü alqoritmlərinin müəyyən edə bilmədiyi mürəkkəb səth qüsurlarını və anomaliyaları təsnif etmək.
- Çevik materiallarla iş: Nəzarət olunan iş sahəsində təsadüfi yerləşdirilmiş və ya deformasiyaya uğrayan obyektləri götürüb çeşidləmək.
- Avtonom mobil robotlar (AMR-lər): Maneələrdən real vaxt rejimində yayınaraq və mövqelərini müəyyənləşdirərək dəyişən istehsalat sahələrində hərəkət etmək.
- Avadanlığın avtomatlaşdırılmış monitorinqi: Uzaq ərazilərdəki qurğulardan istilik, akustik və vizual telemetriya məlumatları toplamaq üçün mobil sensor sistemlərinin yönləndirilməsi.
Əməliyyat yüksək dərəcədə sabit, sürətli və təkrarlanandırsa, dəqiq mexaniki qurğu ilə birləşdirilmiş deterministik idarəetmə daha sürətli və sərfəli olur. Mexaniki dizaynı yenidən işləmək və ya süni intellektlə adaptasiya arasında seçim etməzdən əvvəl dəyişkənliyin əsas mənbəyini həmişə müəyyənləşdirin.
Fiziki robotu tətbiq etməzdən əvvəl simulyasiya ilə sınaqdan keçirmək nə üçün lazımdır?
Təlim keçməmiş modelləri birbaşa zavod avadanlığına tətbiq etmək mexaniki toqquşma, alətlərin aşınması və gözlənilməz dayanma riski yaradır. Robototexnika simulyasiyası və yüksək dəqiqlikli fizika mühərrikləri mühəndis qruplarına zavod sahəsində işə salınmadan xeyli əvvəl kinematikanı, əlçatanlığı, dövr müddətlərini və nasazlıqlardan bərpanı yoxlamağa imkan verir.
Simulyasiya platformaları modelin ümumiləşdirmə qabiliyyətini qiymətləndirmək üçün minlərlə sintetik sərhəd ssenarisi yarada bilər. Bununla belə, simulyasiya fiziki sınağın əvəzi deyil, ona əlavə vasitədir. Simulyasiyadan real şəraitə keçid ciddi sınaq mərhələləri tələb edir:
1. İşləmə diapazonunu müəyyən edin: Həndəsi tolerantlıqları, material xüsusiyyətlərini, işıqlandırma hədlərini və dövr müddəti büdcələrini sənədləşdirin.
2. Sərhəd şərtlərini stress-sınağından keçirin: Yalnız normal iş rejimini təsdiqləməkdənsə, nasazlıq sərhədlərini müəyyən etmək üçün həddindən artıq işıqlandırma bucaqları, çatışmayan hissələr və səs-küylü sensor məlumatları yaradın.
3. Fiziki sınaq mərhələsini keçirin: Xəttə inteqrasiyadan əvvəl gecikməni və mexaniki uyğunlaşmanı kalibrləmək üçün sınaq stendlərində simulyasiya edilmiş hərəkət profillərini və qavrayış nəticələrini yoxlayın.
Adaptiv robotları mövcud PLC-lərlə və istehsal sistemləri ilə maneəsiz necə inteqrasiya etmək olar?
Təcrid olunmuş şəkildə işləyən intellektual robot istehsalda darboğaz yaradır. Sənayedə real dəyər əldə etmək üçün robot kontrolleri, nəzarət PLC-ləri, nəzarət və məlumatların toplanması sistemləri (SCADA) və istehsalatın icra sistemləri (MES) arasında sıx, deterministik əl sıxma protokolları tələb olunur.
Avtomatlaşdırma mühəndisləri vəziyyətə kimin sahib olduğunu açıq şəkildə müəyyən etməlidirlər. Siemens PLC kontrollerləri və ya Allen-Bradley CompactLogix kontroller modulları kimi nəzarət kontrollerləri zona bloklamalarını, dövrün başladılmasını, konveyerin sinxronizasiyasını və əvvəlki mərhələdə hissənin mövcudluğunun izlənməsini əlaqələndirməlidir.
Deterministik fieldbus protokolları və sənaye rabitə bağlantıları, çox vaxt xüsusi uzaqdan I/O skaner modulları vasitəsilə idarə olunur və robot kontrollerlərinin və PLC-lərin rabitə kəsilmələrini millisaniyənin birrəqəmli hissələri ərzində aşkarlamasını təmin edir. Əl sıxma siqnalları, konveyerin vəziyyəti və ya iş parçası məlumatları etibarsız olduqda, robot dərhal təhlükəsiz gözləmə vəziyyətinə keçməlidir.
Adaptiv işçi xanalarında insan nəzarətini və funksional təhlükəsizliyi necə təmin etmək olar?
Fiziki süni intellekt modelləri qeyri-deterministik trayektoriya düzəlişləri yarada bildiyinə görə, ənənəvi sabit perimetr mühafizəsi intellektual və nasazlığa qarşı təhlükəsiz zona idarəetməsi ilə tamamlanmalıdır.
Ən vacibi, təhlükəsizlik baxımından kritik bloklamalar heç vaxt qeyri-deterministik süni intellekt nəticələrindən asılı olmamalıdır. Sertifikatlaşdırılmış təhlükəsizlik dövrələri və ABB Pluto təhlükəsizlik kontrollerləri kimi aparat kontrollerləri təcili dayandırma düymələri, təhlükəsizlik işıq pərdələri və təcili enerji kəsiciləri üzərində son qərar səlahiyyətini saxlamalıdır.
Modelin nəticələrinə inam səviyyələrini, aktiv hərəkət trayektoriyalarını və sensorların vəziyyətini real vaxtda göstərən intuitiv HMI panelləri hazırlayın. Qeyri-müəyyənlik müəyyən edilmiş təhlükəsizlik hədlərini aşdıqda, sistem təxmin yürütmək əvəzinə təhlükəsiz rejimə keçməli, hərəkəti dayandırmalı və operatorun təsdiqini istəməlidir.
İstehsalçılar süni intellektli robot texnikasının real istehsal dəyərini necə ölçməlidirlər?
Uğurlu pilot nümayişi istehsala hazır olmaq demək deyil. Süni intellektlə dəstəklənən iş hüceyrələrini ciddi istehsalat əsas fəaliyyət göstəriciləri (KPI) əsasında qiymətləndirin:
- Ümumi avadanlıq effektivliyi (OEE): Mövcudluğa, istehsal tempinə və ilk yoxlamadan keçmə göstəricisinə (FPY) təsir.
- Müdaxilə tezliyi: İnsan müdaxilələri arasındakı orta vaxt (MTBA) və bərpa üçün orta vaxt (MTTR).
- Yanlış rəddetmə və qüsurun gözdən qaçma göstəriciləri: Növbələr üzrə real dəyişkənlik şəraitində keyfiyyət təsnifatının dəqiqliyi.
- Ümumi həyat dövrü xərcləri: Hesablama avadanlığı, kənar qurğulara texniki xidmət, sensorların kalibrlənməsi və məlumat dəstlərinin müntəzəm yenidən öyrədilməsi xərcləri.
Uyğunlaşan iş hüceyrəsi bir neçə istehsal növbəsi ərzində ənənəvi göstəricilərdən ardıcıl olaraq üstün olmadıqca, tətbiqi istehsal xətləri üzrə genişləndirməyin.
Əsas nəticələr və mühəndislik üzrə əməli tövsiyələr
Fiziki süni intellekt sərt, sabit avtomatlaşdırma ilə mürəkkəb və dəyişkən istehsal əməliyyatları arasındakı uçurumu aradan qaldırır. Uğurlu tətbiq istehsaldakı konkret dəyişkənliklərin dəqiq müəyyənləşdirilməsi, kinematika və görmə modellərinin fizika əsaslı simulyasiyada sınaqdan keçirilməsi, habelə süni intellektin qavrayışı ilə naqillə birləşdirilmiş funksional təhlükəsizlik arasında ciddi deterministik ayrılığın qorunması ilə başlayır. Uyğunlaşan robot texnikasını sınaqdan çıxmış PLC arxitekturalarına və yoxlanıla bilən istehsal göstəricilərinə əsaslandırmaqla zavod komandaları etibarlı, genişləndirilə bilən intellektual avtomatlaşdırmanı istehsalat sahəsində tətbiq edə bilərlər.


