

EtherCAT ilə çoxoxlu hərəkətə nəzarət sistemlərinin layihələndirilməsi
EtherCAT ilə Çoxoxlu Hərəkətə Nəzarət Sistemlərinin Layihələndirilməsi
Sinxronlaşdırılmış sənaye Ethernet şəbəkələri maşın istehsalçılarına proqnozlaşdırıla bilən, deterministik maşın davranışını qoruyaraq çoxsaylı oxları koordinasiya etməyə necə kömək edir.
Müasir Qablaşdırma və Robototexnikada Çoxoxlu Koordinasiya Niyə Vacibdir?
Müasir qablaşdırma maşınları, yüksəksürətli robotlar, çap avadanlıqları və materialların daşınması sistemləri tez-tez bir neçə servo mühərrikin vahid koordinasiyalı mexanizm kimi işləməsini tələb edir. Hər ox müstəqil trayektoriya icra edə bilər, lakin maşının ümumi məhsuldarlığı və məhsulun keyfiyyəti mikrosaniyə səviyyəsində vaxtlama və faza uyğunlaşmasından asılıdır.
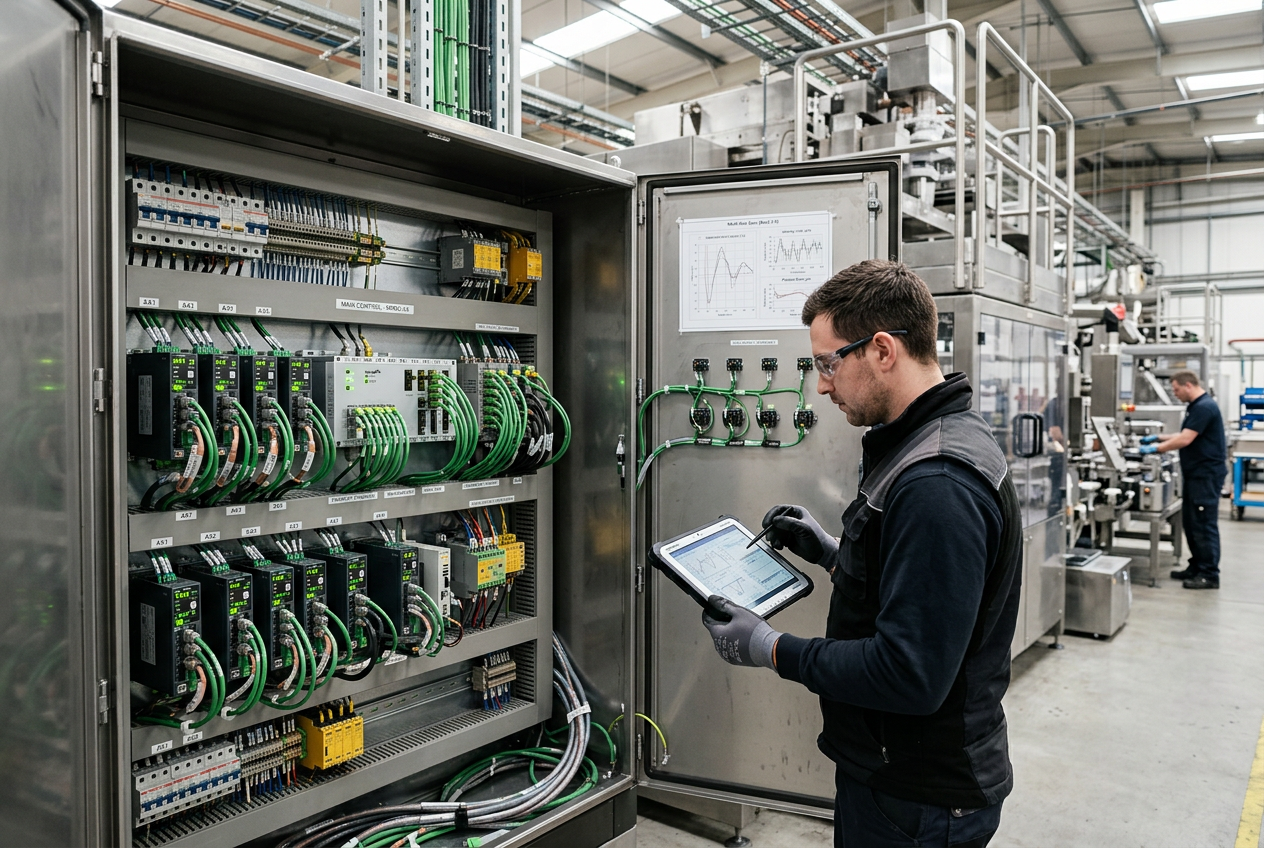
Ənənəvi köhnə arxitekturalar oxların sayı artdıqca mürəkkəb naqillənmə, analoq sürət əmrləri və qeyri-deterministik sahə şinləri ilə tez-tez çətinlik çəkir. EtherCAT bunu Ethernet kadrlarının real vaxtda deterministik emalı və paylanmış saatların sinxronlaşdırılması ilə həll edir. Yüksəksürətli avtomatlaşdırılmış qablaşdırma xətlərində Schneider PacDrive MC-4 Servo Ötürücüsü kimi xüsusi ötürücülərdən istifadə şkafda tutulan yeri və kabel çəkilişini azaldarkən çoxoxlu hərəkətin dəqiq sinxronlaşmasını təmin edir.
Çoxoxlu hərəkət ötürücülərindəki son yeniliklər sənayedə aydın bir keçidi əks etdirir: maşın istehsalçıları şkaf xərclərini artırmadan deterministik performansı qoruyan modul, yığcam arxitekturalar tələb edirlər.
EtherCAT Hərəkət Şəbəkəsinin Əsas Arxitektura Komponentləri Hansılardır?
Deterministik hərəkətə nəzarət topologiyası bir-biri ilə əlaqəli beş qatdan ibarətdir: hərəkət kontrolleri/master, EtherCAT fiziki rabitə halqası və ya xətti, rəqəmsal servo ötürücülər, əks-əlaqə çeviriciləri və mexaniki aktuatorlar.
Hərəkət kontrolleri interpolasiya edilmiş trayektoriyaları, elektron kam cədvəllərini və virtual ötürmə nisbətlərini hesablayır. ABB PM5670-MC-KIT Hərəkət Kontrolleri Dəsti kimi kontrollerlər mürəkkəb çoxoxlu hərəkət profillərini real vaxtda hesablamaq və eyni zamanda arxa planda diaqnostika tapşırıqlarını idarə etmək üçün tələb olunan CPU ötürmə qabiliyyətini təmin edir.
Bununla belə, sahədəki performans yalnız şinin sürətindən asılı deyil. Mexaniki rezonans, ötürücünün tənzimləmə dövrələri (cərəyan, sürət, mövqe), enkoderin ayırdetmə qabiliyyəti və tapşırıqların vaxtlama titrəyişi trayektoriyanın dəqiqliyini birbaşa müəyyən edir.
Hərəkət kontrollerləri üçün oxların tutumunu necə dəqiq hesablamaq və planlaşdırmaq olar?
Çoxoxlu hərəkət sistemini layihələndirərkən kontrolleri yalnız elan edilən ox sayına əsasən seçməyin. Bu strukturlaşdırılmış yanaşmadan istifadə edin:
1. Oxları funksional səviyyələrə ayırın: Kritik olmayan köməkçi oxları (sadə sürət tənzimləməli konveyerlər) və sıx sinxronlaşdırılan proses oxlarını (hərəkətdə kəsmə qayçıları, fırlanan bıçaqlar, elektron kamlar və delta robotun kinematikası) fərqləndirin.
2. Kontrollerin dövr müddəti ehtiyatını qiymətləndirin: 1 ms dövr sürətində 16 ox üçün nəzərdə tutulmuş kontroller təhlükəsizlik məntiqini, HMI sorğularını, resept idarəetməsini və görüntü emalı yoxlama məlumatlarını eyni vaxtda intensiv şəkildə idarə edərkən dövr sürüşmələri ilə üzləşə bilər.
3. Ötürücü və mühərrik uyğunluğunu yoxlayın: Servo ötürücülərin CiA 402 (EtherCAT üzərindən CANopen / CoE) kimi standart hərəkət profillərini, o cümlədən Dövri Sinxron Mövqe (CSP), Dövri Sinxron Sürət (CSV) və Dövri Sinxron Fırlanma Anı (CST) iş rejimlərini dəstəklədiyini təsdiqləyin.
EtherCAT Paylanmış Saatları (DC) deterministik çoxoxlu sinxronizasiyanı necə təmin edir?
Çoxoxlu sinxronizasiya bütün iştirakçı servo qovşaqlarının əks-əlaqə mövqelərini yadda saxlamasını və PWM invertor dövrlərini eyni fiziki anda yeniləməsini tələb edir. Paket toqquşmaları və ötürülmə titrəyişi səbəbindən standart Ethernet buna zəmanət verə bilmir.
EtherCAT bu problemi aparat əsaslı Paylanmış Saatlar (DC) vasitəsilə həll edir. DC dəstəkləyən ilk qul qovşağı adətən istinad saatı rolunu oynayır. Şinin işə salınması zamanı master ötürülmə müddətini ölçən kadrlar göndərərək hər qovşaq arasındakı keçid vaxtını hesablayır. Bütün qul cihazların saatları dinamik şəkildə tənzimlənir ki, yüzlərlə qovşaq üzrə sinxronizasiya titrəyişi 1 mikrosaniyədən xeyli aşağı qalsın.
Qarışıq və ya inkişafda olan avtomatlaşdırma müəssisələrində ötürücülərarası rabitə və yüksək sürətli məlumat mübadiləsi həmişə kritik əhəmiyyət daşıyıb. ABB SDCS-DSL-4 DCSLink rabitə platası kimi xüsusi ötürücü rabitə həlləri və Allen-Bradley 1785-L20E Ethernet kontrolleri kimi sınaqdan çıxmış sənaye şəbəkəsi kontrollerləri deterministik zamanlamanın xüsusi nöqtədən-nöqtəyə bağlantılardan vahid real vaxt Ethernet şəbəkəsinə qədər necə davamlı inkişaf etdiyini göstərir.
Hərəkət sisteminin işə salınması üzrə yoxlama siyahısında hansı əsas addımlar yoxlanmalıdır?
Canlı mexanizmlərdə yüksək sürətli koordinasiyalı hərəkəti işə salmazdan əvvəl hər bir əməliyyat səviyyəsini sistemli şəkildə yoxlayın:
- Aparat və naqillər: Ekranlanmış burulmuş cüt naqillərin (Cat5e/Cat6 sənaye Ethernet-i) istifadəsini, bir nöqtədən torpaqlamanı və servo mühərriklərinin güc kabelləri ilə enkoder xətlərinin lazımi qaydada ayrılmasını yoxlayın.
- Paylanmış saatın yoxlanması: Sinxronlaşdırılan bütün oxlarda DC rejiminin aktiv olduğunu təsdiqləyin, master diaqnostikasında sinxronizasiya titrəyiş sayğaclarını yoxlayın və sinxronizasiya dövrünün kontroller tapşırığının müddətinə uyğun olduğunu təsdiqləyin.
- İdarəetmə konturlarının sazlanması: Çoxoxlu master-slave sinxronlaşdırmasını və ya kam idarəetməsini aktivləşdirməzdən əvvəl hər ox üçün cərəyan, sürət və mövqe konturlarını avtomatik və ya əl ilə ayrıca sazlayın.
- Başlanğıc mövqeyinin tapılması və təhlükəsiz hədlər: Müsbət və mənfi istiqamətlər üzrə proqram və aparat həddi aşma limitlərini, fırlanma momenti limitlərini və mütləq enkoderin başlanğıc mövqeyi ofsetlərini yoxlayın.
- Şəbəkə nasazlığı zamanı davranış: Aralıq şəbəkə kabelini ayıraraq rabitə itkisini simulyasiya edin; ötürücülərin dərhal təhlükəsiz fırlanma momentinin söndürülməsi (STO) rejiminə keçdiyinə və ya nəzarətli fövqəladə yavaşıma etdiyinə əmin olun.
- Konfiqurasiyanın ehtiyat nüsxəsi: Ötürücü parametrləri dəstlərini, kontrollerin XML şəbəkə konfiqurasiya fayllarını (ENI) və mənbə proqramlarını ixrac edib arxivləşdirin.
Kompakt çoxoxlu servo ötürücülər şkafda yerə qənaət etməyə və istilik idarəetməsini optimallaşdırmağa necə kömək edir?
Müasir maşın istehsalçıları elektrik şkaflarının ölçülərini daim kiçiltməyə çalışırlar. İkioxlu və çoxoxlu servo ötürücülər bir neçə invertorun güc mərhələsini ümumi DC şinini və düzləndiricisini paylaşan vahid korpusda birləşdirir.
Ümumi DC şinli quruluşlar regenerativ əyləclənən mühərriklərin enerjini birbaşa sürətlənən mühərriklərə ötürməsinə imkan verir. Bu, ümumi elektrik şəbəkəsi üzrə enerji tələbatını və əyləc rezistorlarının istilik yayımını azaldır. Bununla belə, daha yüksək güc sıxlığı ciddi istilik hesablamaları, panelin kifayət qədər havalandırılması və istehsalçının quraşdırma təlimatlarında göstərilən minimum yan boşluqlara ciddi riayət olunmasını tələb edir.
Xülasə və sahə üzrə tövsiyələr: Mühəndislər necə hərəkət etməlidir?
EtherCAT maşın istehsalçılarını yüksək məhsuldarlıqlı çoxoxlu avtomatlaşdırma üçün deterministik, miqyaslana bilən əsas şəbəkə ilə təmin edir. Uğurlu tətbiq üçün yüksək şin sürətini lazımi mexaniki sərtlik, dəqiq ötürücü konturlarının sazlanması və paylanmış saatın etibarlı konfiqurasiyası ilə tarazlaşdırmaq lazımdır. Etibarlı sənaye kontrollerlərini, sertifikatlı çoxoxlu servo ötürücüləri və sınaqdan keçirilmiş şəbəkə konfiqurasiyalarını birləşdirərək mühəndis qrupları uzun illər rəvan və proqnozlaşdırıla bilən şəkildə işləyən, yüksək məhsuldarlıqlı maşınlar qura bilərlər.
Məqaləni PLC DCS Pro Ltd.-də sənaye avtomatlaşdırması və hərəkət sistemləri üzrə baş mütəxəssis Lin Wei təqdim edib.


