

L’IA physique dans l’industrie manufacturière : des démonstrations de robots à une production fiable
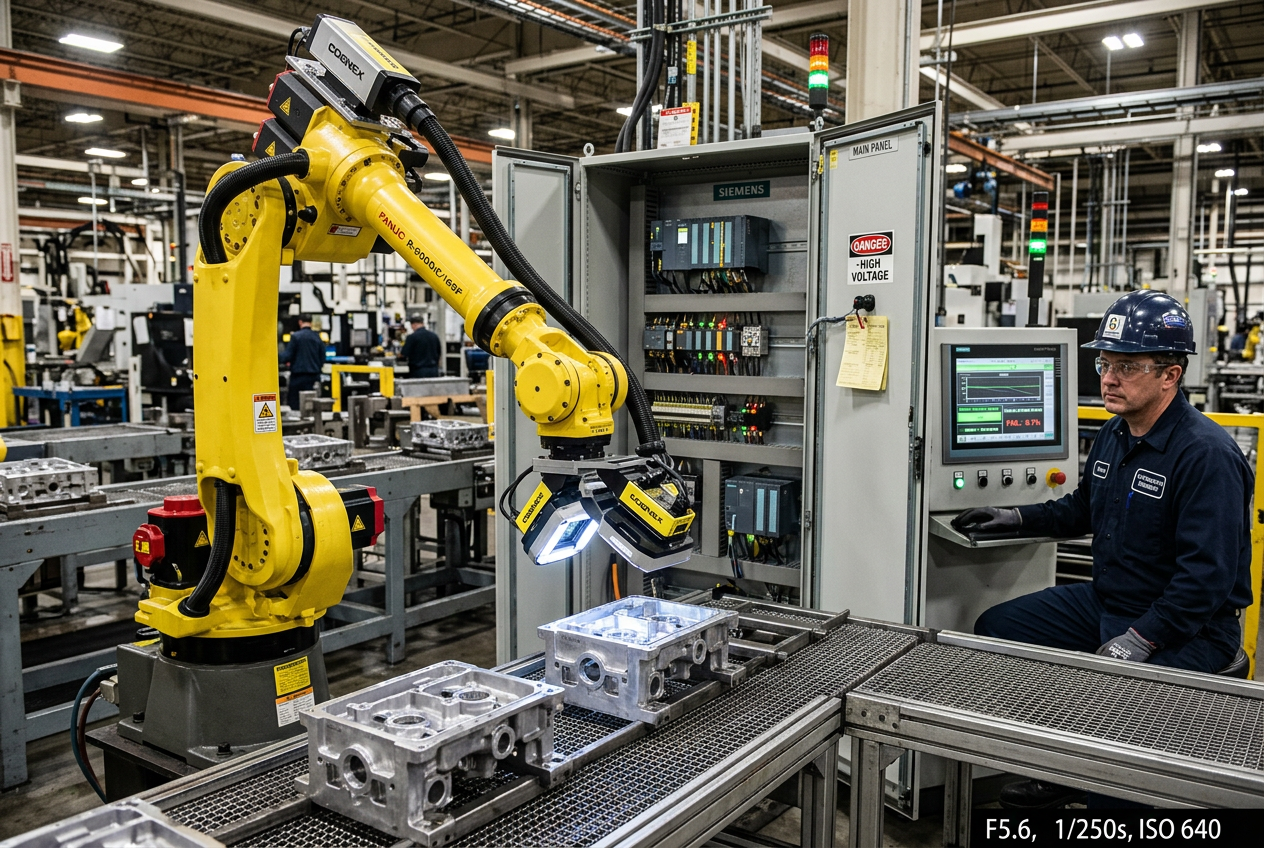
L’IA physique dans la fabrication : des démonstrations robotiques à une production fiable
Un cadre d’ingénierie pour évaluer la robotique adaptative, la simulation et la collaboration homme-machine.
Qu’est-ce qui distingue l’IA physique de l’automatisation traditionnelle ?
Les robots industriels traditionnels exécutent des mouvements et des séquences programmés dans des conditions de fonctionnement strictement définies. Leurs performances dépendent d’outils dédiés, de dispositifs mécaniques, d’un positionnement précis des pièces et d’une logique de commande validée.
L’IA physique ajoute des capacités de perception et d’adaptation contextuelle grâce à la vision industrielle, à la fusion de capteurs multimodaux et à la prise de décision adaptative. Ces capacités permettent aux bras robotisés et aux véhicules à guidage automatique (AGV) de gérer les variations naturelles de présentation des pièces, de finition de surface, d’éclairage et d’agencement de l’espace de travail.
Cependant, un comportement adaptatif n’équivaut pas à une autonomie universelle. Un système d’IA physique reste limité par les capacités physiques de ses capteurs, son jeu de données d’entraînement, sa mécanique, sa pile logicielle et son architecture de sécurité fonctionnelle. Les fabricants industriels doivent considérer l’IA physique comme un outil d’ingénierie avancé plutôt que comme un remplacement intégral de l’automatisation déterministe.
Comment repérer les applications où l’adaptabilité robotique est vraiment importante ?
L’IA physique offre le meilleur retour sur investissement dans les environnements à forte diversité de produits, où l’automatisation conventionnelle peine à gérer les variations ou nécessite des reconfigurations fréquentes et coûteuses.
- Alimentation dynamique des machines : identifier, saisir et charger des pièces présentées dans des orientations variées ou dans des bacs semi-structurés.
- Inspection visuelle de haute précision : classifier des défauts de surface complexes et des anomalies qui dépassent les capacités des algorithmes de vision conventionnels fondés sur des règles.
- Manutention flexible des matériaux : saisir et trier des objets placés de manière aléatoire ou déformables dans un espace de travail contrôlé.
- Robotique mobile autonome (AMR) : naviguer dans des ateliers dynamiques en évitant les obstacles et en se localisant en temps réel.
- Surveillance automatisée des équipements : acheminer des systèmes mobiles de perception pour recueillir des données de télémétrie thermique, acoustique et visuelle sur des unités distantes sur le terrain.
Si une opération est très stable, rapide et répétitive, un dispositif mécanique de précision associé à une commande déterministe reste plus rapide et plus rentable. Isolez toujours la principale source de variabilité avant de choisir entre une refonte mécanique et une adaptation pilotée par l’IA.
Pourquoi valider par simulation avant le déploiement physique d’un robot ?
Déployer des modèles non entraînés directement sur les équipements de l’usine risque de provoquer des collisions mécaniques, l’usure des outils et des arrêts imprévus. Les outils de simulation robotique et les moteurs physiques haute fidélité permettent aux équipes d’ingénierie de valider la cinématique, l’accessibilité, les temps de cycle et la reprise après défaillance bien avant la mise en service sur le site de production.
Les plateformes de simulation peuvent générer des milliers de scénarios synthétiques de cas limites afin d’évaluer la capacité de généralisation des modèles. Toutefois, la simulation complète les essais physiques, elle ne les remplace pas. Pour combler l’écart entre simulation et réalité, une mise en place rigoureuse est nécessaire :
1. Définir le domaine de fonctionnement : Documentez les tolérances géométriques, les propriétés des matériaux, les limites d’éclairage et les budgets de temps de cycle.
2. Tester les conditions limites : Introduisez systématiquement des angles d’éclairage extrêmes, des pièces manquantes et des signaux de capteurs bruités afin de cartographier les limites de défaillance, plutôt que de simplement confirmer un fonctionnement nominal.
3. Procéder à une mise en place physique : Validez les profils de mouvement simulés et les inférences de perception sur des bancs d’essai afin d’étalonner la latence et la conformité mécanique avant l’intégration à la ligne.
Comment intégrer en toute transparence des robots adaptatifs aux automates programmables et aux systèmes de production existants ?
Un robot intelligent fonctionnant de manière isolée crée un goulot d’étranglement dans la production. Pour générer une réelle valeur industrielle, il faut des protocoles de synchronisation étroits et déterministes entre le contrôleur du robot, les automates de supervision, les systèmes de contrôle et d’acquisition de données (SCADA) et les systèmes d’exécution de la production (MES).
Les ingénieurs en automatisation doivent définir explicitement la gestion des états. Les contrôleurs de supervision, tels que les automates programmables Siemens ou les modules de contrôle Allen-Bradley CompactLogix, doivent coordonner les verrouillages des zones, le lancement des cycles, la synchronisation des convoyeurs et le suivi de la présence des pièces en amont.
Les protocoles de bus de terrain déterministes et les liaisons de communication industrielles, souvent gérés par des modules de scrutation d’E/S déportées, permettent aux contrôleurs de robots et aux automates programmables industriels de détecter les pertes de communication en quelques millisecondes. Le robot doit immédiatement passer en état d’arrêt sécurisé si les signaux de synchronisation, l’état du convoyeur ou les données de la pièce deviennent invalides.
Comment mettre en place une supervision humaine et une sécurité fonctionnelle dans des cellules de travail adaptatives ?
Comme les modèles d’IA physique peuvent introduire des ajustements non déterministes des trajectoires, les dispositifs traditionnels de protection fixes en périphérie doivent être complétés par une gestion intelligente et à sécurité intégrée des zones.
Il est essentiel que les verrouillages critiques pour la sécurité ne dépendent jamais des inférences non déterministes de l’IA. Les circuits de sécurité certifiés et les contrôleurs matériels, tels que les contrôleurs de sécurité Pluto d’ABB, doivent conserver l’autorité suprême sur les arrêts d’urgence, les barrières immatérielles de sécurité et les coupures d’alimentation d’urgence.
Concevez des tableaux de bord IHM intuitifs qui affichent en temps réel le niveau de confiance des inférences du modèle, les trajectoires de mouvement actives et l’état des capteurs. Lorsque l’incertitude dépasse les seuils de sécurité définis, le système doit passer en mode dégradé en douceur, interrompre le mouvement et demander la confirmation de l’opérateur au lieu de faire une supposition.
Comment les fabricants doivent-ils mesurer la valeur réelle de la robotique IA en production ?
Une démonstration pilote réussie ne signifie pas que le système est prêt pour la production. Évaluez les postes de travail assistés par l’IA selon des indicateurs clés de performance rigoureux :
- Efficacité globale des équipements (OEE) : incidence sur la disponibilité, la cadence et le rendement au premier passage (FPY).
- Fréquence des interventions : temps moyen entre les assistances humaines (MTBA) et temps moyen de rétablissement (MTTR).
- Taux de rejets erronés et de défauts non détectés : précision de la classification de la qualité malgré les variations réelles d’une équipe à l’autre.
- Coût total du cycle de vie : coûts du matériel informatique, de la maintenance en périphérie, de l’étalonnage des capteurs et du réentraînement régulier des jeux de données.
Étendez le déploiement aux lignes de production uniquement après qu’un poste de travail adaptatif a systématiquement surpassé les références conventionnelles sur plusieurs équipes de production.
Points clés et recommandations d’ingénierie
L’IA physique comble le fossé entre l’automatisation rigide à postes fixes et les opérations de fabrication complexes et variables. Une mise en œuvre réussie commence par le repérage précis des variations de production, la validation des modèles cinématiques et de vision par simulation basée sur la physique, et le maintien d’une séparation déterministe stricte entre la perception par l’IA et la sécurité fonctionnelle câblée. En s’appuyant sur des architectures API éprouvées et des indicateurs de production vérifiables pour piloter des systèmes robotiques adaptatifs, les équipes d’usine peuvent déployer une automatisation intelligente, fiable et évolutive en atelier.


