

Conception de systèmes de commande de mouvement multiaxes avec EtherCAT
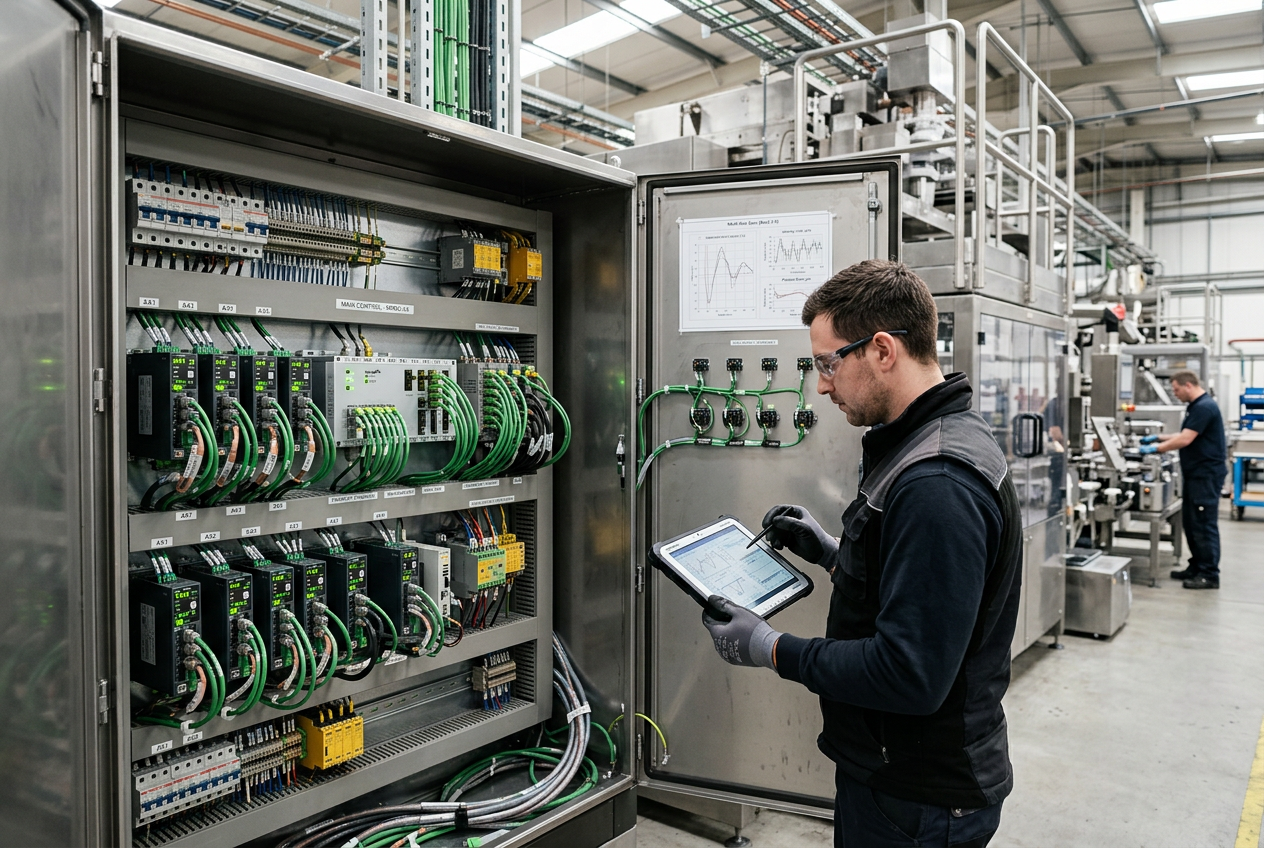
Concevoir des systèmes de commande de mouvement multiaxes avec EtherCAT
Comment les réseaux Ethernet industriels synchronisés aident les constructeurs de machines à coordonner plusieurs axes tout en préservant un comportement prévisible et déterministe de la machine.
Pourquoi la coordination multiaxe est-elle essentielle dans les systèmes modernes d’emballage et de robotique ?
Les machines d’emballage modernes, les robots à grande vitesse, les équipements d’impression et les systèmes de manutention nécessitent souvent que plusieurs servomoteurs fonctionnent comme un mécanisme coordonné unique. Chaque axe peut exécuter une trajectoire indépendante, mais le débit global de la machine et la qualité des produits dépendent d’une synchronisation à la microseconde près et d’un alignement de phase.
Les anciennes architectures traditionnelles peinent souvent à gérer le câblage complexe, les consignes de vitesse analogiques et les bus de terrain non déterministes à mesure que le nombre d’axes augmente. EtherCAT résout ce problème grâce au traitement déterministe à la volée des trames Ethernet et à la synchronisation des horloges distribuées. Dans les cellules d’emballage automatisées à grande vitesse, l’utilisation de variateurs dédiés tels que le variateur servo Schneider PacDrive MC-4 garantit une synchronisation étroite des mouvements multiaxes tout en réduisant l’encombrement de l’armoire et le volume de câblage.
Les développements récents dans le domaine des variateurs multiaxes témoignent d’une transition nette dans l’industrie : les constructeurs de machines ont besoin d’architectures modulaires et compactes qui préservent des performances déterministes sans faire grimper le coût des armoires.
Quels sont les principaux composants architecturaux d’un réseau de commande de mouvement EtherCAT ?
Une architecture de commande de mouvement déterministe comprend cinq couches interconnectées : le contrôleur de mouvement/maître, l’anneau ou la ligne de communication physique EtherCAT, les variateurs servo numériques, les transducteurs de retour et les actionneurs mécaniques.
Le contrôleur de mouvement calcule les trajectoires interpolées, les tables de cames électroniques et les rapports de réduction virtuels. Des contrôleurs tels que le kit de contrôleur de mouvement ABB PM5670-MC-KIT offrent la puissance de calcul nécessaire pour calculer en temps réel des profils de mouvement complexes sur plusieurs axes, tout en gérant les tâches de diagnostic en arrière-plan.
Cependant, les performances sur le terrain ne dépendent pas uniquement de la vitesse du bus. La résonance mécanique, les boucles de réglage des variateurs (courant, vitesse, position), la résolution des codeurs et la gigue de synchronisation des tâches déterminent directement la précision des trajectoires.
Comment calculer avec précision et planifier la capacité des axes pour les contrôleurs de mouvement ?
Lors de la conception d’un système de mouvement multiaxe, évitez de choisir un contrôleur uniquement en fonction du nombre d’axes annoncé. Suivez cette méthode structurée :
1. Classez les axes selon leur niveau de criticité : Distinguez les axes auxiliaires non critiques (convoyeurs à vitesse régulée simple) des axes de processus étroitement synchronisés (cisailles volantes, couteaux rotatifs, cames électroniques et cinématique de robot delta).
2. Évaluez la marge disponible pour le temps de cycle du contrôleur : Un contrôleur donné pour 16 axes avec un temps de cycle de 1 ms peut subir des retards de cycle s’il gère simultanément une logique de sécurité étendue, des interrogations IHM, la gestion des recettes et des données d’inspection par vision.
3. Vérifiez la compatibilité des variateurs et des moteurs : Vérifiez que les variateurs servo prennent en charge les profils de mouvement standard, tels que CiA 402 (CANopen sur EtherCAT / CoE), y compris les modes de fonctionnement position synchrone cyclique (CSP), vitesse synchrone cyclique (CSV) et couple synchrone cyclique (CST).
Comment les horloges distribuées (DC) EtherCAT assurent-elles une synchronisation déterministe multiaxe ?
La synchronisation multiaxe exige que tous les nœuds servo participants enregistrent les positions de retour et actualisent les cycles de l’onduleur PWM exactement au même instant physique. Ethernet standard ne peut pas le garantir en raison des collisions de paquets et de la gigue de transit.
EtherCAT relève ce défi grâce aux horloges distribuées (DC) gérées par le matériel. Le premier nœud esclave compatible avec les DC sert généralement d’horloge de référence. Lors de l’initialisation du bus, le maître envoie des trames de mesure du délai de propagation afin de calculer les temps de transit entre chaque nœud. Les horloges de tous les dispositifs esclaves sont ajustées dynamiquement afin que la gigue de synchronisation reste bien inférieure à 1 microseconde, même sur des centaines de nœuds.
Dans les installations d’automatisation mixtes ou en évolution, la communication entre variateurs et les échanges de données à grande vitesse sont essentiels depuis longtemps. Les solutions dédiées de communication entre variateurs, comme la carte de communication ABB SDCS-DSL-4 DCSLink, et les contrôleurs de réseau industriel éprouvés, comme le contrôleur Ethernet Allen-Bradley 1785-L20E, illustrent l’évolution constante de la synchronisation déterministe, des liaisons dédiées point à point à un réseau Ethernet temps réel unifié.
Quelles sont les étapes clés à vérifier dans votre liste de contrôle de mise en service du système de mouvement ?
Avant de mettre en service un mouvement coordonné à grande vitesse sur des machines en fonctionnement, vérifiez systématiquement chaque couche opérationnelle :
- Matériel et câblage : vérifiez le câblage à paires torsadées blindées (Ethernet industriel Cat5e/Cat6), la mise à la terre en un seul point et la séparation adéquate entre les câbles d’alimentation des servomoteurs et les lignes des codeurs.
- Validation des horloges distribuées : vérifiez que le mode DC est activé sur tous les axes synchronisés, contrôlez les compteurs de gigue de synchronisation dans les diagnostics du maître et confirmez que le cycle de synchronisation correspond à la période de tâche du contrôleur.
- Réglage des boucles d’asservissement : effectuez le réglage automatique ou manuel des boucles de courant, de vitesse et de position pour chaque axe avant d’activer le synchronisme maître-esclave ou le profilage par came multiaxe.
- Prise d’origine et limites de sécurité : validez les limites de dépassement de course logicielles et matérielles, positives et négatives, les limites de couple et les décalages de prise d’origine des codeurs absolus.
- Comportement en cas de panne réseau : simulez une perte de communication en débranchant un câble réseau intermédiaire ; vérifiez que les variateurs passent immédiatement en mode STO (suppression sûre du couple) ou en décélération d’urgence contrôlée.
- Sauvegarde de la configuration : exportez et archivez les jeux de paramètres des variateurs, les fichiers XML de configuration réseau du contrôleur (ENI) et les programmes sources.
Comment les variateurs servo compacts multiaxes optimisent-ils l’espace dans l’armoire et la gestion thermique ?
Les constructeurs de machines modernes sont constamment poussés à réduire la taille des armoires électriques. Les variateurs servo à deux axes ou multiaxes regroupent plusieurs étages de puissance d’onduleur dans un seul châssis partageant un bus continu et un redresseur communs.
Les architectures à bus continu partagé permettent aux moteurs qui décélèrent et récupèrent de l’énergie de la fournir directement aux moteurs en accélération, réduisant ainsi la demande globale en puissance sur le réseau électrique et la chaleur dissipée par les résistances de freinage. Toutefois, une densité de puissance supérieure exige des calculs thermiques rigoureux, une ventilation adéquate de l’armoire et le respect strict des dégagements latéraux minimaux indiqués dans les manuels d’installation du fabricant.
Résumé et recommandations pratiques : quelle démarche les ingénieurs doivent-ils suivre ?
EtherCAT fournit aux constructeurs de machines une infrastructure déterministe et évolutive pour l’automatisation multiaxe haute performance. Une mise en œuvre réussie exige de concilier des vitesses de bus élevées avec une rigidité mécanique adaptée, un réglage minutieux des boucles d’asservissement et une configuration robuste des horloges distribuées. En associant des contrôleurs industriels fiables, des variateurs servo multiaxes certifiés et des configurations réseau validées, les équipes d’ingénierie peuvent construire des machines à haut débit qui fonctionnent sans à-coups et de manière prévisible pendant de nombreuses années.
Article rédigé par Lin Wei, spécialiste senior en automatisation industrielle et systèmes de mouvement chez PLC DCS Pro Ltd.


