

طراحی سامانههای کنترل حرکت چندمحوره با EtherCAT
طراحی سامانههای کنترل حرکت چندمحوره با EtherCAT
شبکههای اترنت صنعتی همزمان چگونه به سازندگان ماشین کمک میکنند چند محور را هماهنگ کنند و درعینحال رفتار قابلپیشبینی و قطعی ماشین را حفظ کنند.
چرا هماهنگی چندمحوره در بستهبندی و رباتیک مدرن حیاتی است؟
ماشینآلات بستهبندی مدرن، رباتیک پرسرعت، تجهیزات چاپ و سامانههای جابهجایی مواد، اغلب به چندین سرووموتور نیاز دارند که بهصورت یک سازوکار هماهنگ کار کنند. هر محور ممکن است مسیر مستقلی را اجرا کند، اما توان عملیاتی کلی ماشین و کیفیت محصول به زمانبندی در سطح میکروثانیه و همترازی فاز وابسته است.
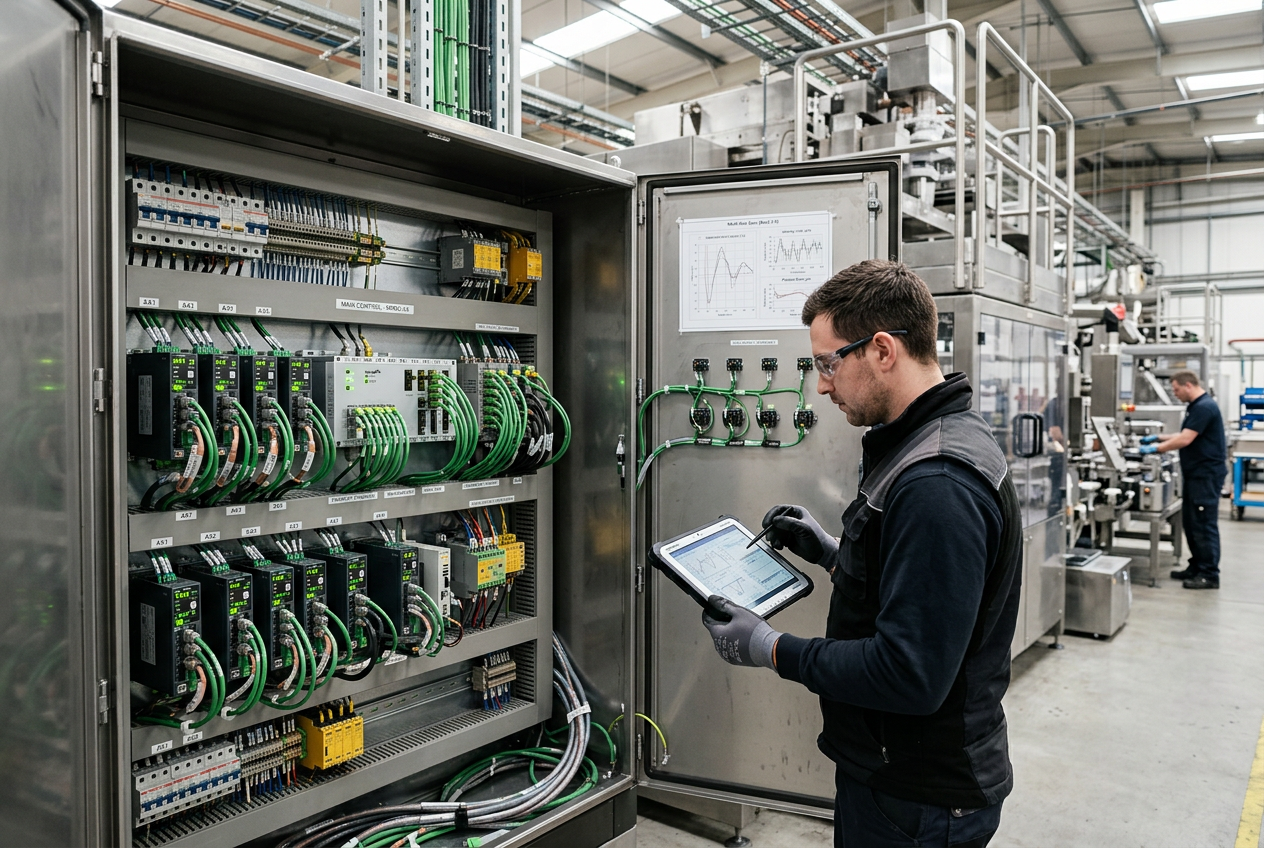
معماریهای سنتی و قدیمی اغلب هنگام افزایش تعداد محورها با سیمکشی پیچیده، فرمانهای سرعت آنالوگ و گذرگاههای میدانی غیردترمینستیک به مشکل برمیخورند. EtherCAT این مشکل را با پردازش قطعیِ حین انتقال فریمهای اترنت و همزمانسازی ساعت توزیعشده حل میکند. در سلولهای بستهبندی خودکار پرسرعت، استفاده از درایوهای اختصاصی مانند سروودرایو Schneider PacDrive MC-4 حرکت چندمحوره را با همزمانی دقیق تضمین میکند و درعینحال فضای اشغالشده در تابلو و هزینههای سیمکشی را کاهش میدهد.
تحولات اخیر در درایورهای حرکت چندمحوره، گذار آشکار صنعت را نشان میدهند: سازندگان ماشین به معماریهای ماژولار و فشردهای نیاز دارند که بدون افزایش هزینههای تابلو، عملکرد قطعی را حفظ کنند.
اجزای اصلی معماری یک شبکه حرکتی EtherCAT کداماند؟
یک توپولوژی کنترل حرکت قطعی از پنج لایه بههمپیوسته تشکیل میشود: کنترلر حرکتی/مستر، حلقه یا خط ارتباط فیزیکی EtherCAT، سروودرایوهای دیجیتال، مبدلهای بازخورد و عملگرهای مکانیکی.
کنترلر حرکتی، مسیرهای درونیابیشده، جدولهای بادامک الکترونیکی و نسبتهای دنده مجازی را محاسبه میکند. کنترلرهایی مانند کیت کنترلر حرکتی ABB PM5670-MC-KIT پهنای باند پردازنده لازم را برای محاسبه بیدرنگ پروفایلهای پیچیده حرکت چندمحوره و همزمان مدیریت وظایف تشخیصی پسزمینه فراهم میکنند.
بااینحال، عملکرد در محل کار تنها به سرعت گذرگاه وابسته نیست. تشدید مکانیکی، حلقههای تنظیم درایو (جریان، سرعت، موقعیت)، وضوح انکودر و نوسان زمانبندی وظایف، مستقیماً دقت مسیر را تعیین میکنند.
چگونه ظرفیت محورها را برای کنترلرهای حرکتی دقیق محاسبه و برنامهریزی کنیم؟
هنگام طراحی سامانه حرکتی چندمحوره، از انتخاب کنترلکننده صرفاً بر اساس تعداد محوری که در مشخصات اصلی آن ذکر شده است، خودداری کنید. از این رویکرد ساختاریافته استفاده کنید:
۱. ردههای عملکردی محورها را مشخص کنید: محورهای کمکی غیرحساس (نوار نقالههایی با تنظیم ساده سرعت) را از محورهای فرایندی با همزمانی دقیق (قیچیهای پران، تیغههای چرخان، بادامکهای الکترونیکی و سینماتیک ربات دلتا) متمایز کنید.
۲. ظرفیت مازاد زمان چرخه کنترلکننده را ارزیابی کنید: اگر کنترلکنندهای که برای ۱۶ محور با زمان چرخه ۱ میلیثانیهای رتبهبندی شده، همزمان منطق ایمنی گسترده، نظرسنجی HMI، مدیریت دستور ساخت و دادههای بازرسی بینایی را نیز پردازش کند، ممکن است چرخهها دچار لغزش شوند.
۳. سازگاری درایو و موتور را اعتبارسنجی کنید: مطمئن شوید درایوهای سروو از پروفایلهای حرکتی استاندارد مانند CiA 402 (CANopen روی EtherCAT / CoE) پشتیبانی میکنند؛ از جمله حالتهای کاری موقعیت همزمان چرخهای (CSP)، سرعت همزمان چرخهای (CSV) و گشتاور همزمان چرخهای (CST).
ساعت توزیعشده (DC) در EtherCAT چگونه همزمانسازی قطعی چندمحوره را ممکن میکند؟
همزمانسازی چندمحوره مستلزم آن است که همه گرههای سرووی مشارکتکننده، موقعیتهای بازخورد را ثبت کنند و چرخههای اینورتر PWM را دقیقاً در یک لحظه فیزیکی بهروزرسانی کنند. اترنت استاندارد بهدلیل برخورد بستهها و نوسان زمان انتقال نمیتواند این امر را تضمین کند.
EtherCAT این چالش را با استفاده از ساعتهای توزیعشده (DC) مبتنی بر سختافزار برطرف میکند. نخستین گره اسلیوِ مجهز به DC معمولاً نقش ساعت مرجع را دارد. هنگام راهاندازی گذرگاه، مستر فریمهایی برای اندازهگیری تأخیر انتشار ارسال میکند تا زمان انتقال بین هر گره محاسبه شود. ساعت همه دستگاههای اسلیو بهطور پویا تنظیم میشود تا نوسان همزمانسازی در صدها گره بسیار کمتر از ۱ میکروثانیه باقی بماند.
در کارخانههای اتوماسیون ترکیبی یا در حال توسعه، ارتباط بین درایوها و تبادل داده پرسرعت از دیرباز اهمیت حیاتی داشتهاند. راهکارهای اختصاصی ارتباطی درایو، مانند برد ارتباطی ABB SDCS-DSL-4 DCSLink و کنترلکنندههای تثبیتشده شبکه صنعتی، مانند کنترلکننده اترنت Allen-Bradley 1785-L20E نشان میدهند که زمانبندی قطعی چگونه پیوسته از پیوندهای اختصاصی نقطهبهنقطه به اترنت بلادرنگ یکپارچه تکامل یافته است.
در چکلیست راهاندازی حرکت، چه مراحل کلیدی را باید بررسی کرد؟
پیش از راهاندازی حرکت هماهنگ پرسرعت روی ماشینآلات در حال کار، هر لایه عملیاتی را بهصورت نظاممند بررسی کنید:
- سختافزار و سیمکشی: کابلکشی زوجتابیده شیلددار (اترنت صنعتی Cat5e/Cat6)، اتصال زمین تکنقطهای و جداسازی مناسب کابلهای برق موتور سروو از خطوط انکودر را بررسی کنید.
- اعتبارسنجی ساعت توزیعشده: تأیید کنید که حالت DC در همه محورهای همگامشده فعال است، شمارندههای نوسان همگامسازی را در عیبیابی کنترلکننده اصلی بررسی کنید و مطمئن شوید چرخه همگامسازی با دوره اجرای وظیفه کنترلکننده مطابقت دارد.
- تنظیم حلقه کنترل: پیش از فعالکردن هماهنگسازی چرخدندهای یا بادامکیِ استاد-اسلیوِ چندمحوره، حلقههای جریان، سرعت و موقعیت را برای هر محور بهطور جداگانه، خودکار یا دستی تنظیم کنید.
- هومینگ و محدودیتهای ایمن: محدودیتهای نرمافزاری و سختافزاری حرکت بیشازحد در جهت مثبت و منفی، محدودیتهای گشتاور و آفستهای هومینگ انکودر مطلق را اعتبارسنجی کنید.
- رفتار هنگام خرابی شبکه: با جدا کردن یک کابل شبکه میانی، قطع ارتباط را شبیهسازی کنید؛ مطمئن شوید درایوها فوراً به حالت قطع ایمن گشتاور (STO) یا کاهش سرعت اضطراری کنترلشده میروند.
- پشتیبانگیری از پیکربندی: مجموعه پارامترهای درایو، فایلهای پیکربندی شبکه XML کنترلکننده (ENI) و برنامههای منبع را صادر و بایگانی کنید.
سروودرایوهای فشرده چندمحوره چگونه فضای محفظه و مدیریت حرارتی را بهینه میکنند؟
سازندگان ماشینهای مدرن پیوسته با فشار برای کوچکتر کردن محفظههای برق روبهرو هستند. سروودرایوهای دومحوره و چندمحوره، چندین طبقه توان اینورتر را در یک شاسی واحد ادغام میکنند که باس DC و یکسوساز مشترکی دارند.
در طراحیهای باس DC مشترک، موتورهای در حال کاهش سرعت که انرژی را بازتولید میکنند، مستقیماً انرژی را به موتورهای در حال شتابگیری میرسانند؛ در نتیجه، مصرف کلی برق از شبکه و اتلاف حرارت در مقاومت ترمز کاهش مییابد. بااینحال، چگالی توان بالاتر به محاسبات حرارتی دقیق، تهویه کافی تابلو و رعایت سختگیرانه حداقل فاصله جانبی تعیینشده در دفترچههای نصب سازنده نیاز دارد.
خلاصه و توصیههای میدانی: مهندسان چگونه باید پیش بروند؟
EtherCAT برای سازندگان ماشین، زیرساختی قطعی و مقیاسپذیر برای اتوماسیون چندمحوره با عملکرد بالا فراهم میکند. پیادهسازی موفق مستلزم ایجاد تعادل میان سرعت بالای گذرگاه، صلبیت مکانیکی مناسب، تنظیم دقیق حلقههای درایو و پیکربندی قابلاعتماد ساعت توزیعشده است. تیمهای مهندسی با بهکارگیری کنترلکنندههای صنعتی قابلاعتماد، سروودرایوهای چندمحوره تأییدشده و پیکربندیهای شبکه اعتبارسنجیشده، میتوانند ماشینهایی با توان عملیاتی بالا بسازند که سالها روان و قابلپیشبینی کار کنند.
مقاله به قلم لین وی، متخصص ارشد اتوماسیون صنعتی و سیستمهای حرکتی در شرکت PLC DCS Pro Ltd.


