

IA física en la fabricación: de las demostraciones robóticas a una producción fiable
IA física en la fabricación: de las demostraciones robóticas a una producción fiable
Un marco de ingeniería para evaluar la robótica adaptativa, la simulación y la colaboración entre personas y máquinas.
¿Qué diferencia a la IA física de la automatización tradicional?
Los robots industriales tradicionales ejecutan movimientos y secuencias programados en condiciones de funcionamiento estrictamente definidas. Su rendimiento depende de herramientas específicas, plantillas mecánicas, una colocación precisa de las piezas de trabajo y una lógica de control validada.
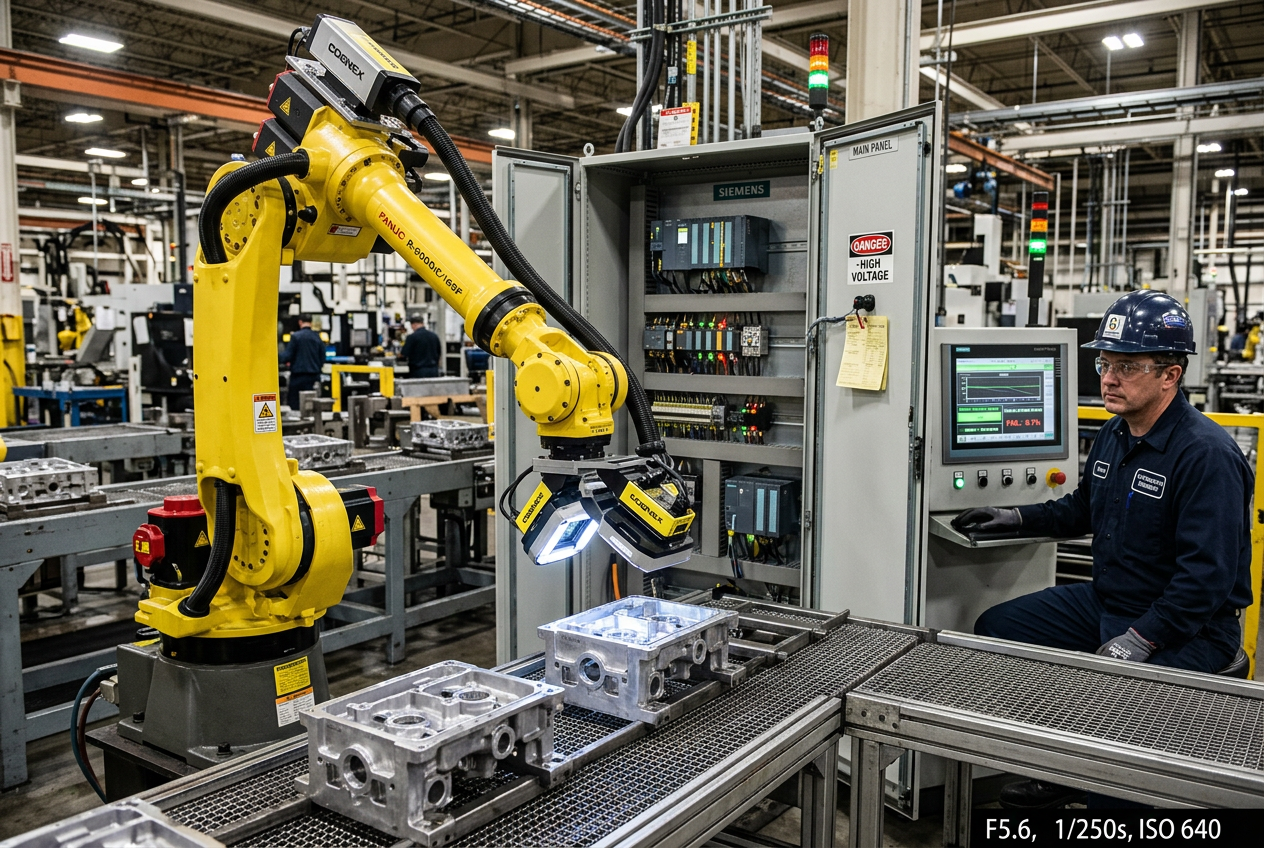
La IA física aporta percepción y adaptación contextual mediante visión artificial, fusión multimodal de sensores y toma de decisiones adaptativa. Estas capacidades permiten que los brazos robóticos y los vehículos de guiado automático (AGV) se adapten a variaciones naturales en la presentación de las piezas, el acabado de las superficies, la iluminación y la distribución del espacio de trabajo.
Sin embargo, el comportamiento adaptativo no equivale a una autonomía universal. Un sistema de IA física sigue estando limitado por las capacidades físicas de sus sensores, su conjunto de datos de entrenamiento, su mecánica, su plataforma de software y su arquitectura de seguridad funcional. Los fabricantes industriales deben evaluar la IA física como una herramienta de ingeniería avanzada, no como un reemplazo total de la automatización determinista.
¿Cómo identificar aplicaciones en las que la adaptabilidad robótica realmente importa?
La IA física ofrece el mayor retorno de la inversión en entornos de alta variedad, donde la automatización convencional tiene dificultades con las variaciones de los productos o requiere reajustes frecuentes y costosos.
- Atención dinámica a máquinas: Identificación, agarre y carga de piezas de trabajo presentadas en distintas orientaciones o en contenedores semiestructurados.
- Inspección visual de alta precisión: Clasificación de defectos y anomalías complejos en superficies que superan las capacidades de los algoritmos de visión convencionales basados en reglas.
- Manipulación flexible de materiales: Recogida y clasificación de objetos colocados al azar o deformables dentro de un espacio de trabajo controlado.
- Robótica móvil autónoma (AMR): Navegación por plantas de producción dinámicas con evitación de obstáculos y localización en tiempo real.
- Monitorización de equipos automatizados: Envío de equipos móviles de percepción para recopilar datos térmicos, acústicos y visuales de unidades remotas en campo.
Si una operación es muy estable, rápida y repetitiva, una plantilla mecánica de precisión combinada con un control determinista sigue siendo más rápida y rentable. Aísle siempre la principal fuente de variabilidad antes de decidir entre un rediseño mecánico y una adaptación basada en IA.
¿Por qué validar mediante simulación antes de implementar robots físicos?
Implementar modelos sin entrenar directamente en el hardware de la planta conlleva el riesgo de colisiones mecánicas, desgaste de herramientas y tiempos de inactividad inesperados. La simulación robótica y los motores de física de alta fidelidad permiten a los equipos de ingeniería validar la cinemática, el alcance, los tiempos de ciclo y la recuperación ante fallos mucho antes de la puesta en marcha en la planta de producción.
Las plataformas de simulación pueden generar miles de escenarios sintéticos de casos límite para evaluar la generalización del modelo. Sin embargo, la simulación complementa las pruebas físicas, pero no las sustituye. Para cerrar la brecha entre la simulación y el mundo real, se requieren pruebas rigurosas:
1. Defina el rango operativo: Documente las tolerancias geométricas, las propiedades de los materiales, los límites de iluminación y los tiempos de ciclo disponibles.
2. Someta a pruebas de estrés las condiciones límite: Introduzca sistemáticamente ángulos de iluminación extremos, piezas ausentes y señales ruidosas de sensores para determinar los límites de fallo, en lugar de limitarse a confirmar el funcionamiento nominal.
3. Realice pruebas físicas: Valide los perfiles de movimiento simulados y las inferencias de percepción en bancos de pruebas para calibrar la latencia y la flexibilidad mecánica antes de integrar el sistema en la línea.
¿Cómo integrar sin problemas robots adaptativos con PLC y sistemas de producción existentes?
Un robot inteligente que opera de forma aislada crea un cuello de botella en la producción. El valor industrial real exige protocolos de enlace estrictos y deterministas entre el controlador del robot, los PLC de supervisión, los sistemas de supervisión, control y adquisición de datos (SCADA) y los sistemas de ejecución de fabricación (MES).
Los ingenieros de automatización deben definir explícitamente la propiedad de los estados. Los controladores de supervisión, como los controladores PLC Siemens o los módulos controladores CompactLogix de Allen-Bradley, deberían coordinar los enclavamientos de zona, el inicio de ciclos, la sincronización del transportador y el seguimiento de la presencia de piezas en los procesos anteriores.
Los protocolos deterministas de bus de campo y los enlaces de comunicación industrial, a menudo gestionados mediante módulos de escáner de E/S remotas dedicados, garantizan que los controladores de robots y los PLC detecten las interrupciones de comunicación en cuestión de milisegundos. El robot debería pasar inmediatamente a un estado de espera segura si las señales de protocolo de enlace, el estado del transportador o los datos de la pieza dejan de ser válidos.
¿Cómo establecer supervisión humana y seguridad funcional en celdas de trabajo adaptativas?
Como los modelos de IA física pueden introducir ajustes no deterministas en las trayectorias, las protecciones perimetrales fijas tradicionales deben complementarse con una gestión inteligente y a prueba de fallos de las zonas.
Es fundamental que los enclavamientos de seguridad críticos nunca dependan de inferencias de IA no deterministas. Los circuitos de seguridad certificados y los controladores de hardware, como los controladores de seguridad ABB Pluto, deben conservar la autoridad final sobre las paradas de emergencia, las cortinas fotoeléctricas de seguridad y los cortes de alimentación de emergencia.
Diseñe paneles de control HMI intuitivos que muestren en tiempo real los niveles de confianza de las inferencias del modelo, las trayectorias de movimiento activas y el estado de los sensores. Cuando la incertidumbre supere los umbrales de seguridad definidos, el sistema debe pasar gradualmente a un estado seguro, detener el movimiento y solicitar la confirmación del operador, en lugar de hacer conjeturas.
¿Cómo deben medir los fabricantes el valor real de la robótica con IA en producción?
Una demostración piloto satisfactoria no equivale a estar listo para la producción. Evalúe las células de trabajo asistidas por IA con rigurosos indicadores clave de rendimiento de fabricación:
- Eficacia global de los equipos (OEE): Impacto en la disponibilidad, el ritmo de producción y el rendimiento de primera pasada (FPY).
- Frecuencia de intervención: Tiempo medio entre asistencias humanas (MTBA) y tiempo medio de recuperación (MTTR).
- Tasas de rechazo erróneo y de defectos no detectados: Precisión de la clasificación de calidad ante variaciones reales entre turnos.
- Coste total del ciclo de vida: Costes de hardware informático, mantenimiento en el perímetro, calibración de sensores y reentrenamiento continuo de conjuntos de datos.
Amplíe la implementación a otras líneas de producción solo después de que una célula de trabajo adaptativa supere sistemáticamente los parámetros de referencia convencionales en varios turnos de producción.
Conclusiones clave y recomendaciones de ingeniería
La IA física conecta la automatización rígida y fija con las complejas y variables operaciones de fabricación. La implementación satisfactoria comienza por identificar con precisión las variabilidades de producción, validar la cinemática y los modelos de visión mediante simulaciones basadas en la física y mantener una separación determinista estricta entre la percepción de la IA y la seguridad funcional cableada. Al integrar la robótica adaptativa en arquitecturas PLC probadas y métricas de producción verificables, los equipos de planta pueden implementar una automatización inteligente, fiable y escalable en la fábrica.


