

Diseño de sistemas de control de movimiento multieje con EtherCAT
Diseño de sistemas de control de movimiento multieje con EtherCAT
Cómo las redes Ethernet industriales sincronizadas ayudan a los fabricantes de maquinaria a coordinar varios ejes y mantener un comportamiento predecible y determinista de las máquinas.
¿Por qué es fundamental la coordinación multieje en los sistemas modernos de envasado y robótica?
Las máquinas de envasado modernas, la robótica de alta velocidad, los equipos de impresión y los sistemas de manipulación de materiales suelen necesitar varios servomotores que funcionen como un único mecanismo coordinado. Cada eje puede ejecutar una trayectoria independiente, pero el rendimiento general de la máquina y la calidad del producto dependen de la sincronización y la alineación de fase a nivel de microsegundos.
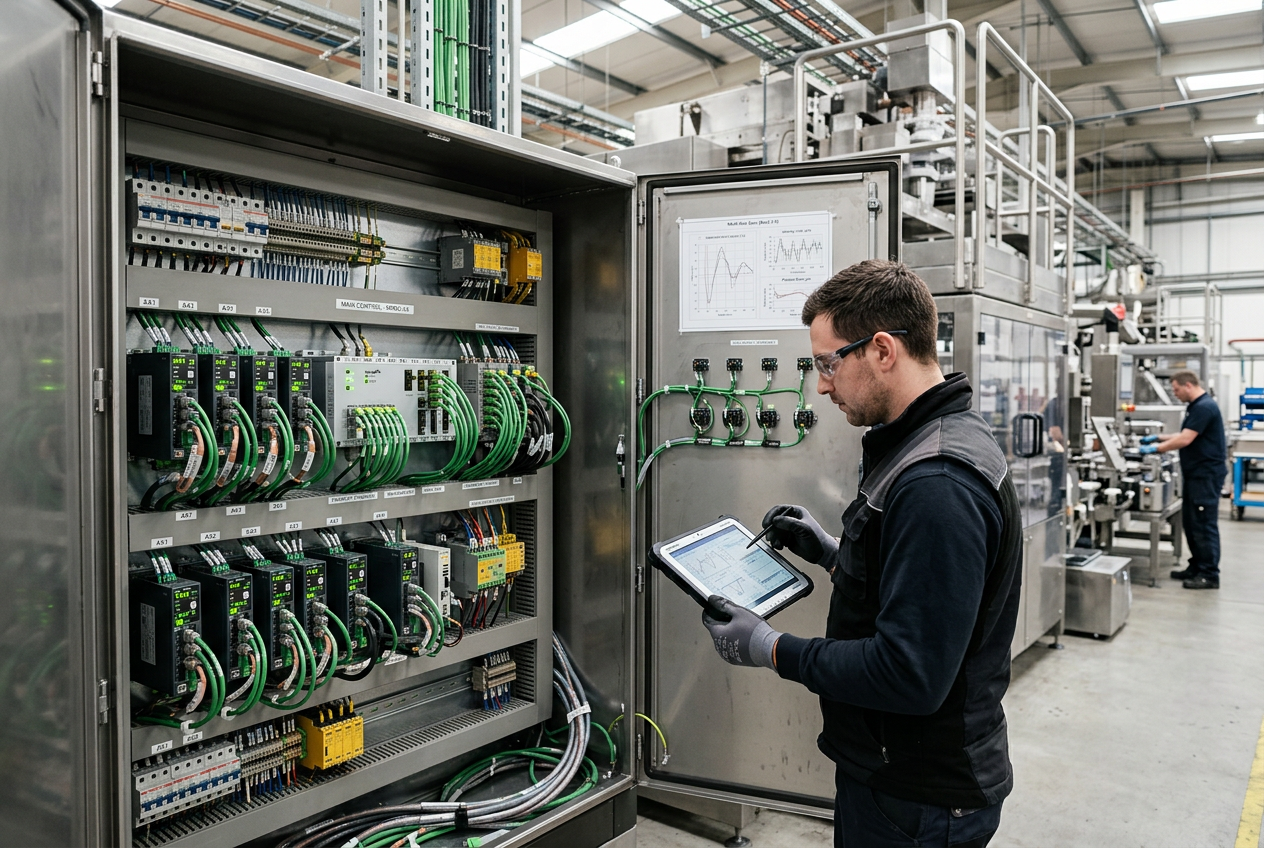
Las arquitecturas heredadas tradicionales suelen tener dificultades con el cableado complejo, los comandos analógicos de velocidad y los buses de campo no deterministas al aumentar la cantidad de ejes. EtherCAT resuelve este problema mediante el procesamiento determinista de tramas Ethernet sobre la marcha y la sincronización de relojes distribuidos. En celdas de envasado automatizadas de alta velocidad, la implementación de variadores específicos como el servovariador Schneider PacDrive MC-4 garantiza un movimiento multieje con una sincronización precisa y reduce el espacio ocupado en el armario y el cableado necesario.
Los avances recientes en los accionamientos multieje reflejan una clara transición en el sector: los fabricantes de maquinaria necesitan arquitecturas modulares y compactas que mantengan un rendimiento determinista sin elevar los costos de los armarios.
¿Cuáles son los componentes arquitectónicos básicos de una red de movimiento EtherCAT?
Una topología determinista de control de movimiento consta de cinco capas interconectadas: el controlador/maestro de movimiento, el anillo o la línea de comunicación física EtherCAT, los servovariadores digitales, los transductores de realimentación y los actuadores mecánicos.
El controlador de movimiento calcula trayectorias interpoladas, tablas de levas electrónicas y relaciones de engranajes virtuales. Controladores como el kit de controlador de movimiento ABB PM5670-MC-KIT ofrecen el ancho de banda de CPU necesario para calcular perfiles de movimiento complejos de varios ejes en tiempo real mientras gestionan tareas de diagnóstico en segundo plano.
Sin embargo, el rendimiento en campo no depende únicamente de la velocidad del bus. La resonancia mecánica, los bucles de ajuste del variador (corriente, velocidad y posición), la resolución del encoder y la fluctuación de la temporización de las tareas determinan directamente la precisión de la trayectoria.
¿Cómo calcular y planificar con precisión la capacidad de ejes de los controladores de movimiento?
Al diseñar un sistema de movimiento multieje, evita seleccionar un controlador basándote únicamente en la cifra destacada de ejes. Sigue este enfoque estructurado:
1. Clasifica los niveles funcionales de los ejes: Distingue entre ejes auxiliares no críticos (transportadores con regulación de velocidad sencilla) y ejes de proceso estrechamente sincronizados (cizallas volantes, cuchillas rotativas, levas electrónicas y cinemática de robots delta).
2. Evalúa el margen del tiempo de ciclo del controlador: Un controlador especificado para 16 ejes con ciclos de 1 ms puede sufrir desfases de ciclo si también gestiona una lógica de seguridad extensa, consultas de la HMI, gestión de recetas y datos de inspección por visión.
3. Valida la compatibilidad del variador y el motor: Confirma que los variadores servo admitan perfiles de movimiento estándar, como CiA 402 (CANopen sobre EtherCAT / CoE), incluidos los modos de funcionamiento de posición síncrona cíclica (CSP), velocidad síncrona cíclica (CSV) y par síncrono cíclico (CST).
¿Cómo logra el reloj distribuido (DC) de EtherCAT una sincronización multieje determinista?
La sincronización multieje requiere que todos los nodos servo participantes registren las posiciones de realimentación y actualicen los ciclos del inversor PWM en exactamente el mismo instante físico. Ethernet estándar no puede garantizarlo debido a las colisiones de paquetes y a la fluctuación del tiempo de tránsito.
EtherCAT aborda este desafío mediante relojes distribuidos (DC) basados en hardware. El primer nodo esclavo compatible con DC suele actuar como reloj de referencia. Durante la inicialización del bus, el maestro envía tramas de medición del retardo de propagación para calcular los tiempos de tránsito entre cada nodo. Los relojes de todos los dispositivos esclavos se ajustan dinámicamente para que la fluctuación de sincronización se mantenga muy por debajo de 1 microsegundo en cientos de nodos.
En plantas de automatización mixtas o en evolución, la comunicación entre variadores y el intercambio de datos de alta velocidad han sido esenciales durante mucho tiempo. Las soluciones de comunicación dedicadas para variadores, como la tarjeta de comunicación ABB SDCS-DSL-4 DCSLink, y los controladores de redes industriales consolidados, como el controlador Ethernet Allen-Bradley 1785-L20E, ilustran cómo la temporización determinista ha evolucionado continuamente desde los enlaces dedicados punto a punto hasta el Ethernet unificado en tiempo real.
¿Qué pasos clave debes verificar en la lista de comprobación para la puesta en marcha del sistema de movimiento?
Antes de poner en marcha movimientos coordinados de alta velocidad en maquinaria activa, verifica sistemáticamente cada capa operativa:
- Hardware y cableado: Verifique el cableado de par trenzado blindado (Ethernet industrial Cat5e/Cat6), la conexión a tierra en un único punto y la separación adecuada entre los cables de alimentación de los servomotores y las líneas de los encoders.
- Validación de los relojes distribuidos: Confirme que el modo DC esté habilitado en todos los ejes sincronizados, compruebe los contadores de fluctuación de sincronización en los diagnósticos del maestro y verifique que el ciclo de sincronización coincida con el período de la tarea del controlador.
- Ajuste de los lazos de control: Ajuste automáticamente o manualmente los lazos de corriente, velocidad y posición de cada eje antes de habilitar el engranaje maestro-esclavo multieje o el perfil de levas.
- Búsqueda de origen y límites de seguridad: Valide los límites de sobre recorrido positivos y negativos, tanto de software como de hardware, los límites de par y los desplazamientos de búsqueda de origen de los encoders absolutos.
- Respuesta ante fallos de red: Simule la pérdida de comunicación desconectando un cable de red intermedio; asegúrese de que los accionamientos pasen inmediatamente a la función de desconexión segura de par (STO) o a una deceleración de emergencia controlada.
- Copia de seguridad de la configuración: Exporte y archive los conjuntos de parámetros de los accionamientos, los archivos XML de configuración de red del controlador (ENI) y los programas fuente.
¿Cómo optimizan el espacio del armario y la gestión térmica los servovariadores compactos multieje?
Los fabricantes de máquinas modernos se ven sometidos a una presión constante para reducir el tamaño de los armarios eléctricos. Los servovariadores de doble eje y multieje integran varias etapas de potencia de inversor en un único chasis con un bus de CC y un rectificador comunes.
Los diseños con bus de CC compartido permiten que los motores que regeneran energía al desacelerar la suministren directamente a los motores que aceleran, lo que reduce el consumo total de la red eléctrica y la disipación de calor en las resistencias de frenado. Sin embargo, una mayor densidad de potencia exige cálculos térmicos rigurosos, ventilación adecuada del armario y el cumplimiento estricto de las distancias mínimas laterales especificadas en los manuales de instalación del fabricante.
Resumen y recomendaciones sobre el terreno: ¿cómo deben proceder los ingenieros?
EtherCAT ofrece a los fabricantes de máquinas una infraestructura determinista y escalable para la automatización multieje de alto rendimiento. Para implementarlo correctamente, es necesario equilibrar las altas velocidades del bus con una rigidez mecánica adecuada, un ajuste meticuloso de los lazos de los accionamientos y una configuración sólida de los relojes distribuidos. Al combinar controladores industriales fiables, servovariadores multieje certificados y configuraciones de red validadas, los equipos de ingeniería pueden construir máquinas de alto rendimiento que funcionen de manera fluida y predecible durante años.
Artículo aportado por Lin Wei, especialista sénior en automatización industrial y sistemas de movimiento de PLC DCS Pro Ltd.


