

Anbar avtomatlaşdırmasının koordinasiyası: Robotların, konveyerlərin və idarəetmə sistemlərinin əlaqələndirilməsi
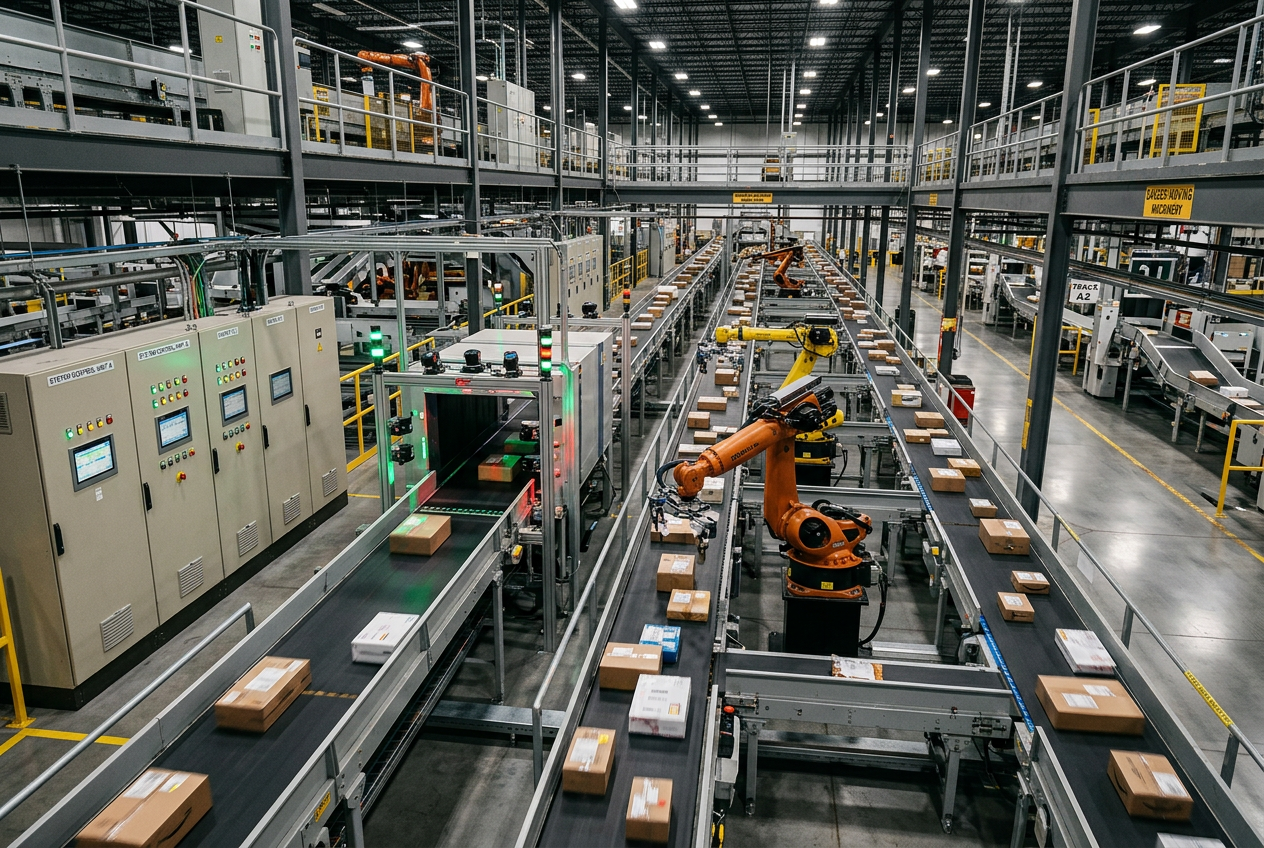
Anbar avtomatlaşdırmasının orkestasiyası: robotları, konveyerləri və idarəetmə sistemlərini birləşdirmək
Fərdi maşınları optimallaşdırmaqdansa, materialların daşınması prosesinin hamısını koordinasiya etmək niyə daha vacibdir.
Anbar avtomatlaşdırması niyə maşın sürəti əvəzinə sistem səviyyəsində koordinasiya tələb edir?
Müasir paylama və sifarişlərin yerinə yetirilməsi mərkəzləri müxtəlif avtomatlaşdırılmış alt sistemlərə əsaslanır: robotlaşdırılmış yükləmə hüceyrələri, modulyar lentli konveyerlər, avtomatlaşdırılmış saxlama və geri götürmə sistemləri (AS/RS), skan tunelləri və əl ilə qablaşdırma məntəqələri. Hər alt sistem pasport üzrə maksimum sürətinə çata bilsə də, müəssisənin ümumi ötürmə qabiliyyətini material axınının bütövlükdə təşkili müəyyən edir.
Məsələn, yüksək sürətli robotlaşdırılmış bağlama yükləmə hüceyrəsi aşağı axındakı ştrix-kod skaneri tunelindən daha sürətlə işlədikdə, yığım buferləri dolub daşır və xətdə ardıcıl dayanmalara səbəb olur. Robot maksimum səmərəliliklə işləyə bilər, amma bütövlükdə sistemin performansı aşağı olur. Anbar avtomatlaşdırmasının orkestasiyası yuxarı axındakı buraxılış sürətlərini aşağı axındakı emal gücü ilə uzlaşdıraraq bu uyğunsuzluğu aradan qaldırır və sistem miqyaslı darboğazların qarşısını alır.
Avtomatlaşdırma ilə orkestrasiya arasında fərq nədir?
Ənənəvi maşın avtomatlaşdırması xüsusi avadanlıqda deterministik, aşağı gecikməli idarəetmə məntiqini icra edir. Konveyer ötürücüsünü Allen-Bradley CompactLogix kontrollerləri idarə edir, robot qolu əvvəlcədən müəyyənləşdirilmiş kinematik trayektoriyalar üzrə hərəkət edir, yüksək ötürmə qabiliyyətli optik skanerlər isə ştrix-kod məlumatlarını oxuyur.
Orkestrasiya daha yüksək nəzarət səviyyəsində fəaliyyət göstərir. O, müxtəlif avtomatlaşdırılmış xətlərdə tapşırıqların yönləndirilməsini, buferlərin dinamik bölüşdürülməsini, avadanlığın əlçatanlığını və sifarişlərin real vaxt prioritetlərini davamlı şəkildə tarazlaşdırır. Məsələn, orkestrasiya qatı çeşidləmə döngəsindən əvvəl növbənin artdığını aşkar edərsə, yuxarı axındakı buraxılış sürətlərini dinamik şəkildə tənzimləyir və ya uyğun bağlamaları alternativ konveyer qoluna yönləndirir. Beləliklə, yerli avadanlığın performansı müəssisənin ümumi hədəfləri ilə əlaqələndirilir.
Niyə fərdi maşınların optimallaşdırılması yeni darboğazlar yaradır?
Optimallaşdırmanı ayrı-ayrı stansiyalarla məhdudlaşdırmaq çox vaxt dar boğazları aradan qaldırmaq əvəzinə başqa yerə köçürür. İnduksiya robotunun işini sürətləndirmək ötürmə lentlərini həddindən artıq yükləyə, aşağı axındakı nəzarət tərəzilərini yükləyə və ya çeşidləmə novlarını həddindən artıq materialla doldura bilər. Hər avtomatlaşdırılmış qurğu konkret fiziki məhdudiyyətlər və proses asılılıqları daxilində işləyir.
Avtomatlaşdırma mühəndisləri növbə uzunluqları, dövr müddətindəki dəyişikliklər, buferlərin dolma hədləri və avadanlığın əlçatanlığı daxil olmaqla, material axınının bütün dinamikasını qiymətləndirməlidirlər. Sistemin real performansı ayrı-ayrı maşınların dövr sayı ilə deyil, başdan-başa ötürmə qabiliyyəti və sifarişlərin tamamlanma gecikməsi ilə ölçülməlidir.
Deterministik PLC məntiqini adaptiv orkestrasiya ilə necə birləşdirmək olar?
Bütün sistemi yenisi ilə əvəz edən modernləşdirmələr həddindən artıq kapital xərcləri və əməliyyatların dayanması riski yaradır. Ən praktik arxitektura təhlükəsizlik baxımından kritik bloklamalar, yüksək sürətli sensor sorğuları və maşın səviyyəli ardıcıllıq üçün möhkəm, deterministik PLC avadanlığını saxlayır və onun üzərinə proqram təminatı ilə idarə olunan orkestrasiya qatını əlavə edir.
Yüksək performanslı Allen-Bradley ControlLogix 1756-L71 prosessorları kimi idarəetmə platformaları hüceyrələrarası rabitəni əlaqələndirir, PROFIBUS DP uzaqdan giriş/çıxış skaner modulu kimi paylanmış fieldbus modulları isə konveyerlərdən telemetriyanın sinxronlaşdırılmasını təmin edir. Lokal xətlərdə Siemens kompakt PLC modulu kimi kompakt kontrollerlərdən istifadə edildikdə, standartlaşdırılmış sənaye Ethernet şlüzləri real vaxt rejimində işləyən əməliyyat texnologiyasını (OT) orkestrasiya sisteminə qoşur və adaptiv məntiqin təsdiqlənmiş maşın təhlükəsizliyi sərhədləri daxilində qalmasını təmin edir.
Mühəndislər orkestrasiya strategiyasını necə layihələndirməli və tətbiq etməlidirlər?
- Material axınını və bloklamaları xəritələndirin: Bütün fiziki təhvil-təslim məntəqələrini, bufer tutumunu, konveyer yönləndirmələrini və avadanlığın əməliyyat asılılıqlarını sənədləşdirin.
- Dəyişkən məhdudiyyətləri dəqiq müəyyən edin: Pik yüklənmə zamanı ilkin darboğazları aşkar etmək üçün dövr müddəti telemetriyasını, növbə uzunluqlarını və tıxanma qeydlərini toplayın.
- Sənaye interfeyslərini standartlaşdırın: PLC-lər, robot kontrollerləri, skanerlər və anbar idarəetmə proqramı arasında standart rabitə protokolları (məsələn, EtherNet/IP, OPC UA və MQTT) müəyyən edin.
- Koordinasiyanı mərhələli tətbiq edin: Orkestrasiyanı bir zonada (məsələn, induksiya mərhələsindən əsas çeşidləyiciyə qədər) tətbiq edin və məhsuldarlığı azaltmadan axının məhdudlaşdırılması və marşrutun tənzimlənməsinin bufer səviyyələrini sabitləşdirdiyini yoxlayın.
- Sistem KPI-larını davamlı izləyin: Başdan-başa məhsuldarlığı, gözləmə müddətlərini, stansiyaların boş qalma faizini, istisna hallarının tezliyini və sifarişlərin yerinə yetirilmə müddətini izləyin.
Avadanlıq və plan dəyişikliklərini gələcək üçün necə planlaşdırmaq olar?
Müəssisələr böyüdükcə, avtonom mobil robotlar (AMR) tətbiq etdikcə və ya konveyer bölmələrini dəyişdikcə, materialların daşınmasına dair tələblər də dəyişir. Effektiv orkestrasiya qatı modulyar, bir-birindən asılı olmayan proqram abstraksiyaları və standartlaşdırılmış interfeys sxemləri vasitəsilə dəyişikliklərə uyğunlaşır.
Aşağı səviyyəli PLC təhlükəsizlik kodunu və ya ümumi dispetçer qaydalarını yenidən yazmadan avadanlıqları dəyişdirmək və ya əlavə etmək mümkündür. Bundan əlavə, mühəndislər qəza zamanı təhlükəsiz yerli ehtiyat rejimlərini tətbiq etməlidirlər: nəzarət orkestrasiya qatı ilə əlaqə kəsilərsə, yerli PLC kontrollerləri fasiləsiz şəkildə avtonom, deterministik təhlükəsizlik rutinlərinə qayıtmalıdır.
Xülasə: Avtomatlaşdırma mühəndisləri üçün əsas nəticələr hansılardır?
Anbar səmərəliliyini maksimuma çatdırmaq, ayrı-ayrı maşınların yarışından çox, bütün sistem üzrə koordinasiya problemidir. Deterministik sahə əməliyyatları üçün etibarlı PLC kontrollerlərini saxlayıb material axını üzrə adaptiv orkestrasiyanı tətbiq etməklə, paylama mərkəzləri daha yüksək məhsuldarlığa nail ola, darboğazların qarşısını ala və avtomatlaşdırma investisiyalarından əldə olunan gəliri maksimuma çatdıra bilər.


