

Glavno usklađeno kretanje: Sinhronizacija višedimenzionih servo sistema
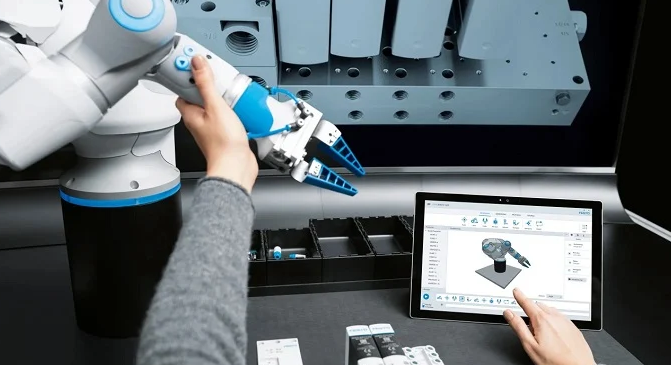
У свету индустријске аутоматизације, померање једног мотора је једноставно. Међутим, координација три или више оса да раде као јединица захтева напредне контролне стратегије. Без обзира да ли правите прилагођену греду или артикулисани робот, координисано кретање поједностављује сложене просторне прорачуне. Ова технологија омогућава да више зглобова истовремено стигне до одредишта, обезбеђујући глатке и предвидиве путеве машине.
Разумевање зглобног и декартовог координатног система
Индустријски роботи обично се ослањају на ротирајуће зглобове. Сваки мотор се помера до одређене угаоне вредности. Да би се пронашла коначна позиција алата (X, Y, Z), контролер изводи „пряку кинематику“. Насупрот томе, „обратна кинематика“ израчунава углове зглобова потребне да се достигне одређена тачка у простору.
При програмирању у окружењима као што је Studio 5000, морате изабрати координатни систем. Линеарни декартови системи (X, Y, Z) су често лакши за управљање почетницима. Они елиминишу потребу за сложеним тригонометријским трансформацијама у вашој ПЛЦ логици.
Успостављање координисаног система са више оса
Постављање координисаног система је детаљније од стандардне синхронизације зупчаника или кулача. Прво морате груписати своје серво моторе у „Координисан систем“ унутар ваше групе за кретање. Овај софтверски објекат служи као контејнер за све повезане осе.
Чаробњак за Координисан систем омогућава вам да дефинишете основне параметре. Можете одредити број оса, геометрију система и механичке помаке. Поред тога, морате поставити максималне границе брзине и убрзања за целу групу. Ово осигурава да најспорија оса одређује укупно време путање, спречавајући механичка оптерећења.
Основна ПЛЦ логика за координисано кретање
За управљање овим системима, инжењери користе посебна упутства за Координисано кретање (MC). За разлику од стандардних блокова за померање осе (MAM), ова упутства посматрају систем као јединицу.
-
MCLM (Линеарно кретање): Помера центар алата у правој линији између две координате.
-
MCCM (Кружно кретање): Генерише прецизне 2D или 3D лукове користећи дефинисани радијус или централну тачку.
-
MCPM (Кретање по путањи): Обрађује сложене трајекторије за геометрије SCARA или Делта робота.
Ако је потребно зауставити систем, потребна је команда за Координисано заустављање (MCS). Ова упутства обезбеђују да све осе успоравају истовремено, одржавајући интегритет путање чак и током заустављања.
Поређење координисаног и синхронизованог кретања
Многи инжењери мешају „зупчаничко преношење“ са „координисаним кретањем“. У електронском преношењу, једна оса прати другу по фиксном односу. Међутим, у координисаном кретању осе нису чврсто закључане. Још увек можете командовати појединачном осом користећи стандардни блок померања без утицаја на остале.
Лепота координисаног кретања лежи у временској синхронизацији. Контролер аутоматски прилагођава брзину сваког мотора. Као резултат, све осе почињу и заустављају се у истом тренутку, без обзира на удаљеност коју свака мора прећи.
Ауторов поглед: Зашто је координација важна
По мом искуству, прелазак на координисано кретање представља револуцију за самосталне роботичаре и специјализовану фабричку аутоматизацију. Историјски, било је потребно посебно роботско управљање да би се постигли глатки путеви. Данас модерни ПЛЦ уређаји обрађују ове прорачуне унутар себе. Ова спојеност ПЛЦ и роботске контроле смањује трошкове опреме и поједностављује комуникациону архитектуру у фабрици.


