

Projektovanje viš e-osežnih sistema za upravljanje kretanjem pomoću EtherCAT-a
Projektovanje višeosnih sistema za kontrolu kretanja pomoću EtherCAT-a
Kako sinhronizovane industrijske Ethernet mreže pomažu proizvođačima mašina da koordiniraju više osa uz očuvanje predvidljivog, determinističkog rada mašine.
Zašto je koordinacija više osa ključna u savremenim mašinama za pakovanje i robotici?
Savremene mašine za pakovanje, brza robotika, štamparska oprema i sistemi za rukovanje materijalom često zahtevaju da više servo-motora radi kao jedan koordinisani mehanizam. Svaka osa može da prati nezavisnu putanju, ali ukupan učinak mašine i kvalitet proizvoda zavise od vremenskog usklađivanja i poravnanja faze na nivou mikrosekundi.
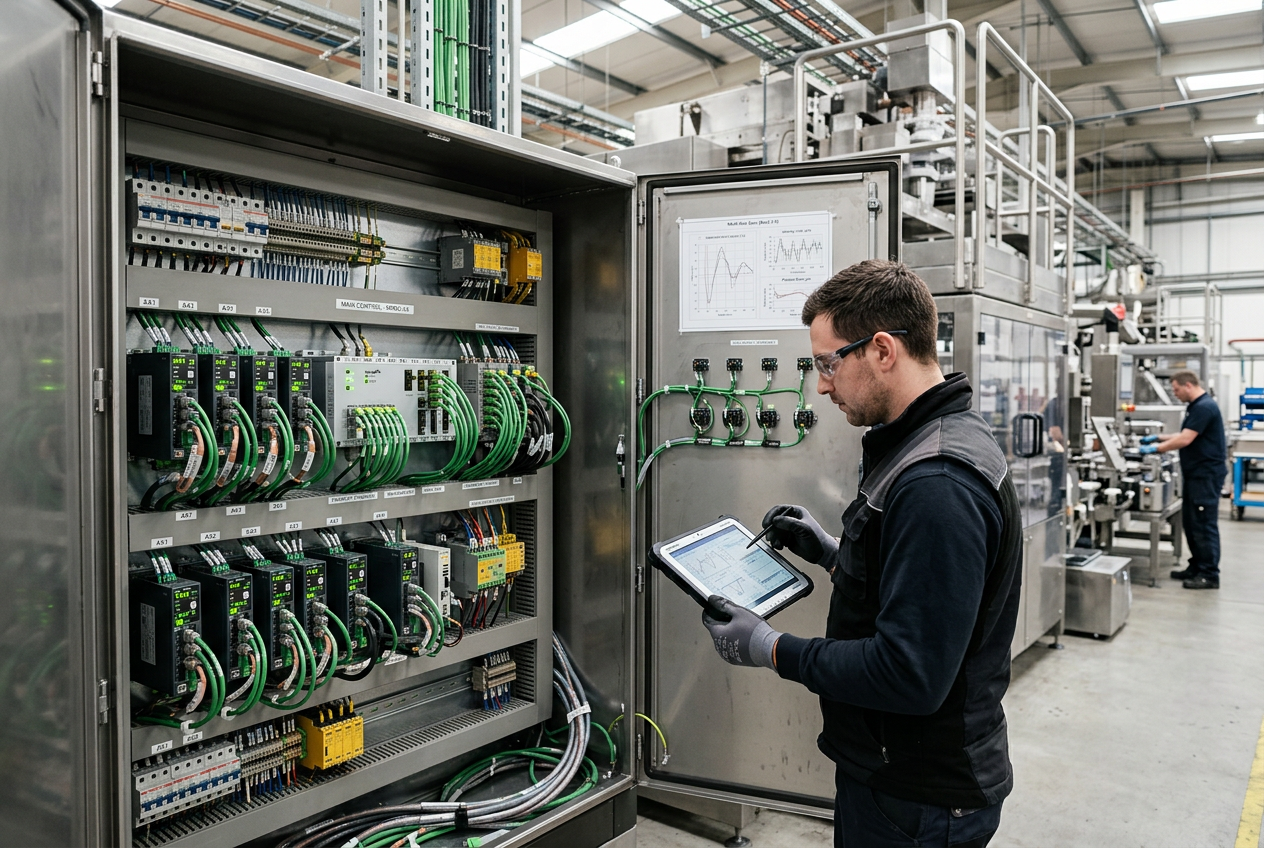
Tradicionalne zastarele arhitekture često imaju problema sa složenim ožičenjem, analognim komandama brzine i nedeterminističkim magistralama na terenu prilikom povećanja broja osa. EtherCAT to rešava determinističkom obradom Ethernet okvira u letu i sinhronizacijom distribuiranih časovnika. U brzim automatizovanim ćelijama za pakovanje, korišćenje namenskih pogona kao što je servo-pogon Schneider PacDrive MC-4 obezbeđuje precizno sinhronizovano višeosno kretanje, uz smanjenje prostora u elektroormanu i troškova kabliranja.
Nedavni razvoj višеosnih kontrolera kretanja odražava jasan prelazak u industriji: proizvođačima mašina potrebne su modularne, kompaktne arhitekture koje održavaju determinističke performanse bez povećanja troškova elektroormana.
Koje su osnovne arhitektonske komponente EtherCAT mreže za kontrolu kretanja?
Deterministička topologija kontrole kretanja sastoji se od pet međusobno povezanih slojeva: kontrolera/glavnog uređaja kretanja, fizičkog komunikacionog prstena ili linije EtherCAT mreže, digitalnih servo-pogona, povratnih senzora i mehaničkih aktuatora.
Kontroler kretanja izračunava interpolirane putanje, tabele elektronskog brega i virtuelne prenosne odnose. Kontroleri kao što je komplet kontrolera kretanja ABB PM5670-MC-KIT obezbeđuju neophodnu procesorsku propusnost za izračunavanje složenih profila kretanja sa više osa u realnom vremenu, uz istovremeno obavljanje pozadinskih dijagnostičkih zadataka.
Međutim, performanse u radu ne zavise samo od brzine magistrale. Mehanička rezonanca, petlje za podešavanje pogona (struja, brzina, položaj), rezolucija enkodera i podrhtavanje u vremenu izvršavanja zadataka direktno određuju tačnost putanje.
Kako precizno izračunati i planirati kapacitet osa za kontrolere kretanja?
Pri projektovanju sistema za upravljanje kretanjem sa više osa, izbegavajte izbor kontrolera isključivo na osnovu broja osa navedenog u specifikacijama. Postupite na sledeći strukturisani način:
1. Razvrstajte funkcionalne nivoe osa: Razlikujte pomoćne ose koje nisu kritične (jednostavni transporteri sa regulacijom brzine) od procesnih osa koje zahtevaju strogu sinhronizaciju (leteće makaze, rotacioni noževi, elektronski bregovi i kinematika delta robota).
2. Procenite rezervu u vremenu ciklusa kontrolera: Kontroler predviđen za 16 osa pri ciklusima od 1 ms može da propušta cikluse ako istovremeno obrađuje opsežnu bezbednosnu logiku, upite sa HMI-ja, upravljanje recepturama i podatke za vizuelnu kontrolu.
3. Proverite kompatibilnost pogona i motora: Potvrdite da servo pogoni podržavaju standardne profile kretanja, kao što je CiA 402 (CANopen preko EtherCAT-a / CoE), uključujući režime rada Cyclic Synchronous Position (CSP), Cyclic Synchronous Velocity (CSV) i Cyclic Synchronous Torque (CST).
Kako distribuirani časovnik (DC) protokola EtherCAT omogućava determinističku sinhronizaciju više osa?
Za sinhronizaciju više osa potrebno je da svi servo čvorovi koji učestvuju istovremeno očitaju položaje povratnih signala i ažuriraju PWM cikluse invertora. Standardni Ethernet to ne može da garantuje zbog kolizija paketa i podrhtavanja vremena prenosa.
EtherCAT rešava ovaj izazov pomoću hardverski zasnovanih distribuiranih časovnika (DC). Prvi DC-kompatibilni čvor-slave obično služi kao referentni časovnik. Tokom inicijalizacije magistrale, master šalje okvire za merenje kašnjenja u prenosu kako bi izračunao vremena prenosa između svakog čvora. Časovnici na svim slave uređajima dinamički se podešavaju tako da podrhtavanje sinhronizacije ostane znatno ispod 1 mikrosekunde, čak i na stotinama čvorova.
U fabrikama sa mešovitom ili promenljivom automatizacijom, komunikacija između pogona i razmena podataka velikom brzinom odavno su od ključnog značaja. Namenska rešenja za komunikaciju između pogona, kao što je komunikaciona ploča ABB SDCS-DSL-4 DCSLink, i ustaljeni kontroleri za industrijske mreže, kao što je Ethernet kontroler Allen-Bradley 1785-L20E, pokazuju kako se determinističko vremensko usklađivanje neprestano razvijalo, od namenskih veza tačka-tačka do jedinstvenog Ethernet-a u realnom vremenu.
Koje ključne korake treba proveriti na kontrolnoj listi za puštanje u rad sistema za upravljanje kretanjem?
Pre pokretanja koordinisanog kretanja velikom brzinom na mašinama u radu, sistematski proverite svaki operativni sloj:
- Hardver i ožičenje: Proverite upotrebu oklopljenih kablova sa upredenim paricama (industrijski Ethernet Cat5e/Cat6), uzemljenje u jednoj tački i odgovarajuće razdvajanje energetskih kablova servo-motora i vodova enkodera.
- Provera distribuiranog sata: Potvrdite da je režim DC omogućen na svim sinhronizovanim osama, proverite brojače podrhtavanja sinhronizacije u dijagnostici glavnog uređaja i uverite se da se ciklus sinhronizacije poklapa sa periodom zadatka kontrolera.
- Podešavanje regulacionih petlji: Automatski ili ručno podesite strujne, brzinske i pozicione regulacione petlje za svaku pojedinačnu osu pre aktiviranja prenosa sa glavne na podređenu osu ili elektronskog brega sa više osa.
- Referenciranje i bezbedna ograničenja: Proverite pozitivna i negativna softverska i hardverska ograničenja prekoračenja hoda, ograničenja obrtnog momenta i pomeraje za referenciranje apsolutnog enkodera.
- Ponašanje pri mrežnom kvaru: Simulirajte gubitak komunikacije tako što ćete isključiti mrežni kabl između uređaja; uverite se da pogoni odmah prelaze u bezbedno isključenje obrtnog momenta (STO) ili kontrolisano zaustavljanje u nuždi.
- Pravljenje rezervnih kopija konfiguracije: Izvezite i arhivirajte skupove parametara pogona, XML datoteke mrežne konfiguracije kontrolera (ENI) i izvorne programe.
Kako kompaktni servo-pogoni sa više osa optimizuju prostor u ormaru i upravljanje toplotom?
Savremeni proizvođači mašina neprestano su pod pritiskom da smanjuju električne ormare. Servo-pogoni sa dve ili više osa objedinjuju više energetskih stepena invertora u jednom kućištu, sa zajedničkom jednosmernom magistralom i ispravljačem.
Dizajn sa zajedničkom jednosmernom magistralom omogućava motorima koji usporavaju i regenerišu energiju da je direktno isporučuju motorima koji ubrzavaju, čime se smanjuje ukupna potrošnja energije iz mreže i odvođenje toplote preko kočionih otpornika. Međutim, veća gustina snage zahteva rigorozne termičke proračune, adekvatnu ventilaciju ormara i strogo poštovanje minimalnih bočnih razmaka navedenih u uputstvima proizvođača za instalaciju.
Sažetak i preporuke iz prakse: Kako bi inženjeri trebalo da postupaju?
EtherCAT proizvođačima mašina pruža determinističku i skalabilnu okosnicu za visokoučinsku automatizaciju sa više osa. Uspešna implementacija zahteva usklađivanje velikih brzina magistrale sa odgovarajućom mehaničkom krutošću, preciznim podešavanjem regulacionih petlji pogona i pouzdanom konfiguracijom distribuiranog sata. Kombinovanjem pouzdanih industrijskih kontrolera, sertifikovanih servo-pogona sa više osa i proverenih mrežnih konfiguracija, inženjerski timovi mogu da izgrade mašine velikog protoka koje rade glatko i predvidljivo godinama.
Članak je napisao Lin Wei, viši stručnjak za industrijsku automatizaciju i sisteme za upravljanje kretanjem u kompaniji PLC DCS Pro Ltd.


