

Физический ИИ в производстве: от демонстраций роботов к надежному выпуску продукции
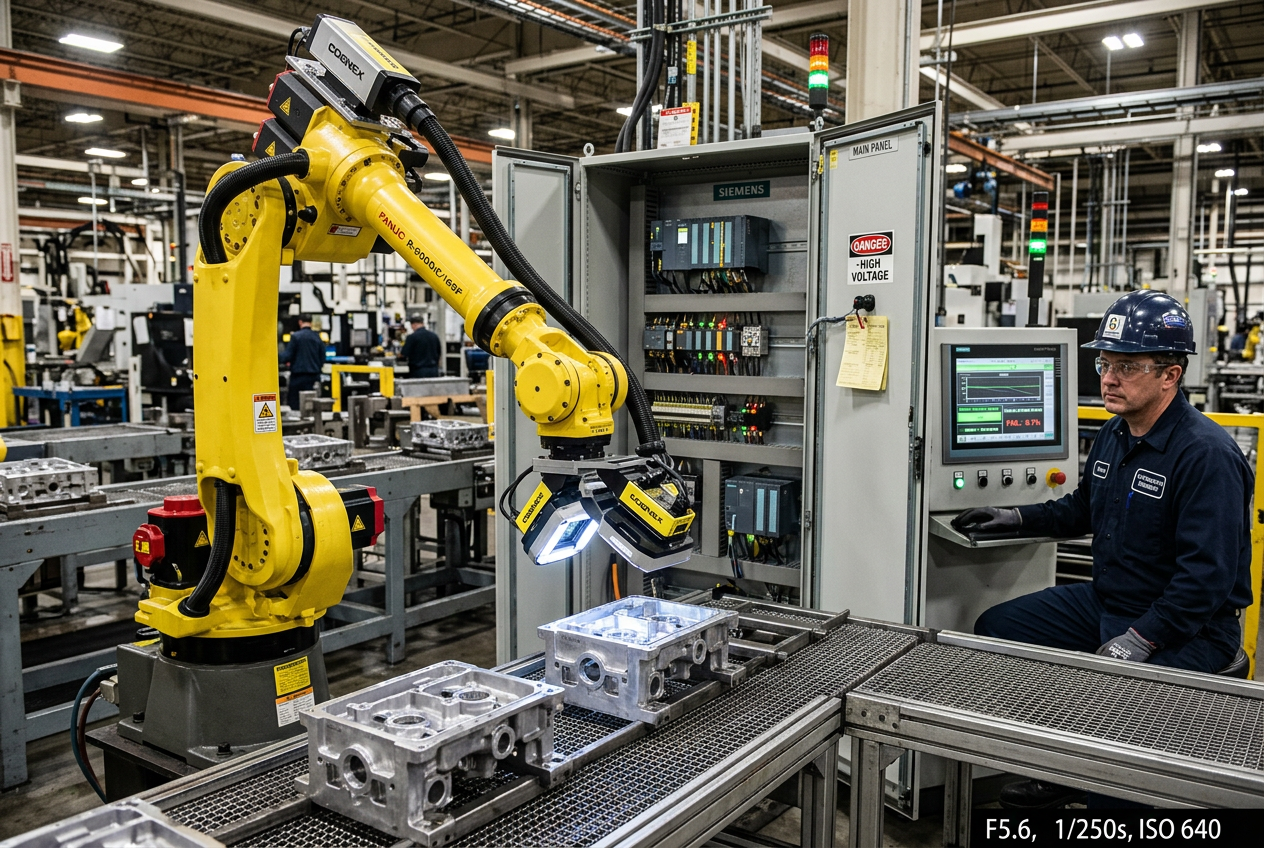
Физический ИИ в производстве: от демонстрации возможностей роботов к надёжному выпуску продукции
Инженерная концепция оценки адаптивной робототехники, симуляции и взаимодействия человека с машиной.
Чем физический ИИ отличается от традиционной автоматизации?
Традиционные промышленные роботы выполняют запрограммированные движения и последовательности операций в строго заданных условиях. Их эффективность зависит от специальной оснастки, механических приспособлений, точного позиционирования заготовок и проверенной логики управления.
Физический ИИ обеспечивает восприятие окружающей обстановки и адаптацию к контексту с помощью машинного зрения, мультимодального объединения данных с датчиков и адаптивного принятия решений. Благодаря этим возможностям роботизированные манипуляторы и автоматические управляемые транспортные средства (AGV) могут работать с естественными различиями в положении деталей, качестве поверхности, освещении и планировке рабочей зоны.
Однако адаптивное поведение не означает универсальную автономность. Возможности системы физического ИИ ограничены физическими характеристиками датчиков, обучающим набором данных, механикой, программным стеком и архитектурой функциональной безопасности. Промышленным производителям следует рассматривать физический ИИ как передовой инженерный инструмент, а не как полноценную замену детерминированной автоматизации.
Как определить задачи, в которых адаптивность роботов действительно важна?
Физический ИИ приносит максимальную отдачу от инвестиций в условиях широкого ассортимента продукции, когда традиционная автоматизация не справляется с её разнообразием или требует частой и дорогостоящей переналадки.
- Динамическое обслуживание станков: Обнаружение, захват и загрузка заготовок, расположенных в разных положениях или в частично организованных контейнерах.
- Высокоточный визуальный контроль: Классификация сложных поверхностных дефектов и аномалий, которые не удаётся обнаружить обычными алгоритмами технического зрения на основе правил.
- Гибкая обработка материалов: Захват и сортировка случайным образом размещённых или деформируемых объектов в контролируемой рабочей зоне.
- Автономные мобильные роботы (AMR): Передвижение по динамичным производственным площадкам с обходом препятствий и локализацией в реальном времени.
- Автоматизированный мониторинг оборудования: Направление мобильных систем восприятия для сбора данных о температуре, акустике и изображении с удалённых объектов.
Если процесс отличается высокой стабильностью, скоростью и повторяемостью, точное механическое приспособление в сочетании с детерминированным управлением по-прежнему работает быстрее и обходится дешевле. Прежде чем решать, что выбрать — механическую доработку или адаптацию на основе ИИ, — всегда выявляйте основной источник нестабильности.
Зачем проверять систему с помощью симуляции перед внедрением физического робота?
Развёртывание необученных моделей непосредственно на оборудовании предприятия грозит механическими столкновениями, износом инструмента и незапланированными простоями. Симуляция робототехники и высокоточные физические движки позволяют инженерным командам проверять кинематику, достижимость, время циклов и восстановление после сбоев задолго до ввода системы в эксплуатацию на заводе.
Платформы симуляции могут генерировать тысячи синтетических сценариев на границе рабочих условий для оценки способности модели к обобщению. Однако симуляция дополняет физические испытания, но не заменяет их. Для преодоления разрыва между симуляцией и реальностью необходимы тщательные предварительные испытания:
1. Определите рабочий диапазон: Задокументируйте геометрические допуски, свойства материалов, пределы освещённости и допустимое время цикла.
2. Проверьте граничные условия под нагрузкой: Систематически создавайте экстремальные углы освещения, отсутствие деталей и зашумлённые сигналы датчиков, чтобы определить границы отказа, а не просто подтвердить штатную работу.
3. Проведите физические испытания: Проверьте на испытательных стендах смоделированные профили движения и результаты анализа изображений, чтобы откалибровать задержку и механическую податливость до интеграции в производственную линию.
Как безупречно интегрировать адаптивных роботов в существующие ПЛК и производственные системы?
Интеллектуальный робот, работающий изолированно, создаёт узкое место в производстве. Для получения реальной промышленной ценности необходимы тесно согласованные детерминированные протоколы рукопожатия между контроллером робота, ПЛК верхнего уровня, системами диспетчерского управления и сбора данных (SCADA) и системами управления производством (MES).
Инженеры по автоматизации должны чётко определять, кто отвечает за управление состоянием. Системы верхнего уровня, такие как контроллеры ПЛК Siemens или модули контроллеров Allen-Bradley CompactLogix, должны координировать блокировки зон, запуск циклов, синхронизацию конвейера и отслеживание наличия деталей на предыдущих участках.
Детерминированные протоколы полевых шин и промышленные каналы связи, часто управляемые с помощью специализированных модулей удалённого сканирования ввода-вывода, позволяют контроллерам роботов и ПЛК обнаруживать потерю связи за считаные миллисекунды. При нарушении сигналов рукопожатия, данных о состоянии конвейера или сведений о заготовке робот должен немедленно перейти в безопасное состояние удержания.
Как обеспечить контроль со стороны человека и функциональную безопасность в адаптивных рабочих ячейках?
Поскольку модели физического ИИ могут вносить недетерминированные корректировки траекторий, традиционные неподвижные защитные ограждения по периметру необходимо дополнить интеллектуальным управлением зонами с отказобезопасным поведением.
Важно: блокировки, критичные для безопасности, ни в коем случае не должны зависеть от недетерминированных выводов ИИ. Сертифицированные цепи безопасности и аппаратные контроллеры, такие как контроллеры безопасности ABB Pluto, должны сохранять полный контроль над аварийными остановами, световыми завесами безопасности и аварийным отключением питания.
Создавайте интуитивно понятные панели оператора, отображающие в реальном времени уровни уверенности моделей при выводе результатов, текущие траектории движения и состояние датчиков. Если неопределенность превышает установленные пороговые значения безопасности, система должна безопасно перейти в ограниченный режим, приостановить движение и запросить подтверждение оператора, а не действовать наугад.
Как производителям оценить реальную производственную ценность робототехники с ИИ?
Успешная демонстрация пилотного проекта еще не означает готовности к серийному производству. Оценивайте производственные ячейки с поддержкой ИИ по строгим ключевым показателям эффективности производства:
- Общая эффективность оборудования (OEE): Влияние на доступность, производительность и выход годной продукции с первого прохода (FPY).
- Частота вмешательств: Среднее время между обращениями за помощью к человеку (MTBA) и среднее время восстановления (MTTR).
- Доля ложных отбраковок и пропусков дефектов: Точность классификации качества при реальных изменениях условий в разные смены.
- Совокупная стоимость жизненного цикла: Вычислительное оборудование, обслуживание периферийных устройств, калибровка датчиков и регулярное переобучение на новых наборах данных.
Расширяйте внедрение на другие производственные линии, только если адаптивная производственная ячейка стабильно превосходит традиционные показатели на протяжении нескольких смен.
Ключевые выводы и рекомендации по внедрению
Физический ИИ устраняет разрыв между жестко заданной автоматизацией и сложными, изменчивыми производственными процессами. Успешное внедрение начинается с точного определения производственных переменных, проверки кинематических моделей и моделей технического зрения в физически обоснованной симуляции, а также строгого детерминированного разделения систем восприятия на базе ИИ и аппаратно реализованных функций безопасности. Опираясь на проверенные архитектуры ПЛК и измеримые производственные показатели, команды предприятий могут внедрять надежную, масштабируемую интеллектуальную автоматизацию непосредственно на производственных площадках.


