

IA física na manufatura: passando das demonstrações de robôs à produção confiável
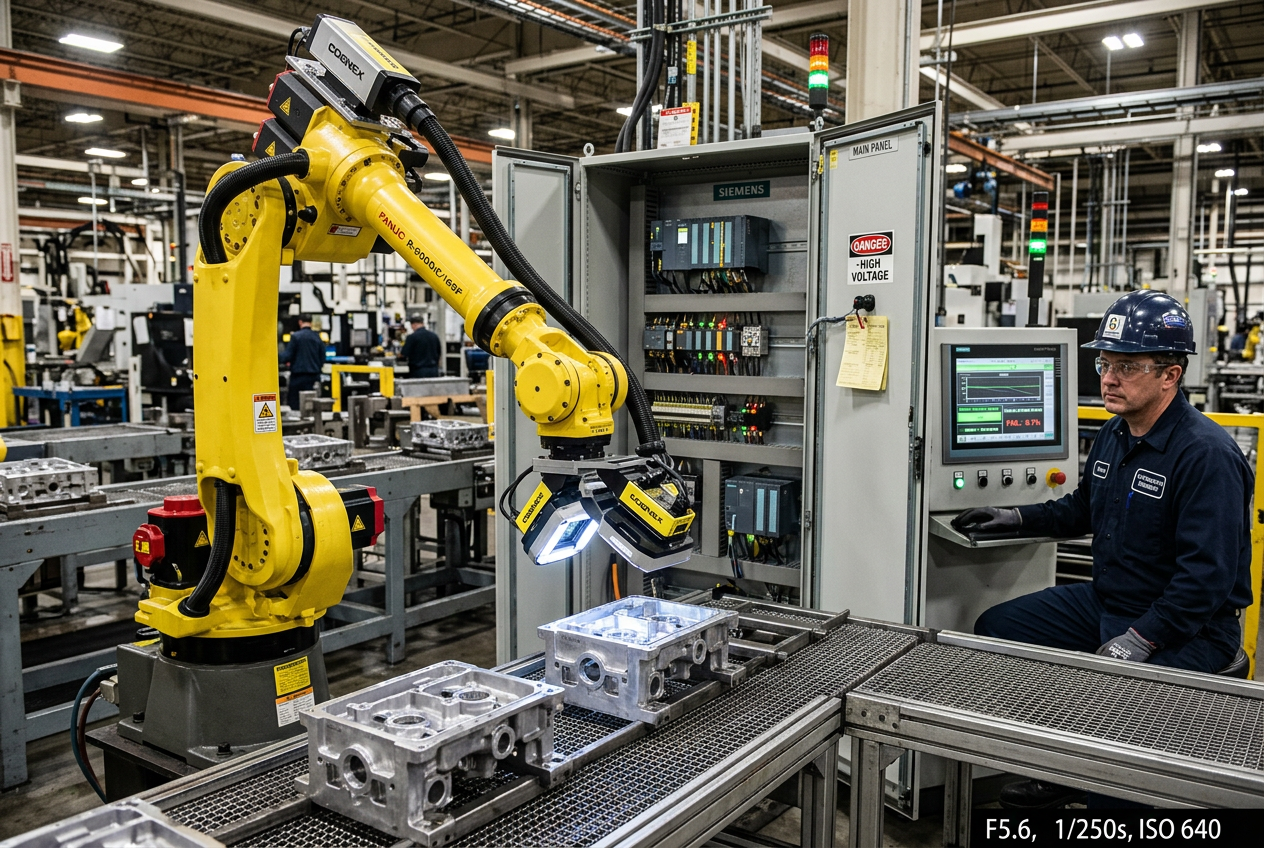
IA física na manufatura: da demonstração de robôs à produção confiável
Uma estrutura de engenharia para avaliar robótica adaptativa, simulação e colaboração entre humanos e máquinas.
O que diferencia a IA física da automação tradicional?
Robôs industriais tradicionais executam movimentos e sequências programados dentro de condições operacionais estritamente definidas. Seu desempenho depende de ferramentas dedicadas, dispositivos mecânicos, posicionamento preciso das peças e lógica de controle validada.
A IA física introduz percepção e adaptação contextual por meio de visão computacional, fusão de sensores multimodais e tomada de decisão adaptativa. Esses recursos permitem que braços robóticos e veículos guiados automaticamente (AGVs) lidem com variações naturais na apresentação das peças, no acabamento superficial, na iluminação e no layout do espaço de trabalho.
No entanto, o comportamento adaptativo não equivale à autonomia universal. Um sistema de IA física continua limitado pelas capacidades físicas de seus sensores, conjunto de dados de treinamento, mecânica, pilha de software e arquitetura de segurança funcional. Os fabricantes industriais devem avaliar a IA física como uma ferramenta avançada de engenharia, e não como uma substituição completa da automação determinística.
Como identificar aplicações em que a adaptabilidade robótica realmente importa?
A IA física oferece o maior retorno sobre o investimento em ambientes de alta variedade, nos quais a automação convencional tem dificuldade para lidar com a variação dos produtos ou exige reequipamentos frequentes e dispendiosos.
- Abastecimento dinâmico de máquinas: Identificação, preensão e carregamento de peças apresentadas em orientações variadas ou em caixas semiestruturadas.
- Inspeção visual de alta precisão: Classificação de defeitos e anomalias complexos em superfícies, que superam a capacidade dos algoritmos convencionais de visão baseados em regras.
- Manuseio flexível de materiais: Separação e classificação de objetos posicionados aleatoriamente ou deformáveis em um espaço de trabalho controlado.
- Robótica móvel autônoma (AMRs): Navegação em áreas de produção dinâmicas com desvio de obstáculos e localização em tempo real.
- Monitoramento de equipamentos automatizados: Direcionamento de sistemas móveis de percepção para coletar dados de telemetria térmica, acústica e visual em unidades remotas em campo.
Se uma operação é altamente estável, rápida e repetitiva, um dispositivo mecânico de precisão combinado com controle determinístico continua sendo mais rápido e econômico. Sempre identifique a principal fonte de variabilidade antes de decidir entre um redesenho mecânico e uma adaptação orientada por IA.
Por que validar com simulação antes de implantar robôs físicos?
Implantar modelos não treinados diretamente no hardware da fábrica traz o risco de colisões mecânicas, desgaste das ferramentas e paradas inesperadas. A simulação robótica e os mecanismos de física de alta fidelidade permitem que as equipes de engenharia validem a cinemática, o alcance, os tempos de ciclo e a recuperação de falhas muito antes do comissionamento no chão de fábrica.
Plataformas de simulação podem gerar milhares de cenários sintéticos de casos extremos para avaliar a generalização do modelo. No entanto, a simulação complementa, mas não substitui, a validação física. Para superar a lacuna entre simulação e realidade, é necessário realizar testes rigorosos em etapas:
1. Defina o envelope operacional: Documente as tolerâncias geométricas, as propriedades dos materiais, os limites de iluminação e os orçamentos de tempo de ciclo.
2. Teste as condições-limite: Introduza sistematicamente ângulos extremos de iluminação, peças ausentes e sinais ruidosos dos sensores para mapear os limites de falha, em vez de simplesmente confirmar a operação normal.
3. Realize testes físicos: Valide perfis de movimento simulados e inferências de percepção em bancadas de teste para calibrar a latência e a conformidade mecânica antes da integração à linha.
Como integrar perfeitamente robôs adaptativos aos CLPs e sistemas de produção existentes?
Um robô inteligente operando isoladamente cria um gargalo na produção. Para gerar valor industrial, são necessários protocolos de handshake rigorosos e determinísticos entre o controlador do robô, os CLPs supervisórios, os sistemas de supervisão e aquisição de dados (SCADA) e os sistemas de execução da manufatura (MES).
Os engenheiros de automação devem definir explicitamente a propriedade dos estados. Controladores supervisórios, como controladores CLP da Siemens ou módulos controladores Allen-Bradley CompactLogix, devem coordenar os intertravamentos das zonas, o início dos ciclos, a sincronização dos transportadores e o rastreamento da presença de peças a montante.
Protocolos determinísticos de barramento de campo e links de comunicação industrial, muitas vezes gerenciados por módulos de varredura de E/S remota dedicados, garantem que os controladores de robôs e os CLPs detectem interrupções de comunicação em poucos milissegundos. O robô deve imediatamente entrar em um estado de retenção segura se os sinais de handshake, o status do transportador ou os dados da peça se tornarem inválidos.
Como estabelecer supervisão humana e segurança funcional em células de trabalho adaptativas?
Como os modelos de IA física podem introduzir ajustes não determinísticos nas trajetórias, a proteção perimetral fixa tradicional deve ser complementada por um gerenciamento inteligente e à prova de falhas das zonas de segurança.
É fundamental que o intertravamento de segurança crítica nunca dependa de inferências não determinísticas da IA. Circuitos de segurança certificados e controladores de hardware, como os controladores de segurança Pluto da ABB, devem manter autoridade máxima sobre paradas de emergência, cortinas de luz de segurança e cortes de energia de emergência.
Crie painéis HMI intuitivos que exibam em tempo real os níveis de confiança das inferências do modelo, as trajetórias de movimento ativas e o estado dos sensores. Quando a incerteza ultrapassar os limites de segurança definidos, o sistema deve reduzir o desempenho de forma controlada, pausar o movimento e solicitar a confirmação do operador, em vez de fazer suposições.
Como os fabricantes devem medir o valor real da robótica com IA na produção?
Uma demonstração piloto bem-sucedida não significa que o sistema está pronto para a produção. Avalie as células de trabalho com assistência de IA usando KPIs de manufatura rigorosos:
- Eficiência global dos equipamentos (OEE): Impacto na disponibilidade, na taxa de produção e no rendimento de primeira passagem (FPY).
- Frequência de intervenção: Tempo médio entre assistências humanas (MTBA) e tempo médio de recuperação (MTTR).
- Taxas de rejeição indevida e de falhas de detecção: Precisão da classificação de qualidade diante de variações reais entre turnos.
- Custo total do ciclo de vida: Custos de hardware computacional, manutenção de sistemas de edge computing, calibração de sensores e retreinamento contínuo de conjuntos de dados.
Expanda a implementação para outras linhas de produção somente depois que uma célula de trabalho adaptativa superar consistentemente os parâmetros de referência convencionais em vários turnos de produção.
Principais conclusões e recomendações de engenharia
A IA física conecta a automação rígida e fixa às operações de manufatura complexas e variáveis. Uma implementação bem-sucedida começa pela identificação precisa das variações na produção, pela validação da cinemática e dos modelos de visão em simulações baseadas em física e pela manutenção de uma separação determinística rigorosa entre a percepção da IA e a segurança funcional cabeada. Ao integrar a robótica adaptativa a arquiteturas PLC comprovadas e métricas de produção verificáveis, as equipes de fábrica podem implementar uma automação inteligente confiável e escalável no chão de fábrica.


