

Projetando sistemas de controle de movimento multieixos com EtherCAT
Projeto de sistemas de controle de movimento multieixos com EtherCAT
Como as redes Ethernet industriais sincronizadas ajudam os fabricantes de máquinas a coordenar vários eixos e, ao mesmo tempo, manter um comportamento previsível e determinístico da máquina.
Por que a coordenação multieixos é fundamental na embalagem e na robótica modernas?
Máquinas de embalagem modernas, robótica de alta velocidade, equipamentos de impressão e sistemas de movimentação de materiais frequentemente precisam que vários servomotores operem como um único mecanismo coordenado. Cada eixo pode executar uma trajetória independente, mas a produtividade geral da máquina e a qualidade do produto dependem de sincronização e alinhamento de fase em nível de microssegundos.
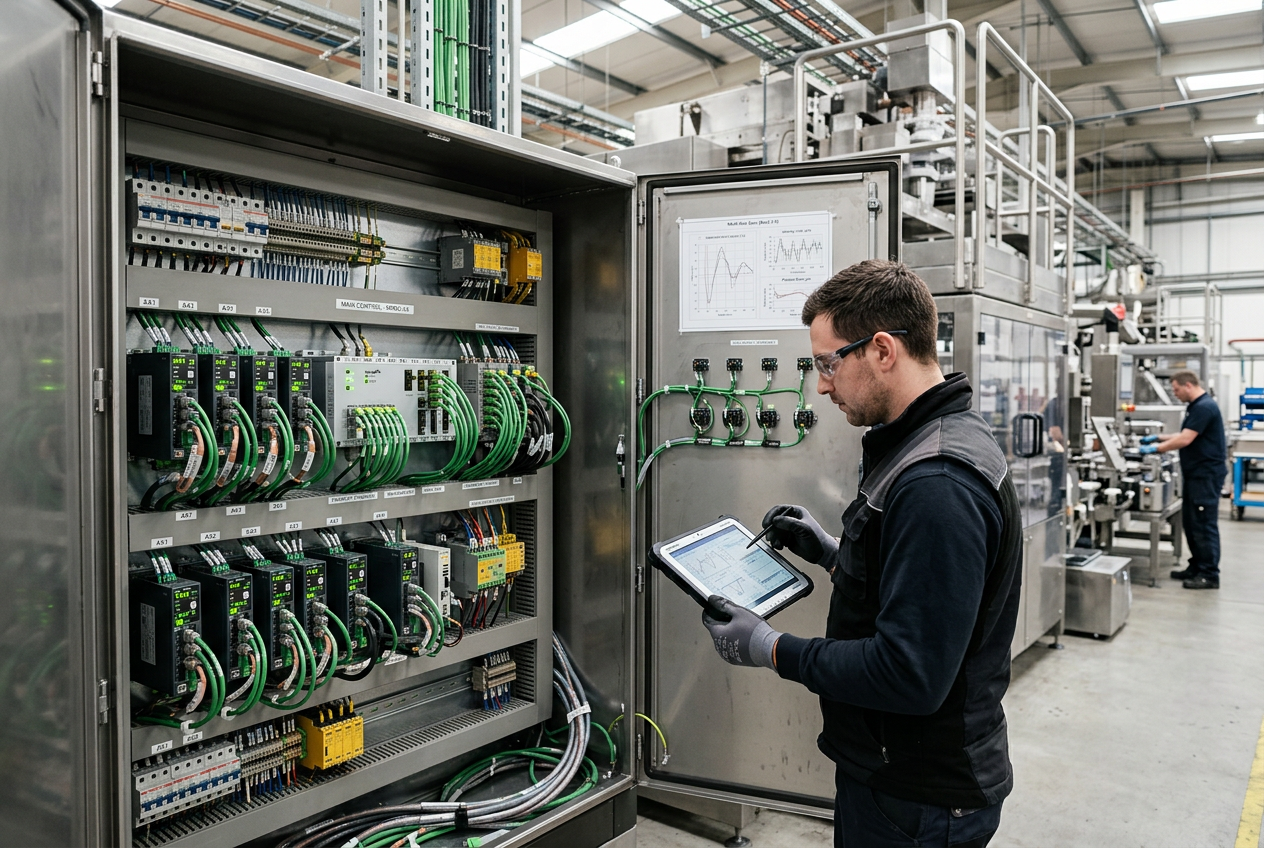
As arquiteturas legadas tradicionais muitas vezes enfrentam dificuldades com fiação complexa, comandos analógicos de velocidade e fieldbuses não determinísticos ao ampliar o número de eixos. O EtherCAT resolve isso por meio do processamento determinístico de quadros Ethernet em tempo real e da sincronização de relógios distribuídos. Em células de embalagem automatizadas de alta velocidade, a implantação de acionamentos dedicados, como o Servoacionamento Schneider PacDrive MC-4, garante movimentos multieixos fortemente sincronizados e reduz o espaço ocupado no gabinete e a complexidade da fiação.
Os desenvolvimentos recentes em acionamentos de movimento multieixos refletem uma clara transição no setor: os fabricantes de máquinas precisam de arquiteturas modulares e compactas que mantenham o desempenho determinístico sem elevar os custos do gabinete.
Quais são os principais componentes arquitetônicos de uma rede de movimento EtherCAT?
Uma topologia determinística de controle de movimento consiste em cinco camadas interconectadas: o controlador/mestre de movimento, o anel ou a linha de comunicação física EtherCAT, os servoacionamentos digitais, os transdutores de feedback e os atuadores mecânicos.
O controlador de movimento calcula trajetórias interpoladas, tabelas de came eletrônico e relações de engrenagem virtual. Controladores como o Kit do controlador de movimento ABB PM5670-MC-KIT oferecem a capacidade de processamento necessária para calcular perfis complexos de movimento multieixos em tempo real, enquanto gerenciam tarefas de diagnóstico em segundo plano.
No entanto, o desempenho em campo não depende apenas da velocidade do barramento. A ressonância mecânica, os ciclos de sintonia do acionamento (corrente, velocidade, posição), a resolução do encoder e a oscilação no tempo das tarefas determinam diretamente a precisão da trajetória.
Como calcular e planejar com precisão a capacidade de eixos para controladores de movimento?
Ao projetar um sistema de movimento com múltiplos eixos, evite escolher um controlador apenas com base na quantidade de eixos anunciada. Use esta abordagem estruturada:
1. Classifique os níveis funcionais dos eixos: Diferencie os eixos auxiliares não críticos (transportadores com controle simples de velocidade) dos eixos de processo altamente sincronizados (guilhotinas voadoras, facas rotativas, cames eletrônicos e cinemática de robôs delta).
2. Avalie a margem disponível no tempo de ciclo do controlador: Um controlador dimensionado para 16 eixos com ciclos de 1 ms pode apresentar atrasos nos ciclos se também processar simultaneamente uma lógica de segurança extensa, consultas à IHM, gerenciamento de receitas e dados de inspeção por visão computacional.
3. Valide a compatibilidade entre inversores e motores: Confirme se os inversores servo são compatíveis com perfis de movimento padrão, como o CiA 402 (CANopen sobre EtherCAT / CoE), incluindo os modos de operação Posição Síncrona Cíclica (CSP), Velocidade Síncrona Cíclica (CSV) e Torque Síncrono Cíclico (CST).
Como o relógio distribuído (DC) do EtherCAT permite a sincronização determinística de múltiplos eixos?
A sincronização de múltiplos eixos exige que todos os nós servo participantes registrem as posições de feedback e atualizem os ciclos dos inversores PWM exatamente no mesmo instante físico. A Ethernet padrão não pode garantir isso devido a colisões de pacotes e ao jitter de trânsito.
O EtherCAT resolve esse desafio com o uso de relógios distribuídos (DC) baseados em hardware. O primeiro nó escravo compatível com DC geralmente atua como relógio de referência. Durante a inicialização do barramento, o mestre envia quadros de medição do atraso de propagação para calcular os tempos de trânsito entre cada nó. Os relógios de todos os dispositivos escravos são ajustados dinamicamente para que o jitter de sincronização permaneça bem abaixo de 1 microssegundo, mesmo entre centenas de nós.
Em instalações de automação mistas ou em evolução, a comunicação entre inversores e a troca de dados em alta velocidade são essenciais há muito tempo. Soluções dedicadas de comunicação entre inversores, como a placa de comunicação ABB SDCS-DSL-4 DCSLink, e controladores de rede industrial consolidados, como o controlador Ethernet Allen-Bradley 1785-L20E, ilustram como a temporização determinística evoluiu continuamente de conexões dedicadas ponto a ponto para uma Ethernet unificada em tempo real.
Quais etapas importantes devem ser verificadas na sua lista de verificação para o comissionamento de sistemas de movimento?
Antes de colocar em operação movimentos coordenados de alta velocidade em máquinas em funcionamento, verifique sistematicamente cada camada operacional:
- Hardware e cabeamento: Verifique o cabeamento de pares trançados blindados (Ethernet industrial Cat5e/Cat6), o aterramento em ponto único e a separação adequada entre os cabos de alimentação dos servomotores e as linhas dos encoders.
- Validação dos relógios distribuídos: Confirme que o modo DC está habilitado em todos os eixos sincronizados, verifique os contadores de jitter de sincronização nos diagnósticos do mestre e confira se o ciclo de sincronização corresponde ao período da tarefa do controlador.
- Ajuste dos loops de controle: Faça o ajuste automático ou manual dos loops de corrente, velocidade e posição de cada eixo antes de habilitar o engrenamento mestre-escravo ou o uso de came multieixo.
- Homing e limites de segurança: Valide os limites de sobrecurso positivos e negativos por software e hardware, os limites de torque e os offsets de homing do encoder absoluto.
- Comportamento diante de falhas na rede: Simule a perda de comunicação desconectando um cabo de rede intermediário; confirme se os servodrives passam imediatamente para o desligamento seguro do torque (STO) ou para uma desaceleração de emergência controlada.
- Backup da configuração: Exporte e arquive os conjuntos de parâmetros dos servodrives, os arquivos XML de configuração de rede do controlador (ENI) e os programas-fonte.
Como os servodrives multieixo compactos otimizam o espaço do painel e o gerenciamento térmico?
Os fabricantes de máquinas modernas enfrentam pressão constante para reduzir o tamanho dos painéis elétricos. Os servodrives de eixo duplo e multieixo consolidam várias etapas de potência de inversores em um único chassi, compartilhando um barramento CC e um retificador.
Projetos com barramento CC compartilhado permitem que motores em desaceleração regenerem energia diretamente para motores em aceleração, reduzindo a demanda total de energia da rede elétrica e a dissipação de calor nos resistores de frenagem. No entanto, uma densidade de potência maior exige cálculos térmicos rigorosos, ventilação adequada do painel e cumprimento estrito do espaçamento mínimo lateral especificado nos manuais de instalação do fabricante.
Resumo e recomendações de campo: como os engenheiros devem proceder?
O EtherCAT oferece aos fabricantes de máquinas uma infraestrutura determinística e escalável para automação multieixo de alto desempenho. Uma implementação bem-sucedida exige equilibrar altas velocidades de barramento com a rigidez mecânica adequada, o ajuste meticuloso dos loops dos servodrives e uma configuração robusta de relógios distribuídos. Combinando controladores industriais confiáveis, servodrives multieixo certificados e configurações de rede validadas, as equipes de engenharia podem construir máquinas de alto rendimento que funcionam de maneira suave e previsível por muitos anos.
Artigo enviado por Lin Wei, especialista sênior em automação industrial e sistemas de movimento da PLC DCS Pro Ltd.


