

Өндірістегі физикалық ЖИ: робот көрсетілімдерінен сенімді өндіріске көшу
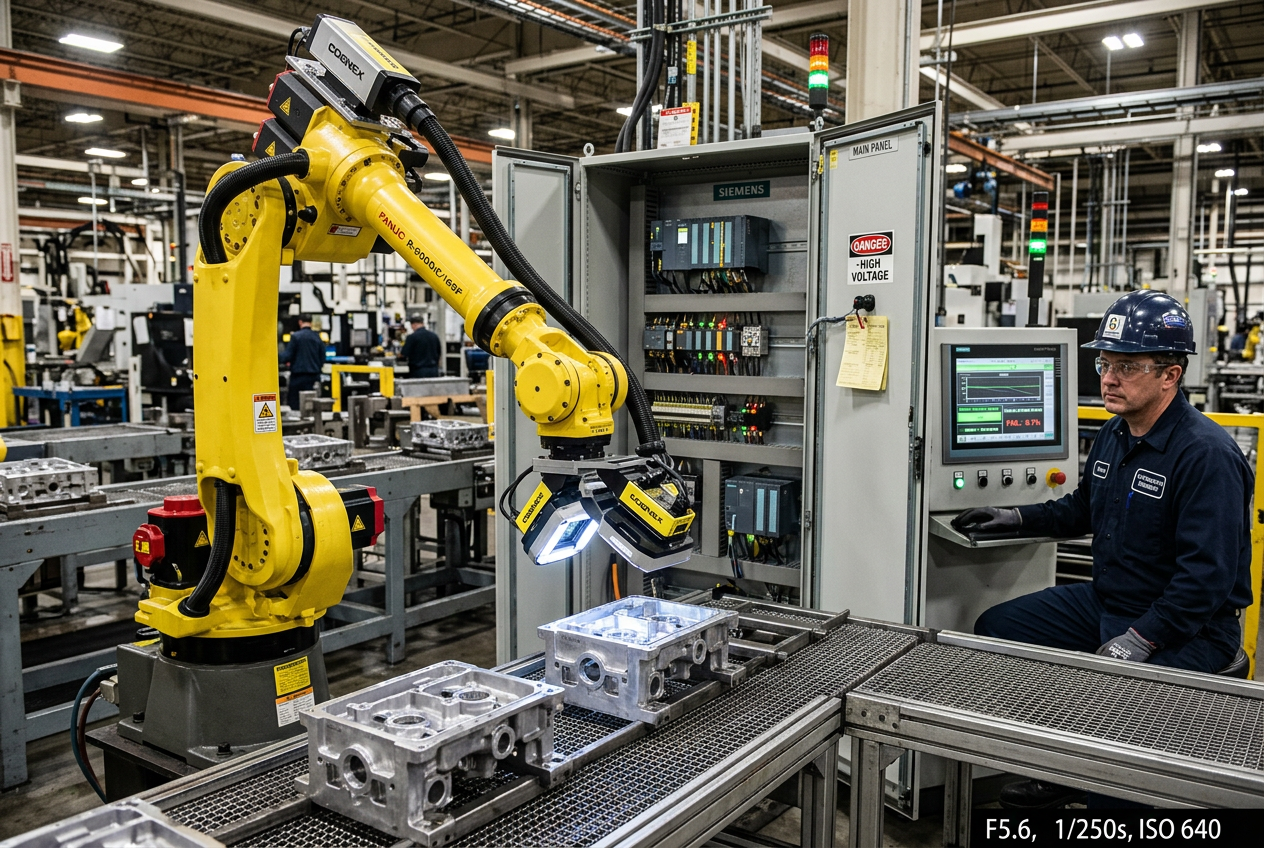
Өндірістегі физикалық ЖИ: робот демонстрацияларынан сенімді өндіріске көшу
Бейімделгіш робототехниканы, модельдеуді және адам мен машинаның өзара әрекеттесуін бағалауға арналған инженерлік негіз.
Физикалық ЖИ дәстүрлі автоматтандырудан несімен ерекшеленеді?
Дәстүрлі өнеркәсіптік роботтар қатаң белгіленген жұмыс жағдайларында бағдарламаланған қозғалыстар мен реттіліктерді орындайды. Олардың өнімділігі арнайы құрал-саймандарға, механикалық құрылғыларға, дайындамаларды дәл орналастыруға және тексерілген басқару логикасына тәуелді.
Физикалық ЖИ машиналық көру, көпмодальды сенсорларды біріктіру және бейімделгіш шешім қабылдау арқылы қабылдау мен жағдайға бейімделу мүмкіндігін ұсынады. Бұл мүмкіндіктер роботтық қолдар мен автоматты басқарылатын көліктерге (AGV) бөлшектердің орналасуындағы, беткі қабатындағы, жарықтандырудағы және жұмыс кеңістігінің құрылымындағы табиғи өзгерістерге бейімделуге мүмкіндік береді.
Алайда бейімделгіш мінез-құлық әмбебап автономияны білдірмейді. Физикалық ЖИ жүйесінің мүмкіндіктері оның сенсорларының, оқыту деректер жиынтығының, механикасының, бағдарламалық жасақтама кешенінің және функционалдық қауіпсіздік архитектурасының физикалық шектеулерімен шектеледі. Өнеркәсіп өндірушілері физикалық ЖИ-ді детерминдік автоматтандыруды тұтастай алмастыратын шешім емес, озық инженерлік құрал ретінде бағалауы керек.
Роботтардың бейімделу қабілеті шынымен маңызды болатын қолдану салаларын қалай анықтауға болады?
Дәстүрлі автоматтандыру өнім түрлерінің өзгермелілігін еңсере алмайтын немесе жабдықты жиі әрі қымбатқа қайта баптауды қажет ететін кең ауқымды өнім шығарылатын ортада физикалық ЖИ инвестицияның ең жоғары қайтарымын қамтамасыз етеді.
- Өзгермелі жағдайдағы станокқа қызмет көрсету: Әртүрлі бағытта немесе жартылай реттелген жәшіктерде ұсынылған дайындамаларды анықтау, ұстау және тиеу.
- Жоғары дәлдікті визуалды тексеру: Дәстүрлі ережеге негізделген компьютерлік көру алгоритмдерінің мүмкіндігінен тыс күрделі бет ақаулары мен ауытқуларын жіктеу.
- Материалдарды икемді өңдеу: Бақыланатын жұмыс кеңістігінде кездейсоқ орналастырылған немесе пішіні өзгеретін нысандарды ұстау және сұрыптау.
- Автономды мобильді робототехника (AMR): Кедергілерден нақты уақыт режимінде айналып өтіп, орналасқан жерін анықтай отырып, үнемі өзгеретін өндірістік цехтарда бағдарлау.
- Жабдықты автоматтандырылған бақылау: Қашықтағы далалық бөлімшелерден жылу, акустикалық және визуалды телеметрия жинау үшін мобильді қабылдау құрылғыларын бағыттау.
Егер операция өте тұрақты, жоғары жылдамдықпен орындалатын және қайталанатын болса, детерминдік басқару жүйесімен үйлестірілген дәл механикалық құрылғы жылдамырақ әрі үнемдірек болады. Механикалық құрылымды қайта жобалау мен ЖИ арқылы бейімдеудің бірін таңдамас бұрын, өзгергіштіктің негізгі көзін әрдайым анықтаңыз.
Роботты физикалық іске қоспас бұрын модельдеу арқылы неге тексеру керек?
Үйретілмеген модельдерді зауыт жабдығына тікелей енгізу механикалық соқтығысуға, құралдың тозуына және күтпеген тоқтап қалуға әкелуі мүмкін. Робот техникасын модельдеу мен физиканы жоғары дәлдікпен модельдейтін қозғалтқыштар инженерлік топтарға зауытта іске қоспай тұрып-ақ кинематиканы, қолжетімділікті, цикл уақытын және ақаудан қалпына келуді тексеруге мүмкіндік береді.
Модельдеу платформалары модельдің жалпылау қабілетін бағалау үшін шеткі жағдайлардың мыңдаған синтетикалық сценарийін жасай алады. Алайда модельдеу физикалық тексеруді алмастырмайды, оны толықтырады. Модельдеуден нақты жағдайға өту үшін мұқият кезең-кезеңмен сынақтан өткізу қажет:
1. Жұмыс ауқымын анықтаңыз: Геометриялық рұқсаттарды, материал қасиеттерін, жарықтандыру шектерін және цикл уақытының бюджеттерін құжаттаңыз.
2. Шектік жағдайларда сынақтан өткізіңіз: Қалыпты жұмыс барысын жай ғана растаудың орнына, ақаулардың шектерін анықтау үшін жарықтың шеткі бұрыштарын, жетіспейтін бөлшектерді және шулы сенсор деректерін жүйелі түрде енгізіңіз.
3. Физикалық сынақ кезеңін өткізіңіз: Желінің бөлігіне біріктірмес бұрын кідіріс пен механикалық икемділікті калибрлеу үшін сынақ стендтерінде модельденген қозғалыс профильдері мен қабылдау жүйесінің қорытындыларын тексеріңіз.
Бейімделмелі роботтарды қолданыстағы PLC құрылғылары мен өндіріс жүйелеріне қалай үздіксіз біріктіруге болады?
Оқшау жұмыс істейтін интеллектуалды робот өндірісте тар орын тудырады. Өнеркәсіпте нақты пайдаға қол жеткізу үшін робот контроллері, жоғарғы деңгейдегі PLC құрылғылары, диспетчерлік басқару және деректерді жинау жүйесі (SCADA) және өндірісті орындау жүйелері (MES) арасында қатаң, детерминдік қол алысу протоколдары қажет.
Автоматтандыру инженерлері күйлерге жауапкершіліктің кімге тиесілі екенін нақты белгілеуі керек. Siemens PLC контроллерлері немесе Allen-Bradley CompactLogix контроллер модульдері сияқты жоғарғы деңгейдегі контроллерлер аймақтық блоктауларды, циклді бастауды, конвейерлердің синхрондалуын және алдыңғы кезеңдегі бөлшектің бар-жоғын қадағалауды үйлестіруі керек.
Детерминдік өрістік шина протоколдары мен өнеркәсіптік байланыс арналары, көбіне арнайы қашықтағы енгізу/шығару сканер модульдері арқылы басқарылады, робот контроллерлері мен PLC құрылғыларының байланыс үзілістерін бір таңбалы миллисекундтар ішінде анықтауын қамтамасыз етеді. Қол алысу сигналдары, конвейер күйі немесе дайындама деректері жарамсыз болса, робот дереу қауіпсіз кідірту күйіне ауысуы керек.
Қандай жолмен бейімделмелі жұмыс ұяшықтарында адам бақылауын және функционалдық қауіпсіздікті қамтамасыз етуге болады?
Физикалық AI модельдері детерминдік емес траектория түзетулерін енгізуі мүмкін болғандықтан, бекітілген периметрлік қорғанысты интеллектуалды әрі істен шыққан жағдайда қауіпсіз режимге өтетін аймақтарды басқару жүйесімен толықтыру қажет.
Ең бастысы, қауіпсіздік үшін маңызды блоктау жүйесінің жұмысы детерминдік емес AI қорытындысына ешқашан тәуелді болмауы керек. ABB Pluto қауіпсіздік контроллері сияқты сертификатталған қауіпсіздік тізбектері мен аппараттық контроллерлер авариялық тоқтату түймелеріне, қауіпсіздік жарық перделеріне және төтенше жағдайда қуатты ажыратуға қатысты соңғы шешім өкілеттігін сақтауы тиіс.
Модельдің қорытындысына деген сенімділік деңгейін, ағымдағы қозғалыс траекторияларын және сенсор күйін нақты уақыт режимінде көрсететін интуитивті HMI панельдерін жасаңыз. Белгіленген қауіпсіздік шектерінен асатын белгісіздік жағдайында жүйе жорамал жасамай, қауіпсіз режимге ауысып, қозғалысты тоқтатып, оператордан растау сұрауы керек.
Өндірушілер AI робототехникасының өндірістегі нақты құнын қалай өлшеуі керек?
Сәтті өткен пилоттық көрсетілім өндірістік пайдалануға дайындықты білдірмейді. AI көмегімен жұмыс істейтін жұмыс ұяшықтарын өндірістің қатаң негізгі көрсеткіштері бойынша бағалаңыз:
- Жабдықтың жалпы тиімділігі (OEE): Қолжетімділікке, өнімділік қарқынына және алғашқы тексерістен өткен өнім үлесіне (FPY) әсері.
- Араласу жиілігі: Адам көмегіне дейінгі орташа уақыт (MTBA) және қалпына келтіруге кететін орташа уақыт (MTTR).
- Қате қабылдамау және өткізіп жіберу көрсеткіштері: Нақты ауысымдық өзгерістер жағдайындағы сапаны жіктеу дәлдігі.
- Өмірлік циклдің жалпы құны: Есептеу жабдықтарының, шеткі құрылғыларға қызмет көрсетудің, сенсорларды калибрлеудің және деректер жиынтығын үздіксіз қайта оқытудың шығындары.
Бейімделгіш жұмыс ұяшығы бірнеше өндірістік ауысым бойы дәстүрлі көрсеткіштерден тұрақты түрде асып түскеннен кейін ғана оны өндіріс желілеріне ауқымды түрде енгізіңіз.
Негізгі тұжырымдар және инженерлік әрекеттер жөніндегі кеңес
Физикалық AI қатаң бекітілген автоматтандыру мен күрделі, құбылмалы өндірістік операциялар арасындағы алшақтықты жояды. Сәтті енгізу үшін алдымен өндірістегі нақты құбылмалылықты анықтап, физикаға негізделген симуляцияда кинематика мен көру модельдерін тексеріп, AI қабылдауы мен сымды функционалдық қауіпсіздіктің қатаң детерминдік бөлінуін сақтау қажет. Бейімделгіш робототехниканы дәлелденген PLC архитектуралары мен тексерілетін өндірістік көрсеткіштерге негіздеу арқылы зауыт ұжымдары өндіріс алаңында сенімді әрі ауқымын кеңейтуге болатын интеллектуалды автоматтандыруды енгізе алады.


