

EtherCAT арқылы көп осьті қозғалысты басқару жүйелерін жобалау
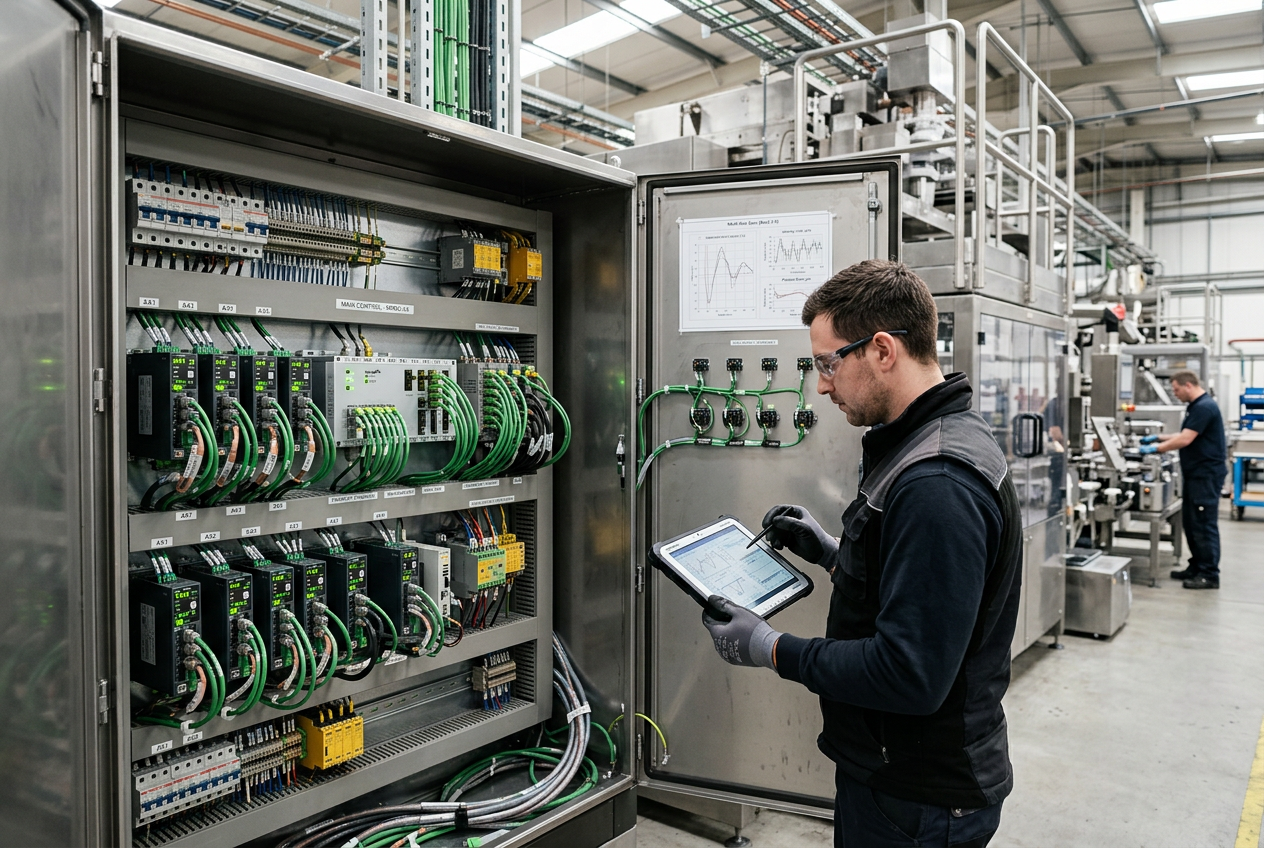
EtherCAT жүйесімен көпосьті қозғалысты басқару жүйелерін жобалау
Синхрондалған өнеркәсіптік Ethernet желілері машина жасаушыларға бірнеше осьті үйлестіріп, машинаның әрекетін болжамды әрі детерминді күйде сақтауға қалай көмектеседі.
Неліктен заманауи орау өндірісі мен робот техникасында көпосьті үйлестіру маңызды?
Заманауи орау машиналары, жоғары жылдамдықты роботтар, басып шығару жабдықтары және материалдарды тасымалдау жүйелері көбіне бірнеше сервомотордың бір үйлесімді механизм ретінде жұмыс істеуін талап етеді. Әр ось жеке траекториямен қозғала алады, алайда машинаның жалпы өнімділігі мен өнім сапасы микросекунд деңгейіндегі уақыт дәлдігі мен фазалардың сәйкестігіне тәуелді.
Дәстүрлі ескі архитектуралар ось санын көбейткенде күрделі сымдармен, аналогтық жылдамдық командаларымен және детерминді емес далалық шиналармен жиі қиындыққа тап болады. EtherCAT мұны Ethernet кадрларын жол үстінде детерминді өңдеу және үлестірілген сағаттарды синхрондау арқылы шешеді. Жоғары жылдамдықты автоматтандырылған орау желілерінде Schneider PacDrive MC-4 сервожетегін қолдану көпосьті қозғалыстың дәл синхрондалуын қамтамасыз етіп, басқару шкафындағы орын мен кабель шығынын азайтады.
Көпосьті қозғалыс жетектерінің соңғы жетістіктері саладағы айқын бетбұрысты көрсетеді: машина жасаушыларға шкаф шығындарын арттырмай, детерминді өнімділікті сақтайтын модульдік әрі ықшам архитектуралар қажет.
EtherCAT қозғалыс желісінің негізгі архитектуралық құрамдас бөліктері қандай?
Детерминді қозғалысты басқару топологиясы өзара байланысқан бес қабаттан тұрады: қозғалыс контроллері/мастер, EtherCAT физикалық байланыс сақинасы немесе желісі, цифрлық сервожетектер, кері байланыс түрлендіргіштері және механикалық атқарушы механизмдер.
Қозғалыс контроллері интерполяцияланған траекторияларды, электрондық жұдырықша кестелерін және виртуалды беріліс қатынастарын есептейді. ABB PM5670-MC-KIT Motion Controller Kit сияқты контроллерлер фондық диагностикалық тапсырмаларды орындай отырып, күрделі көпосьті қозғалыс профильдерін нақты уақытта есептеуге қажетті процессор өткізу қабілетін қамтамасыз етеді.
Дегенмен, жүйенің нақты жұмыс тиімділігі тек шина жылдамдығына ғана байланысты емес. Механикалық резонанс, жетекті баптау контурлары (ток, жылдамдық, позиция), энкодер ажыратымдылығы және тапсырмалардың орындалу уақытындағы діріл траектория дәлдігін тікелей анықтайды.
Қозғалыс контроллерлеріне арналған осьтер сыйымдылығын қалай дәл есептеп, жоспарлауға болады?
Көп осьті қозғалыс жүйесін жобалағанда, контроллерді тек паспорттық ось санына қарап таңдамаңыз. Мына құрылымды тәсілді қолданыңыз:
1. Осьтердің функционалдық деңгейлерін жіктеңіз: Маңызды емес қосалқы осьтерді (жылдамдығы қарапайым реттелетін конвейерлер) және қатаң синхрондалатын технологиялық осьтерді (ұшып бара жатқан материалды кесетін қайшылар, айналмалы пышақтар, электрондық жұдырықшалар және дельта-робот кинематикасы) ажыратыңыз.
2. Контроллер циклінің уақыт резервін бағалаңыз: 1 мс цикл жиілігінде 16 осьті басқара алатын контроллер қауіпсіздік логикасын, HMI сауалдарын, рецепттерді басқаруды және көру жүйесінен келетін тексеру деректерін қатар өңдесе, цикл мерзімдерін өткізіп алуы мүмкін.
3. Жетек пен қозғалтқыш үйлесімділігін тексеріңіз: Серво жетектерінің CiA 402 (EtherCAT арқылы CANopen / CoE) сияқты стандартты қозғалыс профильдерін, соның ішінде циклдік синхронды позиция (CSP), циклдік синхронды жылдамдық (CSV) және циклдік синхронды момент (CST) жұмыс режимдерін қолдайтынын растаңыз.
EtherCAT үлестірілген сағаты (DC) көп осьті детерминдік синхрондауға қалай қол жеткізеді?
Көп осьті синхрондау үшін барлық қатысатын сервотүйіндер кері байланыс бойынша позицияларды тіркеп, PWM инвертор циклдерін дәл бір физикалық сәтте жаңартуы керек. Пакеттердің соқтығысуы мен тасымалдану кідірісінің джиттеріне байланысты стандартты Ethernet бұған кепілдік бере алмайды.
EtherCAT бұл мәселені аппараттық деңгейде іске асырылатын үлестірілген сағаттар (DC) арқылы шешеді. Әдетте DC қолдайтын алғашқы slave түйіні тірек сағаты қызметін атқарады. Шинаны инициализациялау кезінде master әр түйін арасындағы сигналдың өту уақытын есептеу үшін таралу кідірісін өлшейтін кадрларды жібереді. Барлық slave құрылғыларындағы сағаттар жүздеген түйінде синхрондау джиттері 1 микросекундтан едәуір төмен болып қалатындай динамикалық реттеледі.
Автоматтандыру жүйелері аралас немесе үздіксіз жаңартылып отыратын өндіріс орындарында жетектер арасындағы байланыс пен жоғары жылдамдықтағы деректер алмасу бұрыннан маңызды. ABB SDCS-DSL-4 DCSLink Communication Board сияқты арнайы жетек байланысы шешімдері және Allen-Bradley 1785-L20E Ethernet Controller сияқты кең тараған өндірістік желі контроллерлері детерминдік уақыт белгілеу технологиясының арнайы нүктеден нүктеге дейінгі байланыстардан бірыңғай нақты уақыттағы Ethernet желісіне дейін үздіксіз дамығанын көрсетеді.
Қозғалысты іске қосу чек-парағында қандай негізгі қадамдарды тексеру керек?
Жоғары жылдамдықты үйлестірілген қозғалысты жұмыс істеп тұрған жабдықта іске қоспас бұрын, әрбір жұмыс деңгейін жүйелі түрде тексеріңіз:
- Жабдық және сымдар: Экрандалған бұралған жұпты кабельдердің (өнеркәсіптік Ethernet Cat5e/Cat6) қолданылғанын, жерге қосудың бір нүктеден орындалғанын және сервомотордың қуат кабельдері мен энкодер желілерінің тиісті түрде бөлінгенін тексеріңіз.
- Таратылған сағатты тексеру: Синхрондалған барлық осьте DC режимі қосылғанын растаңыз, бас контроллердің диагностикасындағы синхрондау дірілінің есептегіштерін тексеріңіз және синхрондау циклі контроллер тапсырмасының кезеңіне сәйкес келетінін растаңыз.
- Басқару контурларын баптау: Көпосьті жетек-сателлиттік берілісті немесе жұдырықшалы қозғалысты іске қоспас бұрын әр осьтің ток, жылдамдық және орын контурларын автоматты түрде немесе қолмен баптаңыз.
- Бастапқы нүктені табу және қауіпсіз шектер: Бағдарламалық және аппараттық оң және теріс жүріс шектерін, момент шектерін және абсолютті энкодердің бастапқы нүктесін табу ығысу мәндерін тексеріңіз.
- Желі ақауы кезіндегі әрекет: Желінің аралық кабелін ажыратып, байланыс жоғалуын модельдеңіз; жетектердің қауіпсіз моментті ажырату (STO) режиміне немесе басқарылатын апаттық баяулауға бірден ауысатынын тексеріңіз.
- Конфигурацияның сақтық көшірмесі: Жетек параметрлерінің жиынтықтарын, контроллердің XML форматындағы желі конфигурациясы файлдарын (ENI) және бастапқы бағдарламаларды экспорттап, архивтеңіз.
Ықшам көпосьті сервожетектер электр шкафындағы орынды және жылуды басқаруды қалай оңтайландырады?
Қазіргі машина жасаушыларға электр шкафтарының көлемін үнемі азайту қысымы түсуде. Екі осьті және көпосьті сервожетектер бірнеше инверторлық қуат каскадын ортақ тұрақты ток шинасы мен түзеткіші бар бір корпусқа біріктіреді.
Ортақ тұрақты ток шинасы бар құрылымдарда тежелу кезінде энергия өндіретін қозғалтқыштар оны үдеуші қозғалтқыштарға тікелей бере алады. Бұл желіден алынатын жалпы қуатты азайтып, тежеу резисторларынан бөлінетін жылуды төмендетеді. Алайда қуат тығыздығы артқан сайын жылуды қатаң есептеу, шкафты жеткілікті желдету және өндірушінің орнату нұсқаулығында көрсетілген ең аз бүйірлік саңылауларды сақтау қажет.
Қысқаша түйін және практикаға арналған ұсынымдар: инженерлер қалай әрекет етуі керек?
EtherCAT машина жасаушыларға өнімділігі жоғары көпосьті автоматтандыруға арналған детерминдік әрі масштабталатын негіз ұсынады. Сәтті іске асыру үшін жоғары шина жылдамдығын механикалық қаттылықтың жеткілікті деңгейімен, жетектердің басқару контурларын мұқият баптаумен және таратылған сағатты сенімді конфигурациялаумен үйлестіру қажет. Сенімді өнеркәсіптік контроллерлерді, көпосьті сертификатталған сервожетектерді және тексерілген желі конфигурацияларын қатар қолдану инженерлік топтарға жылдар бойы бірқалыпты әрі болжамды жұмыс істейтін, өнімділігі жоғары машиналар жасауға мүмкіндік береді.
Мақала авторы: PLC DCS Pro Ltd компаниясының өнеркәсіптік автоматтандыру және қозғалыс жүйелері жөніндегі аға маманы Лин Вэй.


