

Merancang Sistem Kontrol Gerak Multi-Sumbu dengan EtherCAT
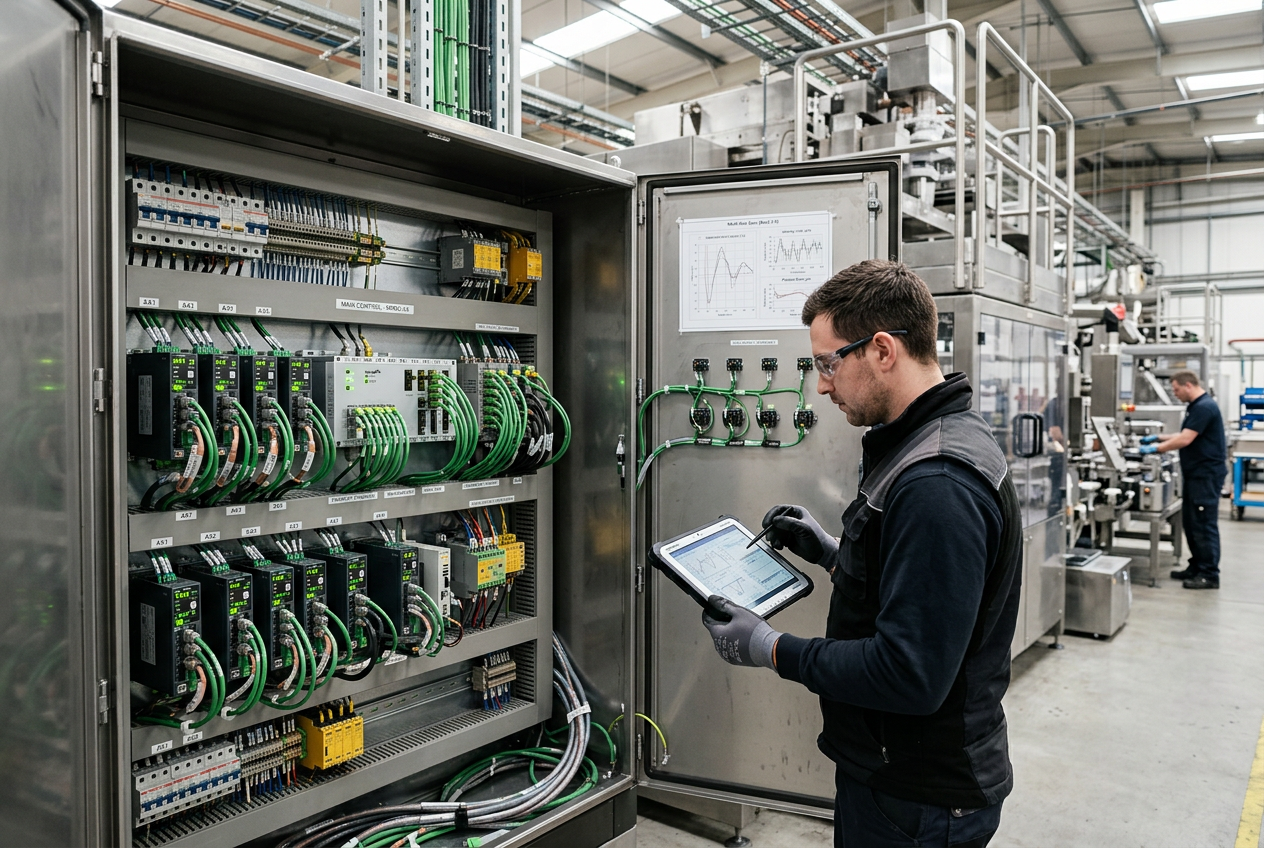
Merancang Sistem Kontrol Gerak Multi-Sumbu dengan EtherCAT
Bagaimana jaringan Ethernet industri tersinkronisasi membantu pembuat mesin mengoordinasikan beberapa sumbu sekaligus mempertahankan perilaku mesin yang dapat diprediksi dan deterministik.
Mengapa Koordinasi Multi-Sumbu Penting dalam Pengemasan dan Robotika Modern?
Mesin pengemasan modern, robotika berkecepatan tinggi, peralatan pencetakan, dan sistem penanganan material sering kali memerlukan beberapa motor servo yang beroperasi sebagai satu mekanisme terkoordinasi. Setiap sumbu dapat menjalankan lintasan secara independen, tetapi hasil produksi mesin secara keseluruhan dan kualitas produk bergantung pada pengaturan waktu dan penyelarasan fase tingkat mikrodetik.
Arsitektur lama tradisional sering kesulitan menangani pengawatan yang rumit, perintah kecepatan analog, dan fieldbus non-deterministik saat jumlah sumbu ditingkatkan. EtherCAT mengatasi hal ini melalui pemrosesan bingkai Ethernet saat melintas secara deterministik dan sinkronisasi jam terdistribusi. Di sel pengemasan otomatis berkecepatan tinggi, penggunaan drive khusus seperti Drive Servo Schneider PacDrive MC-4 memastikan gerak multi-sumbu tersinkronisasi dengan ketat sekaligus mengurangi kebutuhan ruang kabinet dan pengawatan.
Perkembangan terbaru dalam drive gerak multi-sumbu mencerminkan peralihan industri yang jelas: pembuat mesin membutuhkan arsitektur modular dan ringkas yang mempertahankan kinerja deterministik tanpa membengkakkan biaya kabinet.
Apa Saja Komponen Arsitektur Inti Jaringan Gerak EtherCAT?
Topologi kontrol gerak deterministik terdiri atas lima lapisan yang saling terhubung: pengontrol/master gerak, cincin atau jalur komunikasi fisik EtherCAT, drive servo digital, transduser umpan balik, dan aktuator mekanis.
Pengontrol gerak menghitung lintasan interpolasi, tabel cam elektronik, dan rasio roda gigi virtual. Pengontrol seperti Kit Pengontrol Gerak ABB PM5670-MC-KIT menyediakan bandwidth CPU yang diperlukan untuk menghitung profil gerak multi-sumbu yang kompleks secara real-time sekaligus menangani tugas diagnostik latar belakang.
Namun, kinerja di lapangan tidak hanya bergantung pada kecepatan bus. Resonansi mekanis, loop penyetelan drive (arus, kecepatan, posisi), resolusi enkoder, dan jitter waktu tugas secara langsung menentukan akurasi jalur.
Bagaimana Menghitung dan Merencanakan Kapasitas Sumbu untuk Pengontrol Gerak secara Akurat?
Saat merancang sistem gerak multi-sumbu, jangan memilih pengontrol hanya berdasarkan jumlah sumbu yang tertera. Gunakan pendekatan terstruktur berikut:
1. Klasifikasikan tingkat fungsi sumbu: Bedakan sumbu bantu nonkritis (konveyor dengan pengaturan kecepatan sederhana) dari sumbu proses yang tersinkronisasi ketat (gunting terbang, pisau putar, cam elektronik, dan kinematika robot delta).
2. Evaluasi kelonggaran waktu siklus pengontrol: Pengontrol yang dirancang untuk 16 sumbu dengan waktu siklus 1 ms dapat mengalami keterlambatan siklus jika sekaligus menangani logika keselamatan yang kompleks, polling HMI, pengelolaan resep, dan data inspeksi visual.
3. Validasi kompatibilitas drive dan motor: Pastikan drive servo mendukung profil gerak standar seperti CiA 402 (CANopen over EtherCAT / CoE), termasuk mode operasi Cyclic Synchronous Position (CSP), Cyclic Synchronous Velocity (CSV), dan Cyclic Synchronous Torque (CST).
Bagaimana Distributed Clock (DC) EtherCAT Mencapai Sinkronisasi Multi-Sumbu yang Deterministik?
Sinkronisasi multi-sumbu mengharuskan semua node servo yang berpartisipasi mengunci posisi umpan balik dan memperbarui siklus inverter PWM pada saat fisik yang persis sama. Ethernet standar tidak dapat menjaminnya karena tabrakan paket dan jitter waktu tempuh.
EtherCAT mengatasi tantangan ini dengan menggunakan Distributed Clocks (DC) berbasis perangkat keras. Node slave pertama yang mendukung DC biasanya berfungsi sebagai jam referensi. Selama inisialisasi bus, master mengirimkan bingkai pengukuran waktu tunda propagasi untuk menghitung waktu tempuh antar-node. Jam pada semua perangkat slave disesuaikan secara dinamis agar jitter sinkronisasi tetap jauh di bawah 1 mikrodetik pada ratusan node.
Di pabrik otomasi dengan sistem campuran atau yang terus berkembang, komunikasi antar-drive dan pertukaran data berkecepatan tinggi telah lama menjadi hal penting. Solusi komunikasi drive khusus seperti Papan Komunikasi ABB SDCS-DSL-4 DCSLink dan pengontrol jaringan industri yang mapan seperti Pengontrol Ethernet Allen-Bradley 1785-L20E menunjukkan bagaimana pengaturan waktu deterministik terus berkembang dari koneksi khusus titik ke titik menjadi Ethernet real-time terpadu.
Langkah Penting Apa Saja yang Harus Diverifikasi dalam Daftar Periksa Komisioning Gerak?
Sebelum menjalankan gerakan terkoordinasi berkecepatan tinggi pada mesin yang beroperasi, verifikasi setiap lapisan operasional secara sistematis:
- Perangkat Keras & Pengkabelan: Pastikan penggunaan kabel pasangan terpilin berpelindung (Ethernet industri Cat5e/Cat6), pembumian titik tunggal, dan pemisahan yang tepat antara kabel daya motor servo dan jalur encoder.
- Validasi Jam Terdistribusi: Pastikan mode DC diaktifkan pada semua sumbu yang disinkronkan, periksa pencacah jitter sinkronisasi pada diagnostik master, dan verifikasi bahwa siklus sinkronisasi sesuai dengan periode tugas pengontrol.
- Penyetelan Loop Kontrol: Lakukan penyetelan otomatis atau manual pada loop arus, kecepatan, dan posisi untuk setiap sumbu sebelum mengaktifkan sinkronisasi master-slave atau gerakan cam multi-sumbu.
- Homing & Batas Aman: Validasi batas gerak berlebih perangkat lunak dan perangkat keras positif maupun negatif, batas torsi, serta offset homing encoder absolut.
- Perilaku saat Gangguan Jaringan: Simulasikan hilangnya komunikasi dengan mencabut kabel jaringan perantara; pastikan drive segera beralih ke safe torque off (STO) atau perlambatan darurat terkendali.
- Pencadangan Konfigurasi: Ekspor dan arsipkan set parameter drive, berkas konfigurasi jaringan XML pengontrol (ENI), dan program sumber.
Bagaimana Drive Servo Multi-Sumbu yang Ringkas Mengoptimalkan Ruang Kabinet dan Pengelolaan Termal?
Pembuat mesin modern terus menghadapi tekanan untuk memperkecil kabinet listrik. Drive servo dua sumbu dan multi-sumbu menggabungkan beberapa tahap daya inverter dalam satu rangka yang menggunakan bus DC dan penyearah bersama.
Desain bus DC bersama memungkinkan motor yang melambat dan melakukan regenerasi untuk memasok energi langsung ke motor yang berakselerasi, sehingga mengurangi kebutuhan daya listrik utama secara keseluruhan dan mengurangi panas yang dibuang oleh resistor pengereman. Namun, kepadatan daya yang lebih tinggi memerlukan perhitungan termal yang cermat, ventilasi panel yang memadai, serta kepatuhan ketat terhadap jarak bebas minimum di sisi yang ditentukan dalam manual pemasangan pabrikan.
Ringkasan & Rekomendasi Lapangan: Bagaimana Seharusnya Teknisi Melanjutkan?
EtherCAT menyediakan tulang punggung yang deterministik dan dapat diskalakan bagi pembuat mesin untuk otomasi multi-sumbu berperforma tinggi. Implementasi yang sukses memerlukan keseimbangan antara kecepatan bus tinggi, kekakuan mekanis yang memadai, penyetelan loop drive yang cermat, serta konfigurasi jam terdistribusi yang andal. Dengan memadukan pengontrol industri yang andal, drive servo multi-sumbu tersertifikasi, dan konfigurasi jaringan yang tervalidasi, tim rekayasa dapat membuat mesin berkapasitas tinggi yang beroperasi lancar dan konsisten selama bertahun-tahun.
Artikel kontribusi dari Lin Wei, Spesialis Senior Otomasi Industri & Sistem Gerak di PLC DCS Pro Ltd.


