
Ipari mozgásvezérlő MCU-k: mit tesz lehetővé a nagy teljesítményű beágyazott feldolgozás
Ipari mozgásvezérlő MCU-k: mit tesz lehetővé a nagy teljesítményű beágyazott feldolgozás?
Hogyan támogatja a mikrokontrollerek új generációja a kompakt szervohajtásokat, a valós idejű kommunikációt és az integrált ipari vezérlést?

Miért szembesülnek a modern ipari vezérlők példátlan feldolgozási igényekkel?
Az ipari vezérlőknek exponenciálisan több érzékelő- és visszajelzési adatot kell feldolgozniuk, miközben szubmilliszekundumos, determinisztikus válaszidőt biztosítanak. A modern robotcsuklók, többtengelyes szerszámgépek és kompakt szervohajtások gyakran zárt szabályozási körű motor-visszacsatolást, többcsatornás kommunikációt, aktív jelfeldolgozást és összetett kinematikai algoritmusokat kezelnek, mindezt szigorúan korlátozott méretű elektronikai környezetben.
Ahogy az automatizálási architektúrák az elosztott, kompakt intelligencia felé fejlődnek, a beágyazott mikrokontroller feladata már nem korlátozódik az alapvető szekvenciális vezérlési logika végrehajtására. Ma már rendszeresen kezel nagy frekvenciájú enkóderinterfészeket, digitális szűrőalgoritmusokat futtat, összehangolja a terepibusz-kommunikációt, és funkcionális biztonsági rutinokat hajt végre.
A régebbi és moduláris gépelrendezésekben az olyan különálló egységek, mint a Schneider 141MMS53502 Quantum SERCOS mozgásvezérlő, hangolják össze a többtengelyes pályatervezést. A berendezésgyártók számára azonban ma az jelenti a legnagyobb kihívást, hogy hasonló számítási teljesítményt építsenek közvetlenül a motorhajtásokba és csuklómodulokba, elkerülve a túlzott hardverköltségeket és a hőtechnikai bonyodalmakat.
Mit kínál az új, nagy teljesítményű GD32H7 MCU-architektúra az automatizálási mérnököknek?
2026. november 10-én a GigaDevice bejelentette a nagy teljesítményű GD32H7 MCU-k új generációját, amelyet kifejezetten az igényes ipari automatizálási alkalmazásokhoz terveztek.
A GD32H7 család a konkrét sorozattól függően 600 MHz-es vagy 750 MHz-es órajelen működő Arm Cortex-M7 processzormagokra épül. Ahelyett, hogy minden célra egyetlen, egységes szilíciumelrendezést kínálna, a platform egységes hardveralapot biztosít, amelyre ipari HMI-khez, általános automatizálási rendszerekhez és robotcsuklók szervovezérléséhez optimalizált változatok épülnek.
A memóriát és a gyorsítótárazást tekintve a bejelentett platformspecifikációk 640 KB-os, a CPU-val szinkronizált, szorosan csatolt memóriát (TCM), 2 MB-os, várakozási állapot nélküli végrehajtható Flash-memóriát, 8 MB-os bővített tárhelyet biztosító Flash-memóriát és 1,2 MB-os nagy sebességű SRAM-ot tartalmaznak, így bőséges tartalékot nyújtanak az összetett, valós idejű firmware-ek számára.
Hogyan oldja meg a beágyazott EtherCAT-integráció a valós idejű szervo- és mozgásvezérlési kommunikáció kihívásait?
A precíziós szervovezérlés alapja a determinisztikus visszacsatolás és az ultracsekély jitterű kommunikáció. A motorvezérlőnek elég gyorsan kell feldolgoznia a pozíció-, sebesség- és nyomatékvisszajelzéseket ahhoz, hogy a mozgásprofil mentén pontosan kövesse a pályát.
A hagyományos automatizálási rackekben a szinkronizált, determinisztikus terepibusz-kommunikációt jellemzően speciális modulok, például az ABB CM579-ETHCAT EtherCAT-master modul, vagy decentralizált terepi interfészek, például az ABB CI511-ETHCAT buszinterfész-modul kezelik. A GD32H7 ezt a képességet közvetlenül a vezérlőchipre integrálja:
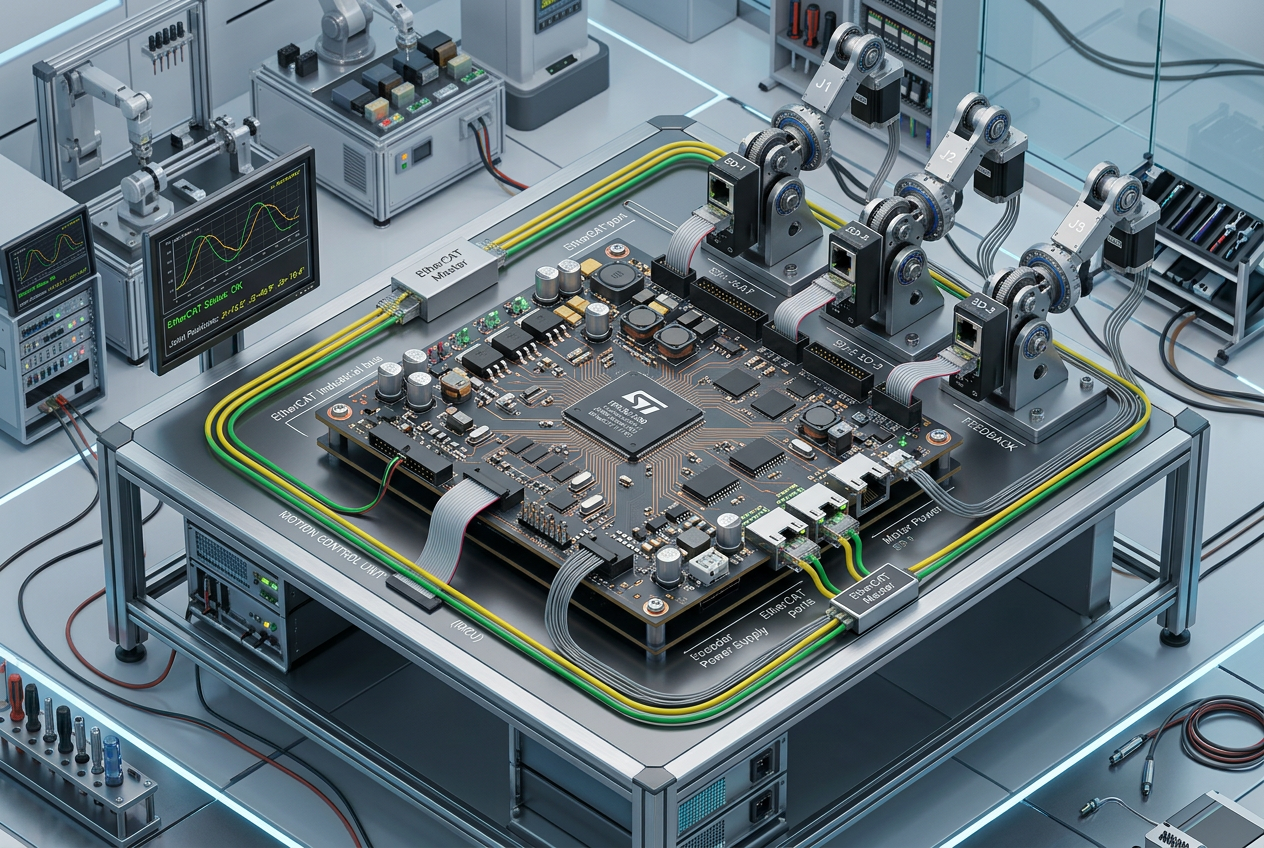
- GD32H7xR sorozat (robotcsuklók szervovezérlése): Egy chipen integrálja az EtherCAT-szolga vezérlőt és a két 100 Mbps-os Ethernet PHY-t. A kialakítás 50 ns alatti portok közötti átviteli késleltetést tesz lehetővé, és natívan támogatja a funkcionális biztonságot szolgáló Fail Safe over EtherCAT (FSoE) protokollt.
- GD32H7xE sorozat (nagy pontosságú, valós idejű mozgásvezérlés): Elosztott órával (DC) szinkronizált, hardveres EtherCAT-szolga vezérlőt tartalmaz, amelynek szinkronizálási pontossága eléri a 62,5 μs értéket. Emellett natív hardveres interfészeket kínál a vezető digitális abszolút enkóderekhez, többek között az EnDat, a BiSS-C, a Tamagawa és a HIPERFACE DSL rendszerhez.
Ezek a chipre integrált képességek különösen hasznosak az olyan kompakt hajtásarchitektúrákban, mint a Schneider PacDrive MC-4 szervohajtás, valamint az olyan speciális hajtás-alrendszerekben, mint az Emerson Ovation szervomeghajtó-modul, ahol a szűk NYÁK-terület és a mikroszekundumos pontosságú szinkronizálás közvetlenül határozza meg a rendszer stabilitását.
A mozgásvezérlésen túl hol teremtik a legnagyobb értéket az integrált MCU-feldolgozási képességek?
Bár a mozgásvezérlés az egyik fő kedvezményezett, a nagy áteresztőképességű MCU-k a modern gyári automatizálás számos kritikus igényét kielégítik:
- Robotcsuklók szervovezérlése: Az ultrakompakt feldolgozási teljesítmény és az integrált, több protokollt támogató PHY-k egyszerűsítik a helyszűkében működő csuklómodulokat és az együttműködő robotkarokat.
- Ipari HMI-k és kezelői terminálok: A nagy felbontású kijelzővezérlők és a hardveres 2D-s grafikus gyorsítás nagy teljesítményű alkalmazásprocesszor nélkül is reszponzív érintőképernyős felületeket biztosítanak.
- Általános automatizálás és peremhálózati átjárók: A 750 MHz-es feldolgozási teljesítmény lehetővé teszi a protokollok helyi átalakítását, az OPC UA pub/sub peremhálózati telemetriát és a prediktív karbantartás diagnosztikáját.
- Nagy pontosságú analóg mérések: Az általános célú GD32H7x9 sorozat nagy sebességű, 14 bites ADC-ket és dedikált digitális hardveres szűrést integrál, így ideális folyamatszabályozási körökhöz, rezgésfelügyelethez és gyors jelfeldolgozáshoz.
Milyen funkcionális biztonsági (SIL 2/3) és firmware-biztonsági intézkedések nélkülözhetetlenek az ipari MCU-k esetében?
Az ipari elektronikai rendszereknek elektromosan zajos, zord környezetben, 10–20 éves élettartamuk során is megbízhatóan kell működniük. A funkcionális biztonság integritása és a biztonságos firmware-kezelés elengedhetetlen követelmény.
A GD32H7 platform megszerezte az IEC 61508 SC3 tanúsítást, és a rendszerkonfigurációtól függően támogatja az SIL 2 és SIL 3 biztonságintegritási szintű architektúrákat. A hardveres alap széles körű biztonsági perifériákat kínál:
- Hardveres gyorsítású AES-titkosítás és SHA-256 kriptográfiai ellenőrzés.
- Valódi véletlenszám-generátor (TRNG) a biztonságos ipari hálózati kézfogásokhoz.
- Biztonságos rendszerindítási mechanizmusok és hitelesített firmware-frissítési eljárások a jogosulatlan kódfuttatás megelőzésére.
Mérnöki megjegyzés: Az alkatrészszintű tanúsítás szilárd alapot biztosít, de nem jelenti automatikusan a teljes gép vagy vezérlőszekrény tanúsítását. A berendezésgyártóknak el kell végezniük a hivatalos rendszerbiztonsági veszélyelemzést (FMEA/FMEDA), valamint a teljes validálási folyamatot.
Milyen fő szempontokat mérlegeljenek a mérnökcsapatok ipari MCU választása előtt?
Ipari gépekhez beágyazott processzort választva messze túl kell tekinteni a mag órajelén. A legfontosabb mérnöki szempontok:
- Determinisztikus késleltetés és memóriasávszélesség: Ellenőrizze, hogy a szorosan csatolt memória (TCM) és a gyorsítótár konfigurációi megszüntetik-e a megszakítási késleltetés ingadozását a nagy sebességű áramvezérlési ciklusok során.
- Kompatibilitás a visszacsatolással és a kommunikációval: Gondoskodjon arról, hogy a hardver támogassa a meglévő gyári terepi buszinfrastruktúrát, valamint az optikai és mágneses jeladóprotokollokat.
- Hőelvezetés és üzemi tartomány: Mérje fel az energiafogyasztást teljesen zárt, IP67-es besorolású robotcsuklókban vagy miniatűr szervoházakban.
- Gyártási ütemterv és elérhetőség: A GigaDevice az új termékcsalád mintáinak elérhetőségét 2027 januárjára, a tömeggyártás kezdetét pedig 2027 áprilisára tűzte ki. A fejlesztőcsapatoknak a prototípus-fejlesztési ciklusokat a megerősített kereskedelmi elérhetőségi dátumokhoz kell igazítaniuk.
Mérnöki összefoglaló és gyakorlati teendők
A nagy teljesítményű beágyazott MCU-k alapjaiban alakítják át az ipari vezérlőarchitektúrákat: többtengelyes mozgásszámítást, kétcsatornás EtherCAT-kommunikációt és funkcionális biztonságot hoznak közvetlenül a motorok és csuklók hardverébe.
A következő generációs mozgásvezérlő vagy beágyazott vezérlő tervezésekor hasonlítsa össze a valós idejű ciklusigényeket, ellenőrizze a hardverinterfészek dokumentációját, és biztosítsa a hosszú távú ipari alkatrészellátást a teljes vezérlőarchitektúrában.


