

Fizička umjetna inteligencija u proizvodnji: od demonstracija robota do pouzdane proizvodnje
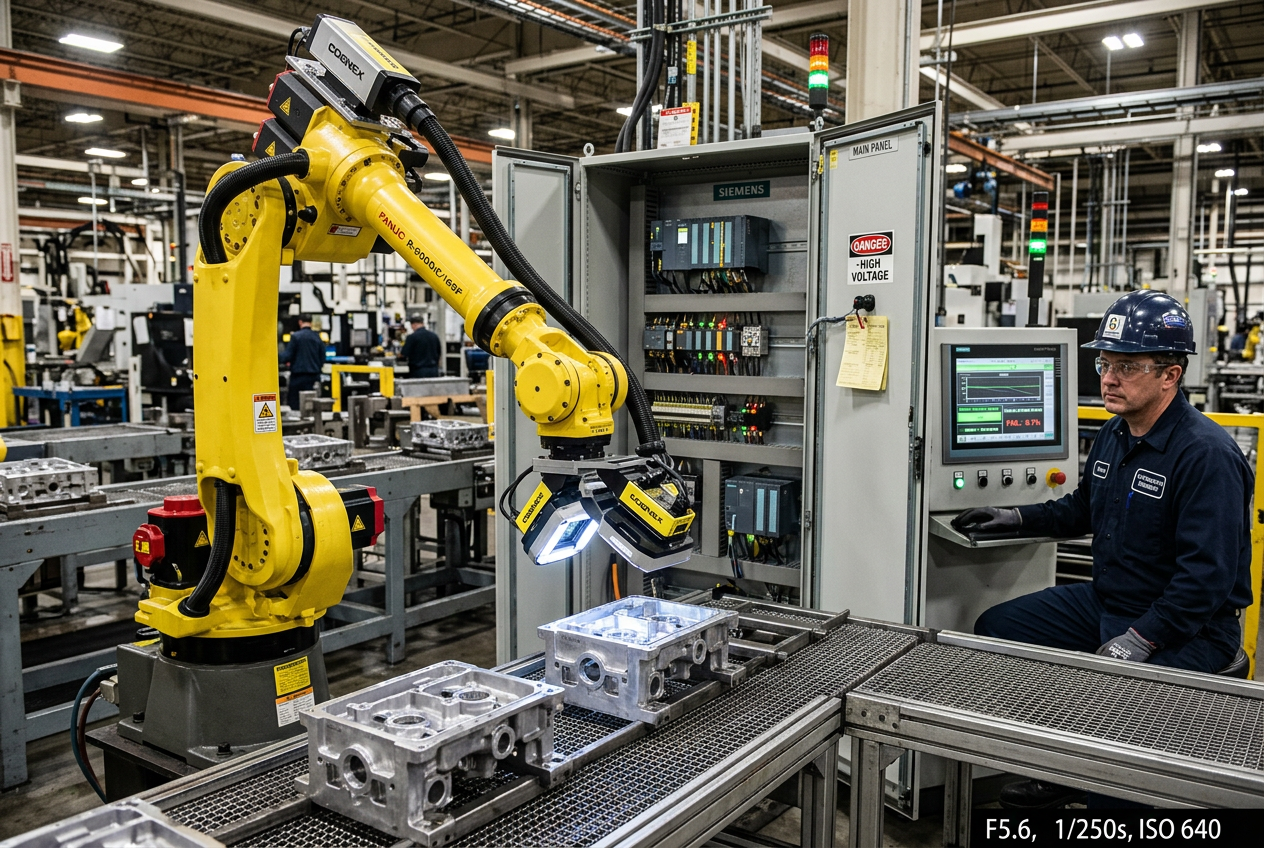
Fizička umjetna inteligencija u proizvodnji: od robotskih demonstracija do pouzdane proizvodnje
Inženjerski okvir za procjenu prilagodljive robotike, simulacije i suradnje čovjeka i stroja.
Po čemu se fizička umjetna inteligencija razlikuje od tradicionalne automatizacije?
Tradicionalni industrijski roboti izvode programirane pokrete i nizove radnji u strogo definiranim radnim uvjetima. Njihova učinkovitost ovisi o namjenskim alatima, mehaničkim napravama, preciznom pozicioniranju izradaka i provjerenoj upravljačkoj logici.
Fizička umjetna inteligencija omogućuje percepciju i prilagodbu kontekstu putem strojnog vida, multimodalnog spajanja podataka sa senzora i prilagodljivog donošenja odluka. Te mogućnosti omogućuju robotskim rukama i automatiziranim vođenim vozilima (AGV-ovima) da se nose s prirodnim varijacijama u položaju dijelova, završnoj obradi površina, osvjetljenju i rasporedu radnog prostora.
Međutim, prilagodljivo ponašanje ne znači univerzalnu autonomiju. Sustav fizičke umjetne inteligencije i dalje je ograničen fizičkim mogućnostima svojih senzora, skupa podataka za učenje, mehanike, softverskog sklopa i arhitekture funkcionalne sigurnosti. Industrijski proizvođači trebali bi fizičku umjetnu inteligenciju procjenjivati kao napredni inženjerski alat, a ne kao potpunu zamjenu za determinističku automatizaciju.
Kako prepoznati primjene u kojima je prilagodljivost robota doista važna?
Fizička umjetna inteligencija donosi najveći povrat ulaganja u okruženjima s velikom raznolikošću proizvoda, gdje se konvencionalna automatizacija teško nosi s varijacijama proizvoda ili zahtijeva česta i skupa preuređenja alata.
- Dinamičko posluživanje strojeva: Prepoznavanje, hvatanje i ulaganje izradaka postavljenih u različitim orijentacijama ili polustrukturiranim spremnicima.
- Vizualni pregled visoke preciznosti: Klasifikacija složenih površinskih nedostataka i anomalija koje nadilaze mogućnosti konvencionalnih algoritama za strojni vid temeljenih na pravilima.
- Fleksibilno rukovanje materijalom: Odabiranje i razvrstavanje nasumično postavljenih ili deformabilnih predmeta unutar kontroliranog radnog prostora.
- Autonomna mobilna robotika (AMR-ovi): Kretanje dinamičnim proizvodnim pogonima uz izbjegavanje prepreka i lokalizaciju u stvarnom vremenu.
- Automatizirano praćenje opreme: Usmjeravanje mobilnih sustava za percepciju radi prikupljanja toplinske, akustične i vizualne telemetrije s udaljenih terenskih jedinica.
Ako je postupak vrlo stabilan, brz i ponavljajući, precizna mehanička naprava u kombinaciji s determinističkim upravljanjem i dalje je brža i isplativija. Prije odluke između mehaničkog redizajna i prilagodbe vođene umjetnom inteligencijom uvijek utvrdite glavni izvor varijabilnosti.
Zašto provjeriti simulacijom prije fizičkog uvođenja robota?
Uvođenje neobučenih modela izravno na tvorničku opremu riskira mehaničke sudare, trošenje alata i neočekivane zastoje. Simulacija robotike i visokovjerne fizikalne simulacije omogućuju inženjerskim timovima da provjere kinematiku, dohvat, vrijeme ciklusa i oporavak od pogrešaka mnogo prije puštanja u rad na proizvodnom podu.
Simulacijske platforme mogu generirati tisuće sintetičkih scenarija rubnih slučajeva za procjenu generalizacije modela. Međutim, simulacija je dopuna, a ne zamjena za fizičku provjeru. Prelazak iz simulacije u stvarne uvjete zahtijeva temeljito testiranje:
1. Definirajte radni raspon: Dokumentirajte geometrijske tolerancije, svojstva materijala, granice osvjetljenja i proračun vremena ciklusa.
2. Ispitajte granične uvjete pod opterećenjem: Sustavno uvedite ekstremne kutove osvjetljenja, nedostajuće dijelove i šumovite senzorske podatke kako biste utvrdili granice otkaza, a ne samo potvrdili uobičajeni rad.
3. Provedite fizičko testiranje: Na testnim stolovima provjerite simulirane profile gibanja i zaključke sustava za percepciju kako biste kalibrirali kašnjenje i mehaničku popustljivost prije integracije u proizvodnu liniju.
Kako besprijekorno integrirati prilagodljive robote s postojećim PLC-ovima i proizvodnim sustavima?
Inteligentan robot koji radi izolirano stvara usko grlo u proizvodnji. Stvarna industrijska vrijednost zahtijeva usko povezane, determinističke protokole rukovanja između robotskog kontrolera, nadzornih PLC-ova, sustava za nadzor, kontrolu i prikupljanje podataka (SCADA) te sustava za izvršavanje proizvodnje (MES).
Inženjeri automatizacije moraju izričito definirati vlasništvo nad stanjima. Nadzorni kontroleri, kao što su Siemensovi PLC kontroleri ili Allen-Bradleyjevi kontrolerski moduli CompactLogix, trebali bi koordinirati blokade zona, pokretanje ciklusa, sinkronizaciju transportera i praćenje prisutnosti dijelova na ulazu.
Deterministički protokoli industrijske sabirnice i industrijske komunikacijske veze, kojima se često upravlja putem namjenskih modula skenera udaljenih I/O jedinica, omogućuju robotskim kontrolerima i PLC-ovima da otkriju prekid komunikacije u roku od nekoliko milisekundi. Robot bi odmah trebao prijeći u sigurno stanje mirovanja ako signali rukovanja, status transportera ili podaci o radnom komadu postanu nevažeći.
Kako uspostaviti ljudski nadzor i funkcionalnu sigurnost u prilagodljivim radnim ćelijama?
Budući da modeli fizičke umjetne inteligencije mogu uzrokovati nedeterminističke prilagodbe putanje, tradicionalnu zaštitu fiksnim obodom treba nadopuniti inteligentnim, sigurnim upravljanjem zonama.
Ključno je da sigurnosno kritično blokiranje nikada ne ovisi o nedeterminističkom zaključivanju umjetne inteligencije. Certificirani sigurnosni sklopovi i hardverski upravljački uređaji, kao što su sigurnosni upravljački uređaji ABB Pluto, moraju zadržati konačnu ovlast nad zaustavljanjem u nuždi, sigurnosnim svjetlosnim zavjesama i prekidima napajanja u nuždi.
Izradite intuitivne nadzorne ploče HMI-ja koje u stvarnom vremenu prikazuju razine pouzdanosti zaključivanja modela, aktivne putanje kretanja i stanje senzora. Kada nesigurnost premaši utvrđene sigurnosne pragove, sustav bi trebao kontrolirano prijeći u sigurniji način rada, zaustaviti kretanje i zatražiti potvrdu operatera, umjesto da nagađa.
Kako proizvođači trebaju mjeriti stvarnu proizvodnu vrijednost robotike s umjetnom inteligencijom?
Uspješna pilotna demonstracija ne znači da je sustav spreman za proizvodnju. Procijenite radne ćelije potpomognute umjetnom inteligencijom prema strogim ključnim pokazateljima uspješnosti proizvodnje:
- Ukupna učinkovitost opreme (OEE): Utjecaj na raspoloživost, brzinu proizvodnje i prinos iz prvog prolaza (FPY).
- Učestalost intervencija: Prosječno vrijeme između ljudskih intervencija (MTBA) i prosječno vrijeme oporavka (MTTR).
- Stope lažnog odbacivanja i propuštanja grešaka: Točnost klasifikacije kvalitete u uvjetima stvarnih varijacija tijekom smjena.
- Ukupni trošak životnog ciklusa: Troškovi računalnog hardvera, održavanja rubnih sustava, kalibracije senzora i kontinuiranog ponovnog treniranja skupova podataka.
Proširite primjenu na proizvodne linije tek nakon što prilagodljiva radna ćelija dosljedno nadmaši uobičajene referentne vrijednosti tijekom više proizvodnih smjena.
Ključne spoznaje i preporuke za inženjersko djelovanje
Fizička umjetna inteligencija premošćuje jaz između krute, fiksne automatizacije i složenih, promjenjivih proizvodnih operacija. Uspješna primjena počinje utvrđivanjem točnih proizvodnih varijabilnosti, provjerom kinematike i modela vida u simulaciji temeljenoj na fizici te održavanjem stroge determinističke odvojenosti između percepcije umjetne inteligencije i žičano izvedene funkcionalne sigurnosti. Utemeljenjem prilagodljive robotike na provjerenim PLC arhitekturama i mjerljivim proizvodnim pokazateljima, tvornički timovi mogu uvesti pouzdanu, skalabilnu inteligentnu automatizaciju u proizvodni pogon.


