

Projektiranje sustava za upravljanje višeeosnim kretanjem s EtherCAT-om
Projektiranje sustava za upravljanje gibanjem više osi uz EtherCAT
Kako sinkronizirane industrijske Ethernet mreže pomažu proizvođačima strojeva uskladiti više osi i pritom održati predvidljivo, determinističko ponašanje stroja.
Zašto je koordinacija više osi ključna u modernim sustavima za pakiranje i robotici?
Moderni strojevi za pakiranje, visokobrzinska robotika, tiskarska oprema i sustavi za rukovanje materijalom često zahtijevaju da više servomotora radi kao jedinstven usklađen mehanizam. Svaka os može izvoditi neovisnu putanju, no ukupni protok stroja i kvaliteta proizvoda ovise o vremenskom usklađivanju na razini mikrosekundi i poravnanju faza.
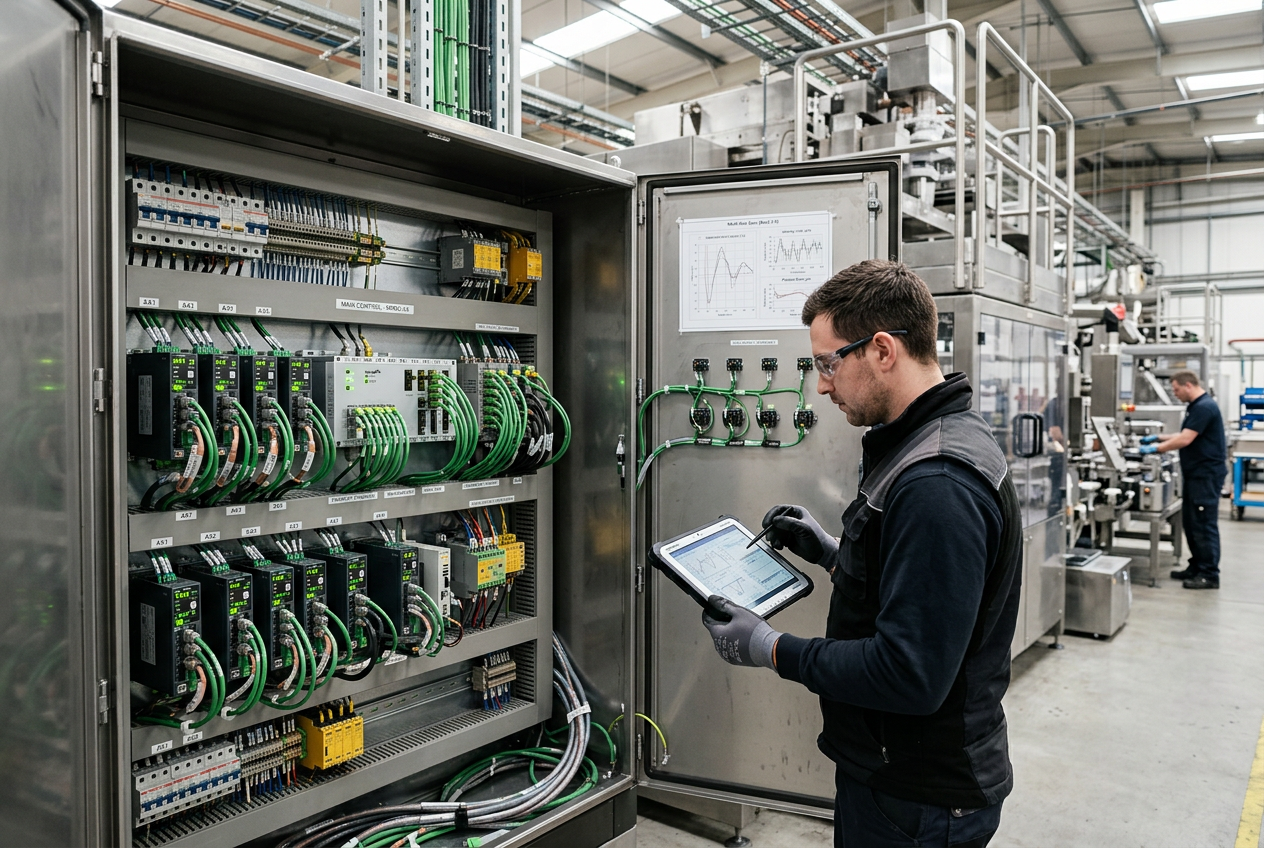
Tradicionalne zastarjele arhitekture često imaju poteškoća sa složenim ožičenjem, analognim naredbama brzine i nedeterminističkim sabirnicama za terensku komunikaciju pri povećanju broja osi. EtherCAT to rješava determinističkom obradom Ethernet okvira u letu i sinkronizacijom distribuiranih satova. U visokobrzinskim automatiziranim pakirnim linijama primjena namjenskih pogona kao što je servopogon Schneider PacDrive MC-4 osigurava precizno sinkronizirano gibanje više osi, uz smanjenje potrebnog prostora u upravljačkom ormaru i opsega ožičenja.
Nedavni razvoj pogona za više osi odražava jasan pomak u industriji: proizvođači strojeva trebaju modularne, kompaktne arhitekture koje zadržavaju determinističke performanse bez povećanja troškova upravljačkog ormara.
Koje su glavne arhitekturne komponente EtherCAT mreže za upravljanje gibanjem?
Deterministička topologija upravljanja gibanjem sastoji se od pet međusobno povezanih slojeva: upravljačkog sustava gibanja/mastera, fizičkog komunikacijskog prstena ili linije EtherCAT, digitalnih servo pogona, pretvornika povratne veze i mehaničkih aktuatora.
Upravljački sustav gibanja izračunava interpolirane putanje, tablice elektroničkog bregastog mehanizma i omjere virtualnog prijenosnika. Upravljački sustavi kao što je komplet upravljačkog sustava gibanja ABB PM5670-MC-KIT pružaju potrebnu procesorsku propusnost za izračunavanje složenih profila gibanja više osi u stvarnom vremenu uz istodobno obavljanje pozadinskih dijagnostičkih zadataka.
Međutim, performanse u stvarnim uvjetima ne ovise samo o brzini sabirnice. Mehanička rezonancija, regulacijske petlje pogona (struje, brzine, položaja), razlučivost enkodera i vremenski podrhtaj zadataka izravno određuju točnost putanje.
Kako točno izračunati i planirati kapacitet osi za upravljačke sustave gibanja?
Pri projektiranju viš osnog sustava gibanja nemojte odabirati upravljač samo na temelju istaknutog broja osi. Primijenite sljedeći strukturirani pristup:
1. Razvrstajte osi prema funkcionalnim razinama: Razlikujte nekritične pomoćne osi (transportne trake s jednostavnom regulacijom brzine) od strogo sinkroniziranih procesnih osi (leteće škare, rotacijski noževi, elektroničke bregaste osovine i kinematika delta robota).
2. Procijenite vremensku rezervu ciklusa upravljača: Upravljač predviđen za 16 osi s vremenom ciklusa od 1 ms može imati produljenja ciklusa ako istodobno obrađuje opsežnu sigurnosnu logiku, upite HMI-ja, upravljanje recepturama i podatke sustava za vizualnu inspekciju.
3. Provjerite kompatibilnost pogona i motora: Potvrdite da servo pogoni podržavaju standardne profile gibanja, kao što je CiA 402 (CANopen preko EtherCAT-a / CoE), uključujući načine rada Cyclic Synchronous Position (CSP), Cyclic Synchronous Velocity (CSV) i Cyclic Synchronous Torque (CST).
Kako distribuirani satovi (DC) EtherCAT-a ostvaruju determinističku sinkronizaciju više osi?
Za sinkronizaciju više osi potrebno je da svi uključeni servočvorovi očitaju povratne položaje i ažuriraju cikluse PWM pretvarača u potpuno istom fizičkom trenutku. Standardni Ethernet to ne može jamčiti zbog sudara paketa i podrhtavanja vremena prijenosa.
EtherCAT rješava taj izazov pomoću hardverskih distribuiranih satova (DC). Prvi podređeni čvor s podrškom za DC obično služi kao referentni sat. Tijekom inicijalizacije sabirnice glavni uređaj šalje okvire za mjerenje vremena propagacije kako bi izračunao vremena prijenosa između svakog čvora. Satovi na svim podređenim uređajima dinamički se podešavaju tako da sinkronizacijsko podrhtavanje ostane znatno ispod 1 mikrosekunde na stotinama čvorova.
U mješovitim ili promjenjivim automatizacijskim pogonima komunikacija između pogona i brza razmjena podataka već su dugo ključni čimbenici. Namjenska rješenja za komunikaciju između pogona, kao što je komunikacijska ploča ABB SDCS-DSL-4 DCSLink, i etablirani upravljači industrijskih mreža, kao što je Ethernet kontroler Allen-Bradley 1785-L20E, pokazuju kako se determinističko vremensko upravljanje neprestano razvijalo od namjenskih veza od točke do točke do objedinjenog Etherneta u stvarnom vremenu.
Koje ključne korake treba provjeriti na kontrolnom popisu za puštanje sustava gibanja u rad?
Prije puštanja u rad brzog koordiniranog gibanja na aktivnim strojevima sustavno provjerite svaki operativni sloj:
- Hardver i ožičenje: Provjerite oklopljene kabele s upredenim paricama (industrijski Ethernet Cat5e/Cat6), uzemljenje u jednoj točki i odgovarajući razmak između energetskih kabela servo motora i vodova enkodera.
- Provjera distribuiranog sata: Provjerite je li način DC omogućen na svim sinkroniziranim osima, provjerite brojače podrhtavanja sinkronizacije u dijagnostici glavnog uređaja i potvrdite da se ciklus sinkronizacije podudara s periodom zadatka upravljača.
- Ugađanje regulacijskih petlji: Automatski ili ručno ugodite strujne, brzinske i položajne regulacijske petlje za svaku pojedinu os prije aktiviranja prijenosa gibanja master-slave između više osi ili elektroničkog brega.
- Referenciranje i sigurna ograničenja: Provjerite pozitivna i negativna softverska i hardverska ograničenja prekoračenja hoda, ograničenja zakretnog momenta i pomake referenciranja apsolutnog enkodera.
- Ponašanje pri mrežnom kvaru: Simulirajte gubitak komunikacije izvlačenjem posrednog mrežnog kabela; provjerite prelaze li pogoni odmah u stanje sigurnog isključenja zakretnog momenta (STO) ili kontroliranog zaustavljanja u nuždi.
- Sigurnosna kopija konfiguracije: Izvezite i arhivirajte skupove parametara pogona, XML datoteke mrežne konfiguracije upravljača (ENI) i izvorne programe.
Kako kompaktni višesni servo pogoni optimiziraju prostor u ormaru i upravljanje toplinom?
Suvremeni proizvođači strojeva neprestano su pod pritiskom da smanjuju dimenzije električnih ormara. Dvoosni i višesni servo pogoni objedinjuju više stupnjeva napajanja pretvarača u jednom kućištu sa zajedničkom istosmjernom sabirnicom i ispravljačem.
Zajedničke izvedbe istosmjerne sabirnice omogućuju motorima koji koče i vraćaju energiju da je izravno predaju motorima koji ubrzavaju, čime se smanjuje ukupna potrošnja energije iz mreže i odvođenje topline kočnim otpornikom. Međutim, veća gustoća snage zahtijeva rigorozne toplinske proračune, odgovarajuću ventilaciju ormara i strogo pridržavanje minimalnih razmaka sa strane navedenih u priručnicima za ugradnju proizvođača.
Sažetak i preporuke iz prakse: Kako bi inženjeri trebali postupiti?
EtherCAT proizvođačima strojeva pruža determinističku i skalabilnu okosnicu za visokoučinkovitu automatizaciju s više osi. Uspješna implementacija zahtijeva usklađivanje visokih brzina sabirnice s odgovarajućom mehaničkom krutošću, preciznim ugađanjem regulacijskih petlji pogona i robusnom konfiguracijom distribuiranog sata. Kombinacijom pouzdanih industrijskih upravljača, certificiranih višesnih servo pogona i provjerenih mrežnih konfiguracija, inženjerski timovi mogu izraditi strojeve visokog učinka koji godinama rade glatko i predvidljivo.
Članak je napisao Lin Wei, viši stručnjak za industrijsku automatizaciju i sustave za upravljanje gibanjem u tvrtki PLC DCS Pro Ltd.


