

Orchestration de l’automatisation des entrepôts : connexion des robots, des convoyeurs et des systèmes de contrôle
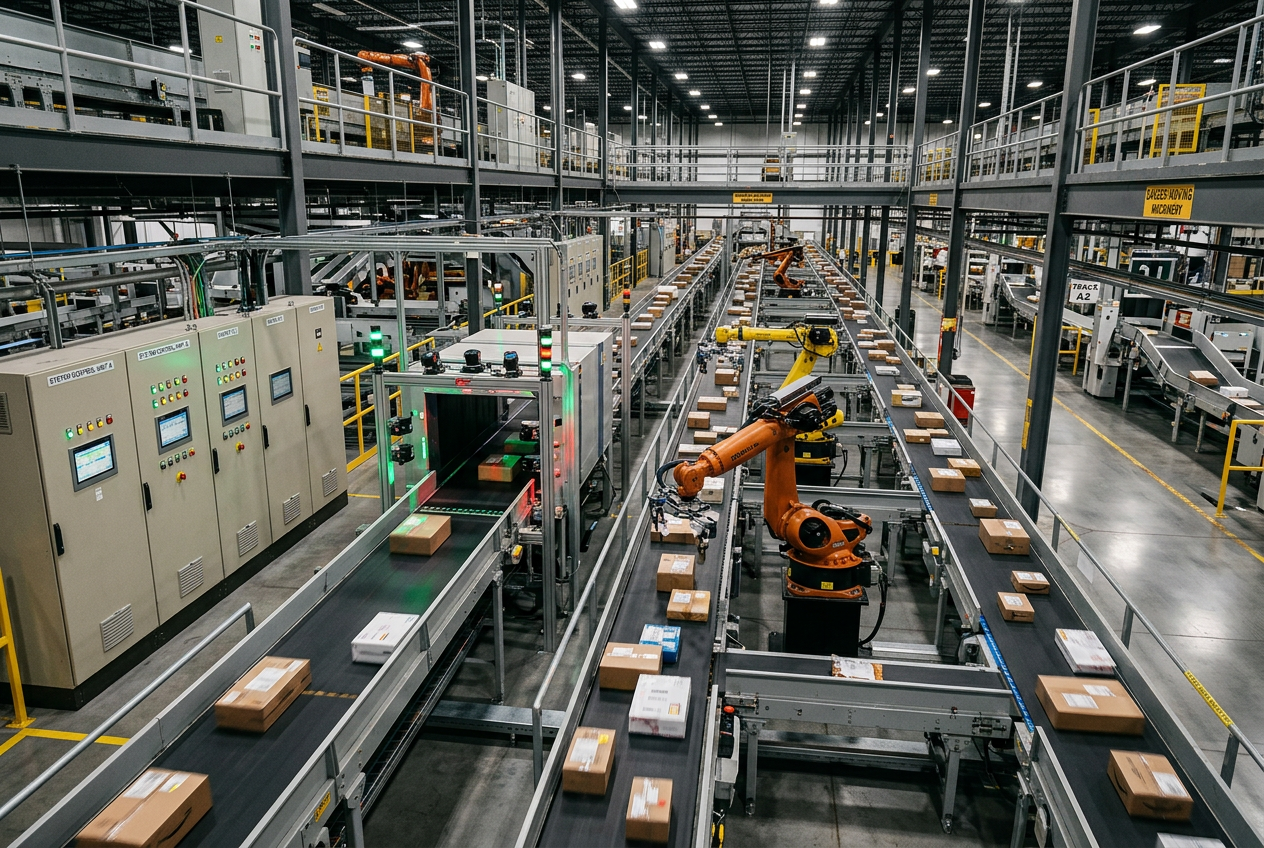
Orchestration de l’automatisation des entrepôts : relier robots, convoyeurs et systèmes de commande
Pourquoi la coordination de l’ensemble du processus de manutention est plus importante que l’optimisation des machines individuelles.
Pourquoi l’automatisation des entrepôts nécessite-t-elle une coordination à l’échelle du système plutôt que la seule vitesse des machines ?
Les centres de distribution et de traitement des commandes modernes s’appuient sur divers sous-systèmes automatisés : cellules robotisées d’injection, convoyeurs à bande modulaire, systèmes automatisés de stockage et de récupération (AS/RS), tunnels de lecture et postes d’emballage manuels. Même si chaque sous-système peut atteindre sa vitesse nominale maximale, le débit total du site dépend de la fluidité globale des flux de marchandises.
Par exemple, lorsqu’une cellule robotisée d’injection de colis à grande vitesse dépasse la cadence d’un tunnel de lecture de codes-barres en aval, les zones tampons d’accumulation débordent et provoquent des arrêts en cascade de la ligne. Le robot peut fonctionner à son rendement maximal, mais le système dans son ensemble est moins performant. L’orchestration de l’automatisation d’entrepôt résout ce décalage en harmonisant les cadences d’alimentation en amont avec les capacités de traitement en aval, afin d’éliminer les goulots d’étranglement à l’échelle du système.
Quelle est la différence entre l’automatisation et l’orchestration ?
L’automatisation traditionnelle des machines exécute une logique de commande déterministe et à faible latence sur des équipements dédiés. Un entraînement de convoyeur est piloté par des automates Allen-Bradley CompactLogix, un bras robotisé exécute des trajectoires cinématiques prédéfinies et des scanners optiques à haut débit lisent les codes-barres.
L’orchestration intervient à un niveau de supervision supérieur. Elle équilibre en continu l’acheminement des tâches, l’allocation dynamique des zones tampons, la disponibilité des équipements et les priorités des commandes en temps réel entre différentes lignes automatisées. Par exemple, si une couche d’orchestration détecte une file d’attente qui s’allonge avant une boucle de tri, elle module dynamiquement les cadences d’alimentation en amont ou redirige les colis admissibles vers une dérivation de convoyeur, reliant ainsi les performances locales des équipements aux objectifs globaux du site.
Pourquoi l’optimisation des machines individuelles crée-t-elle de nouveaux goulots d’étranglement ?
Limiter l’optimisation à des postes individuels ne fait souvent que déplacer les goulots d’étranglement au lieu de les éliminer. Accélérer un robot d’induction peut saturer les courroies de transfert, surcharger les trieuses pondérales en aval ou engorger les goulottes de tri. Chaque unité automatisée fonctionne selon des contraintes physiques et des dépendances de processus spécifiques.
Les ingénieurs en automatisation doivent évaluer la dynamique complète des flux de matériaux, notamment la longueur des files d’attente, les variations du temps de cycle, les seuils de saturation des zones tampons et la disponibilité des équipements. Les performances réelles du système doivent être mesurées en fonction du débit de bout en bout et du délai d’exécution des commandes, plutôt que du seul temps de cycle de chaque machine.
Comment combiner une logique d’API déterministe avec une orchestration adaptative ?
Les rénovations complètes avec remplacement intégral entraînent des coûts d’investissement prohibitifs et des risques d’interruption opérationnelle. L’architecture la plus pratique conserve les automates programmables industriels (API) durcis à comportement déterministe pour les interverrouillages critiques pour la sécurité, l’interrogation rapide des capteurs et le séquencement au niveau des machines, tout en ajoutant par-dessus une couche d’orchestration pilotée par logiciel.
Des plateformes de supervision comme les processeurs Allen-Bradley ControlLogix 1756-L71 hautes performances coordonnent les communications entre cellules, tandis que des modules de bus de terrain distribués, tels qu’un module scanner d’E/S déportées PROFIBUS DP, assurent la synchronisation de la télémétrie des convoyeurs. Lorsque des lignes locales utilisent des contrôleurs compacts comme un module API compact Siemens, des passerelles Ethernet industrielles normalisées relient la technologie opérationnelle (OT) en temps réel au système d’orchestration, afin que la logique adaptative reste dans les limites de sécurité approuvées des machines.
Comment les ingénieurs doivent-ils concevoir et déployer une stratégie d’orchestration ?
- Cartographier les flux de matériaux et les interverrouillages : Documenter chaque transfert physique, la capacité des zones tampons, les déviations des convoyeurs et les dépendances opérationnelles des équipements.
- Repérer les contraintes dynamiques : collecter les données de télémétrie sur les temps de cycle, les longueurs des files d’attente et les journaux de blocage afin de déterminer les goulots d’étranglement de référence en période de pointe.
- Normaliser les interfaces industrielles : établir des protocoles de communication normalisés (tels qu’EtherNet/IP, OPC UA et MQTT) entre les PLC, les contrôleurs de robots, les scanners et les logiciels de gestion d’entrepôt.
- Mettre en œuvre une coordination par étapes : déployer la logique d’orchestration dans une seule zone (par exemple, de l’induction au trieur principal), en vérifiant que les ajustements de limitation du débit et d’acheminement stabilisent les niveaux des tampons sans perte de débit.
- Suivre en continu les indicateurs clés de performance du système : surveiller le débit de bout en bout, les temps d’attente, le pourcentage d’inactivité des postes, les taux d’anomalies et les délais d’exécution des commandes.
Comment planifier les futurs changements d’équipements et d’agencement ?
Les besoins en manutention évoluent à mesure que les installations s’agrandissent, intègrent des robots mobiles autonomes (AMR) ou remplacent des sections de convoyeurs. Une couche d’orchestration efficace s’adapte aux changements grâce à des abstractions logicielles modulaires et découplées, ainsi qu’à des schémas d’interface normalisés.
Les remplacements ou ajouts de matériel peuvent être intégrés sans réécrire le code de sécurité de bas niveau des PLC ni les règles générales d’affectation. De plus, les ingénieurs doivent mettre en place des modes locaux de repli à sécurité intégrée : si la couche d’orchestration de supervision se déconnecte, les contrôleurs PLC locaux doivent revenir sans interruption à des routines de sécurité autonomes et déterministes.
Résumé : quels sont les principaux points à retenir pour les ingénieurs en automatisation ?
Maximiser l’efficacité d’un entrepôt est avant tout un défi de coordination à l’échelle du système, et non une course entre machines individuelles. En conservant des contrôleurs PLC fiables pour l’exécution déterministe sur le terrain et en ajoutant une orchestration adaptative des flux de matériaux, les centres de distribution peuvent accroître leur débit, prévenir les goulots d’étranglement et maximiser le rendement des investissements en automatisation.


