

Thiết kế hệ thống điều khiển chuyển động đa trục với EtherCAT
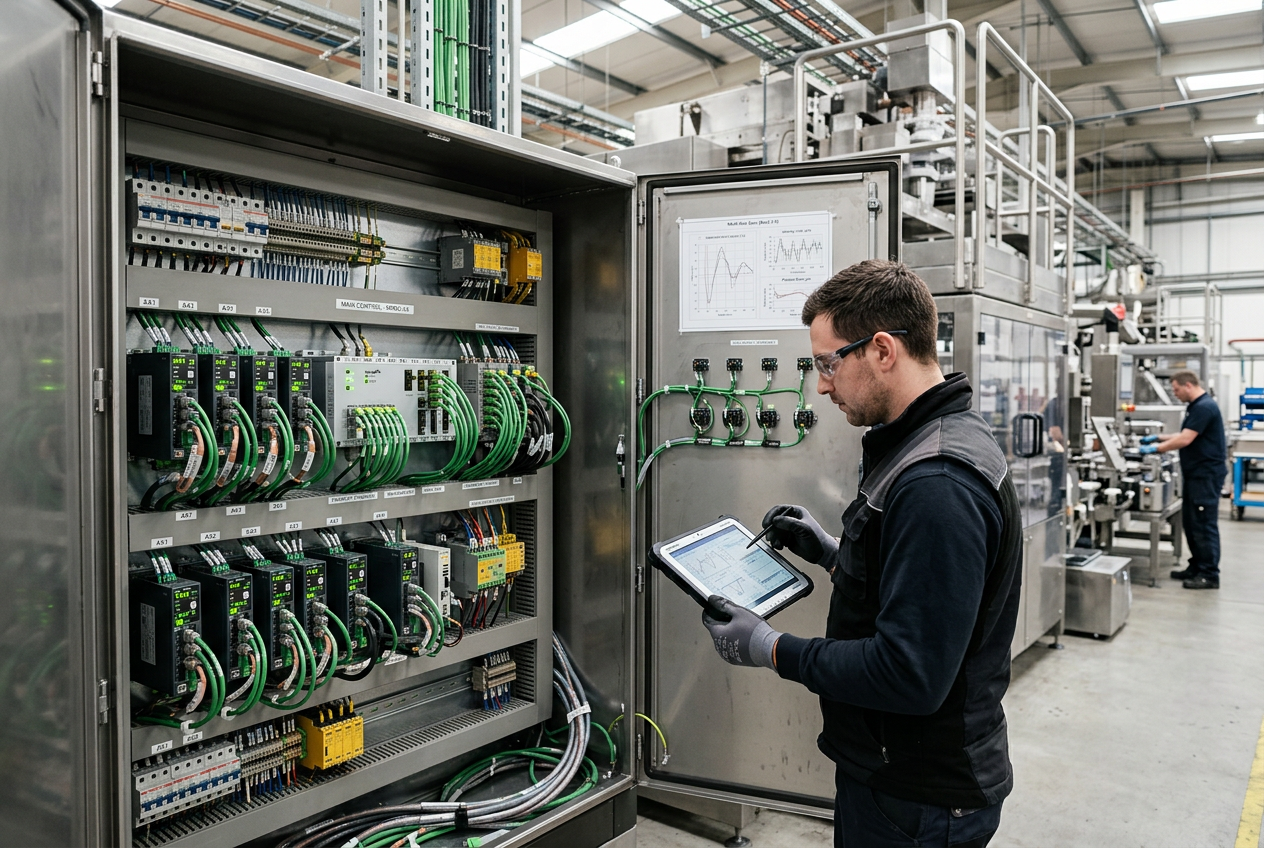
Thiết kế hệ thống điều khiển chuyển động đa trục bằng EtherCAT
Cách các mạng Ethernet công nghiệp được đồng bộ hóa giúp nhà chế tạo máy phối hợp nhiều trục, đồng thời duy trì hoạt động máy có thể dự đoán và tính xác định.
Vì sao việc phối hợp đa trục lại quan trọng đối với ngành đóng gói và robot hiện đại?
Máy đóng gói hiện đại, robot tốc độ cao, thiết bị in và hệ thống xử lý vật liệu thường cần nhiều động cơ servo hoạt động như một cơ cấu phối hợp duy nhất. Mỗi trục có thể thực hiện quỹ đạo độc lập, nhưng năng suất tổng thể của máy và chất lượng sản phẩm phụ thuộc vào thời gian ở mức micro giây và sự căn chỉnh pha.
Các kiến trúc cũ truyền thống thường gặp khó khăn với hệ thống dây phức tạp, lệnh tốc độ analog và các bus trường không có tính xác định khi tăng số lượng trục. EtherCAT giải quyết vấn đề này bằng cách xử lý khung Ethernet trực tiếp, có tính xác định và đồng bộ hóa đồng hồ phân tán. Trong các dây chuyền đóng gói tự động tốc độ cao, việc triển khai các bộ truyền động chuyên dụng như Bộ truyền động servo Schneider PacDrive MC-4 đảm bảo chuyển động đa trục đồng bộ chặt chẽ, đồng thời giảm diện tích tủ điện và lượng dây cáp.
Những phát triển gần đây trong lĩnh vực bộ điều khiển chuyển động đa trục cho thấy ngành đang chuyển dịch rõ rệt: các nhà chế tạo máy cần kiến trúc mô-đun, nhỏ gọn, duy trì hiệu suất có tính xác định mà không làm tăng chi phí tủ điện.
Các thành phần kiến trúc cốt lõi của mạng chuyển động EtherCAT là gì?
Cấu trúc liên kết điều khiển chuyển động có tính xác định gồm năm lớp kết nối với nhau: bộ điều khiển chuyển động/bộ điều khiển chủ, vòng hoặc đường truyền thông vật lý EtherCAT, các bộ truyền động servo kỹ thuật số, bộ chuyển đổi phản hồi và cơ cấu chấp hành cơ khí.
Bộ điều khiển chuyển động tính toán các quỹ đạo nội suy, bảng cam điện tử và tỷ số truyền bánh răng ảo. Các bộ điều khiển như Bộ điều khiển chuyển động ABB PM5670-MC-KIT cung cấp đủ băng thông CPU để tính toán các biên dạng chuyển động đa trục phức tạp theo thời gian thực, đồng thời xử lý các tác vụ chẩn đoán nền.
Tuy nhiên, hiệu suất thực tế không chỉ phụ thuộc vào tốc độ bus. Cộng hưởng cơ học, các vòng điều khiển truyền động (dòng điện, tốc độ, vị trí), độ phân giải bộ mã hóa và độ dao động thời gian của tác vụ ảnh hưởng trực tiếp đến độ chính xác quỹ đạo.
Cách tính toán và lập kế hoạch chính xác số trục cho bộ điều khiển chuyển động?
Khi thiết kế hệ thống chuyển động nhiều trục, tránh chọn bộ điều khiển chỉ dựa vào số trục tối đa được công bố. Hãy áp dụng cách tiếp cận có cấu trúc sau:
1. Phân loại cấp chức năng của các trục: Phân biệt các trục phụ không trọng yếu (băng tải điều khiển tốc độ đơn giản) với các trục quy trình cần đồng bộ chặt chẽ (máy cắt bay, dao quay, cam điện tử và động học robot delta).
2. Đánh giá mức dự phòng thời gian chu kỳ của bộ điều khiển: Một bộ điều khiển được định mức cho 16 trục với chu kỳ 1 ms có thể bị trượt chu kỳ nếu đồng thời xử lý nhiều logic an toàn, truy vấn HMI, quản lý công thức và dữ liệu kiểm tra bằng thị giác máy.
3. Xác thực khả năng tương thích giữa bộ truyền động và động cơ: Xác nhận các bộ truyền động servo hỗ trợ những cấu hình chuyển động tiêu chuẩn như CiA 402 (CANopen qua EtherCAT / CoE), bao gồm các chế độ vận hành Vị trí đồng bộ theo chu kỳ (CSP), Vận tốc đồng bộ theo chu kỳ (CSV) và Mô-men xoắn đồng bộ theo chu kỳ (CST).
Đồng hồ phân tán EtherCAT (DC) đạt được khả năng đồng bộ hóa nhiều trục xác định như thế nào?
Đồng bộ hóa nhiều trục đòi hỏi tất cả nút servo tham gia phải chốt vị trí phản hồi và cập nhật chu kỳ biến tần PWM tại chính xác cùng một thời điểm vật lý. Ethernet tiêu chuẩn không thể đảm bảo điều này do va chạm gói tin và độ trễ truyền không ổn định.
EtherCAT giải quyết thách thức này bằng Đồng hồ phân tán (DC) dựa trên phần cứng. Nút slave đầu tiên có khả năng DC thường đóng vai trò đồng hồ tham chiếu. Trong quá trình khởi tạo bus, master gửi các khung đo độ trễ lan truyền để tính thời gian truyền giữa từng nút. Đồng hồ trên tất cả thiết bị slave được điều chỉnh linh hoạt để độ lệch đồng bộ luôn thấp hơn nhiều so với 1 micro giây trên hàng trăm nút.
Trong các nhà máy tự động hóa hỗn hợp hoặc liên tục phát triển, giao tiếp giữa các bộ truyền động và trao đổi dữ liệu tốc độ cao từ lâu đã đóng vai trò then chốt. Các giải pháp giao tiếp chuyên dụng cho bộ truyền động như Bo mạch giao tiếp ABB SDCS-DSL-4 DCSLink và các bộ điều khiển mạng công nghiệp phổ biến như Bộ điều khiển Ethernet Allen-Bradley 1785-L20E cho thấy khả năng định thời xác định đã không ngừng phát triển, từ các kết nối điểm-điểm chuyên dụng đến Ethernet thời gian thực hợp nhất.
Cần kiểm tra những bước chính nào trong danh sách kiểm tra chạy thử chuyển động?
Trước khi vận hành chạy thử chuyển động phối hợp tốc độ cao trên máy móc đang hoạt động, hãy kiểm tra có hệ thống từng lớp vận hành:
- Phần cứng & Đấu dây: Kiểm tra cáp xoắn đôi có chống nhiễu (Ethernet công nghiệp Cat5e/Cat6), nối đất một điểm và đảm bảo cáp nguồn động cơ servo được tách biệt phù hợp với đường dây bộ mã hóa.
- Kiểm tra đồng hồ phân tán: Xác nhận chế độ DC được bật trên tất cả các trục đồng bộ, kiểm tra bộ đếm độ lệch thời gian đồng bộ trong chẩn đoán của bộ điều khiển chủ và xác minh chu kỳ đồng bộ khớp với chu kỳ tác vụ của bộ điều khiển.
- Tinh chỉnh vòng điều khiển: Tự động tinh chỉnh hoặc tinh chỉnh thủ công các vòng dòng điện, tốc độ và vị trí cho từng trục trước khi bật chế độ truyền động theo bánh răng hoặc cam đa trục kiểu chủ-tớ.
- Dò gốc & Giới hạn an toàn: Kiểm tra các giới hạn hành trình quá mức dương và âm bằng phần mềm và phần cứng, giới hạn mô-men xoắn và độ lệch dò gốc của bộ mã hóa tuyệt đối.
- Ứng phó khi mạng gặp sự cố: Mô phỏng tình trạng mất liên lạc bằng cách rút cáp mạng ở đoạn giữa; đảm bảo các bộ truyền động lập tức chuyển sang chế độ ngắt mô-men an toàn (STO) hoặc giảm tốc khẩn cấp có kiểm soát.
- Sao lưu cấu hình: Xuất và lưu trữ các bộ tham số truyền động, tệp cấu hình mạng XML của bộ điều khiển (ENI) và chương trình nguồn.
Bộ truyền động servo đa trục nhỏ gọn tối ưu hóa không gian tủ điện và quản lý nhiệt như thế nào?
Các nhà chế tạo máy hiện đại chịu áp lực liên tục phải thu nhỏ tủ điện. Bộ truyền động servo hai trục và đa trục tích hợp nhiều tầng công suất biến tần vào một khung máy duy nhất, dùng chung bus DC và bộ chỉnh lưu.
Thiết kế bus DC chung cho phép các động cơ đang giảm tốc tái sinh năng lượng cấp trực tiếp cho các động cơ đang tăng tốc, nhờ đó giảm tổng nhu cầu điện lưới và lượng nhiệt tỏa ra từ điện trở hãm. Tuy nhiên, mật độ công suất cao hơn đòi hỏi tính toán nhiệt nghiêm ngặt, thông gió tủ điện đầy đủ và tuân thủ chặt chẽ khoảng cách hở tối thiểu ở hai bên được quy định trong hướng dẫn lắp đặt của nhà sản xuất.
Tóm tắt & Khuyến nghị thực tế: Kỹ sư nên triển khai như thế nào?
EtherCAT cung cấp cho các nhà chế tạo máy một nền tảng truyền thông xác định, có khả năng mở rộng cho hệ thống tự động hóa đa trục hiệu suất cao. Để triển khai thành công, cần cân bằng tốc độ truyền trên bus cao với độ cứng cơ khí phù hợp, tinh chỉnh vòng điều khiển truyền động tỉ mỉ và cấu hình đồng hồ phân tán đáng tin cậy. Bằng cách kết hợp bộ điều khiển công nghiệp đáng tin cậy, bộ truyền động servo đa trục đã được chứng nhận và cấu hình mạng đã được kiểm chứng, các nhóm kỹ thuật có thể chế tạo những máy năng suất cao, vận hành êm ái và ổn định trong nhiều năm.
Bài viết do Lin Wei, Chuyên gia Cao cấp về Tự động hóa Công nghiệp & Hệ thống Truyền động tại PLC DCS Pro Ltd. đóng góp.


