

Ana Koordine Hareket: Çok Eksenli Servo Sistemlerin Eşzamanlanması
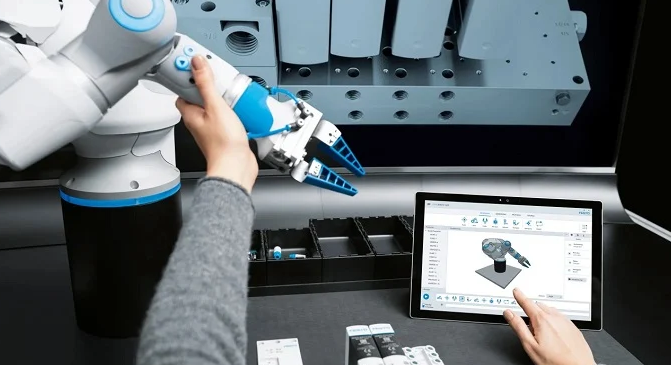
Endüstriyel otomasyon dünyasında, tek bir motoru hareket ettirmek basittir. Ancak, üç veya daha fazla ekseni bir bütün olarak koordine etmek gelişmiş kontrol stratejileri gerektirir. İster özel bir portal iskele inşa ediyor olun, ister eklemli bir robot, koordineli hareket karmaşık uzamsal hesaplamaları kolaylaştırır. Bu teknoloji, birden fazla eklemin aynı anda hedeflerine ulaşmasını sağlar ve böylece makinenin yolları düzgün ve öngörülebilir olur.
Eklem ve Kartezyen Koordinat Sistemlerini Anlamak
Endüstriyel robotlar genellikle döner eklemlere dayanır. Her motor belirli bir açısal değere hareket eder. Nihai takım konumunu (X, Y, Z) bulmak için denetleyici "ileri kinematik" hesaplaması yapar. Tersine, "ters kinematik" belirli bir uzamsal noktaya ulaşmak için gereken eklem açılarını hesaplar.
Studio 5000 gibi ortamlarda programlama yaparken koordinat sisteminizi seçmeniz gerekir. Doğrusal Kartezyen sistemler (X, Y, Z) genellikle yeni başlayanlar için daha kolay yönetilir. Bunlar, PLC mantığınızda karmaşık trigonometrik dönüşümlere gerek kalmadan çalışır.
Çok Eksenli Koordineli Sistem Kurulumu
Koordineli sistem kurmak, standart dişli veya kam senkronizasyonundan daha ayrıntılıdır. Öncelikle servo motorlarınızı hareket grubunuz içinde bir "Koordineli Sistem" olarak gruplayacaksınız. Bu yazılım nesnesi, ilgili tüm eksenlerin kapsayıcısıdır.
Koordineli Sistem Sihirbazı temel parametreleri tanımlamanıza olanak verir. Eksen sayısını, sistem geometrisini ve mekanik kaymaları belirtebilirsiniz. Ayrıca, tüm grup için maksimum hız ve ivme sınırlarını ayarlamanız gerekir. Bu, en yavaş eksenin genel yol zamanlamasını belirlemesini sağlar ve mekanik zorlanmayı önler.
Koordineli Hareket İçin Gerekli PLC Mantığı
Bu sistemleri sürmek için mühendisler özel Hareket Koordineli (MC) komutlarını kullanır. Standart Hareket Eksen Hareketi (MAM) bloklarından farklı olarak, bu komutlar sistemi tek bir varlık olarak ele alır.
-
MCLM (Doğrusal Hareket): Takım merkez noktasını iki koordinat arasında düz bir çizgide hareket ettirir.
-
MCCM (Dairesel Hareket): Belirlenen yarıçap veya merkez noktası kullanarak hassas 2B veya 3B yaylar oluşturur.
-
MCPM (Yol Hareketi): SCARA veya Delta robot geometrileri için karmaşık yolları yönetir.
Sistemi durdurmanız gerekirse, Hareket Koordineli Durdurma (MCS) komutu gereklidir. Bu komut, tüm eksenlerin eşzamanlı olarak yavaşlamasını sağlar ve durma sırasında yol bütünlüğünü korur.
Koordineli ve Senkron Hareketin Karşılaştırılması
Birçok mühendis "dişli mekanizması" ile "koordineli hareketi" karıştırır. Elektronik dişlide, bir eksen sabit bir oranla diğerini takip eder. Ancak koordineli hareket sisteminde eksenler sıkı şekilde kilitlenmez. Standart hareket bloğu kullanarak tek bir ekseni komutlayabilir ve diğerlerini etkilemezsiniz.
Koordineli hareketin güzelliği zaman senkronizasyonundadır. Denetleyici her motorun hızını otomatik olarak ayarlar. Sonuç olarak, tüm eksenler gitmeleri gereken mesafeye bakılmaksızın tam olarak aynı anda başlar ve durur.
Yazarın Görüşü: Koordinasyonun Önemi
Deneyimlerime göre, koordineli harekete geçiş, kendin yap robotik ve özel fabrika otomasyonunda çığır açıcıdır. Tarihsel olarak, düzgün yollar elde etmek için özel bir robot denetleyicisi gerekirdi. Günümüzde modern PLC’ler bu hesaplamaları kendi içinde yapmaktadır. PLC ve Robot kontrolünün bu birleşimi donanım maliyetlerini düşürür ve fabrika katındaki iletişim yapısını basitleştirir.


