

Projektowanie wieloosiowych systemów sterowania ruchem z wykorzystaniem EtherCAT
Projektowanie wieloosiowych systemów sterowania ruchem z EtherCAT
Jak zsynchronizowane przemysłowe sieci Ethernet pomagają producentom maszyn koordynować wiele osi i zachować przewidywalne, deterministyczne działanie maszyn.
Dlaczego koordynacja wielu osi ma kluczowe znaczenie w nowoczesnych systemach pakowania i robotyce?
Nowoczesne maszyny pakujące, szybkie roboty, urządzenia drukujące i systemy transportu materiałów często wymagają współpracy kilku silników serwo jako jednego skoordynowanego mechanizmu. Każda oś może realizować niezależną trajektorię, ale ogólna wydajność maszyny i jakość produktu zależą od synchronizacji na poziomie mikrosekund i zgodności fazowej.
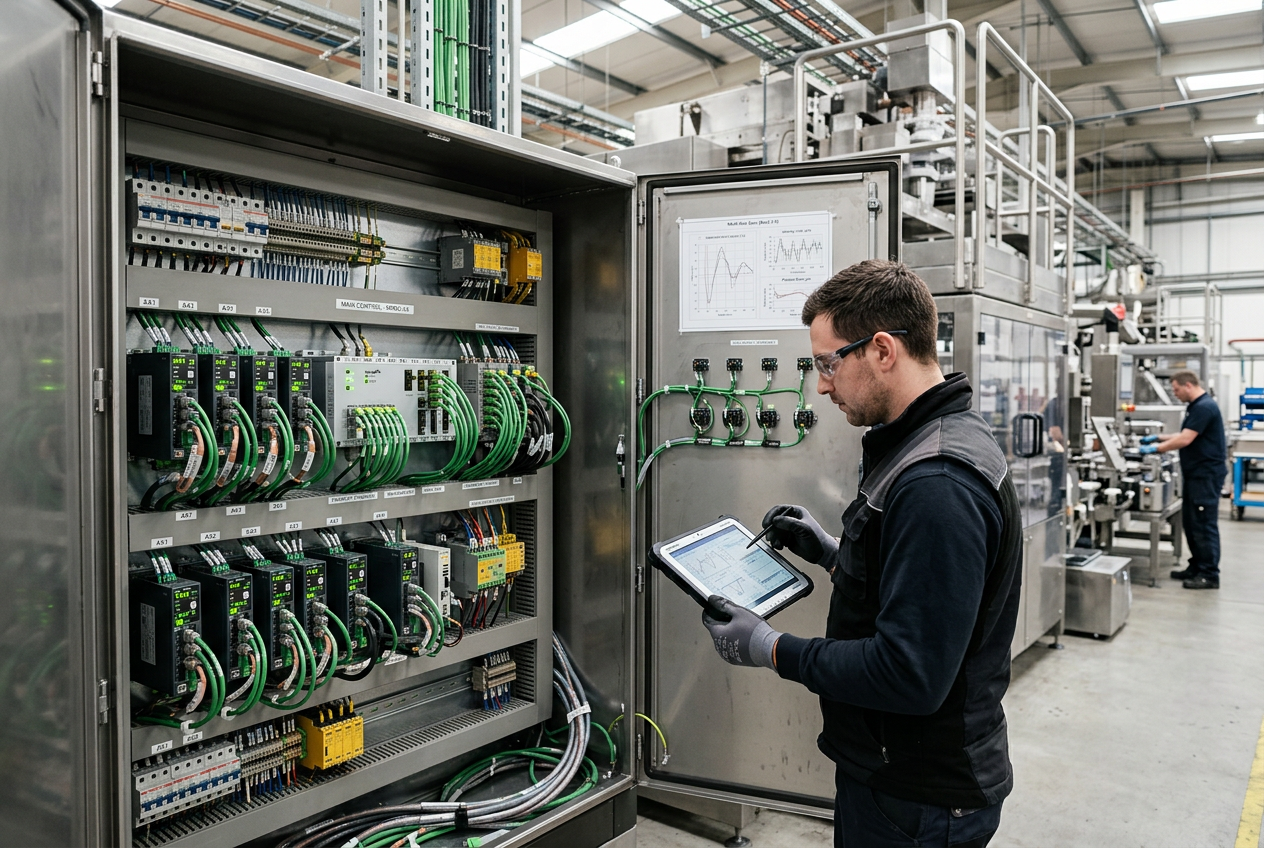
Tradycyjne, starsze architektury często mają problemy ze złożonym okablowaniem, analogowymi sygnałami zadawania prędkości i niedeterministycznymi magistralami obiektowymi przy zwiększaniu liczby osi. EtherCAT rozwiązuje te problemy dzięki deterministycznemu przetwarzaniu ramek Ethernet w locie i synchronizacji zegarów rozproszonych. W szybkich zautomatyzowanych liniach pakujących zastosowanie dedykowanych napędów, takich jak serwonapęd Schneider PacDrive MC-4, zapewnia ścisłą synchronizację ruchu wielu osi, a jednocześnie zmniejsza gabaryty szafy sterowniczej i ilość okablowania.
Najnowsze zmiany w sterownikach ruchu wieloosiowego odzwierciedlają wyraźną zmianę w branży: producenci maszyn potrzebują modułowych, kompaktowych architektur, które zapewniają deterministyczną pracę bez zwiększania kosztów szafy sterowniczej.
Jakie są podstawowe elementy architektury sieci ruchu EtherCAT?
Deterministyczna topologia sterowania ruchem składa się z pięciu połączonych warstw: sterownika ruchu (nadrzędnego), fizycznego pierścienia lub linii komunikacyjnej EtherCAT, cyfrowych serwonapędów, przetworników sprzężenia zwrotnego i siłowników mechanicznych.
Sterownik ruchu oblicza interpolowane trajektorie, tabele krzywek elektronicznych i wirtualne przełożenia. Sterowniki takie jak zestaw sterownika ruchu ABB PM5670-MC-KIT zapewniają niezbędną moc obliczeniową procesora do wyznaczania w czasie rzeczywistym złożonych profili ruchu wieloosiowego przy jednoczesnym wykonywaniu zadań diagnostycznych w tle.
Jednak wydajność w rzeczywistych warunkach pracy zależy nie tylko od szybkości magistrali. Rezonans mechaniczny, pętle regulacji napędu (prądu, prędkości i położenia), rozdzielczość enkodera oraz jitter synchronizacji zadań bezpośrednio wpływają na dokładność toru ruchu.
Jak dokładnie obliczyć i zaplanować liczbę osi obsługiwanych przez sterowniki ruchu?
Projektując wieloosiowy układ sterowania ruchem, nie wybieraj sterownika wyłącznie na podstawie podawanej liczby osi. Zastosuj następujące uporządkowane podejście:
1. Określ poziomy funkcjonalne osi: Rozróżnij niekrytyczne osie pomocnicze (proste przenośniki z regulacją prędkości) od ściśle synchronizowanych osi procesowych (nożyce latające, noże obrotowe, krzywki elektroniczne i kinematyka robota delta).
2. Oceń rezerwę czasu cyklu sterownika: Sterownik przystosowany do obsługi 16 osi z cyklem 1 ms może mieć trudności z dotrzymaniem czasu cyklu, jeśli jednocześnie obsługuje rozbudowaną logikę bezpieczeństwa, odpytywanie panelu HMI, zarządzanie recepturami i dane z inspekcji wizyjnej.
3. Sprawdź zgodność napędu i silnika: Upewnij się, że serwonapędy obsługują standardowe profile ruchu, takie jak CiA 402 (CANopen przez EtherCAT / CoE), w tym tryby pracy Cyclic Synchronous Position (CSP), Cyclic Synchronous Velocity (CSV) i Cyclic Synchronous Torque (CST).
Jak zegary rozproszone EtherCAT (DC) zapewniają deterministyczną synchronizację wielu osi?
Synchronizacja wielu osi wymaga, by wszystkie uczestniczące w niej węzły serwonapędów zatrzaskiwały pozycje sprzężenia zwrotnego i aktualizowały cykle falowników PWM dokładnie w tej samej chwili. Standardowy Ethernet nie może tego zagwarantować z powodu kolizji pakietów i jittera przesyłu.
EtherCAT rozwiązuje ten problem za pomocą sprzętowych zegarów rozproszonych (DC). Pierwszy węzeł podrzędny obsługujący DC zazwyczaj pełni funkcję zegara referencyjnego. Podczas inicjalizacji magistrali urządzenie nadrzędne wysyła ramki pomiarowe opóźnień propagacji, aby obliczyć czasy przesyłu między poszczególnymi węzłami. Zegary wszystkich urządzeń podrzędnych są dynamicznie korygowane, dzięki czemu jitter synchronizacji pozostaje znacznie poniżej 1 mikrosekundy nawet w sieciach obejmujących setki węzłów.
W zakładach automatyki, w których współistnieją różne systemy lub które są modernizowane, komunikacja między napędami i szybka wymiana danych od dawna mają kluczowe znaczenie. Specjalistyczne rozwiązania do komunikacji napędów, takie jak karta komunikacyjna ABB SDCS-DSL-4 DCSLink, oraz sprawdzone sterowniki przemysłowych sieci, takie jak sterownik Ethernet Allen-Bradley 1785-L20E, pokazują, jak deterministyczne taktowanie stale ewoluowało: od dedykowanych połączeń punkt-punkt po ujednolicony Ethernet czasu rzeczywistego.
Jakie kluczowe kroki należy zweryfikować na liście kontrolnej uruchomienia układu sterowania ruchem?
Przed uruchomieniem zsynchronizowanego ruchu z dużą prędkością na pracujących maszynach należy systematycznie zweryfikować każdą warstwę operacyjną:
- Sprzęt i okablowanie: Sprawdź ekranowane przewody ze skręconą parą (przemysłowy Ethernet Cat5e/Cat6), uziemienie w jednym punkcie i odpowiednie oddzielenie przewodów zasilających silniki serwo od przewodów enkoderów.
- Weryfikacja zegarów rozproszonych: Upewnij się, że tryb DC jest włączony na wszystkich zsynchronizowanych osiach, sprawdź liczniki jitteru synchronizacji w diagnostyce urządzenia nadrzędnego i potwierdź, że cykl synchronizacji odpowiada okresowi zadania sterownika.
- Strojenie pętli regulacji: Przed włączeniem przekładni elektronicznej master-slave lub krzywek wieloosiowych przeprowadź automatyczne lub ręczne strojenie pętli prądu, prędkości i położenia dla każdej osi z osobna.
- Bazowanie i bezpieczne limity: Sprawdź dodatnie i ujemne programowe oraz sprzętowe ograniczenia przekroczenia zakresu ruchu, limity momentu obrotowego i offsety bazowania enkoderów absolutnych.
- Reakcja na awarie sieci: Zasymuluj utratę komunikacji, odłączając pośredni kabel sieciowy; upewnij się, że napędy natychmiast przechodzą w tryb bezpiecznego wyłączenia momentu (STO) lub kontrolowanego awaryjnego zwalniania.
- Kopia zapasowa konfiguracji: Wyeksportuj i zarchiwizuj zestawy parametrów napędów, pliki konfiguracji sieci XML sterownika (ENI) oraz programy źródłowe.
Jak kompaktowe serwonapędy wieloosiowe pozwalają optymalnie wykorzystać miejsce w szafie i zarządzać temperaturą?
Współcześni producenci maszyn nieustannie odczuwają presję, by zmniejszać szafy elektryczne. Serwonapędy dwuosiowe i wieloosiowe łączą kilka stopni mocy falowników w jednej obudowie, ze wspólną szyną DC i prostownikiem.
Konstrukcje ze wspólną szyną DC umożliwiają silnikom zwalniającym i odzyskującym energię bezpośrednie zasilanie silników przyspieszających, co ogranicza całkowite zapotrzebowanie na moc z sieci i zmniejsza ilość ciepła wydzielanego przez rezystory hamowania. Wyższa gęstość mocy wymaga jednak rygorystycznych obliczeń cieplnych, odpowiedniej wentylacji szafy i ścisłego przestrzegania minimalnych odstępów bocznych określonych w instrukcjach montażu producenta.
Podsumowanie i zalecenia praktyczne: jak powinni postępować inżynierowie?
EtherCAT zapewnia producentom maszyn deterministyczny i skalowalny szkielet dla wysokowydajnej automatyki wieloosiowej. Pomyślne wdrożenie wymaga pogodzenia wysokiej przepustowości magistrali z odpowiednią sztywnością mechaniczną, precyzyjnym strojeniem pętli napędów i solidną konfiguracją zegarów rozproszonych. Łącząc niezawodne sterowniki przemysłowe, certyfikowane wieloosiowe serwonapędy i sprawdzone konfiguracje sieci, zespoły inżynierskie mogą budować maszyny o dużej wydajności, które przez lata działają płynnie i przewidywalnie.
Artykuł napisany przez Lin Wei, specjalistę ds. automatyki przemysłowej i systemów ruchu w PLC DCS Pro Ltd.


