

Fiziskais MI ražošanā: no robotu demonstrācijām līdz uzticamai ražošanai
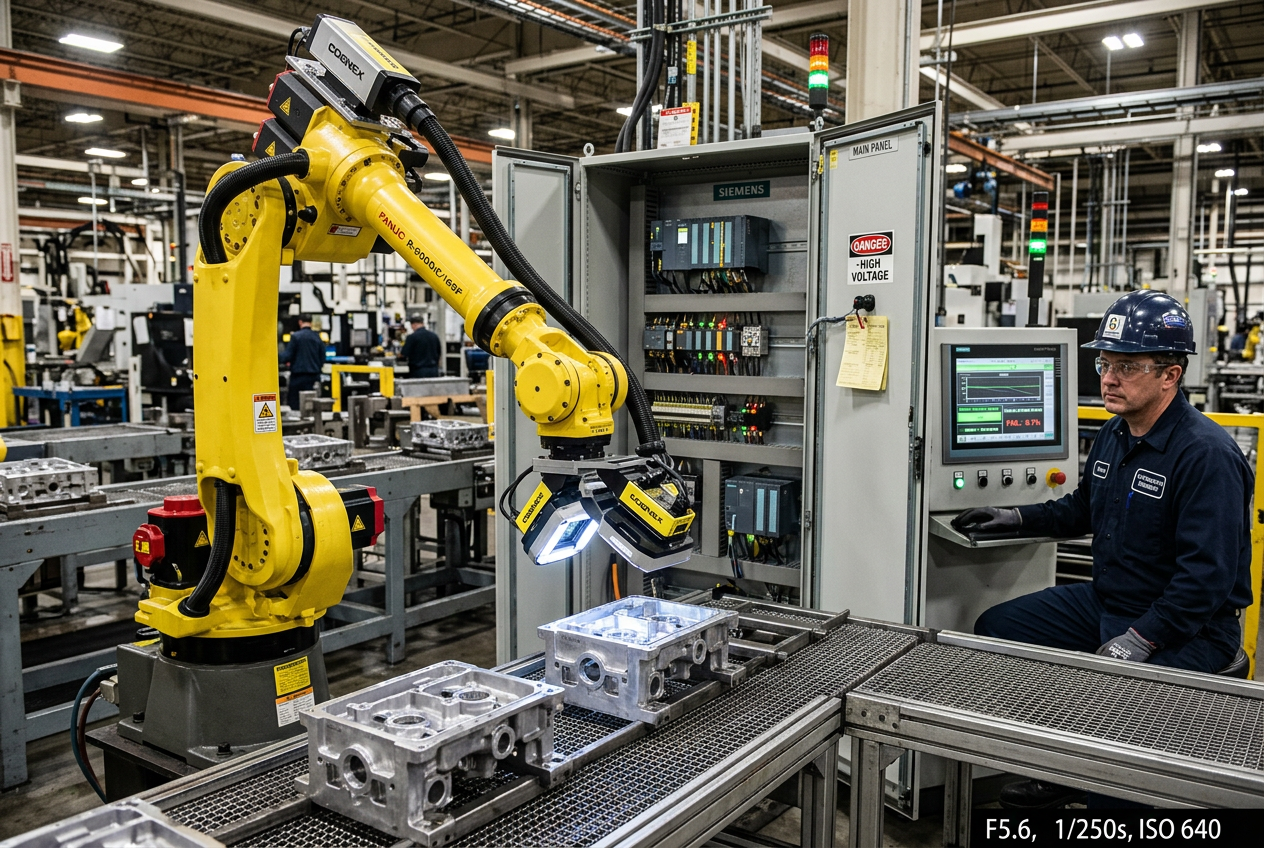
Fiziskais mākslīgais intelekts ražošanā: no robotu demonstrējumiem līdz uzticamai ražošanai
Inženiertehniskā sistēma adaptīvās robotikas, simulācijas un cilvēka un mašīnas sadarbības novērtēšanai.
Ar ko fiziskais mākslīgais intelekts atšķiras no tradicionālās automatizācijas?
Tradicionālie rūpnieciskie roboti izpilda ieprogrammētas kustības un secības stingri noteiktos darbības apstākļos. To veiktspēja ir atkarīga no īpaši pielāgotiem instrumentiem, mehāniskām palīgierīcēm, precīzas sagatavju pozicionēšanas un validētas vadības loģikas.
Fiziskais mākslīgais intelekts nodrošina uztveri un pielāgošanos kontekstam, izmantojot mašīnredzi, multimodālu sensoru datu apvienošanu un adaptīvu lēmumu pieņemšanu. Šīs iespējas ļauj robotizētām rokām un automātiski vadāmiem transportlīdzekļiem (AGV) pielāgoties dabiskām detaļu novietojuma, virsmas apdares, apgaismojuma un darba telpas izkārtojuma variācijām.
Tomēr adaptīva uzvedība nenozīmē universālu autonomiju. Fiziskā mākslīgā intelekta sistēmu ierobežo sensoru, apmācības datu kopas, mehānikas, programmatūras kopuma un funkcionālās drošības arhitektūras fiziskās iespējas. Rūpniecības ražotājiem fiziskais mākslīgais intelekts jāvērtē kā progresīvs inženiertehnisks rīks, nevis kā pilnīgs deterministiskās automatizācijas aizstājējs.
Kā noteikt pielietojumus, kuros robotu pielāgošanās spējai patiešām ir nozīme?
Fiziskais mākslīgais intelekts nodrošina vislielāko ieguldījumu atdevi ražošanas vidēs ar plašu produktu klāstu, kur parastajai automatizācijai ir grūtības ar produktu dažādību vai kur nepieciešama bieža un dārga iekārtu pārregulēšana.
- Dinamiska iekārtu apkalpošana: Dažādās orientācijās vai daļēji strukturētās tvertnēs ievietotu sagatavju identificēšana, satveršana un iekraušana.
- Augstas precizitātes vizuālā pārbaude: Sarežģītu virsmas defektu un anomāliju klasificēšana, kas pārsniedz parasto uz noteikumiem balstīto redzes algoritmu iespējas.
- Elastīga materiālu apstrāde: Nejauši novietotu vai deformējamu objektu paņemšana un šķirošana kontrolētā darba telpā.
- Autonomā mobilā robotika (AMR): Pārvietošanās dinamiskās ražošanas telpās, reāllaikā izvairoties no šķēršļiem un nosakot atrašanās vietu.
- Automatizēto iekārtu uzraudzība: Mobilo uztveres sistēmu novirzīšana, lai attālinātās objektu vienībās ievāktu termālos, akustiskos un vizuālos telemetrijas datus.
Ja darbība ir ļoti stabila, ātrdarbīga un atkārtojas, precīza mehāniskā palīgierīce apvienojumā ar deterministisku vadību joprojām ir ātrāka un rentablāka. Pirms izlemjat starp mehānisku pārveidi un mākslīgā intelekta vadītu pielāgošanos, vienmēr nosakiet galveno mainīguma avotu.
Kāpēc pirms fizisko robotu ieviešanas vajadzētu veikt validāciju ar simulāciju?
Neapmācītu modeļu tieša ieviešana rūpnīcas iekārtās var izraisīt mehāniskas sadursmes, instrumentu nodilumu un negaidītas dīkstāves. Robotikas simulācija un augstas precizitātes fizikas dzinēji ļauj inženieru komandām pārbaudīt kinemātiku, sasniedzamību, cikla laikus un kļūmju novēršanu vēl ilgi pirms sistēmas nodošanas ekspluatācijā rūpnīcas cehā.
Simulācijas platformas var ģenerēt tūkstošiem sintētisku sarežģītu scenāriju, lai novērtētu modeļa spēju vispārināt. Tomēr simulācija papildina fiziskās pārbaudes, nevis aizstāj tās. Lai pārvarētu atšķirību starp simulāciju un reālo vidi, nepieciešama rūpīga pakāpeniska pārbaude:
1. Nosakiet darbības diapazonu: Dokumentējiet ģeometriskās pielaides, materiālu īpašības, pieļaujamo apgaismojuma diapazonu un cikla laika ierobežojumus.
2. Pārbaudiet robežnosacījumus slodzes apstākļos: Sistemātiski izmēģiniet ekstremālus apgaismojuma leņķus, trūkstošas detaļas un trokšņainus sensoru signālus, lai noteiktu kļūmju robežas, nevis tikai apstiprinātu darbību normālos apstākļos.
3. Veiciet fizisku izmēģināšanu: Pārbaudiet simulētās kustības profilu un uztveres secinājumus izmēģinājumu stendos, lai kalibrētu latentumu un mehānisko padevīgumu pirms integrēšanas ražošanas līnijā.
Kā nevainojami integrēt adaptīvos robotus esošajās PLC un ražošanas sistēmās?
Inteliģents robots, kas darbojas izolēti, rada ražošanas sastrēgumu. Lai gūtu reālu rūpniecisku vērtību, nepieciešami cieši, deterministiski rokasspiediena protokoli starp robota kontrolleri, uzraudzības PLC, uzraudzības vadības un datu ieguves sistēmām (SCADA) un ražošanas izpildes sistēmām (MES).
Automatizācijas inženieriem skaidri jānosaka stāvokļu pārvaldība. Uzraudzības kontrolleriem, piemēram, Siemens PLC kontrolleriem vai Allen-Bradley CompactLogix kontrolleru moduļiem, jākoordinē zonu bloķēšanas sistēmas, cikla sākšana, konveijeru sinhronizācija un augšupstraumes detaļu klātbūtnes uzskaite.
Deterministiski lauka kopnes protokoli un rūpnieciskās sakaru līnijas, ko bieži pārvalda, izmantojot īpašus attālās I/O sistēmas skenera moduļus, nodrošina, ka robotu kontrolleri un PLC konstatē sakaru pārtraukumus dažu milisekunžu laikā. Ja rokasspiediena signāli, konveijera statuss vai sagataves dati kļūst nederīgi, robotam nekavējoties jāpārslēdzas drošā apturēšanas stāvoklī.
Kā adaptīvās darba šūnās nodrošināt cilvēka uzraudzību un funkcionālo drošību?
Tā kā fiziskā mākslīgā intelekta modeļi var ieviest nedeterministiskas trajektoriju korekcijas, tradicionālie fiksētā perimetra aizsarglīdzekļi jāpapildina ar viedu, atteices gadījumā drošu zonu pārvaldību.
Būtiski, ka drošībai kritiski bloķētāji nekad nedrīkst būt atkarīgi no nedeterministiskas mākslīgā intelekta secināšanas. Sertificētām drošības ķēdēm un aparatūras kontrolieriem, piemēram, ABB Pluto drošības kontrolieriem, jāsaglabā galīgā noteikšana pār avārijas apturēšanu, drošības gaismas aizkariem un avārijas strāvas atslēgšanu.
Veidojiet intuitīvus HMI informācijas paneļus, kuros reāllaikā redzams modeļa secinājumu pārliecības līmenis, aktīvās kustības trajektorijas un sensoru stāvoklis. Ja nenoteiktība pārsniedz noteiktos drošības sliekšņus, sistēmai jāpāriet drošā ierobežotas darbības režīmā, jāaptur kustība un jāpieprasa operatora apstiprinājums, nevis jāizdara minējumi.
Kā ražotājiem novērtēt mākslīgā intelekta robotikas reālo vērtību ražošanā?
Veiksmīga izmēģinājuma demonstrācija vēl nenozīmē, ka risinājums ir gatavs ražošanai. Novērtējiet darba šūnas ar mākslīgā intelekta atbalstu, izmantojot stingrus ražošanas galvenos darbības rādītājus:
- Vispārējā aprīkojuma efektivitāte (OEE): ietekme uz pieejamību, ražošanas tempu un pirmās caurlaides iznākumu (FPY).
- Iejaukšanās biežums: vidējais laiks starp cilvēka palīdzības reizēm (MTBA) un vidējais atkopšanās laiks (MTTR).
- Kļūdainas noraidīšanas un kļūdainas pieņemšanas rādītāji: kvalitātes klasifikācijas precizitāte reālos maiņu darba apstākļos.
- Kopējās dzīves cikla izmaksas: skaitļošanas aparatūras, malu ierīču uzturēšanas, sensoru kalibrēšanas un pastāvīgas datu kopu atkārtotas apmācības izmaksas.
Izvēršiet risinājumu ražošanas līnijās tikai tad, kad adaptīvā darba šūna vairākās maiņās pēc kārtas pastāvīgi uzrāda labākus rezultātus nekā ierastie standarta rādītāji.
Galvenās atziņas un ieteikumi inženieriem
Fiziskais mākslīgais intelekts mazina plaisu starp neelastīgu, fiksētu automatizāciju un sarežģītiem, mainīgiem ražošanas procesiem. Veiksmīga ieviešana sākas ar precīzu ražošanas mainīguma faktoru noteikšanu, kinemātikas un redzes modeļu pārbaudi fizikā balstītā simulācijā un stingru, deterministisku mākslīgā intelekta uztveres nodalīšanu no cieti savienotām funkcionālās drošības sistēmām. Balstot adaptīvo robotiku uz pārbaudītām PLC arhitektūrām un verificējamiem ražošanas rādītājiem, rūpnīcu komandas var ieviest uzticamu, mērogojamu viedo automatizāciju ražošanas cehā.


