

Daudzasu kustības vadības sistēmu projektēšana ar EtherCAT
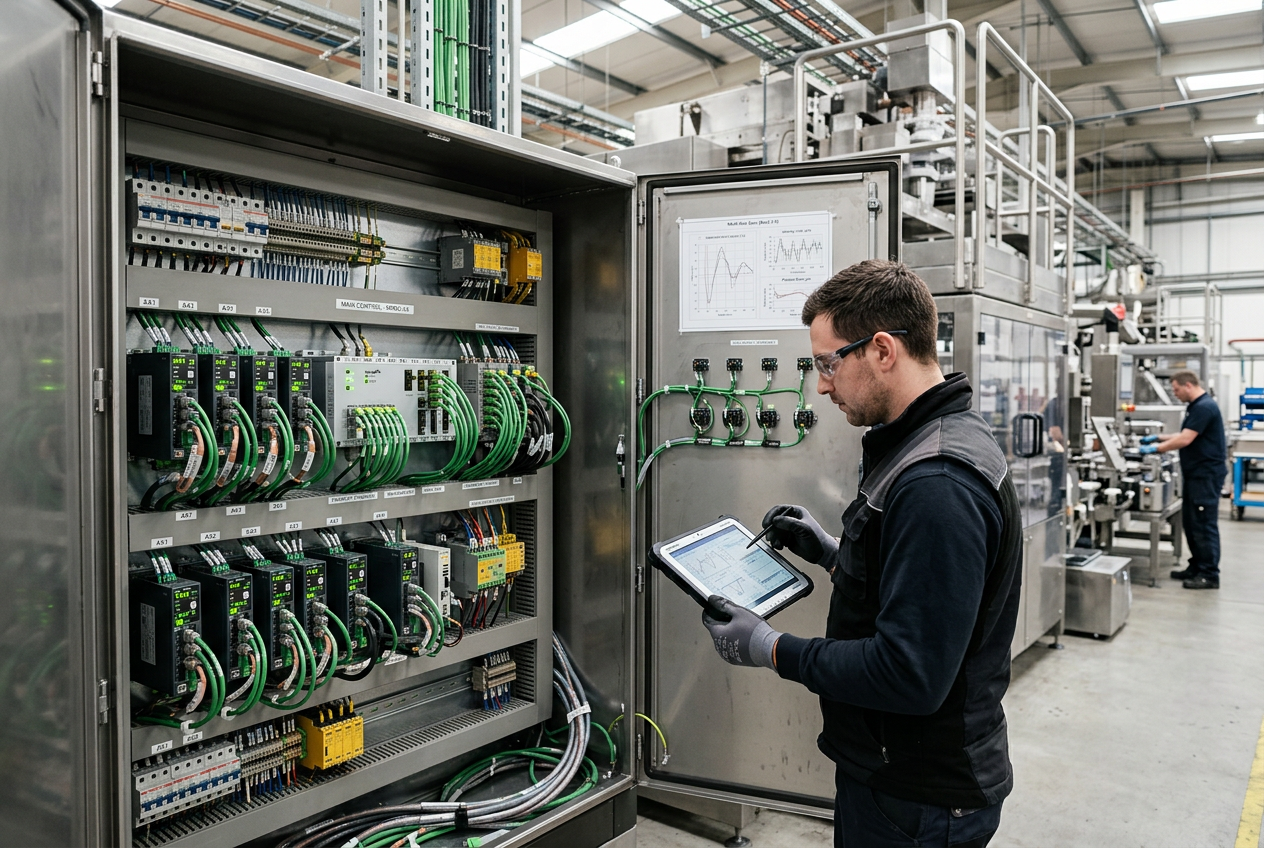
Vairāku asu kustības vadības sistēmu projektēšana ar EtherCAT
Kā sinhronizēti rūpnieciskie Ethernet tīkli palīdz mašīnu ražotājiem koordinēt vairākas asis, vienlaikus nodrošinot paredzamu un determinētu iekārtas darbību.
Kāpēc vairāku asu koordinācija ir būtiska mūsdienu iepakošanas iekārtās un robotikā?
Mūsdienu iepakošanas iekārtām, ātrgaitas robotikai, drukas iekārtām un materiālu apstrādes sistēmām bieži vien nepieciešami vairāki servomotori, kas darbojas kā viens koordinēts mehānisms. Katra ass var izpildīt neatkarīgu trajektoriju, taču iekārtas kopējā ražība un produkta kvalitāte ir atkarīga no mikrosekundes precizitātes laika sinhronizācijas un fāžu saskaņošanas.
Tradicionālām, novecojušām arhitektūrām, palielinot asu skaitu, bieži rodas grūtības ar sarežģītu elektroinstalāciju, analogām ātruma komandām un nedeterminētām lauka kopnēm. EtherCAT šo problēmu atrisina, determinēti apstrādājot Ethernet kadrus to pārraides laikā un sinhronizējot sadalītos pulksteņus. Ātrgaitas automatizētās iepakošanas līnijās īpašu piedziņu, piemēram, Schneider PacDrive MC-4 servopiedziņas, izmantošana nodrošina precīzi sinhronizētu vairāku asu kustību, vienlaikus samazinot vadības skapja izmēru un kabeļu daudzumu.
Jaunākās vairāku asu kustības piedziņu izstrādes atspoguļo skaidru nozares pāreju: mašīnu ražotājiem ir vajadzīgas modulāras, kompaktas arhitektūras, kas nodrošina determinētu veiktspēju, nepalielinot skapju izmaksas.
Kādi ir EtherCAT kustības tīkla galvenie arhitektūras komponenti?
Determinētu kustības vadības topoloģiju veido pieci savstarpēji savienoti slāņi: kustības kontrolieris/galvenais kontrolieris, EtherCAT fiziskais sakaru gredzens vai līnija, digitālās servopiedziņas, atgriezeniskās saites devēji un mehāniskie izpildmehānismi.
Kustības kontrolieris aprēķina interpolētas trajektorijas, elektroniskās izciļņu tabulas un virtuālo pārnesumskaitļu attiecības. Tādi kontrolieri kā ABB PM5670-MC-KIT kustības kontroliera komplekts nodrošina nepieciešamo procesora veiktspēju, lai reāllaikā aprēķinātu sarežģītus vairāku asu kustības profilus, vienlaikus izpildot fona diagnostikas uzdevumus.
Tomēr veiktspēja reālos apstākļos nav atkarīga tikai no kopnes ātruma. Mehāniskā rezonanse, piedziņas regulēšanas kontūras (strāvas, ātruma, pozīcijas), enkodera izšķirtspēja un uzdevumu izpildes laika nobīdes tieši nosaka trajektorijas precizitāti.
Kā precīzi aprēķināt un plānot kustības kontrolieru asu kapacitāti?
Izstrādājot vairāku asu kustības sistēmu, neizvēlieties kontrolieri, balstoties tikai uz norādīto asu skaitu. Izmantojiet šo strukturēto pieeju:
1. Klasificējiet asis pēc funkcijas kritiskuma: Atšķiriet nekritiskas palīgasis (konveijeri ar vienkāršu ātruma regulēšanu) no precīzi sinhronizētām procesa asīm (lidojošās šķēres, rotējošie naži, elektroniskās izciļņu sistēmas un delta robota kinemātika).
2. Novērtējiet kontroliera cikla laika rezervi: Kontrolierim, kas paredzēts 16 asīm ar 1 ms cikla laiku, cikla nobīdes var rasties, ja tas vienlaikus apstrādā apjomīgu drošības loģiku, HMI aptauju, recepšu pārvaldību un redzes sistēmas pārbaudes datus.
3. Pārbaudiet piedziņas un motora saderību: Pārliecinieties, ka servopiedziņas atbalsta standarta kustības profilus, piemēram, CiA 402 (CANopen, izmantojot EtherCAT / CoE), tostarp cikliskās sinhronās pozīcijas (CSP), cikliskās sinhronā ātruma (CSV) un cikliskās sinhronā griezes momenta (CST) darbības režīmus.
Kā EtherCAT sadalītais pulkstenis (DC) nodrošina deterministisku vairāku asu sinhronizāciju?
Vairāku asu sinhronizācijai nepieciešams, lai visi iesaistītie servopiedziņu mezgli fiksētu atgriezeniskās saites pozīcijas un atjauninātu PWM invertora ciklus tieši vienā un tajā pašā fiziskajā brīdī. Standarta Ethernet to nevar garantēt pakešu sadursmju un pārraides aizkaves svārstību dēļ.
EtherCAT šo problēmu risina, izmantojot aparatūrā balstītus sadalītos pulksteņus (DC). Pirmais mezgls ar DC atbalstu parasti kalpo par atsauces pulksteni. Kopnes inicializācijas laikā galvenais mezgls nosūta pārraides aizkaves mērījumu kadrus, lai aprēķinātu datu pārraides laiku starp katru mezglu. Visu pakārtoto ierīču pulksteņi tiek dinamiski pielāgoti, lai sinhronizācijas svārstības simtiem mezglu tīklā saglabātos krietni zem 1 mikrosekundes.
Dažādos vai laika gaitā pārveidotos automatizācijas uzņēmumos komunikācija starp piedziņām un ātrdarbīga datu apmaiņa jau sen ir būtiska. Īpaši piedziņu komunikācijas risinājumi, piemēram, ABB SDCS-DSL-4 DCSLink komunikācijas plate, un plaši izmantoti rūpniecisko tīklu kontrolieri, piemēram, Allen-Bradley 1785-L20E Ethernet kontrolieris, parāda, kā deterministisks laika režīms nepārtraukti attīstījies no īpašiem tiešajiem savienojumiem līdz vienotam reāllaika Ethernet tīklam.
Kādas galvenās darbības jāpārbauda kustības sistēmas nodošanas ekspluatācijā kontrolsarakstā?
Pirms ātrgaitas koordinētas kustības nodošanas ekspluatācijā iekārtās, kas darbojas, sistemātiski pārbaudiet katru darbības slāni:
- Aparatūra un vadi: Pārbaudiet ekranētus vītā pāra kabeļus (Cat5e/Cat6 rūpnieciskais Ethernet), zemējumu vienā punktā un pareizu atstatumu starp servomotora barošanas kabeļiem un kodētāja līnijām.
- Izkliedēto pulksteņu validācija: Pārliecinieties, ka DC režīms ir iespējots visās sinhronizētajās asīs, pārbaudiet sinhronizācijas svārstību skaitītājus galvenā kontrollera diagnostikā un pārliecinieties, ka sinhronizācijas cikls atbilst kontrollera uzdevuma periodam.
- Vadības cilpu regulēšana: Pirms vairāku asu galvenā un pakārtotā asu sinhronizācijas vai izciļņa profila režīma iespējošanas automātiski vai manuāli noregulējiet katras ass strāvas, ātruma un pozīcijas vadības cilpas.
- Atsauces punkta noteikšana un drošās robežas: Pārbaudiet pozitīvās un negatīvās programmatūras un aparatūras pārskrējiena robežas, griezes momenta ierobežojumus un absolūtā kodētāja atsauces nobīdes.
- Tīkla kļūmju uzvedība: Simulējiet sakaru zudumu, atvienojot starpposma tīkla kabeli; pārliecinieties, ka piedziņas nekavējoties pārslēdzas uz drošu griezes momenta izslēgšanu (STO) vai kontrolētu avārijas palēnināšanu.
- Konfigurācijas dublēšana: Eksportējiet un arhivējiet piedziņas parametru kopas, kontrolleru XML tīkla konfigurācijas failus (ENI) un pirmkodu programmas.
Kā kompaktas vairāku asu servopiedziņas optimizē vietu vadības skapī un siltuma pārvaldību?
Mūsdienu iekārtu ražotāji pastāvīgi izjūt spiedienu samazināt elektrisko vadības skapju izmērus. Divu un vairāku asu servopiedziņas apvieno vairākus invertora jaudas posmus vienā korpusā, koplietojot kopēju līdzstrāvas kopni un taisngriezi.
Kopīgas līdzstrāvas kopnes konstrukcijas ļauj reģenerējošiem motoriem, kas palēnina darbību, tieši piegādāt enerģiju motoriem, kas paātrinās, tādējādi samazinot kopējo enerģijas patēriņu no elektrotīkla un bremzēšanas rezistoru siltuma izkliedi. Tomēr lielāka jaudas blīvuma dēļ ir jāveic rūpīgi termiskie aprēķini, jānodrošina pietiekama vadības skapja ventilācija un stingri jāievēro minimālais sānu atstatums, kas norādīts ražotāja uzstādīšanas rokasgrāmatās.
Kopsavilkums un ieteikumi nozares speciālistiem: kā rīkoties inženieriem?
EtherCAT nodrošina iekārtu ražotājiem deterministisku un mērogojamu pamatu augstas veiktspējas vairāku asu automatizācijai. Veiksmīgai ieviešanai ir jāpanāk līdzsvars starp lielu kopnes ātrumu, pietiekamu mehānisko stingrību, rūpīgu piedziņas vadības cilpu regulēšanu un uzticamu izkliedēto pulksteņu konfigurāciju. Izmantojot uzticamus rūpnieciskos kontrollerus, sertificētas vairāku asu servopiedziņas un pārbaudītas tīkla konfigurācijas, inženieru komandas var izveidot augstas ražības iekārtas, kas gadiem ilgi darbojas vienmērīgi un paredzami.
Rakstu sagatavoja Lin Wei, PLC DCS Pro Ltd. vecākais rūpnieciskās automatizācijas un kustības sistēmu speciālists.


