

Gerak Terpadu Utama: Menyinkronkan Sistem Servo Multi-Sumbu
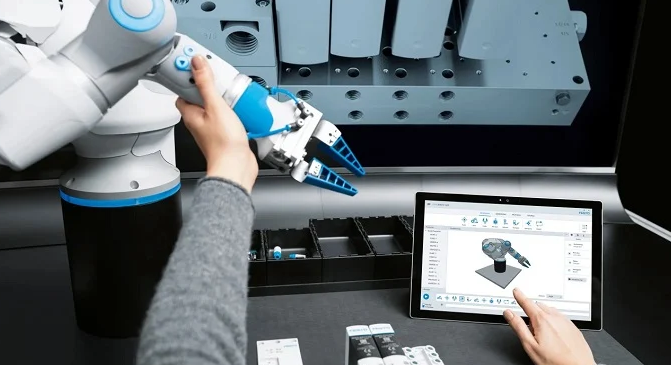
Dalam dunia otomasi industri, menggerakkan satu motor saja sudah cukup mudah. Namun, mengoordinasikan tiga atau lebih sumbu agar bekerja sebagai satu kesatuan memerlukan strategi pengendalian yang canggih. Baik Anda sedang membangun gantri khusus atau robot berengsel, gerak terkoordinasi mempermudah perhitungan ruang yang kompleks. Teknologi ini memungkinkan beberapa sambungan mencapai tujuan secara bersamaan, memastikan jalur mesin yang halus dan dapat diprediksi.
Memahami Sistem Koordinat Sambungan vs. Kartesius
Robot industri biasanya mengandalkan sambungan berputar. Setiap motor bergerak ke nilai sudut tertentu. Untuk menemukan posisi akhir alat (X, Y, Z), pengendali melakukan "kinematika maju." Sebaliknya, "kinematika mundur" menghitung sudut sambungan yang diperlukan untuk mencapai titik tertentu di ruang.
Saat memprogram di lingkungan seperti Studio 5000, Anda harus memilih sistem koordinat. Sistem kartesius linier (X, Y, Z) seringkali lebih mudah dikelola bagi pemula. Sistem ini menghilangkan kebutuhan akan transformasi trigonometri yang rumit dalam logika PLC Anda.
Mendirikan Sistem Terkoordinasi Multi-Sumbu
Mendirikan sistem terkoordinasi lebih rinci dibandingkan sinkronisasi roda gigi atau cam standar. Anda harus terlebih dahulu mengelompokkan servo Anda ke dalam "Sistem Terkoordinasi" dalam grup gerak Anda. Objek perangkat lunak ini berfungsi sebagai wadah untuk semua sumbu terkait.
Panduan Sistem Terkoordinasi memungkinkan Anda menentukan parameter penting. Anda dapat menetapkan jumlah sumbu, geometri sistem, dan offset mekanis. Selain itu, Anda harus menetapkan batas kecepatan dan percepatan maksimum untuk seluruh grup. Ini memastikan sumbu yang paling lambat mengatur waktu jalur keseluruhan, mencegah tekanan mekanis.
Logika PLC Penting untuk Gerak Terkoordinasi
Untuk menggerakkan sistem ini, para insinyur menggunakan instruksi Gerak Terkoordinasi (MC) khusus. Berbeda dengan blok Gerak Sumbu Standar (MAM), instruksi ini melihat sistem sebagai satu kesatuan.
-
MCLM (Gerak Lurus): Menggerakkan titik pusat alat dalam garis lurus antara dua koordinat.
-
MCCM (Gerak Melingkar): Menghasilkan busur 2D atau 3D yang tepat menggunakan jari-jari atau titik pusat yang ditentukan.
-
MCPM (Gerak Jalur): Menangani lintasan kompleks untuk geometri robot SCARA atau Delta.
Jika Anda perlu menghentikan sistem, diperlukan Perintah Berhenti Gerak Terkoordinasi (MCS). Instruksi ini memastikan semua sumbu melambat secara serempak, menjaga keutuhan jalur bahkan saat berhenti.
Perbandingan Gerak Terkoordinasi dan Sinkron
Banyak insinyur salah mengira "penggerak roda gigi" dengan "gerak terkoordinasi." Dalam penggerak roda gigi elektronik, satu sumbu mengikuti sumbu lain dengan rasio tetap. Namun, dalam gerak terkoordinasi, sumbu tidak terkunci secara kaku. Anda masih dapat mengendalikan sumbu individual menggunakan blok gerak standar tanpa memengaruhi yang lain.
Keindahan gerak terkoordinasi terletak pada penyelarasan waktu. Pengendali secara otomatis menyesuaikan kecepatan setiap motor. Akibatnya, semua sumbu mulai dan berhenti pada saat yang sama persis, tanpa memandang jarak yang harus ditempuh masing-masing.
Pandangan Penulis: Mengapa Koordinasi Penting
Menurut pengalaman saya, pergeseran menuju gerak terkoordinasi adalah perubahan besar bagi robotika buat sendiri dan otomasi pabrik khusus. Secara historis, Anda memerlukan pengendali robot khusus untuk mencapai jalur yang halus. Kini, PLC modern menangani perhitungan ini secara internal. Penyatuan pengendalian PLC dan Robot ini mengurangi biaya perangkat keras dan menyederhanakan arsitektur komunikasi di lantai pabrik.


