

Többtengelyes mozgásvezérlő rendszerek tervezése EtherCAT-tal
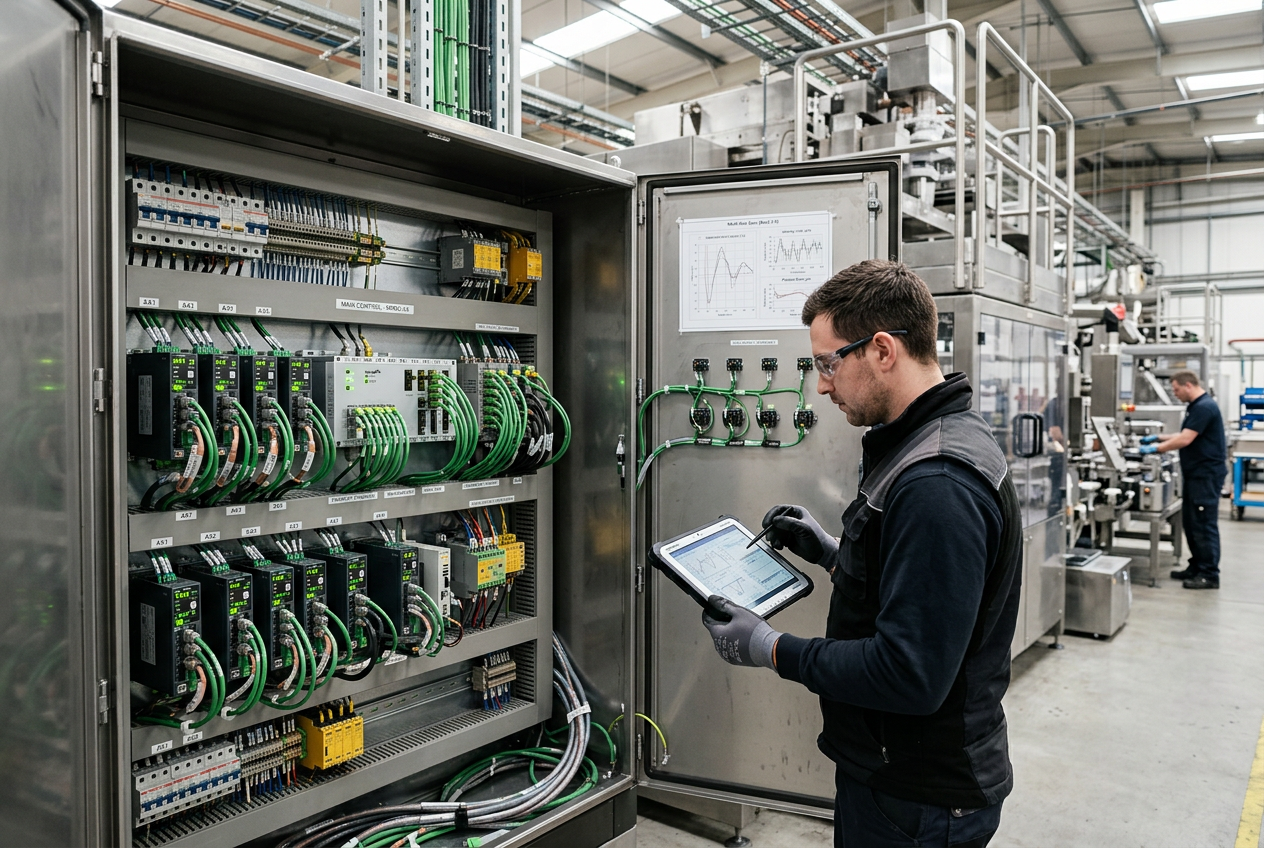
Többtengelyes mozgásvezérlő rendszerek tervezése EtherCAT-tal
Hogyan segítik a szinkronizált ipari Ethernet-hálózatok a gépgyártókat több tengely összehangolásában, miközben biztosítják a gép kiszámítható, determinisztikus működését.
Miért kritikus a többtengelyes koordináció a modern csomagolástechnikában és robotikában?
A modern csomagológépekhez, nagy sebességű robotokhoz, nyomtatóberendezésekhez és anyagmozgató rendszerekhez gyakran több szervomotorra van szükség, amelyek egyetlen összehangolt mechanizmusként működnek. Mindegyik tengely önálló pályát követhet, de a gép teljesítménye és a termék minősége mikroszekundumos időzítéstől és fázisbeállítástól függ.
A hagyományos, régebbi architektúrák gyakran nehezen kezelik az összetett vezetékezést, az analóg sebességparancsokat és a nem determinisztikus terepi buszokat a tengelyek számának növelésekor. Az EtherCAT ezt a determinisztikus, menet közbeni Ethernet-keretfeldolgozással és elosztott órajel-szinkronizálással oldja meg. A nagy sebességű automatizált csomagolósorokban az olyan dedikált hajtások, mint a Schneider PacDrive MC-4 szervohajtás, szorosan szinkronizált, többtengelyes mozgást biztosítanak, miközben csökkentik a vezérlőszekrény helyigényét és a kábelezés költségeit.
A többtengelyes mozgáshajtások legújabb fejlesztései egyértelmű iparági átállást jeleznek: a gépgyártóknak moduláris, kompakt architektúrákra van szükségük, amelyek a vezérlőszekrény költségeinek növelése nélkül tartják fenn a determinisztikus teljesítményt.
Melyek az EtherCAT mozgásvezérlő hálózat alapvető architekturális elemei?
A determinisztikus mozgásvezérlési topológia öt összekapcsolt rétegből áll: a mozgásvezérlőből/masterből, az EtherCAT fizikai kommunikációs gyűrűjéből vagy vonalából, a digitális szervohajtásokból, a visszacsatoló jelátalakítókból és a mechanikus működtetőkből.
A mozgásvezérlő interpolált pályákat, elektronikus vezérlőtárcsa-táblázatokat és virtuális áttételeket számít ki. Az olyan vezérlők, mint az ABB PM5670-MC-KIT mozgásvezérlő-készlet, elegendő CPU-kapacitást biztosítanak ahhoz, hogy valós időben összetett, többtengelyes mozgásprofilokat számítsanak ki, miközben a háttérben diagnosztikai feladatokat kezelnek.
A terepi teljesítmény azonban nem csak a buszsebességtől függ. A mechanikai rezonancia, a hajtás szabályozási körei (áram-, sebesség- és pozíciószabályozás), az enkóder felbontása és a feladatok időzítési ingadozása közvetlenül meghatározzák a pályapontosságot.
Hogyan számítsuk ki pontosan, és hogyan tervezzük meg a tengelykapacitást mozgásvezérlőkhöz?
Többtengelyes mozgásvezérlő rendszer tervezésekor ne kizárólag a vezérlő tengelyszáma alapján válasszon. Kövesse ezt a strukturált megközelítést:
1. Sorolja funkcionális kategóriákba a tengelyeket: Különböztesse meg az alacsony prioritású kiegészítő tengelyeket (egyszerű, sebességszabályozott szállítószalagok) a szigorúan szinkronizált folyamatvezérlő tengelyektől (repülő vágóollók, forgókések, elektronikus vezérlőtárcsák és delta robotok kinematikája).
2. Mérje fel a vezérlő ciklusidejének tartalékát: Egy 1 ms-os ciklusidő mellett 16 tengelyt vezérlő készüléknél előfordulhat, hogy megcsúszik a ciklus, ha közben kiterjedt biztonsági logikát, HMI-lekérdezéseket, receptkezelést és képfeldolgozási adatokat is kezel.
3. Ellenőrizze a hajtások és a motorok kompatibilitását: Győződjön meg róla, hogy a szervohajtások támogatják a szabványos mozgásprofilokat, például a CiA 402-t (CANopen EtherCAT-en keresztül / CoE), beleértve a ciklikus szinkron pozícióvezérlés (CSP), a ciklikus szinkron sebességvezérlés (CSV) és a ciklikus szinkron nyomatékvezérlés (CST) üzemmódokat.
Hogyan teszi lehetővé az EtherCAT elosztott órája (DC) a több tengely determinisztikus szinkronizálását?
A többtengelyes szinkronizálás megköveteli, hogy az összes részt vevő szervocsomópont pontosan ugyanabban a fizikai pillanatban rögzítse a visszajelzett pozíciókat, és frissítse a PWM-inverter ciklusait. A hagyományos Ethernet ezt nem tudja garantálni a csomagütközések és az átvitel jittere miatt.
Az EtherCAT hardveralapú elosztott órák (DC) segítségével kezeli ezt a kihívást. Az első, DC-képes szolga csomópont jellemzően referenciaként szolgáló óraként működik. A busz inicializálása során a master késleltetésmérő kereteket küld, hogy kiszámítsa az egyes csomópontok közötti terjedési időt. A rendszer dinamikusan összehangolja az összes szolgaeszköz óráját, így a szinkronizálási jitter több száz csomópont esetén is jóval 1 mikroszekundum alatt marad.
A vegyes vagy folyamatosan fejlődő automatizálási rendszerekben régóta kulcsfontosságú a hajtások közötti kommunikáció és a nagy sebességű adatcsere. A dedikált hajtáskommunikációs megoldások, például az ABB SDCS-DSL-4 DCSLink kommunikációs kártya és a bevált ipari hálózati vezérlők, például az Allen-Bradley 1785-L20E Ethernet-vezérlő jól szemléltetik, hogyan fejlődött folyamatosan a determinisztikus időzítés a dedikált, pont-pont kapcsolatoktól az egységes, valós idejű Ethernetig.
Milyen alapvető lépéseket kell ellenőrizni a mozgásvezérlés üzembe helyezési ellenőrzőlistáján?
Éles gépeken a nagy sebességű, összehangolt mozgás üzembe helyezése előtt módszeresen ellenőrizzen minden működési réteget:
- Hardver és kábelezés: Ellenőrizze az árnyékolt, csavart érpárú kábelezést (Cat5e/Cat6 ipari Ethernet), az egy ponton történő földelést, valamint a szervomotor tápkábeleinek és a jeladó vezetékeinek megfelelő elkülönítését.
- Az elosztott órajel ellenőrzése: Ellenőrizze, hogy minden szinkronizált tengelyen engedélyezve van-e a DC mód, vizsgálja meg a szinkronizációs jitter számlálóit a master diagnosztikájában, és győződjön meg arról, hogy a szinkronizációs ciklus megegyezik a vezérlő feladatperiódusával.
- Szabályozási körök hangolása: A többtengelyes master-slave szinkronizálás vagy bütyökprofil-vezérlés engedélyezése előtt minden tengelyen végezzen automatikus vagy kézi hangolást az áram-, sebesség- és pozíciószabályozási körön.
- Referenciapont-felvétel és biztonsági határértékek: Ellenőrizze a pozitív és negatív irányú szoftveres és hardveres túlfutási határértékeket, a nyomatékhatárokat és az abszolút jeladó referenciapont-felvételi eltolásait.
- Hálózati hiba esetén követendő viselkedés: Szakítsa meg a kommunikációt egy közbenső hálózati kábel kihúzásával; ellenőrizze, hogy a hajtások azonnal biztonságos nyomatékletiltásra (STO) vagy szabályozott vészleállításra váltanak-e.
- Konfiguráció biztonsági mentése: Exportálja és archiválja a hajtás paraméterkészleteit, a vezérlő XML-alapú hálózati konfigurációs fájljait (ENI) és a forrásprogramokat.
Hogyan optimalizálják a kompakt, többtengelyes szervohajtások a szekrényben szükséges helyet és a hőkezelést?
A modern gépgyártókra folyamatos nyomás nehezedik, hogy csökkentsék az elektromos szekrények méretét. A két- és többtengelyes szervohajtások több inverter teljesítményfokozatát egyetlen, közös egyenáramú sínt és egyenirányítót használó házba integrálják.
A közös egyenáramú (DC) sínnel kialakított rendszerekben a fékezéskor visszatápláló motorok közvetlenül az energiafelhasználó motoroknak adhatják át az energiát, így csökkenthető a hálózatból felvett összteljesítmény, valamint a fékellenállások hőleadása. A nagyobb teljesítménysűrűség azonban alapos hőtechnikai számításokat, megfelelő szekrényszellőztetést és a gyártó telepítési kézikönyvében előírt minimális oldaltávolságok szigorú betartását követeli meg.
Összefoglaló és gyakorlati ajánlások: Hogyan járjanak el a mérnökök?
Az EtherCAT determinisztikus, skálázható gerinchálózatot biztosít a gépgyártók számára a nagy teljesítményű, többtengelyes automatizáláshoz. A sikeres megvalósításhoz egyensúlyt kell teremteni a nagy buszsebesség, a megfelelő mechanikai merevség, a hajtásszabályozási körök gondos hangolása és az elosztott órajel robusztus konfigurálása között. Megbízható ipari vezérlők, tanúsított többtengelyes szervohajtások és ellenőrzött hálózati konfigurációk párosításával a mérnökcsapatok nagy áteresztőképességű gépeket építhetnek, amelyek évekig zökkenőmentesen és kiszámíthatóan működnek.
A PLC DCS Pro Ltd. vezető ipari automatizálási és mozgásrendszer-szakértője, Lin Wei közreműködésével


