

Glavno usklađeno gibanje: Sinkronizacija višeročnih servo sustava
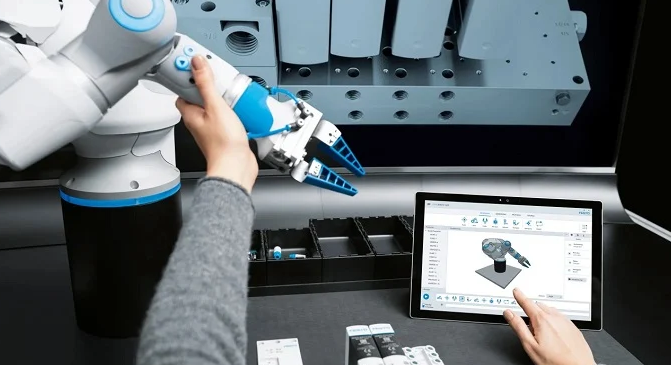
U svijetu industrijske automatizacije, pomicanje jednog motora je jednostavno. Međutim, usklađivanje tri ili više osi da rade kao jedinstvena cjelina zahtijeva napredne upravljačke strategije. Bilo da izrađujete prilagođeni portalni stroj ili zglobnog robota, koordinirano gibanje pojednostavljuje složene prostorne izračune. Ova tehnologija omogućuje da više zglobova istovremeno dosegne svoju odredišnu točku, osiguravajući glatke i predvidljive putanje stroja.
Razumijevanje zglobnog i kartezijanskog koordinatnog sustava
Industrijski roboti obično se oslanjaju na rotirajuće zglobove. Svaki motor se pomiče do određene kutne vrijednosti. Za pronalazak konačne pozicije alata (X, Y, Z), upravljač izvodi "direktnu kinematiku". Suprotno tome, "inverzna kinematika" izračunava kutove zglobova potrebne za dosezanje određene točke u prostoru.
Prilikom programiranja u okruženjima poput Studio 5000, morate odabrati svoj koordinatni sustav. Linearni kartezijanski sustavi (X, Y, Z) često su lakši za upravljanje početnicima. Oni uklanjaju potrebu za složenim trigonometrijskim pretvorbama unutar vaše PLC logike.
Uspostavljanje višedimenzionalnog koordiniranog sustava
Postavljanje koordiniranog sustava detaljnije je od standardne sinkronizacije zupčanika ili bregaste osovine. Prvo morate grupirati svoje servomotore u "Koordinirani sustav" unutar svoje skupine gibanja. Ovaj softverski objekt služi kao spremnik za sve povezane osi.
Čarobnjak za Koordinirani sustav omogućuje vam definiranje osnovnih parametara. Možete odrediti broj osi, geometriju sustava i mehaničke pomake. Nadalje, morate postaviti maksimalne brzine i ograničenja ubrzanja za cijelu skupinu. To osigurava da najsporija os određuje ukupno vrijeme putanje, sprječavajući mehanička opterećenja.
Osnovna PLC logika za koordinirano gibanje
Za upravljanje ovim sustavima, inženjeri koriste posebne naredbe za koordinirano gibanje (MC). Za razliku od standardnih blokova za pomak osi (MAM), ove naredbe gledaju sustav kao jedinstvenu cjelinu.
-
MCLM (Linearno gibanje): Pomjera središnju točku alata ravnom linijom između dviju koordinata.
-
MCCM (Kružno gibanje): Stvara precizne 2D ili 3D lukove koristeći definirani radijus ili središnju točku.
-
MCPM (Putno gibanje): Rukuje složenim putanjama za geometrije SCARA ili Delta robota.
Ako trebate zaustaviti sustav, potrebna je naredba za koordinirano zaustavljanje gibanja (MCS). Ova naredba osigurava da se sve osi usporavaju istovremeno, održavajući integritet putanje čak i tijekom zaustavljanja.
Usporedba koordiniranog i sinkroniziranog gibanja
Mnogi inženjeri brkaju "prijenos zupčanicima" s "koordiniranim gibanjem". U elektroničkom prijenosu zupčanicima, jedna os prati drugu u fiksnom omjeru. Međutim, u koordiniranom gibanju osi nisu čvrsto povezane. Još uvijek možete upravljati pojedinačnom osi koristeći standardni blok pomaka bez utjecaja na ostale.
Lijepota koordiniranog gibanja leži u vremenskoj usklađenosti. Upravljač automatski prilagođava brzinu svakog motora. Kao rezultat, sve osi počinju i zaustavljaju se u točno isto vrijeme, bez obzira na udaljenost koju svaka mora prijeći.
Autorov pogled: Zašto je koordinacija važna
Po mom iskustvu, prijelaz na koordinirano gibanje predstavlja prekretnicu za samostalnu robotiku i specijaliziranu tvorničku automatizaciju. Povijesno, za glatke putanje bio vam je potreban poseban upravljač robota. Danas moderni PLC-ovi obavljaju ove izračune interno. Ovo spajanje upravljanja PLC-om i robotom smanjuje troškove opreme i pojednostavljuje komunikacijsku arhitekturu na tvorničkom podu.


