
Sélection et réglage des caractéristiques d’une vanne de régulation sur une boucle Foundation Fieldbus
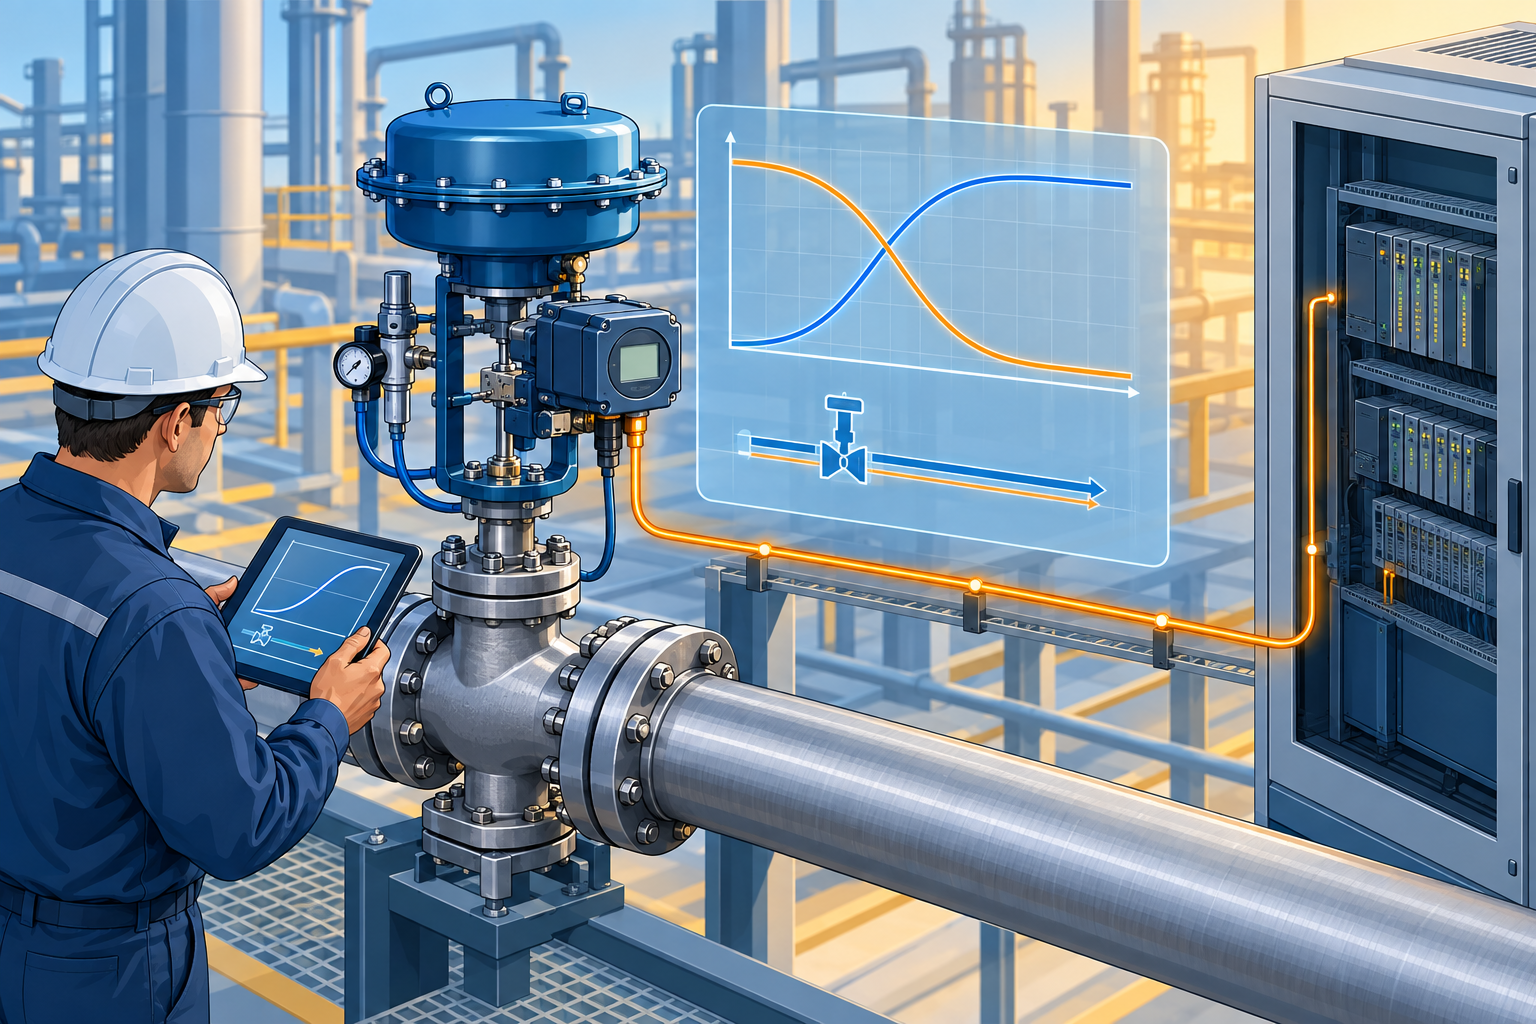
Une bonne régulation dépend de plus qu’un Cv nominal. Dimensionnez la vanne pour la plage réelle de fonctionnement, vérifiez sa caractéristique installée et mettez en service le positionneur FOUNDATION Fieldbus avant de régler à nouveau la boucle PID.
Comment les ingénieurs doivent-ils dimensionner le Cv ?
Pour des conditions appropriées d’écoulement des liquides, le dimensionnement d’une vanne relie le débit au Cv, à la perte de charge et à la densité relative du fluide, mais le dimensionnement réel doit également prendre en compte les différents cas de fonctionnement et des phénomènes tels que la cavitation, la vaporisation, la viscosité et l’écoulement étranglé, le cas échéant. Effectuez au minimum les calculs pour les débits requis minimal, normal et maximal, avec la perte de charge disponible aux bornes de la vanne installée. Examinez la course obtenue et l’autorité de régulation sur toute la plage ; ni une ouverture normale de 60 % ni une quelconque cible de course unique ne constituent une règle universelle.
Quelle est la différence entre la caractéristique intrinsèque et la caractéristique installée ?
La caractéristique intrinsèque décrit le débit en fonction de la course lorsque la perte de charge aux bornes de la vanne reste constante. La caractéristique installée inclut la perte de charge variable de la tuyauterie, des équipements et de la courbe de la pompe ou du système. Les éléments de réglage linéaires, à pourcentage égal et à ouverture rapide conviennent à différents services, mais leur comportement installé doit être calculé plutôt que choisi selon une simple règle d’autorité. Les éléments à ouverture rapide sont couramment envisagés pour un service tout ou rien, tandis que les applications modulantes nécessitent un gain stable et contrôlable sur la plage requise.
Un positionneur numérique peut-il modifier la réponse de la vanne ?
Certains positionneurs intelligents Fisher, Foxboro et d’autres fabricants prennent en charge une caractérisation configurable, selon le modèle exact et le micrologiciel. Utilisez cette fonction uniquement après avoir vérifié le dimensionnement de la vanne, le mode d’actionnement et la réponse installée mesurée. Un caractériseur inapproprié peut s’opposer au régulateur du procédé. Comparez la réponse en plusieurs points de course dans des conditions d’exploitation sûres et documentez chaque modification avant de régler les paramètres PID.
Que faut-il vérifier sur le segment FOUNDATION Fieldbus H1 ?
Le protocole H1 assure la communication et, pour les appareils compatibles, l’alimentation sur un segment à deux fils. Vérifiez le bilan de puissance, les adresses des appareils, les longueurs du trunk et des dérivations, l’installation du câble et du blindage, ainsi que les terminateurs spécifiés aux deux extrémités du segment. N’utilisez pas une simple résistance de valeur donnée en remplacement d’un ensemble de terminaison H1 approprié. Vérifiez la qualité de la couche physique avec un équipement de test adapté et confirmez le planificateur actif de liaison et la configuration des blocs fonctionnels dans l’hôte. Une carte d’interface H1 Emerson DeltaV et un module de communication FOUNDATION Fieldbus Yokogawa sont des exemples de matériel hôte associé ; vérifiez la compatibilité avec le positionneur et le système installés avant de spécifier les pièces.
Comment mettre en service un nouveau positionneur ?
Confirmez le mode de sécurité de la vanne, l’alimentation en air, la tringlerie de retour, les limites de course et les conditions de sécurité du procédé. Exécutez l’étalonnage ou la configuration de course du fabricant conformément à une procédure approuvée ; une course complète peut interrompre le procédé et ne doit pas être tentée sur une vanne critique en service sans autorisation. Vérifiez la course réelle par rapport à la course demandée, ainsi que l’état des blocs de ressources et du transducteur. Réglez la bande morte ou la compensation du frottement uniquement en vous fondant sur le manuel de l’appareil et le comportement mesuré, et non sur une cible générale de 0,5 %.
Qu’est-ce qui explique le pompage ou le grippage d’une vanne ?
Enregistrez la consigne, la variable de procédé, la sortie du régulateur et la course mesurée de la vanne. Si la sortie du positionneur change mais que la course reste bloquée avant de faire un bond, inspectez le frottement de la garniture, l’alimentation en air de l’actionneur, la tringlerie et l’état du positionneur avant de modifier les réglages PID. Utilisez les diagnostics disponibles, tels que l’écart de course et la signature de la vanne, uniquement lorsqu’ils sont pris en charge par l’appareil installé. Une bande morte de course qui s’élargit est un signal invitant à mener une investigation, et non la preuve qu’un composant particulier est défaillant.
Que faut-il conserver dans la référence de maintenance ?
Conservez le dimensionnement de la vanne et les cas de fonctionnement, la caractéristique de l’élément de réglage, la configuration du positionneur, les résultats des tests de course, les vérifications du segment H1 et les tendances de procédé validées. Après une modification de l’élément de réglage ou de l’actionneur, réexaminez le dimensionnement et la réponse installée avant de régler à nouveau la boucle.
Auteur : Zhou Jiayi est ingénieur en automatisation industrielle et possède plus de 10 ans d’expérience dans les systèmes PLC, DCS et de régulation.


