

هماهنگسازی اتوماسیون انبار: اتصال رباتها، نوارهای نقاله و سیستمهای کنترل
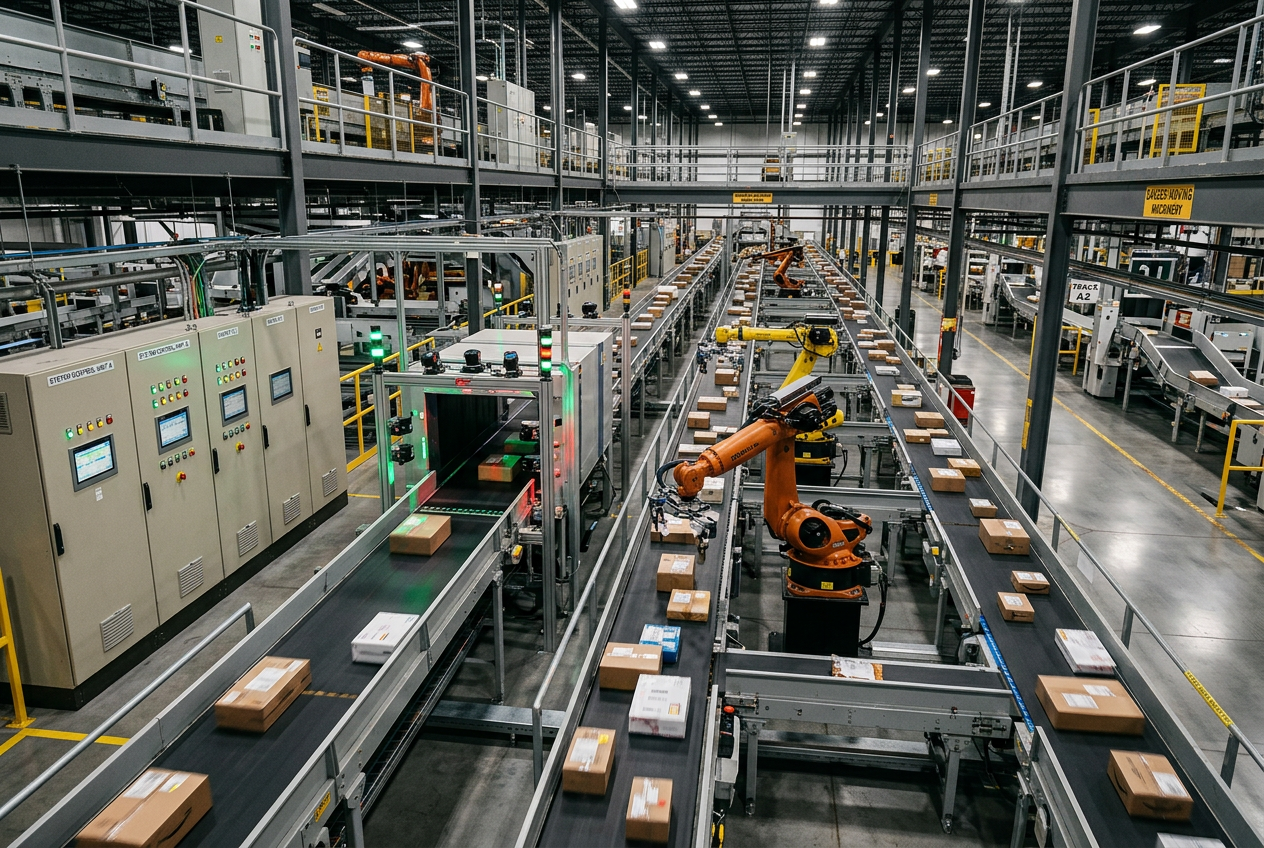
ارکستراسیون اتوماسیون انبار: پیوند رباتها، نوارهای نقاله و سامانههای کنترلی
چرا هماهنگی کل فرایند جابهجایی مواد از بهینهسازی تکتک ماشینها مهمتر است.
چرا اتوماسیون انبار بهجای سرعت ماشینها، به هماهنگی در سطح سامانه نیاز دارد؟
مراکز مدرن توزیع و آمادهسازی سفارش به زیرسامانههای خودکار گوناگونی متکی هستند: سلولهای ورودیدهی رباتیک، نوار نقالههای تسمهای ماژولار، سامانههای خودکار ذخیرهسازی و بازیابی (AS/RS)، تونلهای اسکن و ایستگاههای دستی بستهبندی. هرچند هر زیرسامانه ممکن است به حداکثر سرعت نامی خود برسد، توان عملیاتی کل مرکز را جریان یکپارچه مواد تعیین میکند.
برای نمونه، وقتی یک سلول ورودیدهی بسته رباتیک پُرسرعت از تونل اسکن بارکد پاییندستی سریعتر عمل کند، بافرهای انباشت سرریز میشوند و باعث توقفهای زنجیرهای خط میشوند. ربات ممکن است با حداکثر بهرهوری کار کند، اما عملکرد کل سامانه ضعیف باشد. ارکستراسیون اتوماسیون انبار این ناهماهنگی را با هماهنگسازی نرخ آزادسازی بالادستی و ظرفیت پردازش پاییندستی برطرف میکند تا گلوگاههای کل سامانه از میان برداشته شوند.
تفاوت اتوماسیون و ارکستراسیون چیست؟
اتوماسیون سنتی ماشینآلات، منطق کنترلی قطعی و کمتأخیر را روی تجهیزات اختصاصی اجرا میکند. محرک یک نوار نقاله با کنترلکنندههای کامپکتلاژیکس آلن-بردلی هدایت میشود، یک بازوی رباتیک مسیرهای حرکتی ازپیشتعریفشده را اجرا میکند و اسکنرهای نوری پُرسرعت اطلاعات بارکد را میخوانند.
ارکستراسیون در سطح نظارتی بالاتری عمل میکند. این سامانه بهطور پیوسته مسیریابی وظایف، تخصیص پویای بافرها، دسترسپذیری تجهیزات و اولویتهای سفارشها در لحظه را در خطوط خودکار مختلف متعادل میکند. برای مثال، اگر لایه ارکستراسیون افزایش صف پیش از یک حلقه تفکیک را تشخیص دهد، نرخ آزادسازی بالادستی را بهطور پویا تعدیل میکند یا بستههای واجد شرایط را از یک انشعاب جایگزین نوار نقاله هدایت میکند تا عملکرد تجهیزات در هر بخش را با اهداف کلی مرکز هماهنگ سازد.
چرا بهینهسازی تکتک ماشینها گلوگاههای جدیدی ایجاد میکند؟
محدود کردن بهینهسازی به ایستگاههای جداگانه، اغلب گلوگاهها را جابهجا میکند، نه اینکه آنها را برطرف کند. افزایش سرعت ربات القایی ممکن است نوارهای انتقال را اشباع کند، توزینگرهای کنترلی پاییندست را بیشازحد بارگذاری کند یا مجراهای مرتبسازی را از کار بیندازد. هر واحد خودکار در چارچوب محدودیتهای فیزیکی و وابستگیهای فرایندی مشخصی کار میکند.
مهندسان اتوماسیون باید پویایی کامل جریان مواد را ارزیابی کنند؛ از جمله طول صفها، تغییرات زمان چرخه، آستانههای اشباع بافر و در دسترس بودن تجهیزات. عملکرد واقعی سامانه را باید با توان عملیاتی سرتاسری و زمان تکمیل سفارش سنجید، نه با شمارش چرخههای ماشینهای منفرد.
چگونه منطق قطعی PLC را با ارکستراسیون تطبیقی ترکیب میکنید؟
بازسازیهای کامل با تعویض تجهیزات، هزینههای سرمایهای سنگین و خطر توقف عملیاتی بههمراه دارند. عملیترین معماری، سختافزار PLC مقاوم و قطعی را برای اینترلاکهای حیاتی ایمنی، نمونهبرداری پُرسرعت از حسگرها و توالیبندی در سطح ماشین حفظ میکند و در عین حال، یک لایه ارکستراسیون نرمافزارمحور را به آن میافزاید.
پلتفرمهای نظارتی مانند پردازندههای Allen-Bradley ControlLogix 1756-L71 با کارایی بالا، ارتباط میان سلولها را هماهنگ میکنند و ماژولهای باس میدانی توزیعشده، مانند ماژول اسکنر ورودی/خروجی از راه دور PROFIBUS DP، همگامسازی دادههای تلهمتری نوار نقاله را تضمین میکنند. در خطوط محلی که از کنترلکنندههای فشردهای مانند ماژول PLC فشرده زیمنس استفاده میکنند، درگاههای اترنت صنعتی استاندارد، فناوری عملیاتی (OT) بلادرنگ را به سامانه ارکستراسیون متصل میکنند تا منطق تطبیقی در محدودههای ایمنی تأییدشده ماشین باقی بماند.
مهندسان چگونه باید راهبرد ارکستراسیون را طراحی و پیادهسازی کنند؟
- نقشهبرداری از جریان مواد و اینترلاکها: تمام نقاط تحویل فیزیکی، ظرفیت بافرها، مسیرهای انحراف نوار نقاله و وابستگیهای عملیاتی تجهیزات را مستند کنید.
- محدودیتهای متغیر را شناسایی کنید: دادههای تلهمتری زمان چرخه، طول صفها و گزارشهای گیرکردن را گردآوری کنید تا گلوگاههای پایه را در اوج بار شناسایی کنید.
- رابطهای صنعتی را استاندارد کنید: پروتکلهای ارتباطی استاندارد (مانند EtherNet/IP، OPC UA و MQTT) را میان PLCها، کنترلکنندههای ربات، اسکنرها و نرمافزار مدیریت انبار برقرار کنید.
- هماهنگی را مرحلهای اجرا کنید: منطق هماهنگی را در یک ناحیه (مانند مسیر از ورودی تا مرتبساز اصلی) پیادهسازی کنید و بررسی کنید که تنظیمات محدودسازی جریان و مسیریابی، بدون افت توان عملیاتی، سطح بافرها را تثبیت میکنند.
- شاخصهای کلیدی عملکرد سیستم را پیوسته پایش کنید: توان عملیاتی سرتاسری، زمانهای توقف، درصد بیکاری ایستگاهها، نرخ موارد استثنا و زمان تکمیل سفارشها را زیر نظر بگیرید.
چگونه برای تغییرات آینده در تجهیزات و چیدمان برنامهریزی میکنید؟
با گسترش مراکز، افزودن رباتهای متحرک خودمختار (AMR) یا تعویض بخشهایی از نوار نقاله، نیازهای جابهجایی مواد تغییر میکنند. یک لایه هماهنگی مؤثر با استفاده از انتزاعهای نرمافزاری ماژولار و مستقل و الگوهای استاندارد رابط، این تغییرات را ممکن میسازد.
تجهیزات جایگزین یا افزودهشده را میتوان بدون بازنویسی کد ایمنی سطح پایین PLC یا قواعد کلی اعزام یکپارچه کرد. همچنین، مهندسان باید حالتهای بازگشت محلیِ ایمن در برابر خرابی را پیادهسازی کنند: اگر لایه هماهنگی نظارتی قطع شود، کنترلکنندههای PLC محلی باید بیوقفه به روالهای ایمنی خودمختار و قطعی بازگردند.
خلاصه: نکات کلیدی برای مهندسان اتوماسیون چیست؟
بهینهسازی کارایی انبار اساساً چالشی در هماهنگی کل سیستم است، نه رقابتی میان ماشینهای منفرد. با حفظ کنترلکنندههای PLC قابلاعتماد برای اجرای قطعی در محل و افزودن لایهای از هماهنگی تطبیقی در سراسر جریان مواد، مراکز توزیع میتوانند توان عملیاتی را افزایش دهند، از گلوگاهها جلوگیری کنند و بازده سرمایهگذاری در اتوماسیون را به حداکثر برسانند.


