

Entwicklung mehrachsiger Bewegungssteuerungssysteme mit EtherCAT
Mehrachsige Motion-Control-Systeme mit EtherCAT konzipieren
Wie synchronisierte industrielle Ethernet-Netzwerke Maschinenbauer dabei unterstützen, mehrere Achsen zu koordinieren und ein vorhersehbares, deterministisches Maschinenverhalten zu gewährleisten.
Warum ist die Mehachsenkoordination in der modernen Verpackungstechnik und Robotik so wichtig?
Moderne Verpackungsmaschinen, Hochgeschwindigkeitsrobotik, Druckanlagen und Materialfördersysteme müssen häufig mehrere Servomotoren als einen einzigen koordinierten Mechanismus betreiben. Jede Achse kann eine unabhängige Bewegungsbahn ausführen, doch der Gesamtdurchsatz der Maschine und die Produktqualität hängen von einem Timing und einer Phasenausrichtung im Mikrosekundenbereich ab.
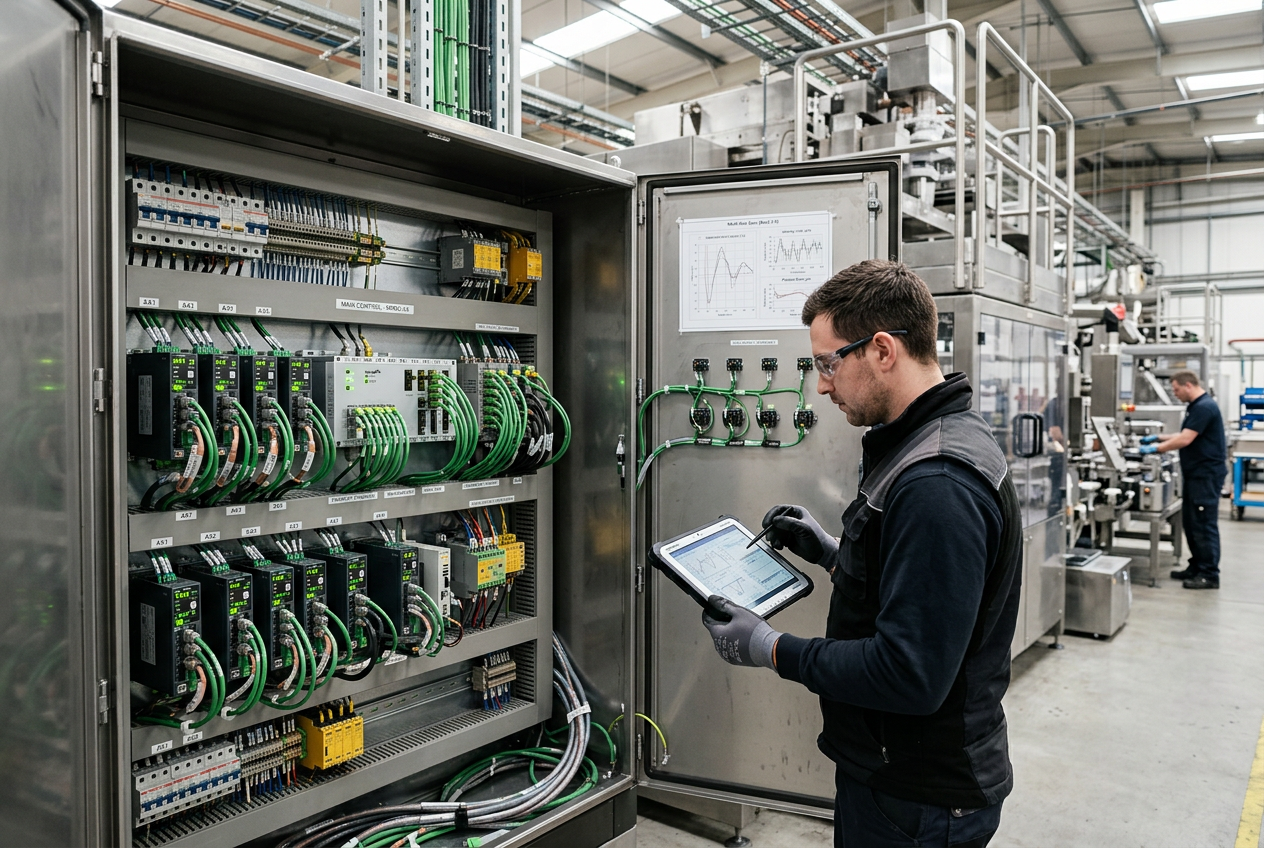
Herkömmliche ältere Architekturen haben bei einer steigenden Anzahl von Achsen oft Probleme mit komplexer Verdrahtung, analogen Geschwindigkeitsbefehlen und nicht deterministischen Feldbussen. EtherCAT löst dies durch die deterministische Verarbeitung von Ethernet-Frames während der Übertragung und die Synchronisierung über Distributed Clocks. In Hochgeschwindigkeits-Verpackungszellen sorgen dedizierte Antriebe wie der Schneider PacDrive MC-4 Servoantrieb für eine präzise synchronisierte Mehrachsenbewegung und verringern zugleich den Platzbedarf im Schaltschrank und den Verkabelungsaufwand.
Die jüngsten Entwicklungen bei Mehrachsen-Antrieben spiegeln einen klaren Wandel in der Branche wider: Maschinenbauer benötigen modulare, kompakte Architekturen, die deterministische Leistung gewährleisten, ohne die Schaltschrankkosten in die Höhe zu treiben.
Was sind die zentralen Architekturkomponenten eines EtherCAT-Motion-Netzwerks?
Eine deterministische Motion-Control-Topologie besteht aus fünf miteinander verbundenen Ebenen: dem Motion Controller/Master, dem physischen EtherCAT-Kommunikationsring oder der Leitung, digitalen Servoantrieben, Rückmeldesensoren und mechanischen Aktoren.
Der Motion Controller berechnet interpolierte Bewegungsbahnen, elektronische Kurvenscheibentabellen und virtuelle Übersetzungsverhältnisse. Controller wie das ABB PM5670-MC-KIT Motion Controller Kit bieten die erforderliche CPU-Kapazität, um komplexe Bewegungsprofile mit mehreren Achsen in Echtzeit zu berechnen und gleichzeitig Diagnoseaufgaben im Hintergrund auszuführen.
Die Leistung im praktischen Einsatz hängt jedoch nicht allein von der Busgeschwindigkeit ab. Mechanische Resonanzen, Regelschleifen des Antriebs (Strom, Geschwindigkeit, Position), die Encoderauflösung und der Jitter des Task-Timings bestimmen direkt die Pfadgenauigkeit.
Wie berechnet und plant man die Achskapazität von Motion Controllern präzise?
Vermeiden Sie bei der Entwicklung eines Mehrachs-Bewegungssystems die Auswahl eines Controllers allein anhand der angegebenen Achsenzahl. Gehen Sie stattdessen strukturiert vor:
1. Funktionsklassen der Achsen bestimmen: Unterscheiden Sie zwischen unkritischen Hilfsachsen (einfache Förderbänder mit Geschwindigkeitsregelung) und eng synchronisierten Prozessachsen (fliegende Scheren, Rotationsmesser, elektronische Kurvenscheiben und die Kinematik von Delta-Robotern).
2. Spielraum bei der Zykluszeit des Controllers ermitteln: Bei einem Controller, der für 16 Achsen mit Zykluszeiten von 1 ms ausgelegt ist, kann es zu Zykluszeitüberschreitungen kommen, wenn er gleichzeitig umfangreiche Sicherheitslogik, HMI-Abfragen, Rezeptverwaltung und Daten aus der Bildverarbeitung verarbeitet.
3. Kompatibilität von Antrieb und Motor prüfen: Vergewissern Sie sich, dass die Servoantriebe Standard-Bewegungsprofile wie CiA 402 (CANopen over EtherCAT / CoE) unterstützen, darunter die Betriebsmodi Cyclic Synchronous Position (CSP), Cyclic Synchronous Velocity (CSV) und Cyclic Synchronous Torque (CST).
Wie ermöglicht die EtherCAT Distributed Clock (DC) eine deterministische Mehrachssynchronisierung?
Für die Mehrachssynchronisierung müssen alle beteiligten Servoknoten die Rückmeldepositionen erfassen und die PWM-Wechselrichterzyklen exakt zum selben physikalischen Zeitpunkt aktualisieren. Standard-Ethernet kann dies aufgrund von Paketkollisionen und Übertragungsjitter nicht garantieren.
EtherCAT bewältigt diese Herausforderung mithilfe hardwarebasierter Distributed Clocks (DC). Der erste DC-fähige Slave-Knoten dient in der Regel als Referenztaktgeber. Bei der Businitialisierung sendet der Master Messrahmen zur Ermittlung der Übertragungsverzögerung, um die Laufzeiten zwischen den einzelnen Knoten zu berechnen. Die Takte aller Slave-Geräte werden dynamisch angepasst, sodass der Synchronisationsjitter über Hunderte von Knoten deutlich unter 1 Mikrosekunde bleibt.
In gemischten oder sich weiterentwickelnden Automatisierungsanlagen sind die Kommunikation zwischen Antrieben und der Hochgeschwindigkeitsdatenaustausch seit Langem entscheidend. Spezielle Lösungen für die Antriebskommunikation wie das ABB SDCS-DSL-4 DCSLink-Kommunikationsboard und etablierte industrielle Netzwerkcontroller wie der Ethernet-Controller Allen-Bradley 1785-L20E zeigen, wie sich die deterministische Zeitsteuerung kontinuierlich von dedizierten Punkt-zu-Punkt-Verbindungen hin zu einheitlichem Echtzeit-Ethernet weiterentwickelt hat.
Welche wichtigen Schritte sollten Sie auf Ihrer Checkliste für die Inbetriebnahme der Bewegungssteuerung überprüfen?
Bevor Sie hochgeschwindigkeitsfähige koordinierte Bewegungen an laufenden Maschinen in Betrieb nehmen, überprüfen Sie systematisch jede Betriebsebene:
- Hardware und Verdrahtung: Geschirmte Twisted-Pair-Kabel (industrielles Ethernet Cat5e/Cat6), einseitige Erdung und die korrekte Trennung von Servomotor-Stromkabeln und Geberleitungen überprüfen.
- Validierung der Distributed Clocks: Bestätigen, dass der DC-Modus auf allen synchronisierten Achsen aktiviert ist, die Synchronisations-Jitter-Zähler in der Master-Diagnose überprüfen und sicherstellen, dass der Synchronisationszyklus mit der Taskperiode der Steuerung übereinstimmt.
- Regelkreisabstimmung: Strom-, Drehzahl- und Positionsregelkreise für jede einzelne Achse automatisch oder manuell abstimmen, bevor die Mehrachs-Master-Slave-Kopplung oder Kurvenscheibensteuerung aktiviert wird.
- Referenzfahrt und sichere Grenzwerte: Positive und negative Software- und Hardware-Endschalter, Drehmomentgrenzwerte und Referenzfahrt-Offsets absoluter Geber validieren.
- Verhalten bei Netzwerkfehlern: Kommunikationsverlust durch Abziehen eines Netzwerkkabels zwischen zwei Geräten simulieren; sicherstellen, dass die Antriebe sofort in den sicheren Zustand „Safe Torque Off“ (STO) wechseln oder kontrolliert abbremsen.
- Konfigurationssicherung: Antriebsparametersätze, XML-Netzwerkkonfigurationsdateien (ENI) der Steuerung und Quellprogramme exportieren und archivieren.
Wie optimieren kompakte Mehrachs-Servoantriebe den Platzbedarf im Schaltschrank und das Wärmemanagement?
Maschinenbauer stehen zunehmend unter Druck, elektrische Schaltschränke kompakter zu gestalten. Zwei- und Mehrachs-Servoantriebe fassen mehrere Wechselrichter-Leistungsstufen in einem einzigen Gehäuse zusammen, in dem sie sich einen gemeinsamen DC-Zwischenkreis und Gleichrichter teilen.
Konstruktionen mit gemeinsamem DC-Zwischenkreis ermöglichen es rückspeisenden, verzögernden Motoren, Energie direkt an beschleunigende Motoren abzugeben. Dadurch sinkt der Gesamtleistungsbedarf am Netz und die Wärmeabgabe der Bremswiderstände wird reduziert. Eine höhere Leistungsdichte erfordert jedoch eine sorgfältige thermische Berechnung, eine ausreichende Schaltschrankbelüftung und die strikte Einhaltung der in den Installationshandbüchern der Hersteller angegebenen Mindestabstände zu den Seitenwänden.
Zusammenfassung und Empfehlungen aus der Praxis: Wie sollten Ingenieure vorgehen?
EtherCAT bietet Maschinenbauern eine deterministische, skalierbare Backbone-Infrastruktur für die Hochleistungsautomation mit mehreren Achsen. Eine erfolgreiche Implementierung erfordert eine ausgewogene Kombination aus hohen Busgeschwindigkeiten, ausreichender mechanischer Steifigkeit, sorgfältiger Abstimmung der Antriebsregelkreise und robuster Konfiguration der Distributed Clocks. Durch die Kombination zuverlässiger Industriesteuerungen, zertifizierter Mehrachs-Servoantriebe und validierter Netzwerkkonfigurationen können Engineering-Teams Maschinen mit hohem Durchsatz bauen, die über Jahre hinweg reibungslos und zuverlässig laufen.
Beitrag von Lin Wei, Spezialist für industrielle Automatisierung und Motion-Systeme bei PLC DCS Pro Ltd.


