

الذكاء الاصطناعي الفيزيائي في التصنيع: الانتقال من عروض الروبوتات إلى إنتاج موثوق
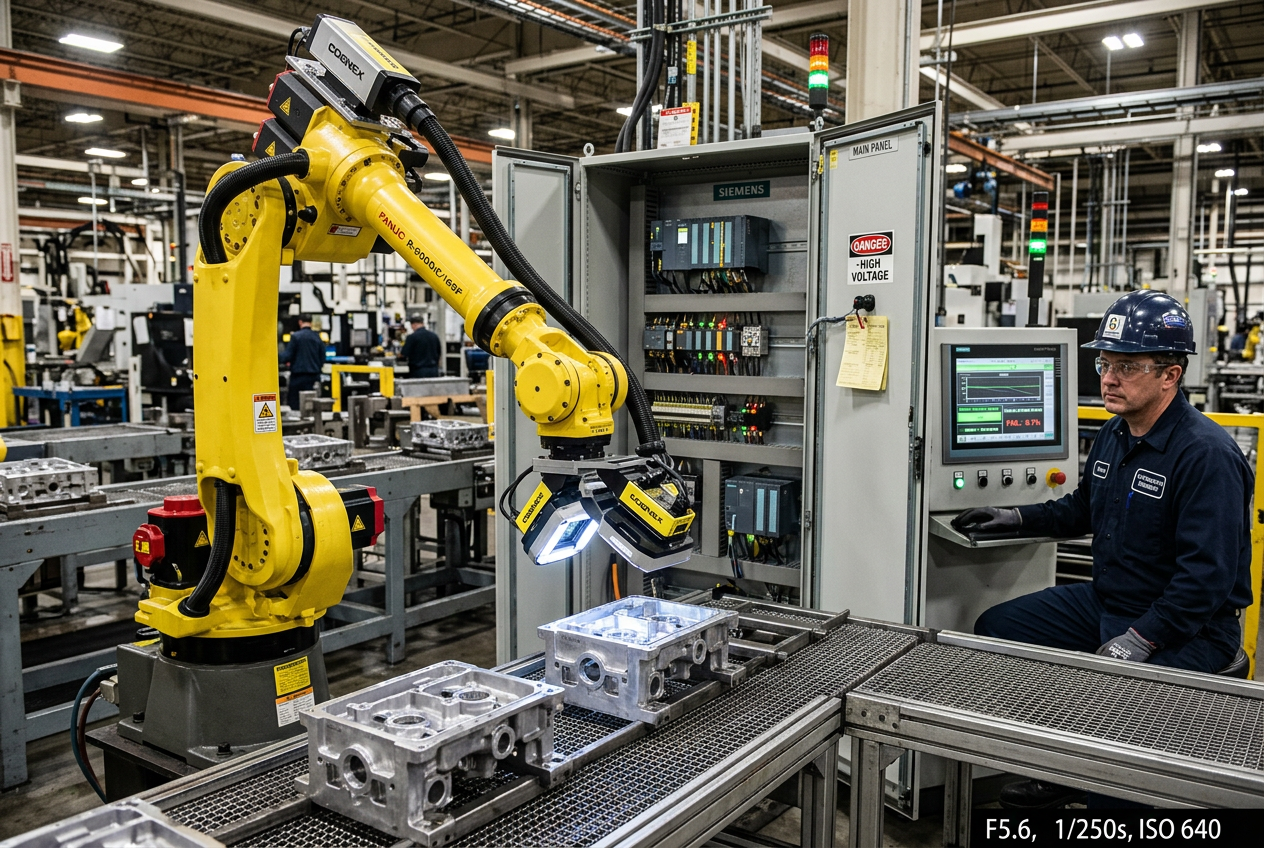
الذكاء الاصطناعي الفيزيائي في التصنيع: الانتقال من عروض الروبوتات إلى إنتاج موثوق
إطار هندسي لتقييم الروبوتات التكيفية والمحاكاة والتعاون بين الإنسان والآلة.
ما الذي يميز الذكاء الاصطناعي الفيزيائي عن الأتمتة التقليدية؟
تنفذ الروبوتات الصناعية التقليدية حركات وتسلسلات مبرمجة ضمن ظروف تشغيل محددة بدقة. ويعتمد أداؤها على أدوات مخصصة وقوالب ميكانيكية وتحديد دقيق لمواضع قطع العمل ومنطق تحكم معتمد.
يضيف الذكاء الاصطناعي الفيزيائي قدرات الإدراك والتكيف السياقي عبر الرؤية الآلية ودمج بيانات المستشعرات متعددة الأنماط واتخاذ القرارات التكيفي. وتتيح هذه القدرات للأذرع الروبوتية والمركبات الموجهة آليًا (AGVs) التعامل مع التباينات الطبيعية في موضع القطعة وتشطيب السطح والإضاءة وتخطيط مساحة العمل.
لكن السلوك التكيفي لا يعني الاستقلالية الشاملة. يظل نظام الذكاء الاصطناعي الفيزيائي مقيدًا بالحدود المادية لمستشعراته ومجموعة بيانات تدريبه وآلياته ومكدس برمجياته وبنية السلامة الوظيفية فيه. ينبغي للمصنّعين الصناعيين تقييم الذكاء الاصطناعي الفيزيائي بوصفه أداة هندسية متقدمة، لا بديلًا شاملًا للأتمتة الحتمية.
كيف تحدد التطبيقات التي يكون فيها تكيف الروبوتات مهمًا حقًا؟
يحقق الذكاء الاصطناعي الفيزيائي أعلى عائد على الاستثمار في البيئات ذات التنوع الكبير، حيث تواجه الأتمتة التقليدية صعوبة في التعامل مع اختلاف المنتجات أو تتطلب تغييرات متكررة ومكلفة في أدوات الإنتاج.
- تزويد الآلات بالقطع ديناميكيًا: تحديد قطع العمل المعروضة باتجاهات متنوعة أو في حاويات شبه منظمة، والتقاطها وتحميلها.
- الفحص البصري عالي الدقة: تصنيف عيوب الأسطح المعقدة والحالات الشاذة التي تتجاوز قدرات خوارزميات الرؤية التقليدية القائمة على القواعد.
- مناولة المواد المرنة: التقاط أجسام موضوعة عشوائيًا أو قابلة للتشوه وفرزها ضمن مساحة عمل مضبوطة.
- الروبوتات المتنقلة ذاتية التشغيل (AMRs): التنقل في أرضيات المصانع المتغيرة مع تجنب العوائق وتحديد الموقع في الوقت الفعلي.
- مراقبة المعدات آليًا: توجيه منصات متنقلة مزودة بأنظمة إدراك لجمع بيانات القياس الحراري والصوتي والبصري من الوحدات الميدانية البعيدة.
إذا كانت العملية تتسم باستقرار عالٍ وسرعة كبيرة وتكرار مستمر، يظل استخدام قالب ميكانيكي دقيق مع تحكم حتمي أسرع وأكثر فعالية من حيث التكلفة. اعزل دائمًا المصدر الأساسي للتباين قبل الاختيار بين إعادة التصميم الميكانيكي والتكيف المدعوم بالذكاء الاصطناعي.
لماذا ينبغي التحقق بالمحاكاة قبل نشر الروبوتات فعليًا؟
ينطوي نشر نماذج غير مدرّبة مباشرة على معدات المصنع على مخاطر التصادمات الميكانيكية، وتآكل الأدوات، والتوقف غير المتوقع. وتتيح محاكاة الروبوتات ومحركات الفيزياء عالية الدقة لفرق الهندسة التحقق من الحركة الحركية، وإمكانية الوصول، وأزمنة الدورات، والتعافي من الأعطال قبل وقت طويل من بدء التشغيل في أرضية المصنع.
يمكن لمنصات المحاكاة إنشاء آلاف السيناريوهات الاصطناعية للحالات الطرفية لتقييم قدرة النموذج على التعميم. لكن المحاكاة مكمّلة للتحقق المادي وليست بديلًا عنه. ويتطلب ردم الفجوة بين المحاكاة والواقع إجراء اختبارات تمهيدية دقيقة:
1. حدّد نطاق التشغيل: وثّق التفاوتات الهندسية، وخصائص المواد، وحدود الإضاءة، وموازنات زمن الدورة.
2. اختبر ظروف الحدود تحت الضغط: أدخل بشكل منهجي زوايا إضاءة قصوى، وأجزاء مفقودة، وتغذيات مستشعرات مشوشة لرسم حدود الإخفاق بدلًا من الاكتفاء بتأكيد التشغيل المعتاد.
3. أجرِ التحقق المادي على مراحل: تحقّق من ملفات الحركة المحاكاة واستدلالات الإدراك على منصات الاختبار لمعايرة زمن الاستجابة والامتثال الميكانيكي قبل الدمج في خط الإنتاج.
كيف تدمج الروبوتات التكيفية بسلاسة مع وحدات التحكم المنطقية القابلة للبرمجة وأنظمة الإنتاج الحالية؟
يشكل الروبوت الذكي الذي يعمل بمعزل عن الأنظمة الأخرى عنق زجاجة في الإنتاج. وتتطلب القيمة الصناعية الحقيقية بروتوكولات مصافحة محكمة وحتمية بين وحدة التحكم بالروبوت، ووحدات التحكم المنطقية الإشرافية القابلة للبرمجة، وأنظمة التحكم الإشرافي وجمع البيانات (SCADA)، وأنظمة تنفيذ التصنيع (MES).
يجب على مهندسي الأتمتة تحديد ملكية الحالات صراحةً. وينبغي لوحدات التحكم الإشرافية، مثل وحدات التحكم المنطقية القابلة للبرمجة من Siemens أو وحدات التحكم CompactLogix من Allen-Bradley، تنسيق أقفال الأمان بين المناطق، وبدء الدورات، ومزامنة الناقل، وتتبع وجود القطع في المراحل السابقة.
تضمن بروتوكولات الناقل الميداني الحتمية وروابط الاتصالات الصناعية، التي تُدار غالبًا عبر وحدات ماسح الإدخال/الإخراج البعيدة مخصصة، أن ترصد وحدات التحكم بالروبوتات ووحدات التحكم المنطقية القابلة للبرمجة انقطاع الاتصال خلال أجزاء من الألف من الثانية لا تتجاوز رقمًا أحاديًا. ينبغي للروبوت الانتقال فورًا إلى حالة تثبيت آمنة إذا أصبحت إشارات المصافحة أو حالة الناقل أو بيانات قطعة العمل غير صالحة.
كيف يمكنك ترسيخ الرقابة البشرية والسلامة الوظيفية في خلايا العمل التكيفية؟
بما أن نماذج الذكاء الاصطناعي الفيزيائي قد تُدخل تعديلات غير حتمية على مسارات الحركة، ينبغي تعزيز وسائل الحماية التقليدية الثابتة المحيطة بالمحيط بإدارة ذكية وآمنة للمناطق.
والأهم من ذلك، يجب ألا يعتمد التعشيق المتعلق بالسلامة مطلقاً على استدلال الذكاء الاصطناعي غير الحتمي. يجب أن تحتفظ دوائر السلامة المعتمدة ووحدات التحكم المادية، مثل وحدات تحكم السلامة ABB Pluto، بالسلطة النهائية على مفاتيح الإيقاف الطارئ (E-stops)، وستائر الضوء الآمنة، وقواطع الطاقة في حالات الطوارئ.
صمّم لوحات معلومات بديهية لواجهات التفاعل بين الإنسان والآلة (HMI)، تعرض مستويات الثقة باستدلال النموذج، ومسارات الحركة النشطة، وحالة المستشعرات في الوقت الفعلي. عندما يتجاوز مستوى عدم اليقين حدود السلامة المحددة، ينبغي للنظام أن ينتقل بسلاسة إلى وضع آمن، ويوقف الحركة، ويطلب تأكيد المشغّل بدلاً من التخمين.
كيف ينبغي للمصنّعين قياس القيمة الإنتاجية الفعلية لروبوتات الذكاء الاصطناعي؟
نجاح العرض التجريبي لا يعني الجاهزية للإنتاج. قيّم خلايا العمل المدعومة بالذكاء الاصطناعي وفق مؤشرات أداء رئيسية صارمة للتصنيع:
- الفعالية الإجمالية للمعدات (OEE): التأثير في التوافر ومعدل الإنتاجية ومردود الإنتاج من المرة الأولى (FPY).
- وتيرة التدخل: متوسط الوقت بين تدخلات المساعدة البشرية (MTBA) ومتوسط وقت الاستعادة (MTTR).
- معدلات الرفض الخاطئ والتجاوز: دقة تصنيف الجودة في ظل اختلافات نوبات العمل الفعلية.
- التكلفة الإجمالية لدورة الحياة: تكاليف أجهزة الحوسبة، وصيانة الحافة، ومعايرة المستشعرات، وإعادة تدريب مجموعات البيانات المستمرة.
وسّع نطاق النشر ليشمل خطوط الإنتاج فقط بعد أن تتفوق خلية العمل التكيفية باستمرار على المعايير التقليدية عبر نوبات إنتاج متعددة.
أهم النقاط ونصائح العمل الهندسي
يردم الذكاء الاصطناعي الفيزيائي الفجوة بين الأتمتة الثابتة الجامدة وعمليات التصنيع المعقدة والمتغيرة. يبدأ التنفيذ الناجح بتحديد تقلبات الإنتاج بدقة، والتحقق من نماذج الحركة والرؤية في محاكاة قائمة على الفيزياء، والحفاظ على فصل حتمي صارم بين إدراك الذكاء الاصطناعي وأنظمة السلامة الوظيفية ذات التوصيلات السلكية. ومن خلال إرساء الروبوتات التكيفية على بنى PLC مجرّبة ومقاييس إنتاج قابلة للتحقق، تستطيع فرق المصانع نشر أتمتة ذكية موثوقة وقابلة للتوسع في أرضية المصنع.


