

تصميم أنظمة التحكم في الحركة متعددة المحاور باستخدام EtherCAT
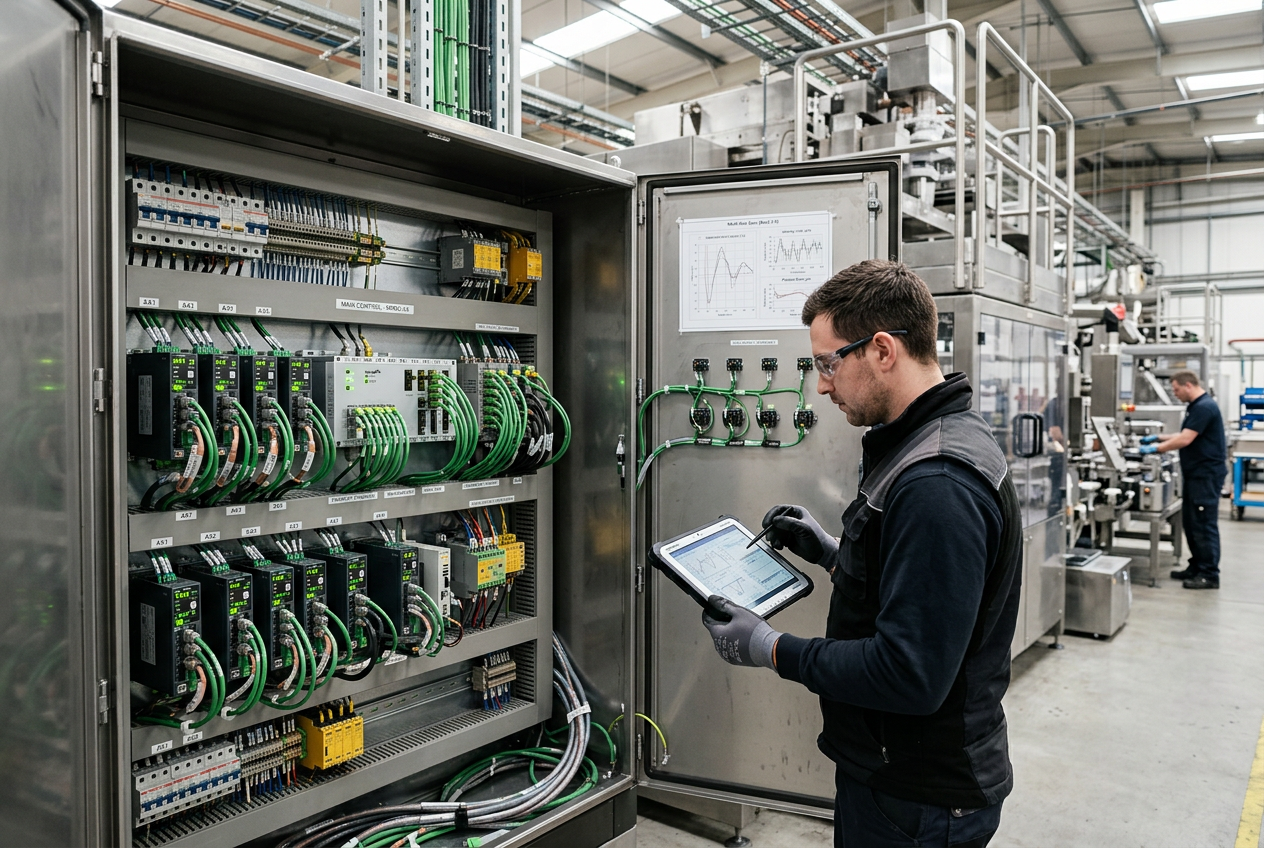
تصميم أنظمة التحكم في الحركة متعددة المحاور باستخدام EtherCAT
كيف تساعد شبكات Ethernet الصناعية المتزامنة مصممي الآلات على تنسيق محاور متعددة مع الحفاظ على سلوك آلي متوقع وحتمي.
لماذا يُعد تنسيق المحاور المتعددة بالغ الأهمية في آلات التعبئة والتغليف والروبوتات الحديثة؟
كثيرًا ما تتطلب آلات التعبئة والتغليف الحديثة، والروبوتات عالية السرعة، ومعدات الطباعة، وأنظمة مناولة المواد، تشغيل عدة محركات مؤازرة كآلية واحدة منسقة. قد ينفذ كل محور مسارًا مستقلًا، لكن إنتاجية الآلة وجودة المنتج تعتمدان على التوقيت والمحاذاة الطورية بدقة الميكروثانية.
غالبًا ما تواجه الهياكل التقليدية القديمة صعوبة مع التوصيلات المعقدة، وأوامر السرعة التناظرية، وشبكات الناقل الميداني غير الحتمية عند زيادة عدد المحاور. وتحل EtherCAT هذه المشكلة عبر المعالجة الحتمية لإطارات Ethernet أثناء مرورها ومزامنة الساعات الموزعة. وفي خلايا التعبئة والتغليف الآلية عالية السرعة، يضمن استخدام محركات مخصصة مثل محرك المؤازرة Schneider PacDrive MC-4 تزامنًا دقيقًا للحركة متعددة المحاور، مع تقليل مساحة الخزانة وأعباء الكابلات.
تعكس التطورات الحديثة في محركات الحركة متعددة المحاور تحولًا واضحًا في القطاع: إذ يحتاج مصممو الآلات إلى هياكل معيارية مدمجة تحافظ على الأداء الحتمي دون زيادة تكاليف الخزائن.
ما المكونات الهيكلية الأساسية لشبكة حركة EtherCAT؟
يتألف هيكل التحكم الحتمي في الحركة من خمس طبقات مترابطة: وحدة التحكم في الحركة/الوحدة الرئيسية، وحلقة الاتصال الفيزيائية أو خط EtherCAT، ومحركات المؤازرة الرقمية، ومحولات التغذية الراجعة، والمشغلات الميكانيكية.
تحسب وحدة التحكم في الحركة المسارات البينية الاستيفائية، وجداول التزامن الإلكتروني، ونسب التروس الافتراضية. وتوفر وحدات التحكم مثل طقم وحدة التحكم في الحركة ABB PM5670-MC-KIT قدرة المعالجة اللازمة لحساب ملفات حركة معقدة متعددة المحاور في الوقت الفعلي، مع إدارة مهام التشخيص الخلفية.
مع ذلك، لا يعتمد الأداء الميداني على سرعة الناقل وحدها. فالرنين الميكانيكي، وحلقات ضبط المحرك (التيار والسرعة والموضع)، ودقة المشفّر، وارتعاش توقيت المهام، كلها عوامل تحدد دقة المسار مباشرةً.
كيف تحسب سعة المحاور لوحدات التحكم في الحركة وتخطط لها بدقة؟
عند تصميم نظام حركة متعدد المحاور، تجنّب اختيار المتحكم بناءً على العدد المعلن للمحاور وحده. اتبع هذا النهج المنظم:
1. صنّف مستويات وظائف المحاور: ميّز بين المحاور المساعدة غير الحرجة (مثل الناقلات البسيطة المنظمة السرعة) ومحاور العمليات المتزامنة بدقة (مثل المقصات الطائرة، والسكاكين الدوارة، والكامات الإلكترونية، وحركيات روبوت دلتا).
2. قيّم هامش زمن دورة المتحكم: قد يواجه متحكم مصنّف لـ 16 محورًا بمعدل دورة يبلغ 1 ms انزلاقًا في الدورة إذا تولّى في الوقت نفسه معالجة منطق أمان موسّع، واستقصاء واجهة HMI، وإدارة الوصفات، وبيانات فحص الرؤية الآلية.
3. تحقّق من توافق المحرك ووحدة القيادة: تأكّد من أن وحدات قيادة المؤازرة تدعم ملفات تعريف الحركة القياسية، مثل CiA 402 (CANopen عبر EtherCAT / CoE)، بما في ذلك أوضاع التشغيل: الموضع المتزامن الدوري (CSP)، والسرعة المتزامنة الدورية (CSV)، والعزم المتزامن الدوري (CST).
كيف تحقق الساعة الموزعة (DC) في EtherCAT تزامنًا حتميًا متعدد المحاور؟
يتطلب التزامن متعدد المحاور أن تسجّل جميع عقد المؤازرة المشاركة مواضع التغذية الراجعة وتحدّث دورات عاكس PWM في اللحظة المادية نفسها تمامًا. لا تستطيع Ethernet القياسية ضمان ذلك بسبب تصادم الحزم وتذبذب زمن العبور.
تعالج EtherCAT هذا التحدي باستخدام الساعات الموزعة (DC) المعتمدة على الأجهزة. وتعمل عادةً أول عقدة تابعة تدعم DC بوصفها الساعة المرجعية. وأثناء تهيئة الناقل، يرسل المتحكم الرئيسي إطارات لقياس زمن الانتشار وحساب أوقات العبور بين كل عقدة وأخرى. وتُعدَّل ساعات جميع الأجهزة التابعة ديناميكيًا، بحيث يظل تذبذب التزامن أقل بكثير من 1 ميكروثانية عبر مئات العقد.
لطالما كان التواصل بين المحركات وتبادل البيانات عالي السرعة عنصرين أساسيين في مصانع الأتمتة المختلطة أو المتطورة. وتوضح حلول التواصل المخصصة للمحركات، مثل لوحة التواصل ABB SDCS-DSL-4 DCSLink، ووحدات التحكم الراسخة بالشبكات الصناعية، مثل وحدة التحكم Allen-Bradley 1785-L20E Ethernet، كيف تطور التوقيت الحتمي باستمرار من الوصلات المخصصة من نقطة إلى نقطة إلى شبكة Ethernet موحدة تعمل في الزمن الحقيقي.
ما الخطوات الأساسية التي يجب التحقق منها في قائمة فحص تشغيل نظام الحركة؟
قبل تشغيل الحركة المنسقة عالية السرعة على آلات قيد التشغيل، تحقّق منهجيًا من كل طبقة تشغيلية:
- الأجهزة والتوصيلات: تحقّق من استخدام كابلات أزواج مجدولة ومحمية (إيثرنت صناعي Cat5e/Cat6)، والتأريض من نقطة واحدة، والفصل المناسب بين كابلات طاقة محرك السيرفو وخطوط المشفّر.
- التحقق من الساعة الموزعة: تأكد من تفعيل وضع DC على جميع المحاور المتزامنة، وافحص عدادات تذبذب التزامن في تشخيصات وحدة التحكم الرئيسية، وتحقق من توافق دورة التزامن مع فترة مهمة وحدة التحكم.
- ضبط حلقات التحكم: اضبط حلقات التيار والسرعة والموضع تلقائيًا أو يدويًا لكل محور على حدة قبل تفعيل التزامن بالتروس أو الحركة المنحنية بين المحور الرئيسي والمحاور التابعة.
- تحديد موضع المرجع والحدود الآمنة: تحقّق من حدود التجاوز الموجبة والسالبة للبرمجيات والأجهزة، وحدود العزم، وإزاحات تحديد موضع المرجع لمشفّر الموضع المطلق.
- سلوك الشبكة عند الأعطال: حاكِ انقطاع الاتصال بسحب كابل شبكة وسيط؛ وتأكد من انتقال المحركات فورًا إلى حالة إيقاف العزم الآمن (STO) أو التباطؤ الطارئ المتحكم فيه.
- النسخ الاحتياطي للتهيئة: صدّر مجموعات معلمات المحركات، وملفات تهيئة شبكة XML لوحدة التحكم (ENI)، وبرامج المصدر، وأرشفها.
كيف تحسّن محركات السيرفو المدمجة متعددة المحاور استغلال مساحة الخزانة وإدارة الحرارة؟
يواجه مصنّعو الآلات الحديثة ضغطًا مستمرًا لتقليص حجم الخزائن الكهربائية. وتجمع محركات السيرفو ثنائية المحور ومتعددة المحاور مراحل طاقة عدة للعاكسات في هيكل واحد يشترك في ناقل تيار مستمر ومقوم.
تتيح تصميمات ناقل التيار المستمر المشترك للمحركات المتباطئة والمولدة للطاقة تزويد المحركات المتسارعة بالطاقة مباشرة، مما يقلل إجمالي الطلب على طاقة الشبكة ويخفض تبديد الحرارة في مقاومات الكبح. ومع ذلك، تتطلب كثافة الطاقة الأعلى حسابات حرارية دقيقة، وتهوية كافية للوحة، والتقيد الصارم بالحد الأدنى للمسافات الجانبية المحدد في أدلة التركيب الخاصة بالشركة المصنّعة.
الملخص والتوصيات الميدانية: كيف ينبغي للمهندسين المضي قدمًا؟
توفر EtherCAT لمصنّعي الآلات بنية أساسية حتمية وقابلة للتوسع لأتمتة متعددة المحاور عالية الأداء. ويتطلب التنفيذ الناجح تحقيق التوازن بين سرعات الناقل العالية والصلابة الميكانيكية المناسبة، والضبط الدقيق لحلقات القيادة، والتهيئة المتينة للساعات الموزعة. ومن خلال الجمع بين وحدات التحكم الصناعية الموثوقة، ومحركات السيرفو متعددة المحاور المعتمدة، وتكوينات الشبكة التي تم التحقق من صحتها، يمكن لفرق الهندسة بناء آلات عالية الإنتاجية تعمل بسلاسة وبأداء متوقع لسنوات.
مقال من إعداد لين وي، اختصاصي أول في الأتمتة الصناعية وأنظمة الحركة لدى PLC DCS Pro Ltd.


