

Strateško raspoređivanje zadataka za robusne Rockwell PLC sustave
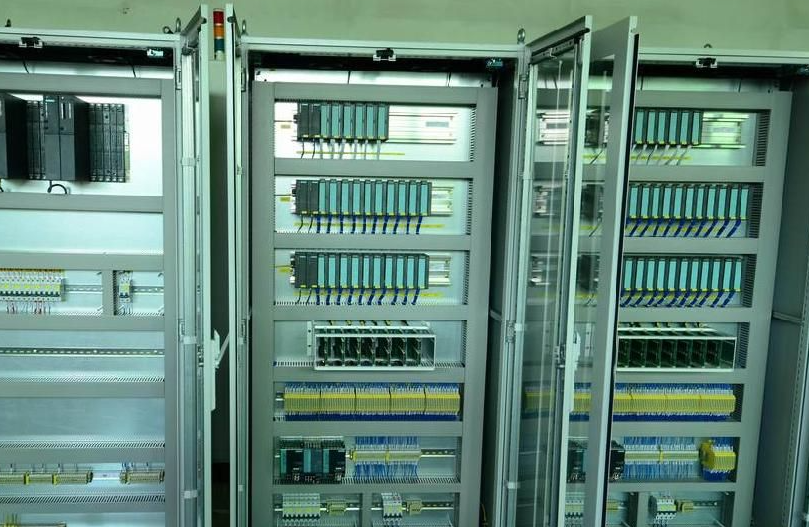
Učinkovita industrijska automatizacija uvelike ovisi o tome kako procesor upravlja svojim radnim opterećenjem. U Rockwell Automation okruženjima, inženjeri često zanemaruju raspored zadataka tijekom početne faze dizajna. Ovo zanemarivanje dovodi do neujednačenih vremena skeniranja i logičkih pogrešaka koje nalikuju slučajnim hardverskim kvarovima. Dok se u učionicama fokusira na trenutne rezultate, stvarna tvornicka automatizacija zahtijeva dugoročnu perspektivu. Sustavi prolaze kroz česte nadogradnje i integracije tijekom svog životnog vijeka. Stoga izgradnja skalabilne arhitekture osigurava da buduće izmjene ne ugroze stabilnost stroja.
Razumijevanje prioriteta procesora i izvršavanja
Moderni programabilni automatski kontroleri (PAC) izvršavaju više zadataka, ali obrađuju samo jednu instrukciju u isto vrijeme. Logičke rutine značajno variraju u složenosti i važnosti za misiju. Neki zadaci upravljaju visokobrzinskom kontrolom gibanja, dok drugi upravljaju nekritičnim zapisivanjem podataka. Većina industrijskih sustava balansira otprilike tri zadatka ključna za misiju s nekoliko pomoćnih pozadinskih procesa. Programeri moraju pravilno kategorizirati ove funkcije kako bi optimizirali iskorištenost CPU-a i održali odzivnost sustava.
Procjena tri primarna rasporeda zadataka
Rockwell Software nudi tri različite opcije rasporeda: Kontinuirani, Periodični i Događajni. Kontinuirani zadatak radi neprekidno na najnižoj razini prioriteta kad CPU nije zauzet. Nasuprot tome, Periodični zadaci izvršavaju se u određenim milisekundnim intervalima prema definiranoj frekvenciji. Ti zadaci koriste rang prioriteta od 1 do 15, gdje niži brojevi označavaju veću hitnost. Ako se zadatak prioriteta 1 pokrene tijekom izvršavanja zadatka prioriteta 10, procesor odmah prelazi na logiku višeg prioriteta. Na kraju, Događajni zadaci pokreću se samo kada se dogodi određeni softverski ili hardverski uvjet.
Skriveni rizici zadataka s Kontinuiranim zadanim postavkama
Većina novih projekata zadano koristi Kontinuirani zadatak, što često stvara značajne vremenske ranjivosti. Budući da ovaj zadatak radi na najnižem prioritetu, svaki novododani periodični zadatak će ga prekinuti. U jednoj nedavnoj primjeni, sustav alarma s 1.000 stepenica uzrokovao je ozbiljne vremenske oscilacije u glavnoj logici stroja. Sustav je kontinuiranu logiku stroja smatrao "naknadnom mišlju" u usporedbi s raspoređenim zadatkom alarma. Oslanjanje na Kontinuirane zadatke za osnovnu operativnu logiku temeljna je pogreška u visokopreciznoj tvornickoj automatizaciji.
Prijelaz na deterministički periodični raspored
Kako bi se riješili vremenski sukobi, inženjeri bi trebali pretvoriti Kontinuirane zadatke u Periodične zadatke s visokim prioritetom. Postavljanje intervala od 10 ms za osnovnu logiku pruža determinističko okruženje za kontroler. Međutim, ova promjena mijenja način na koji sustav izračunava vrijeme skeniranja. Korištenje jedne Get System Value (GSV) instrukcije više nije dovoljno za mjerenje ukupnog proteklog vremena. GSV za "Last Scan Time" prati samo trajanje izvršavanja, a ne vrijeme mirovanja između intervala.
Implementacija napredne GSV logike za točnost
Robusno rješenje zahtijeva dvije odvojene GSV instrukcije i matematički blok. Prva instrukcija dohvaća stvarno vrijeme koje je zadatak proveo izvršavajući svoju logiku. Druga instrukcija pristupa "Rate Intervalu", koji predstavlja definirani raspored. Zbrajanjem ove dvije vrijednosti, programer izračunava stvarno vrijeme ciklusa sustava. Ova metoda ostaje točna čak i ako budući tehničar prilagodi frekvenciju zadatka. Ovaj proaktivan pristup sprječava pomak logike i održava sinkronizaciju između različitih verzija softvera.
Zaštita budućnosti kroz fizičku i virtualnu povratnu informaciju
Najpouzdanije vrijeme stroja dolazi iz fizičke povratne informacije enkodera, a ne iz unutarnjih softverskih tajmera. Kada hardverski enkoderi nisu izvedivi, periodični zadatak visokog prioriteta služi kao najbolja virtualna alternativa. Struktuiranje programa na ovaj način osigurava da stroj ostane funkcionalan dugo nakon odlaska izvornog programera. Za deset godina, inženjer održavanja može prilagoditi raspored bez narušavanja temeljne vremenske logike. Dosljedna okruženja potiču povjerenje i smanjuju ukupne troškove vlasništva industrijskih kontrolnih sustava.
Primjena u stvarnom svijetu: integracija visokobrzinskog pakiranja
U visokobrzinskoj liniji za punjenje boca, glavni inženjer integrirao je sustav za vid treće strane u postojeći PLC. Izvorni program koristio je Kontinuirani zadatak za upravljanje transporterom. Kada je inženjer dodao periodični zadatak od 20 ms za podatke iz sustava za vid, brzine transportera postale su neujednačene. Migracijom logike transportera u periodični zadatak prioriteta 2, tim je vratio preciznost na razini milisekundi. Ova prilagodba omogućila je sustavu za vid da radi na nižem prioritetu bez utjecaja na fizički protok stroja.


