

تسلط بر کنترل خودکار درها: راهنمای عملی برای منطق نردبانی و یکپارچهسازی PLC
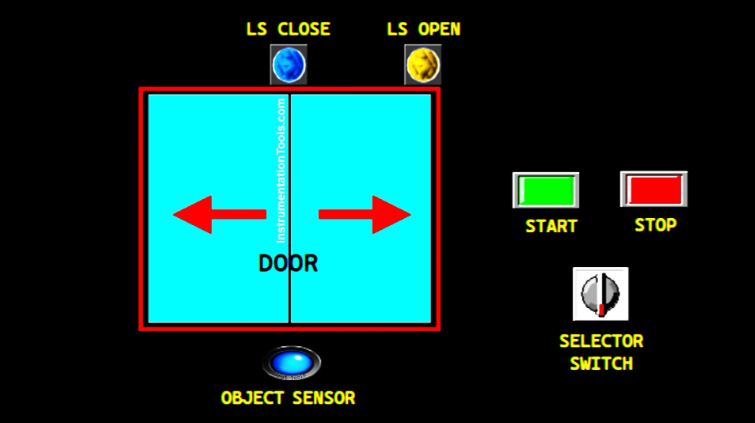
در دنیای خودکارسازی صنعتی، سامانههای ورود خودکار بیش از یک راحتی ساده هستند. آنها نمایانگر کاربردی بنیادین از سامانههای کنترل هستند که ورودی حسگر، خروجی موتور و منطق ایمنی را متعادل میکنند. فهمیدن چگونگی برنامهریزی این توالیها برای هر مهندسی که با خودکارسازی کارخانه کار میکند، ضروری است. این راهنما منطق پشت یک سامانه درب کشویی را با استفاده از نقشهبرداری کنترلکننده منطقی برنامهپذیر (PLC) مدل XG5000 توضیح میدهد.
ایجاد توالی عملیاتی برای ورود خودکار
یک درب خودکار قابل اعتماد، توالی مشخص و تکرارشوندهای را دنبال میکند تا ایمنی و کارایی را تضمین کند. ابتدا، سامانه هنگام راهاندازی متغیرها را مقداردهی اولیه میکند تا مطمئن شود درب در حالت بسته شروع میشود. وقتی حسگر نزدیکشدن جسمی را تشخیص میدهد، موتور را برای باز کردن درب فعال میکند. یک کلید محدود وضعیت باز کامل درب را تأیید میکند. سپس سامانه درب را به مدت پنج ثانیه نگه میدارد و بعد موتور را معکوس میکند تا درب بسته شود. این چرخه استاندارد جریان روان تردد در یک کارخانه را تضمین میکند.
اجرای کنترل توان و قفلکردن سامانه
در برنامهنویسی PLC، اولویت نخست ایجاد مکانیزم شروع/توقف قوی است. با استفاده از ردیف اول منطق نردبانی، دکمه START (P0000) را به یک بیت حافظه به نام SYSTEM_ON (M0000) نگاشت میکنیم. با بهکارگیری مدار قفلکننده، سامانه حتی پس از رها کردن دکمه توسط اپراتور، فعال باقی میماند. برعکس، فشار دادن دکمه STOP (P0001) مدار را قطع میکند و بلافاصله بیت حافظه را در حالت پایین قرار میدهد. این منطق «قفلکردن» پایهای برای طراحی ایمن خودکارسازی صنعتی است.
مدیریت کنترل دستی و توالیهای باز شدن
کارایی اغلب نیازمند کنترلهای دستی است، مانند نگه داشتن درب باز برای تعمیرات یا تحویلهای پرحجم. این کار را با بیت حافظه HOLD_DOOR (M0001) که به یک کلید انتخابگر فیزیکی (P0005) متصل است، انجام میدهیم. وقتی سامانه فعال است و حسگر (P0002) تحریک میشود، خروجی MOTOR_SLIDER_OPEN (P0040) فعال میشود. موتور تا زمانی که کلید محدود LS_DOOR_OPEN (P0003) سیگنال بالا ارسال کند، فعال باقی میماند. این اطمینان میدهد که موتور پس از پایان فرآیند باز شدن، به چارچوب درب فشار وارد نکند.
زمانبندی و منطق بسته شدن خودکار
وقتی درب به حد باز رسید، یک تایمر (T000) شمارش معکوس پنج ثانیهای را آغاز میکند. با این حال، سامانه باید به اندازه کافی هوشمند باشد که اگر حالت HOLD_DOOR فعال باشد، این تایمر را متوقف کند. پس از پایان شمارش، خروجی MOTOR_SLIDER_CLOSE (P0041) فعال میشود. مانند توالی باز شدن، این خروجی از منطق قفلکننده برای حفظ حرکت استفاده میکند. در نهایت، کلید محدود LS_DOOR_CLOSE عملیات را زمانی که درب به موقعیت اولیه خود رسید، پایان میدهد و چرخه را برای تشخیص بعدی بازنشانی میکند.
دیدگاه کارشناسی: اهمیت اطمینان از کلیدهای محدود
از تجربه من در این حوزه، رایجترین نقطه خرابی در سامانههای کنترل درب کد نیست؛ بلکه کلید محدود فیزیکی است. آلودگیهای محیطی در کارخانه اغلب میتوانند با کلیدهای مکانیکی تداخل ایجاد کنند. بنابراین، من قویاً توصیه میکنم از حسگرهای القایی مجاورت یا کلیدهای مغناطیسی مقاوم برای ورودیهای LS_DOOR_OPEN و LS_DOOR_CLOSE استفاده کنید. این راهکارهای بدون تماس به طور چشمگیری زمانهای توقف تعمیرات را کاهش داده و قابلیت اطمینان کلی خودکارسازی کارخانه شما را بهبود میبخشند.


