

بنتلی نوادا 3500: پروتکل HART برای سیستمهای پایش ارتعاشات
س: HART در مانیتورینگ ارتعاشات Bently Nevada 3500 چه امکاناتی فراهم میکند؟
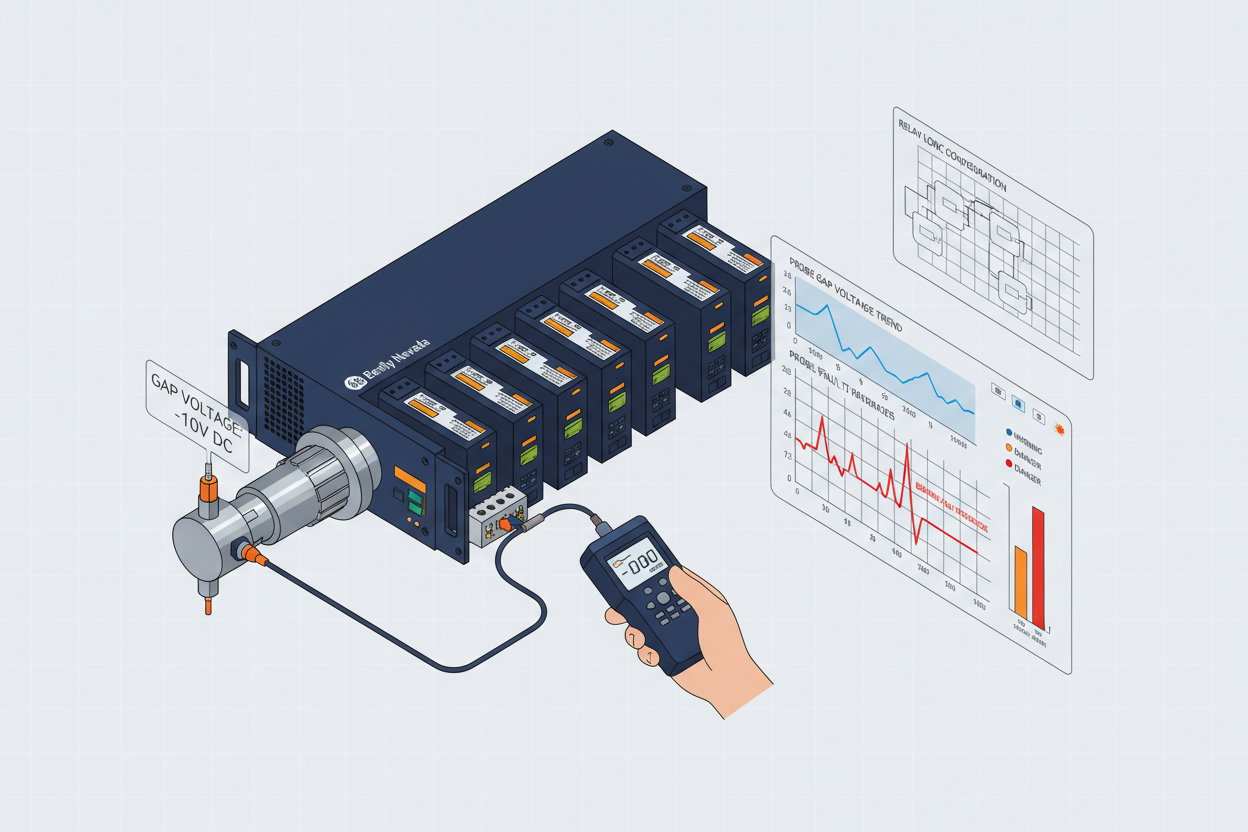
GE Bently Nevada 3500 ارتعاشات ماشینآلات دوار را با استفاده از پروبهای مجاورت که ارتعاش و موقعیت شفت را تشخیص میدهند، مانیتور میکند. فرستندههای ارتعاشی مجهز به HART تشخیصهای دیجیتال را از طریق حلقه ۴–۲۰ میلیآمپر فراهم میکنند که امکان پیکربندی از راه دور دستگاه و یکپارچهسازی نگهداری پیشبینی را از سیستم کنترل میسر میسازد. ماژول مانیتور پروکسیمیتور GE Bently Nevada 3500/40 و مانیتور پروکسیمیتی Bently Nevada 3500/40-02-01 هسته ماژولهای اندازهگیری در سیستم رک ۳۵۰۰ هستند که کانالهای اندازهگیری مجاورت برای مانیتورینگ ارتعاش و موقعیت شفت را فراهم میکنند.
س: چگونه پروب مجاورت را نصب و سیمکشی کنم؟
- مرحله ۱: پروب مجاورت را در موقعیت شعاعی صحیح نزدیک شفت نصب کنید.
- مرحله ۲: ولتاژ گپ را به مقدار نامی −۱۰ ولت DC تنظیم کنید (محدوده قابل قبول: −۹ ولت تا −۱۱ ولت DC).
- مرحله ۳: پروب را از طریق کابل توسعه با طول مناسب به کانال ورودی مانیتور ۳۵۰۰ متصل کنید — طول کابل باید با پیکربندی مانیتور مطابقت داشته باشد.
- مرحله ۴: ارتباطدهنده HART را در دو سر مقاومت حلقه سیمکشی کنید و ارتباط HART را با دستگاه دستی تأیید کنید.
محدوده خطی بودن پروب را بررسی کنید — محدوده معمول ۸۰ میل (۲ میلیمتر) است. گواهی کالیبراسیون پروب را تأیید کرده و از طول کابل توسعه صحیح مطابق با پیکربندی مانیتور استفاده کنید.
س: چگونه مانیتور ۳۵۰۰ را با استفاده از HART پیکربندی کنم؟
- مرحله ۱: ارتباطدهنده HART را به حلقه فرستنده متصل کنید.
- مرحله ۲: نوع اندازهگیری (ارتعاش یا موقعیت) را تنظیم کرده و دامنه کامل مقیاس را برای کاربرد تعریف کنید.
- مرحله ۳: نقاط تنظیم هشدار برای سطوح هشدار و خطر را تعیین کنید. تأخیر زمانی فعالسازی هشدار را برای جلوگیری از هشدارهای کاذب تنظیم کنید.
- مرحله ۴: خروجیهای رله را برای حفاظت پیکربندی کنید. شرایط هشدار را به منطق رله نگاشت کنید. منطق رأیگیری AND/OR رله و تأخیرهای زمانی رله را تنظیم کنید. عملکرد رله را با ورودیهای شبیهسازی شده آزمایش کنید.
س: چگونه دادههای ارتعاش را برای نگهداری پیشبینی تحلیل کنم؟
فرستندههای HART دادههای تشخیصی برای نگهداری پیشبینی فراهم میکنند. روند ولتاژ گپ پروب را مانیتور کنید — تغییر ولتاژ DC نشاندهنده شل شدن پروب یا تغییر موقعیت شفت است. روند کلی ارتعاش را در طول زمان پیگیری کرده و طی راهاندازی، طیفهای پایه را مستندسازی کنید.
تحلیل طیف نیازمند تخصص است: فرکانسهای خطای یاتاقان را از هندسه یاتاقان شناسایی کنید، عدم تعادل شفت را در سرعت چرخش (۱X) مانیتور کنید و برای عدم تراز بودن در دو برابر سرعت چرخش (۲X) بررسی کنید. طیفهای فعلی را با طیفهای پایه راهاندازی مقایسه کنید تا خطاهای در حال توسعه را زود تشخیص دهید.
س: چگونه ارتباط HART در ۳۵۰۰ را عیبیابی کنم؟
- مرحله ۱: جریان حلقه را در ترمینالهای مانیتور اندازهگیری کنید — اطمینان حاصل کنید که در محدوده ۴–۲۰ میلیآمپر است.
- مرحله ۲: سیگنال HART را با ارتباطدهنده تأیید کنید. مطمئن شوید آدرس دستگاه صفر است (پیشفرض).
- مرحله ۳: مقاومت حلقه (حداقل ۲۵۰ اهم) و ولتاژ منبع تغذیه را بررسی کنید. اطمینان حاصل کنید که شیلد به درستی زمین شده است.
- مرحله ۴: اگر پس از تأیید پارامترهای حلقه ارتباط هنوز برقرار نشد، با مودم HART دیگری تست کنید.
نکته کلیدی چیست؟
پروبهای مجاورت را با ولتاژ گپ صحیح نصب کنید — این مهمترین مرحله راهاندازی است. مانیتورها را با نقاط تنظیم هشدار مناسب بر اساس توصیههای سازنده ماشینآلات پیکربندی کنید. طیفهای پایه ارتعاش را در راهاندازی اولیه ثبت و برای مقایسههای آینده ذخیره کنید. از تشخیصهای HART برای نگهداری پیشبینی استفاده کرده و روند ارتعاش را بهطور منظم تحلیل کنید. کارکنان نگهداری را در تکنیکهای تحلیل ارتعاش آموزش دهید. برای ماشینآلات حیاتی، نظارت آنلاین مداوم با نرمافزار Bently Nevada System 1 را برای تحلیل پیشرفته طیف و تشخیص خطا در نظر بگیرید.
نویسنده: ژو لی، مهندس اتوماسیون صنعتی با بیش از ۱۰ سال تجربه در PLC، DCS و سیستمهای کنترل.


