
Inbetriebnahme von geführten Radar-Füllstandsmessgeräten von Yokogawa und Rosemount über HART
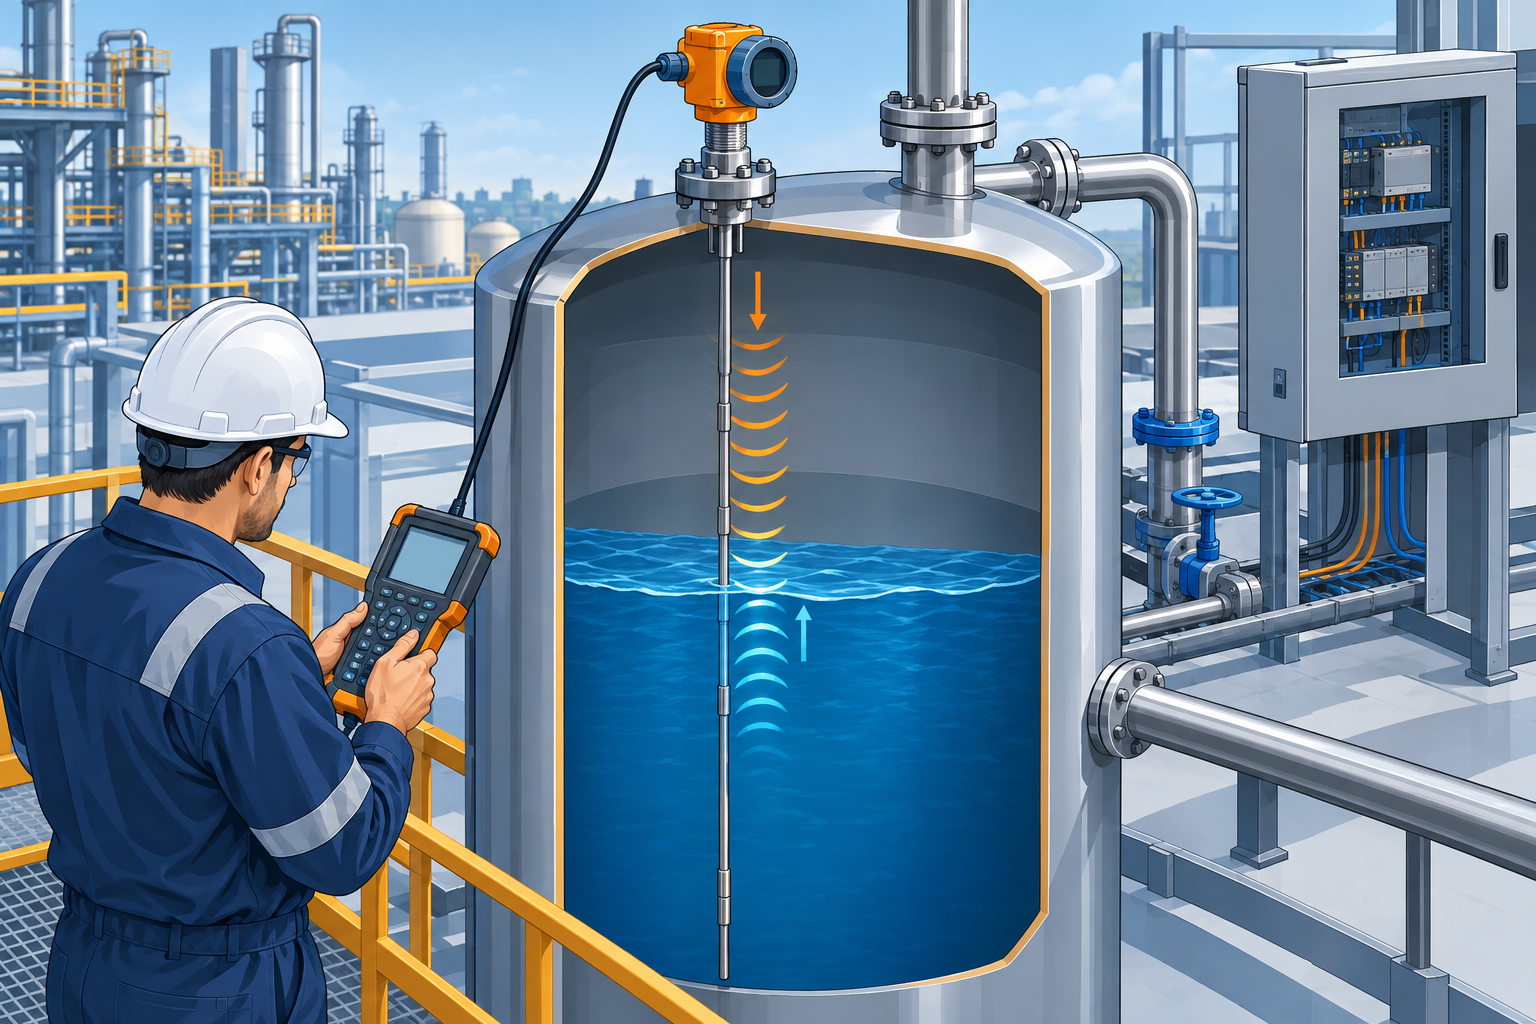
Falschechos, Ablagerungen und Einschränkungen im Nahbereich können eine Füllstandmessung mit geführtem Radar (GWR) unzuverlässig machen. Nehmen Sie zuerst die Sonde und die Tankgeometrie in Betrieb und bestätigen Sie anschließend die HART-Diagnose und den 4–20-mA-Ausgang.
Wie misst geführtes Radar den Füllstand?
Ein GWR-Transmitter sendet einen elektromagnetischen Impuls entlang einer Sonde und nutzt dessen Rückkehr von einer Materialgrenzfläche, um die Entfernung zu bestimmen. Die Leistung hängt von der Sondengeometrie, dem Dielektrizitätskontrast, der Installation und den Prozessbedingungen ab. Gehen Sie nicht davon aus, dass alle FMCW-Geräte vier Leitungen benötigen oder dass Dampf, Druck und Beschichtungen eine Messung niemals beeinflussen; prüfen Sie die Anwendungsgrenzen des genauen Modells.
Wie sollten Dielektrizität und Sondentyp ausgewählt werden?
Vergleichen Sie die minimalen und maximalen dielektrischen Eigenschaften, die Tankhöhe, den Stutzen, interne Hindernisse, Turbulenzen und die Neigung zu Ablagerungen mit dem Sondenauswahlleitfaden des Herstellers. Einzel-, Doppel- und Koaxialsonden haben unterschiedliche Stärken und Installationsanforderungen. Eine Koaxialsonde kann bei einigen Anwendungen mit niedriger Dielektrizitätszahl hilfreich sein, aber auch für Anwendungen mit Beschichtungen oder Brückenbildung ungeeignet sein. Schneiden oder kürzen Sie eine Sonde nur, wenn der Hersteller dies zulässt, und aktualisieren Sie anschließend deren Konfiguration.
Was verursacht Falschechos oder eine Anzeige im Totbereich?
Stutzen, nahegelegene Metallteile, Sondenenden und Ablagerungen können konkurrierende Reflexionen erzeugen. Prüfen Sie die Echokurve des Geräts bei einem bekannten Füllstand, verifizieren Sie die Montagegeometrie und wenden Sie die Falschechokartierung oder -unterdrückung nur gemäß den Vorgaben des Handbuchs für das jeweilige Modell an. Berücksichtigen Sie die Einschränkungen des Nahbereichs und des Sondenendes innerhalb der Messspanne. Führen Sie nicht automatisch ein Profil für einen leeren Tank aus und reinigen Sie eine Sonde nicht nach einem festen Zeitplan, ohne die Prozessbedingungen und einen sicheren Zugang zu bewerten.
Was können HART-Diagnosen einem Ingenieur mitteilen?
Lesen Sie den Gerätestatus, die Echo- oder Signалdiagnose, sofern verfügbar, und den konfigurierten Messbereich mit dem zugelassenen HART-Tool des Transmitters aus. Vergleichen Sie das ausgewählte Oberflächenecho mit dem tatsächlichen Füllstand und unterscheiden Sie einen Echverlust von einer Änderung der Prozessbedingungen. Prüfen Sie den 4–20-mA-Ausgang anhand der unteren und oberen Messbereichswerte sowie die Skalierung des Empfängereingangs. Ein Yokogawa-HART-Analogeingangsmodul ist ein Beispiel für Hardware auf der Empfängerseite, die an Schleifenprüfungen beteiligt sein kann, aber kein GWR-Transmitter ist. Ebenso sollte ein Emerson-Fisher-Rosemount-Analogeingangsmodul anhand seiner tatsächlichen Funktionen identifiziert werden, bevor Annahmen über die HART-Unterstützung getroffen werden.
Wie sollte das Leistungsbudget einer Zweileiterschaltung geprüft werden?
Berechnen Sie die am Transmitter bei der relevanten Schleifenstromstärke verfügbare Versorgungsspannung nach Berücksichtigung von Verdrahtung, Eingangslast, Trennschaltern und einem etwaigen HART-Kommunikationswiderstand. Eine Last von 250 Ω ist in HART-Systemen üblich, aber fügen Sie sie nur hinzu, wenn das tatsächliche Gerät und die Eingangsanordnung sie benötigen. Bestätigen Sie die vom Hersteller angegebene minimale Klemmenspannung und die Konfiguration des Fehlerstroms; gehen Sie nicht davon aus, dass jedes Gerät einen Fehler mit derselben Stromstärke signalisiert oder dass ein schwankender Nullpunkt eine unzureichende Versorgung beweist.
Was sollte nach der Inbetriebnahme gespeichert werden?
Dokumentieren Sie die Sonden- und Montagedetails, die Annahmen zur Prozessdielektrizität, die Echokurve bei einem bekannten Füllstand, die Unterdrückungseinstellungen, die Nahbereichsgrenzen, die 4–20-mA-Skalierung, die Schleifenspannung und den Diagnosestatus. Greifen Sie auf diese Basisdaten zurück, wenn Ablagerungen oder ein verändertes Prozessmaterial den Füllstandstrend beeinflussen. Verwenden Sie eine GWR-Messung nicht für die eichpflichtige Übertragung oder eine Schutzfunktion, ohne die Anforderungen des genauen Instruments und der Anwendung zu überprüfen.
Autor: Xu Ruotong ist ein Ingenieur für industrielle Automatisierung mit mehr als 10 Jahren Erfahrung in PLC-, DCS- und Steuerungssystemen.


