

Физически изкуствен интелект в производството: от демонстрации на роботи към надеждно производство
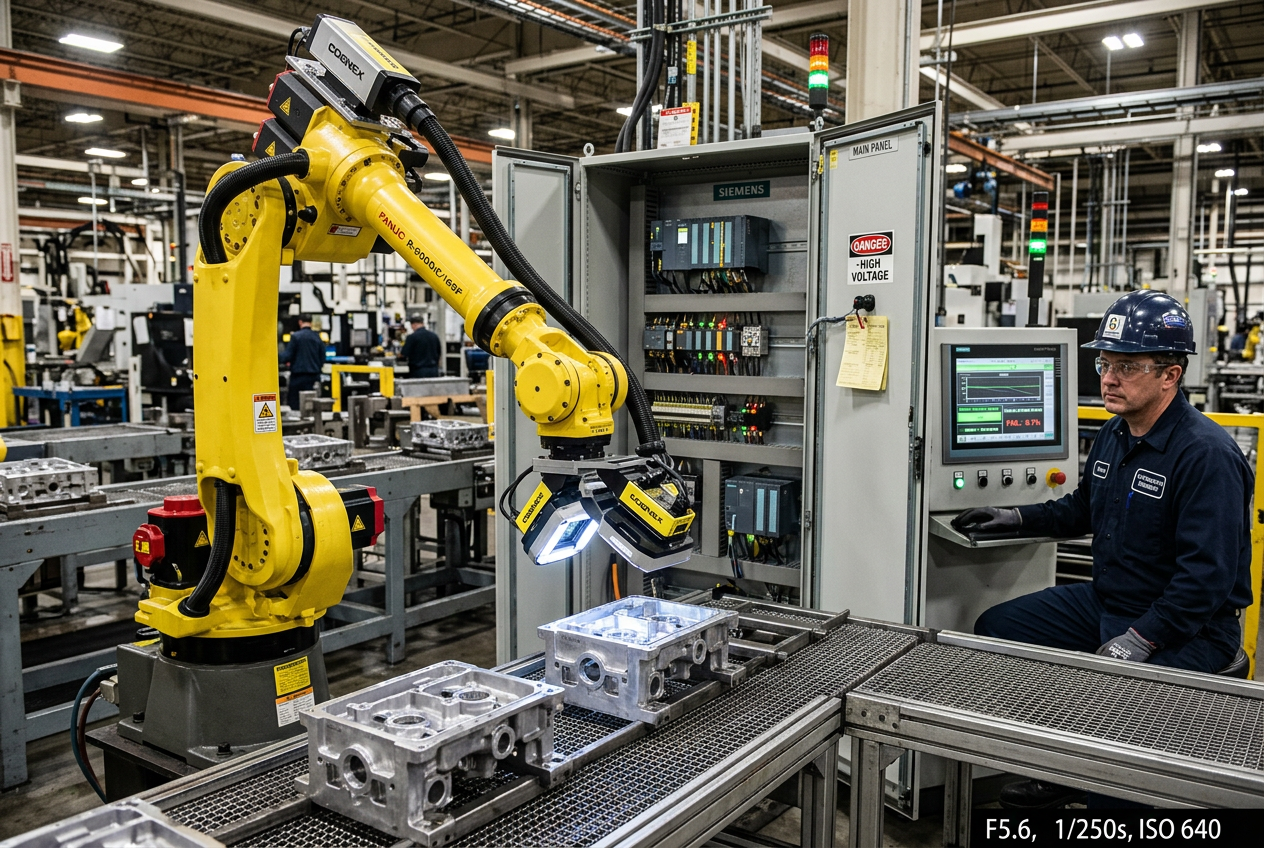
Физическият ИИ в производството: от роботизирани демонстрации към надеждно производство
Инженерна рамка за оценка на адаптивната роботика, симулацията и сътрудничеството между човек и машина.
С какво физическият ИИ се различава от традиционната автоматизация?
Традиционните промишлени роботи изпълняват програмирани движения и последователности в строго определени работни условия. Работата им зависи от специализирани инструменти, механични приспособления, прецизно позициониране на детайлите и валидирана логика на управление.
Физическият ИИ добавя възприятие и адаптация към контекста чрез машинно зрение, мултимодално сливане на данни от сензори и адаптивно вземане на решения. Тези възможности позволяват на роботизираните манипулатори и автоматизираните управляеми превозни средства (AGV) да се справят с естествените вариации в позиционирането на детайлите, повърхностното покритие, осветлението и организацията на работното пространство.
Адаптивното поведение обаче не означава универсална автономност. Физическата ИИ система остава ограничена от физическите възможности на своите сензори, набора от обучаващи данни, механиката, софтуерния стек и архитектурата за функционална безопасност. Производителите в промишлеността трябва да оценяват физическия ИИ като усъвършенстван инженерен инструмент, а не като пълноценен заместител на детерминистичната автоматизация.
Как да определите приложенията, в които адаптивността на роботите е наистина важна?
Физическият ИИ осигурява най-висока възвръщаемост на инвестицията в среди с голямо разнообразие от продукти, където конвенционалната автоматизация се затруднява с продуктовите вариации или изисква честа и скъпа пренастройка.
- Динамично обслужване на машини: Идентифициране, захващане и зареждане на детайли, подадени в различни ориентации или в полуорганизирани контейнери.
- Високопрецизна визуална инспекция: Класифициране на сложни повърхностни дефекти и аномалии, които надхвърлят възможностите на конвенционалните алгоритми за машинно зрение, базирани на правила.
- Гъвкава обработка на материали: Вземане и сортиране на произволно разположени или деформируеми предмети в контролирана работна зона.
- Автономна мобилна роботика (AMR): Навигация в динамични производствени цехове с избягване на препятствия и локализация в реално време.
- Автоматизиран мониторинг на оборудването: Насочване на мобилни системи за възприятие, които събират термични, акустични и визуални телеметрични данни от отдалечени полеви съоръжения.
Ако дадена операция е изключително стабилна, високоскоростна и повтаряема, прецизното механично приспособление, съчетано с детерминистично управление, остава по-бързо и по-рентабилно. Винаги установявайте основния източник на вариации, преди да решите между механично преработване и адаптация, задвижвана от ИИ.
Защо трябва да валидирате чрез симулация, преди да внедрите физическия робот?
Внедряването на необучени модели директно в промишлено оборудване крие риск от механични сблъсъци, износване на инструмента и неочакван престой. Роботизираната симулация и високоточните физични симулатори дават възможност на инженерните екипи да проверят кинематиката, обсега, продължителността на циклите и възстановяването след отказ много преди пускането в експлоатация на производствената линия.
Платформите за симулация могат да генерират хиляди синтетични гранични сценарии, за да оценят способността на модела да обобщава. Симулацията обаче допълва физическите изпитания, а не ги заменя. Преодоляването на разликата между симулация и реалност изисква стриктно провеждане на изпитания:
1. Определете работния диапазон: Документирайте геометричните допуски, свойствата на материалите, границите на осветеността и времевите бюджети за цикъла.
2. Изпитайте граничните условия при натоварване: Систематично подлагайте системата на екстремни ъгли на осветяване, липсващи детайли и шумни сигнали от сензорите, за да определите границите на отказ, вместо само да потвърдите работата при нормални условия.
3. Извършете физически изпитания: Проверете симулираните профили на движение и изводите на системата за възприятие върху изпитателни стендове, за да калибрирате закъснението и механичната податливост преди интегрирането в производствената линия.
Как безпроблемно да интегрирате адаптивни роботи със съществуващите PLC контролери и производствени системи?
Интелигентен робот, работещ самостоятелно, създава производствено тясно място. Реалната индустриална полза изисква стриктни детерминистични протоколи за потвърждение между роботизирания контролер, PLC контролерите за надзор, системите за надзорно управление и събиране на данни (SCADA) и системите за изпълнение на производството (MES).
Инженерите по автоматизация трябва изрично да определят кой отговаря за управлението на състоянието. Системите за надзорно управление, като PLC контролери на Siemens или контролерни модули Allen-Bradley CompactLogix, трябва да координират блокировките на зоните, стартирането на циклите, синхронизацията на конвейерите и проследяването на наличието на детайли в предходните етапи.
Детерминистичните протоколи за полева шина и промишлените комуникационни връзки, често управлявани чрез специализирани модули за сканиране на отдалечени входове/изходи, гарантират, че роботизираните контролери и PLC контролерите откриват прекъсванията на комуникацията за милисекунди. Роботът трябва незабавно да преминава в безопасно състояние на задържане, ако сигналите за потвърждение, състоянието на конвейера или данните за детайла станат невалидни.
Как да осигурите човешки надзор и функционална безопасност в адаптивни работни клетки?
Тъй като моделите на физическия ИИ могат да водят до недетерминистични корекции на траекторията, традиционните фиксирани предпазни ограждения по периметъра трябва да бъдат допълнени с интелигентно, отказоустойчиво управление на зоните.
От решаващо значение е блокировките за безопасност никога да не зависят от недетерминистичното извеждане на резултати от ИИ. Сертифицираните вериги за безопасност и хардуерните контролери, като например контролерите за безопасност ABB Pluto, трябва да запазят върховните си правомощия над аварийните стопове, защитните светлинни завеси и аварийното изключване на захранването.
Създайте интуитивни HMI табла за управление, които показват в реално време нивата на увереност при извеждане на резултати от модела, активните траектории на движение и състоянието на сензорите. Когато несигурността надхвърли зададените прагове за безопасност, системата трябва плавно да премине в по-безопасен режим, да спре движението и да поиска потвърждение от оператора, вместо да гадае.
Как производителите трябва да измерват реалната производствена стойност на ИИ роботиката?
Успешната демонстрация на пилотен проект не означава готовност за производство. Оценявайте работните клетки с ИИ спрямо строги ключови показатели за ефективност в производството:
- Обща ефективност на оборудването (OEE): Влияние върху наличността, производителността и добива от първо преминаване (FPY).
- Честота на намесите: Средно време между човешките намеси (MTBA) и средно време за възстановяване (MTTR).
- Честота на погрешно отхвърляне и пропуски: Точност на класификацията на качеството при реални промени между смените.
- Общи разходи за целия жизнен цикъл: Разходи за изчислителен хардуер, поддръжка на периферни устройства, калибриране на сензори и редовно преобучаване на наборите от данни.
Разширявайте внедряването по производствените линии едва след като адаптивната работна клетка постоянно надминава традиционните показатели при няколко производствени смени.
Основни изводи и препоръки за инженерни действия
Физическият ИИ преодолява разликата между твърдата, фиксирана автоматизация и сложните, променливи производствени операции. Успешното внедряване започва с точното определяне на променливостите в производството, доказване на кинематичните модели и моделите за машинно зрение чрез симулация, базирана на физични модели, и поддържане на стриктно детерминистично разделение между възприятието на ИИ и хардуерно свързаните функции за безопасност. Като свържат адаптивната роботика с утвърдени PLC архитектури и проверими производствени показатели, екипите в заводите могат да внедрят надеждна, мащабируема интелигентна автоматизация в производствените цехове.


