

الحركة المنسقة الرئيسية: تزامن أنظمة السيرفو متعددة المحاور
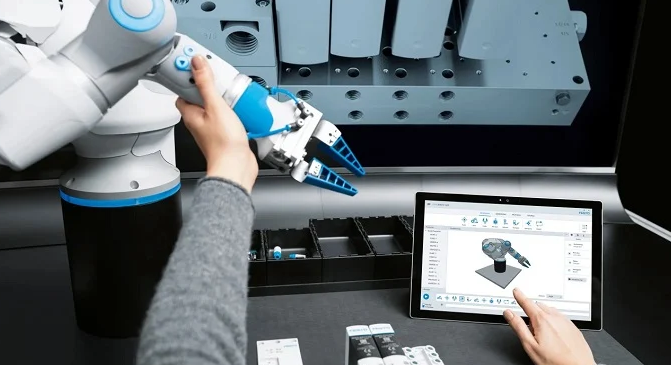
في عالم الأتمتة الصناعية، تحريك محرك واحد أمر بسيط. ومع ذلك، تنسيق ثلاثة محاور أو أكثر للعمل كوحدة واحدة يتطلب استراتيجيات تحكم متقدمة. سواء كنت تبني جسرًا مخصصًا أو روبوتًا مفصليًا، فإن الحركة المنسقة تبسط الحسابات المكانية المعقدة. تتيح هذه التقنية للأجزاء المتعددة الوصول إلى وجهتها في نفس الوقت، مما يضمن مسارات آلية سلسة ومتوقعة.
فهم نظام الإحداثيات المفصل مقابل نظام الإحداثيات الكارتيزي
تعتمد الروبوتات الصناعية عادةً على المفاصل الدوارة. يتحرك كل محرك إلى قيمة زاوية محددة. لإيجاد موقع الأداة النهائي (X، Y، Z)، يقوم المتحكم بتنفيذ "الحركيات الأمامية". وعلى العكس، تحسب "الحركيات العكسية" زوايا المفاصل اللازمة للوصول إلى نقطة معينة في الفضاء.
عند البرمجة في بيئات مثل Studio 5000، يجب عليك اختيار نظام الإحداثيات. أنظمة الكارتيزي الخطية (X، Y، Z) غالبًا ما تكون أسهل في الإدارة للمبتدئين. فهي تلغي الحاجة إلى تحويلات مثلثية معقدة داخل منطق وحدة التحكم المنطقية القابلة للبرمجة.
إنشاء نظام منسق متعدد المحاور
إعداد نظام منسق أكثر تفصيلاً من التزامن القياسي للتروس أو الكامات. يجب أولاً تجميع المحركات المؤازرة في "نظام منسق" داخل مجموعة الحركة الخاصة بك. هذا الكائن البرمجي يعمل كحاوية لجميع المحاور المرتبطة.
يسمح لك معالج النظام المنسق بتحديد المعلمات الأساسية. يمكنك تحديد عدد المحاور، هندسة النظام، والانحرافات الميكانيكية. علاوة على ذلك، يجب تعيين حدود السرعة والتسارع القصوى للمجموعة بأكملها. هذا يضمن أن المحور الأبطأ يحدد توقيت المسار الكلي، مما يمنع الإجهاد الميكانيكي.
المنطق الأساسي لوحدة التحكم المنطقية القابلة للبرمجة للحركة المنسقة
لقيادة هذه الأنظمة، يستخدم المهندسون تعليمات حركة منسقة محددة. على عكس كتل حركة المحور القياسية (MAM)، تنظر هذه التعليمات إلى النظام كوحدة واحدة.
-
MCLM (الحركة الخطية): تحرك نقطة مركز الأداة في خط مستقيم بين إحداثيين.
-
MCCM (الحركة الدائرية): تولد أقواس دقيقة ثنائية أو ثلاثية الأبعاد باستخدام نصف قطر أو نقطة مركز محددة.
-
MCPM (حركة المسار): تعالج المسارات المعقدة لهندسة روبوتات سكّارا أو دلتا.
إذا كنت بحاجة إلى إيقاف النظام، يجب استخدام إيقاف الحركة المنسقة (MCS). تضمن هذه التعليمات تباطؤ جميع المحاور معًا، مع الحفاظ على سلامة المسار حتى أثناء التوقف.
مقارنة بين الحركة المنسقة والحركة المتزامنة
يرتكب العديد من المهندسين خطأً في الخلط بين "التروس الإلكترونية" و"الحركة المنسقة". في التروس الإلكترونية، يتبع محور واحد محورًا آخر بنسبة ثابتة. أما في الحركة المنسقة، فالمحاور ليست مقفلة بشكل صارم. يمكنك إصدار أمر لمحور فردي باستخدام كتلة حركة عادية دون التأثير على المحاور الأخرى.
تكمن روعة الحركة المنسقة في التزامن الزمني. يقوم المتحكم تلقائيًا بضبط سرعة كل محرك. ونتيجة لذلك، تبدأ جميع المحاور وتتوقف في نفس اللحظة تمامًا، بغض النظر عن المسافة التي يجب أن يقطعها كل منها.
وجهة نظر المؤلف: لماذا التنسيق مهم
من خلال تجربتي، فإن التحول نحو الحركة المنسقة يعد تغييرًا جذريًا في مجال الروبوتات المصنوعة يدويًا وأتمتة المصانع المتخصصة. تاريخيًا، كنت بحاجة إلى متحكم روبوت مخصص لتحقيق مسارات سلسة. اليوم، تتولى وحدات التحكم المنطقية القابلة للبرمجة الحديثة هذه الحسابات داخليًا. هذا التقارب بين تحكم وحدة التحكم المنطقية والروبوت يقلل من تكاليف الأجهزة ويبسط بنية الاتصال في أرض المصنع.


