

Cách Cấu Hình Giao Thức HART trên Mô-đun I/O Hiện Trường Yokogawa CENTUM VP — Hướng Dẫn Thực Tiễn
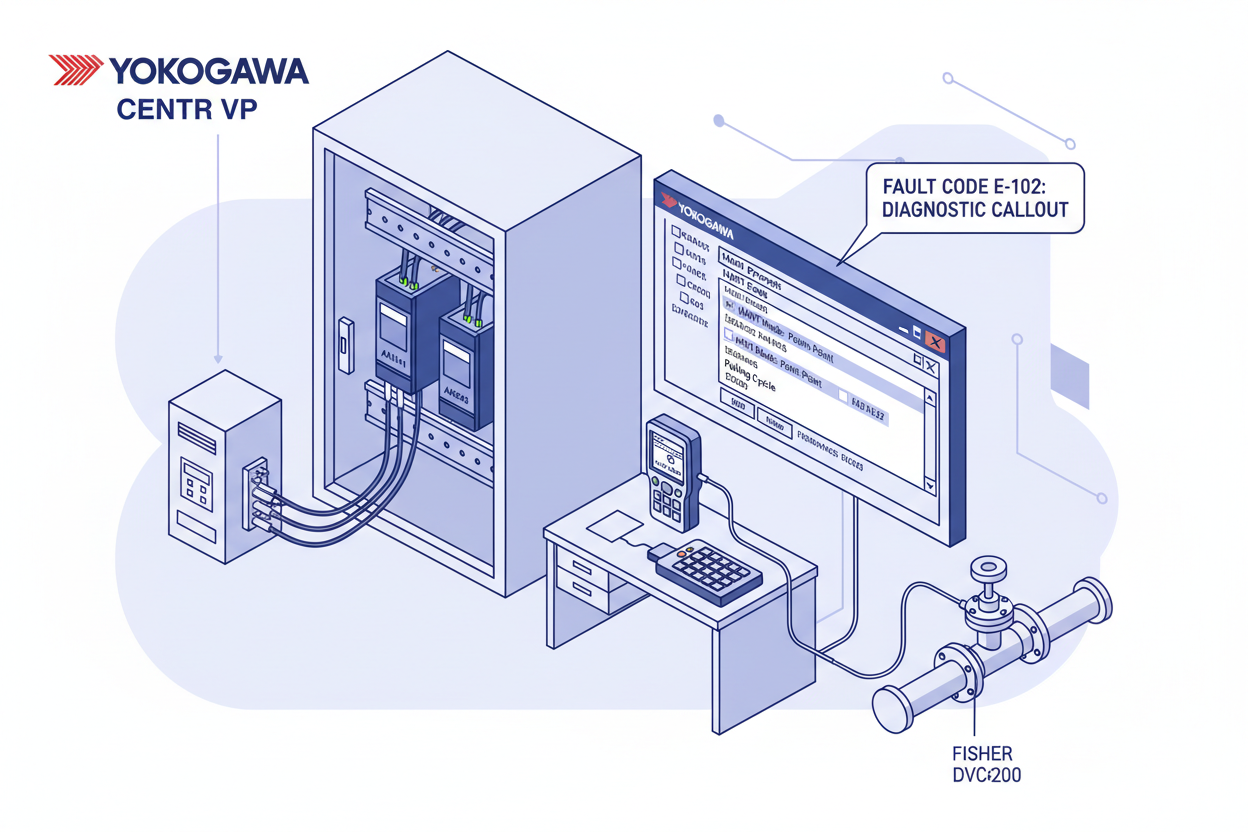
Hỏi: HART hoạt động như thế nào trên các mô-đun I/O Analog Yokogawa CENTUM VP?
HART hoạt động ở tốc độ 1200 bps FSK trên tín hiệu 4–20 mA. Mô-đun đầu vào analog AAI141 của Yokogawa đọc dòng analog và trích xuất dữ liệu kỹ thuật số HART đồng thời, hỗ trợ lên đến 16 biến HART trên mỗi kênh trong chế độ multidrop. Mô-đun đầu ra analog AAI543 gửi lệnh HART đến các bộ định vị van thông minh như Fisher DVC6200. Bộ điều khiển trường đôi Yokogawa CENTUM VP AFV10D-S41201 và Bộ điều khiển trường đôi Yokogawa AFV10D-S41101 là các nền tảng nút FCS chứa các mô-đun I/O AAI141 và AAI543 để tích hợp thiết bị trường HART. Kiểm tra mức firmware của mô-đun trên màn hình chẩn đoán FCS trước khi bắt đầu — CENTUM VP hỗ trợ HART 6 hoặc HART 7 tùy theo phiên bản firmware.
Hỏi: Làm thế nào để đấu dây mô-đun AAI141 cho giao tiếp HART?
- Bước 1: Lắp mô-đun AAI141 vào nút FCS. Xác nhận vị trí khe cắm phù hợp với sơ đồ cấu hình I/O của bạn. Siết chặt kẹp ray DIN chắc chắn.
- Bước 2: Kết nối bộ phát HART trường với các đầu nối của AAI141. Lắp một điện trở 250 ohm giữa các đầu nối nếu vòng lặp chưa có — điện trở này chuyển đổi tín hiệu FSK để giải mã modem HART.
- Bước 3: Dùng cáp xoắn đôi có lớp chắn từ tủ marshalling đến AAI141. Nối đất lớp chắn chỉ ở một đầu để tránh vòng đất làm hỏng dữ liệu HART.
- Bước 4: Ở chế độ multidrop, đấu nối tối đa bốn bộ phát HART song song trên cùng một kênh. Đặt mỗi bộ phát một địa chỉ HART duy nhất (0–15). Địa chỉ 0 là địa chỉ polling trong chế độ điểm-điểm.
Hỏi: Làm thế nào để cấu hình HART trong phần mềm CENTUM VP?
- Bước 5: Mở trạm kỹ thuật CENTUM VP. Điều hướng đến System View và tìm nút FCS của bạn. Nhấp đúp vào khe AAI141 để mở cửa sổ thuộc tính mô-đun.
- Bước 6: Đặt tham số chế độ HART: chọn “Point-to-Point” cho vòng lặp một bộ phát hoặc “Multidrop” cho nhiều thiết bị. Nhập thời gian chu kỳ polling — giá trị điển hình là 5 giây cho 4 biến.
- Bước 7: Ánh xạ biến PV (biến chính) của HART vào thẻ giá trị quá trình trong DCS. Ánh xạ các biến phụ (SV, TV, QV) vào các thẻ phụ trợ. Tạo các thẻ này trong cơ sở dữ liệu thẻ CENTUM VP trước.
- Bước 8: Tải cấu hình xuống FCS. Đèn LED xanh ổn định xác nhận tải thành công. Đèn LED vàng nhấp nháy báo lỗi cấu hình.
Hỏi: Các mã lỗi phổ biến là gì và làm thế nào để khắc phục?
- E-102 (Hết thời gian giao tiếp HART): Thiếu điện trở 250 ohm hoặc cáp quá dài. Giảm chiều dài cáp dưới 1500 mét hoặc lắp điện trở.
- E-115 (Xung đột địa chỉ HART): Hai bộ phát trên cùng kênh dùng chung địa chỉ polling. Dùng bộ giao tiếp HART 375 hoặc 475 để đọc và gán lại địa chỉ.
- E-201 (Lỗi phản hồi dòng ra AAI543): Dòng phản hồi khác lệnh hơn 5%. Kiểm tra lỗi đấu dây hoặc vòng lặp dòng bị hỏng — xác minh điện trở vòng và độ chặt đầu nối trước khi thay mô-đun.
Hỏi: Các thực hành tốt nhất khi vận hành là gì?
- Bước 9: Dùng bộ giao tiếp HART cầm tay kiểm tra từng bộ phát trước khi đấu dây vào DCS. Xác nhận giá trị PV, đơn vị và thẻ khớp với P&ID.
- Bước 10: Bơm tín hiệu 4 mA và 20 mA chuẩn tại bảng marshalling. Xác nhận AAI141 đọc các giá trị này trong sai số 0,1%. Ghi lại kết quả hiệu chuẩn.
- Bước 11: Thực hiện kiểm tra vòng lặp bằng cách điều khiển đầu ra AAI543 từ 0% đến 100% theo bước 25%. Xác nhận bộ định vị van thông minh theo đúng lệnh. Kiểm tra dữ liệu chẩn đoán HART về hành trình van, ma sát và vùng chết.
- Bước 12: Lưu trữ cấu hình FCS và cơ sở dữ liệu thẻ sau khi vận hành. Sao lưu bản sao trên máy chủ kỹ thuật và ổ USB.
Lời khuyên hành động chính là gì?
Đấu dây đúng với điện trở 250 ohm là nền tảng cho giao tiếp HART tin cậy — hãy kiểm tra điều này trước khi xử lý sự cố phần mềm. Gán địa chỉ và cấu hình polling chính xác giúp tránh các lỗi vận hành phổ biến nhất. Ghi lại chẩn đoán HART và mã lỗi để tiết kiệm thời gian khi xử lý sự cố sau này. Kiểm tra màn hình trạng thái HART hàng tuần trong quá trình vận hành bình thường để phát hiện vòng lặp suy giảm trước khi gây ra sự cố quá trình.
Tác giả: Wei Zhang là kỹ sư tự động hóa công nghiệp với hơn 10 năm kinh nghiệm trong PLC, DCS và hệ thống điều khiển.


