

Интеграция привода PowerFlex 525 через EtherNet/IP в Studio 5000: настройка IP, создаваемые теги и настройка RPI
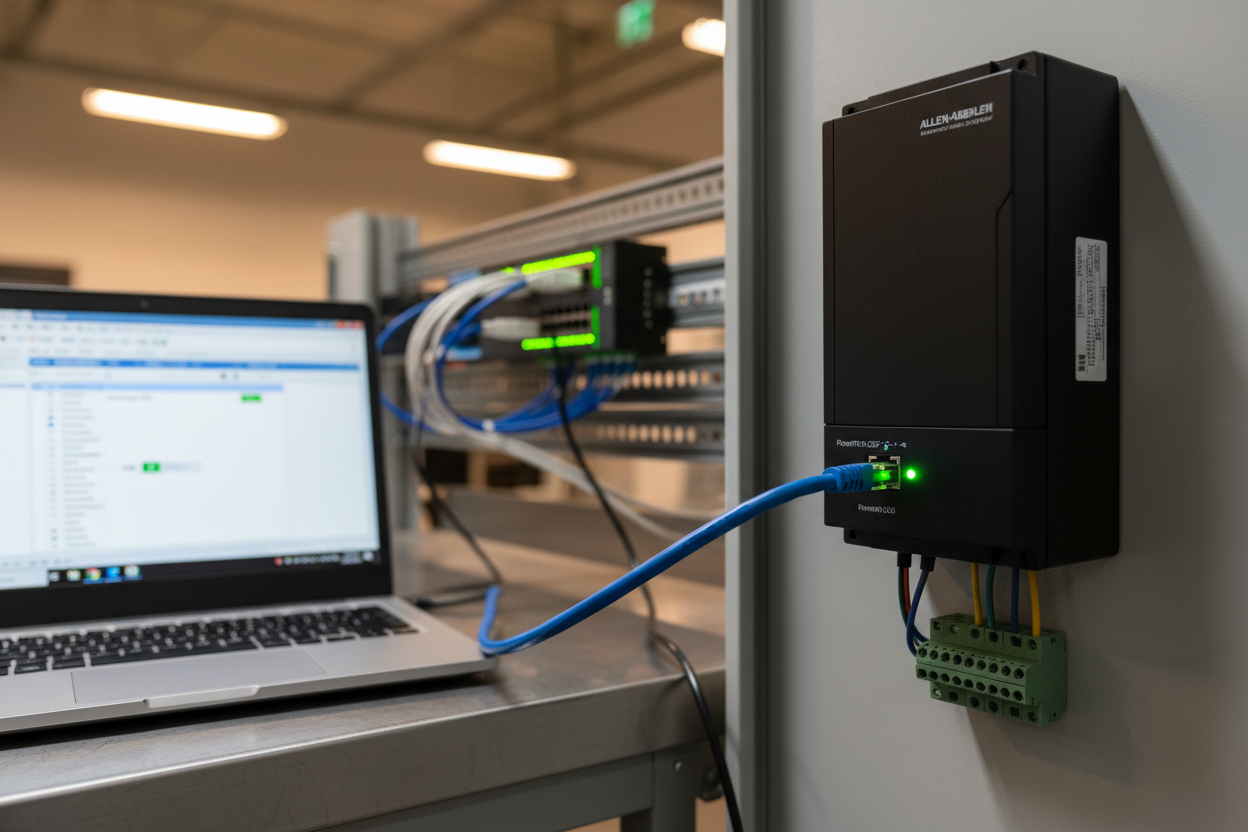
Почему Producer/Consumer подходит для EtherNet/IP
EtherNet/IP использует Common Industrial Protocol (CIP). Он передаёт данные в виде производимых и потребляемых тегов. Многие контроллеры одновременно обмениваются одним сообщением.
Сначала привод производит свой статус. Затем ControlLogix его потребляет. Кроме того, ПЛК производит команду, которую потребляет привод. Эта модель хорошо масштабируется.
Однако стандартный TCP-трафик использует тот же кабель. Поэтому используйте управляемый коммутатор с VLAN. И, наконец, держите сеть привода отдельно от офисной LAN.
Настройка IP и сети привода
PowerFlex 525 имеет встроенный порт EtherNet/IP. Адрес задаётся с помощью клавиатуры HIM или через BootP и RSLinx.
Сначала назначьте фиксированный IP в подсети машины. Затем установите маску подсети 255.255.255.0. Кроме того, задавайте шлюз только при необходимости маршрутизации.
Шаг 1: Включите привод и введите IP-параметры на клавиатуре.
Шаг 2: Выполните ping адреса с инженерного ноутбука.
Шаг 3: Добавьте привод в RSLinx через браузер EtherNet/IP.
Однако дублирование IP приведёт к отключению обоих узлов. Поэтому ведите таблицу IP. И, наконец, отключите DHCP на приводе перед вводом в эксплуатацию.
Пошаговая настройка в Studio 5000
Настройте привод из проекта контроллера. Профиль дополнения создаёт теги автоматически.
Шаг 1: Щёлкните правой кнопкой по Ethernet-модулю и добавьте универсальное устройство.
Шаг 2: Выберите файл EDS PowerFlex 525 из списка.
Шаг 3: Сопоставьте размеры производимых и потребляемых тегов с профилем.
Шаг 4: Установите Requested Packet Interval (RPI) на 20 мс.
Шаг 5: Загрузите проект и переключите привод с HMI.
Сначала убедитесь, что соединение отображается как активное. Затем следите за словом кода ошибки. Кроме того, протестируйте разгон скорости с нуля. Так вы подтвердите связь. И, наконец, сохраните проект с пометкой версии.
Настройка RPI и обработка ошибок
RPI контролирует частоту обмена данными. Малый RPI обеспечивает быструю реакцию. Большой RPI снижает нагрузку на сеть.
- Начинайте с 20 мс для приложений с движением.
- Увеличьте до 100 мс для простых вентиляторов или насосов.
- Подбирайте RPI под требования процесса.
Шаг 1: Если соединение прерывается, немного увеличьте RPI.
Шаг 2: Если привод выдаёт ошибку 33, проверьте проводку блокировки.
Шаг 3: Если связь пропадает, проверьте кабель и порт коммутатора.
Однако не маскируйте ошибку длинным RPI. Исправьте коренную причину. И, наконец, задокументируйте настроенное значение на дверце панели.
Добавление Device Level Ring для повышения надёжности
Один разрыв кабеля останавливает линию. Device Level Ring (DLR) обеспечивает резервный путь с быстрым восстановлением.
Сначала подключите привод к двум портам кольца. Затем включите DLR на коммутаторе. Кроме того, назначьте супервизор на модуль контроллера.
Однако DLR требует совместимый коммутатор. Проверьте список поддерживаемого оборудования. И, наконец, протестируйте обрыв кабеля во время плановой остановки.
Неявные и явные сообщения
EtherNet/IP предлагает два типа сообщений. Неявные сообщения цикличны и быстры — подходят для реального времени, например, управления приводом. Явные сообщения — запрос-ответ и медленнее.
- Используйте неявные сообщения для команды запуска и обратной связи по скорости.
- Используйте явные сообщения для чтения параметров и диагностики.
Однако слишком много явного трафика увеличивает нагрузку RPI. Поэтому опрашивайте параметры только по требованию. И, наконец, контролируйте бит состояния соединения в программе.
Заключение и рекомендации
EtherNet/IP упрощает интеграцию привода в Studio 5000. Задайте фиксированный IP и отключите DHCP. Импортируйте профиль 525 и сопоставьте производимые теги. Настройте RPI под приложение и никогда не скрывайте ошибку за длинным интервалом. Добавьте DLR для устойчивости. Используйте приведённый выше чек-лист для быстрого и повторяемого запуска, который поддержит работу линии.
Автор: Ван Сяолэй — инженер по промышленной автоматизации с более чем 10-летним опытом работы с ПЛК, DCS и системами управления.


