

Noliktavas automatizācijas orķestrēšana: robotu, konveijeru un vadības sistēmu savienošana
Noliktavas automatizācijas orķestrēšana: robotu, konveijeru un vadības sistēmu savienošana
Kāpēc visa materiālu apstrādes procesa koordinēšana ir svarīgāka par atsevišķu iekārtu optimizēšanu.
Kāpēc noliktavas automatizācijai nepieciešama sistēmas līmeņa koordinācija, nevis tikai iekārtu ātrums?
Mūsdienu izplatīšanas un pasūtījumu komplektēšanas centri balstās uz dažādām automatizētām apakšsistēmām: robotizētām ievadīšanas šūnām, modulāriem lentes konveijeriem, automatizētām uzglabāšanas un izgūšanas sistēmām (AS/RS), skenēšanas tuneļiem un manuālām iepakošanas darba vietām. Lai gan katra apakšsistēma var sasniegt maksimālo nominālo ātrumu, visas noliktavas caurlaidspēju nosaka materiālu plūsma kopumā.
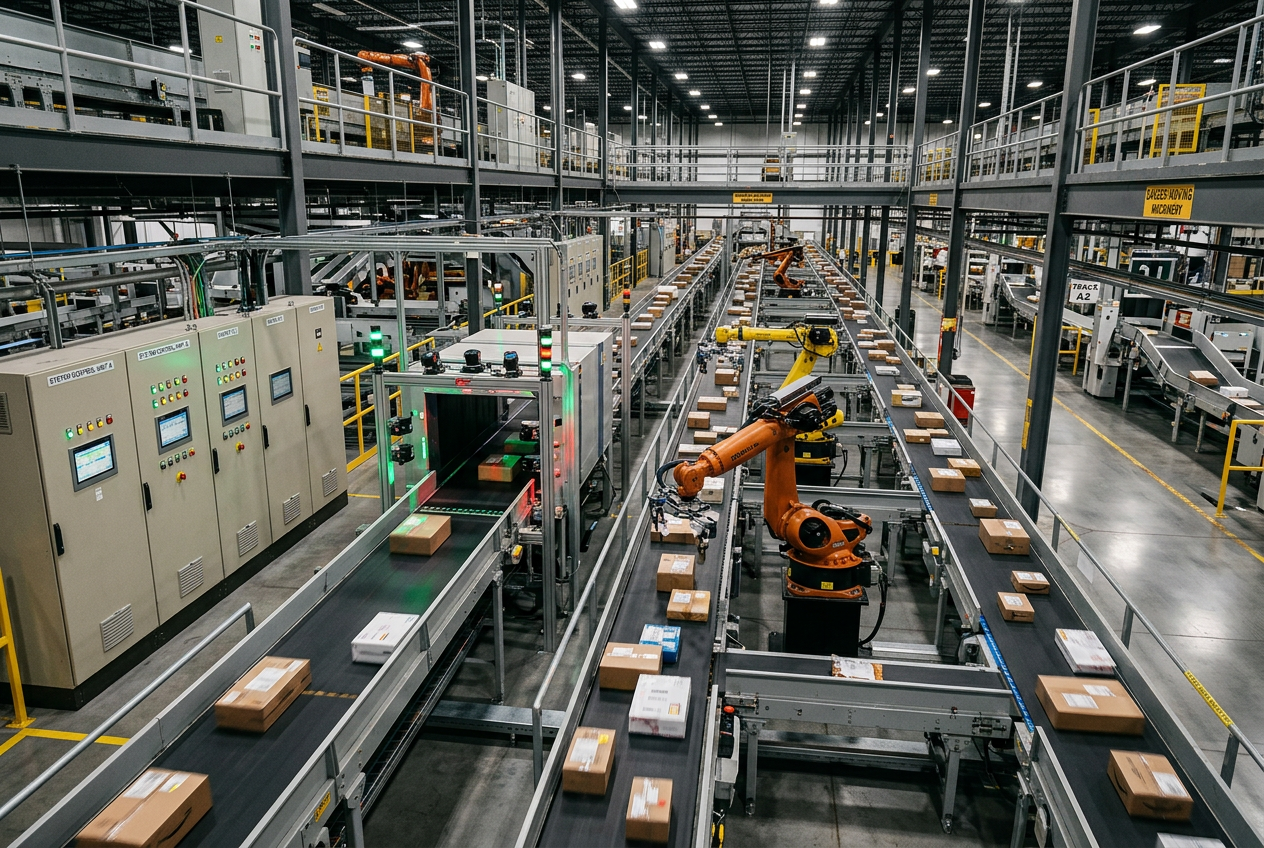
Piemēram, ja ātrdarbīga robotizēta paku ievadīšanas šūna strādā ātrāk nekā pakārtotais svītrkodu skenēšanas tunelis, uzkrāšanas buferi pārpildās, izraisot secīgas līnijas apstāšanās. Robots var darboties ar maksimālu efektivitāti, tomēr visa sistēma strādā nepietiekami efektīvi. Noliktavas automatizācijas orķestrēšana novērš šo nesaskaņotību, saskaņojot padeves ātrumu no augšupējām līnijām ar pakārtoto posmu apstrādes jaudu, lai novērstu visas sistēmas šaurās vietas.
Kāda ir atšķirība starp automatizāciju un orķestrēšanu?
Tradicionālā iekārtu automatizācija izpilda deterministisku, zema latentuma vadības loģiku ar īpaši tam paredzētām iekārtām. Konveijera piedziņu vada Allen-Bradley CompactLogix kontrolieri, robotizētā roka izpilda iepriekš noteiktas kinemātiskās trajektorijas, bet ātrdarbīgi optiskie skeneri nolasa svītrkodu informāciju.
Orķestrēšana darbojas augstākā pārraudzības līmenī. Tā nepārtraukti līdzsvaro uzdevumu maršrutēšanu, dinamisku buferu piešķiršanu, iekārtu pieejamību un pasūtījumu prioritātes reāllaikā dažādās automatizētajās līnijās. Piemēram, ja orķestrēšanas slānis konstatē, ka pirms šķirošanas loka veidojas arvien garāka rinda, tas dinamiski pielāgo padeves ātrumu no augšupējām līnijām vai novirza piemērotās pakas pa alternatīvu konveijera atzaru, sasaistot atsevišķu iekārtu veiktspēju ar kopējiem noliktavas mērķiem.
Kāpēc atsevišķu iekārtu optimizēšana rada jaunus šaurās vietas posmus?
Optimizācijas ierobežošana atsevišķām stacijām bieži vien tikai pārvieto šaurās vietas, nevis tās novērš. Indukcijas robota paātrināšana var pārslogot pārvades lentes, pārslogot tālākos kontrolsvarus vai pārpildīt šķirošanas teknes. Katra automatizētā iekārta darbojas noteiktu fizisko ierobežojumu un procesa atkarību ietvaros.
Automatizācijas inženieriem jāizvērtē pilna materiālu plūsmas dinamika, tostarp rindu garums, cikla laika svārstības, bufera pārpildes sliekšņi un iekārtu pieejamība. Sistēmas veiktspēja jānovērtē pēc caurlaidspējas un pasūtījumu izpildes aizkaves visā procesā, nevis pēc atsevišķu mašīnu ciklu skaita.
Kā apvienot deterministisku PLC loģiku ar adaptīvu orķestrāciju?
Pilnīga veco iekārtu nomaiņa ir saistīta ar pārmērīgām kapitāla izmaksām un ražošanas dīkstāves risku. Vispraktiskākā arhitektūra saglabā izturīgo deterministisko PLC aparatūru drošībai kritiski svarīgām savstarpējām bloķēšanām, ātrai sensoru nolasīšanai un mašīnu līmeņa secību vadībai, vienlaikus virs tās ieviešot programmatūras vadītu orķestrācijas slāni.
Uzraudzības platformas, piemēram, augstas veiktspējas Allen-Bradley ControlLogix 1756-L71 procesori, koordinē saziņu starp šūnām, savukārt sadalītie lauka kopnes moduļi, piemēram, PROFIBUS DP attālās I/O skenera modulis, nodrošina sinhronizētu konveijeru telemetriju. Vietās, kur lokālajās līnijās izmanto kompaktus kontrolierus, piemēram, Siemens kompakto PLC moduli, standartizētas rūpnieciskā Ethernet vārtejas savieno reāllaika operacionālās tehnoloģijas (OT) ar orķestrācijas sistēmu, nodrošinot adaptīvās loģikas darbību apstiprināto mašīnu drošības ierobežojumu ietvaros.
Kā inženieriem izstrādāt un ieviest orķestrācijas stratēģiju?
- Plūsmas materiālu un savstarpējo bloķējumu kartēšana: Dokumentējiet katru fizisko nodošanas punktu, bufera ietilpību, konveijera novirzīšanas vietu un iekārtu darbības atkarību.
- Precīzi nosakiet mainīgos ierobežojumus: Apkopojiet cikla laika telemetrijas datus, rindu garumus un iestrēgumu žurnālus, lai noteiktu sākotnējos sastrēgumus maksimālās noslodzes laikā.
- Standartizējiet rūpnieciskās saskarnes: Izveidojiet standartizētus sakaru protokolus (piemēram, EtherNet/IP, OPC UA un MQTT) starp PLC, robotu kontrolleriem, skeneriem un noliktavas pārvaldības programmatūru.
- Īstenojiet koordināciju pa posmiem: Ieviesiet koordinācijas loģiku vienā zonā (piemēram, no padeves līdz galvenajam šķirotājam), pārbaudot, vai plūsmas regulēšanas un maršrutēšanas pielāgojumi stabilizē buferu līmeņus, nesamazinot caurlaidspēju.
- Nepārtraukti sekojiet sistēmas KPI rādītājiem: Uzraugiet caurlaidspēju visā procesā, dīkstāves laiku, staciju dīkstāves procentuālo īpatsvaru, izņēmumu biežumu un pasūtījumu izpildes laiku.
Kā plānot turpmākas iekārtu un izkārtojuma izmaiņas?
Materiālu pārvietošanas prasības mainās, kad tiek paplašinātas telpas, ieviesti autonomie mobilie roboti (AMR) vai nomainīti konveijeru posmi. Efektīvs koordinācijas slānis pielāgojas pārmaiņām, izmantojot modulāras, savstarpēji nesaistītas programmatūras abstrakcijas un standartizētas saskarnes shēmas.
Aparatūras nomaiņu vai papildinājumus var integrēt, nepārrakstot zema līmeņa PLC drošības kodu vai vispārējos nosūtīšanas noteikumus. Turklāt inženieriem jāievieš drošas vietējās rezerves darbības režīmi: ja augstākā līmeņa koordinācijas slānis atvienojas, vietējiem PLC kontrolleriem nemanāmi jāatgriežas pie autonomām, deterministiskām drošības rutīnām.
Kopsavilkums: kādi ir galvenie secinājumi automatizācijas inženieriem?
Noliktavas efektivitātes maksimizēšana pamatā ir visas sistēmas koordinācijas uzdevums, nevis atsevišķu iekārtu sacensība. Saglabājot uzticamus PLC kontrollerus deterministiskai darbībai uz vietas un pievienojot pielāgojamu materiālu plūsmas koordināciju, izplatīšanas centri var palielināt caurlaidspēju, novērst sastrēgumus un maksimāli palielināt automatizācijas investīciju atdevi.


