

Monitoraggio della Temperatura dei Cuscinetti del Motore e Impostazioni di Protezione dalle Vibrazioni
Perché la sola temperatura del cuscinetto non è sufficiente
I guasti ai cuscinetti dei motori rappresentano circa il 50% di tutti i guasti agli impianti rotanti nelle industrie di processo. Il monitoraggio della temperatura rileva il degrado del cuscinetto — ma solo dopo che il danno meccanico è già iniziato. Il monitoraggio delle vibrazioni individua i guasti incipienti settimane o mesi prima che l’aumento di temperatura diventi misurabile. Per i motori critici che azionano compressori centrifughi e pompe di alimentazione caldaia, la migliore pratica è monitorare entrambi i canali simultaneamente e utilizzare una logica di incrocio per convalidare le decisioni di intervento.
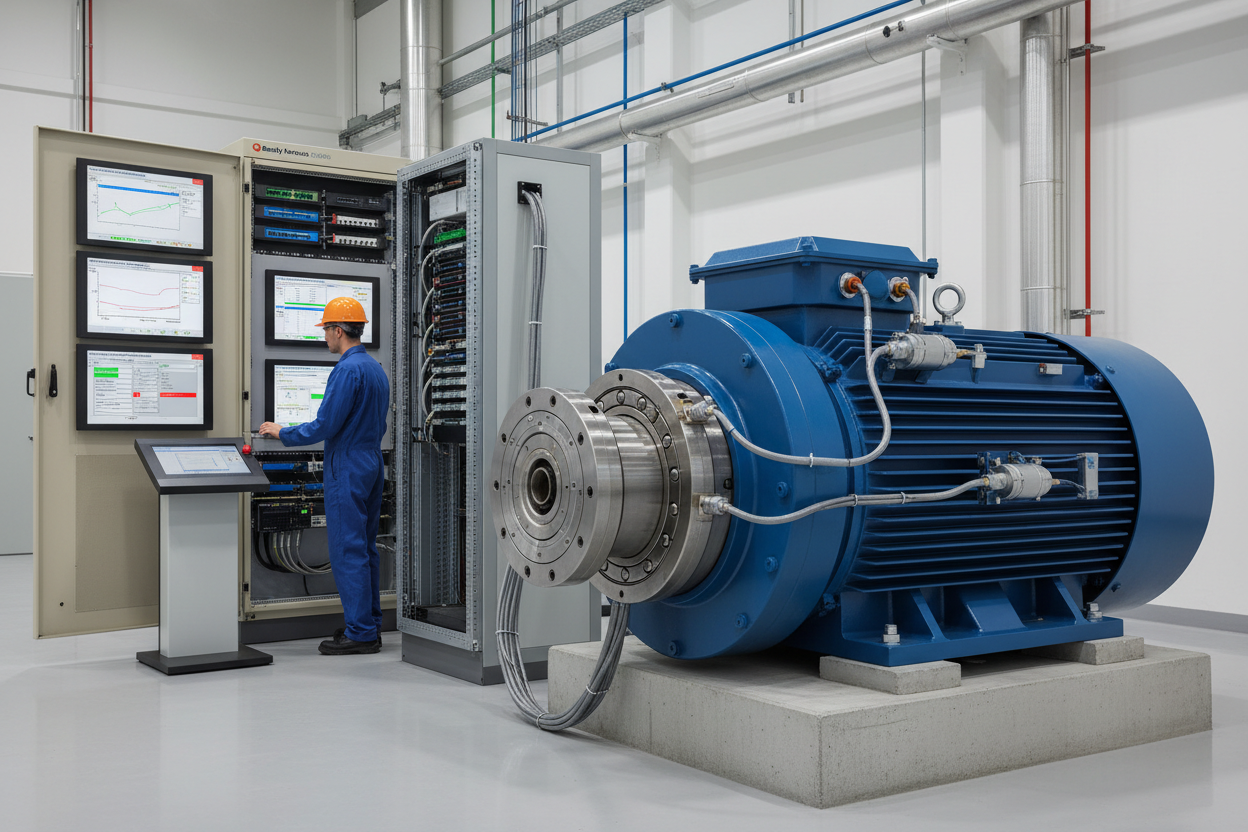
API 670 (Sistemi di Protezione delle Macchine) definisce soglie separate di allarme e intervento per temperatura e vibrazione. Un allarme di temperatura del cuscinetto a 85°C e intervento a 105°C combinato con un allarme di vibrazione a 5,0 mils picco-picco e intervento a 8,0 mils fornisce una protezione completa. La Foxboro I/A Series gestisce gli ingressi di temperatura tramite FBM224 (modulo RTD a 8 canali). Il sistema Bently Nevada 3500 gestisce il monitoraggio delle vibrazioni e comunica lo stato di intervento alla I/A Series tramite Modbus TCP.
Configurazione RTD Foxboro I/A Series
Ogni cuscinetto del motore solitamente ha un RTD PT100 incorporato nella carcassa del cuscinetto — uno per il cuscinetto lato motore (DE) e uno per il cuscinetto lato opposto (NDE). Collegare questi RTD a canali separati del FBM224. Non condividere mai un canale tra due cuscinetti.
- Passo 1: Collegare ogni PT100 al FBM224 usando la configurazione a tre fili (un conduttore comune, due conduttori per la misura della resistenza). Questo elimina l’errore dovuto alla resistenza del filo fino a 15 ohm — fondamentale per cavi di campo più lunghi di 50 metri.
- Passo 2: Configurare il canale FBM224 nel Foxboro I/A Series Control Builder. Impostare il tipo di sensore su PT100 (IEC 60751 Classe B, ±0,3°C a 0°C). Impostare l’intervallo da 0 a 150°C per il servizio cuscinetti motore.
- Passo 3: Impostare la soglia di allarme bassa a 70°C. Impostare l’allarme alto a 85°C secondo le linee guida API 670. Impostare l’allarme alto-alto (intervento) a 105°C.
- Passo 4: Configurare un ritardo di allarme di 3 secondi su tutte e tre le soglie. Gli allarmi di temperatura senza ritardo causano interventi indesiderati durante l’avvio del motore, quando la temperatura del cuscinetto sale da ambiente a regime stabile in 15-30 minuti.
- Passo 5: Mappare l’uscita del canale FBM224 a un blocco AIM (Modulo di Ingresso Analogico) della I/A Series. Configurare il blocco AIM con una banda morta dello 0,5% per sopprimere il rumore su lunghe tratte di cavo RTD.
Integrazione Bently Nevada 3500 Modbus TCP
Il rack Bently Nevada 3500 monitora vibrazione, spostamento assiale e temperatura del cuscinetto. Comunica con la Foxboro I/A Series tramite Modbus TCP. Il modulo di interfaccia rack 3500/20 funge da server Modbus TCP all’indirizzo IP configurato e porta 502.
Dal lato Foxboro I/A Series, configurare un blocco client Modbus TCP nel Control Builder. Impostare l’IP del server all’indirizzo IP del 3500/20. Impostare la frequenza di polling a 500 ms. Mappare i seguenti registri holding dalla mappa Modbus 3500:
- Registro 3301 — Ampiezza complessiva vibrazione, cuscinetto DE (intero con segno a 16 bit, mils × 100). Dividere per 100 per ottenere mils.
- Registro 3302 — Ampiezza complessiva vibrazione, cuscinetto NDE (stessa scala).
- Registro 3305 — Parola di stato allarme (mappata a bit: bit 0 = allarme DE, bit 1 = intervento DE, bit 2 = allarme NDE, bit 3 = intervento NDE).
- Registro 3310 — Temperatura cuscinetto, DE (intero con segno a 16 bit, °C × 10). Dividere per 10.
Configurare un timeout di comunicazione di 2 secondi nel client Modbus della I/A Series. Se il monitor vibrazioni Bently Nevada 3500/42 non risponde entro 2 secondi, la I/A Series segna tutti i registri come di qualità NON VALIDA e attiva un allarme diagnostico di "Perdita Comunicazione". Non assegnare mai un valore predefinito automatico in caso di fallimento della comunicazione — un valore obsoleto può mascherare un vero intervento per vibrazione.
Diagnostica a incrocio: Temperatura vs Vibrazione
Un motore sano mostra temperatura stabile del cuscinetto a carico stabile e vibrazioni inferiori a 2,0 mils. Quando inizia il degrado del cuscinetto, la vibrazione aumenta prima — tipicamente da 2,0 mils a 4,0 mils in diverse settimane. La temperatura rimane stabile in questa fase iniziale. Solo quando l’usura meccanica accelera la temperatura inizia a superare la soglia di allarme bassa di 70°C.
Implementare una diagnostica a incrocio nella I/A Series usando un blocco CALC con la seguente logica:
- SE (DE_Vibrazione > 4,0 mils E DE_Temperatura < 70°C) ALLORA allarme “Usura cuscinetto DE rilevata — Vibrazione alta, Temperatura normale. Pianificare ispezione cuscinetto entro 72 ore.” Questa logica di preallarme cattura i problemi del cuscinetto durante la fase di degrado solo vibrazionale — settimane prima che si attivino gli allarmi di temperatura.
- SE (DE_Temperatura > 85°C E DE_Vibrazione < 2,0 mils) ALLORA allarme “Temperatura cuscinetto DE alta, Vibrazione normale — Controllare sistema di lubrificazione e ventilatore di raffreddamento.” Questa condizione indica spesso un guasto di lubrificazione piuttosto che usura meccanica, richiedendo una risposta di manutenzione diversa.
Conclusione e consigli operativi
La protezione dei cuscinetti motore richiede il monitoraggio sia della temperatura che delle vibrazioni per rilevare i guasti allo stadio più precoce. Configurare i canali RTD FBM224 della Foxboro I/A Series con soglie di allarme API 670 (85°C allarme, 105°C intervento) e un ritardo di avvio di 3 secondi. Integrare i dati di vibrazione Bently Nevada 3500 via Modbus TCP con polling a 500 ms e timeout di comunicazione di 2 secondi. Implementare diagnostica a incrocio per generare preallarmi durante la fase di degrado solo vibrazionale.
Rivedere mensilmente i dati di tendenza del proximitor Bently Nevada 3500/40 — un aumento di vibrazione di 0,5 mils a settimana su un cuscinetto DE di un compressore centrifugo richiede un’immediata reintegrazione del grasso e un aumento del monitoraggio vibrazionale a controlli giornalieri per 30 giorni. Queste pratiche estendono la vita del cuscinetto dal 40% al 60% e prevengono guasti catastrofici del motore che fermano le linee di produzione per giorni.
Autore: Li Wei è un ingegnere di automazione industriale con oltre 10 anni di esperienza in PLC, DCS e sistemi di controllo.


