

Woodward MicroNet TMR gázturbina szabályozó PID hangolása és túlpörgés lekapcsolásának érvényesítése
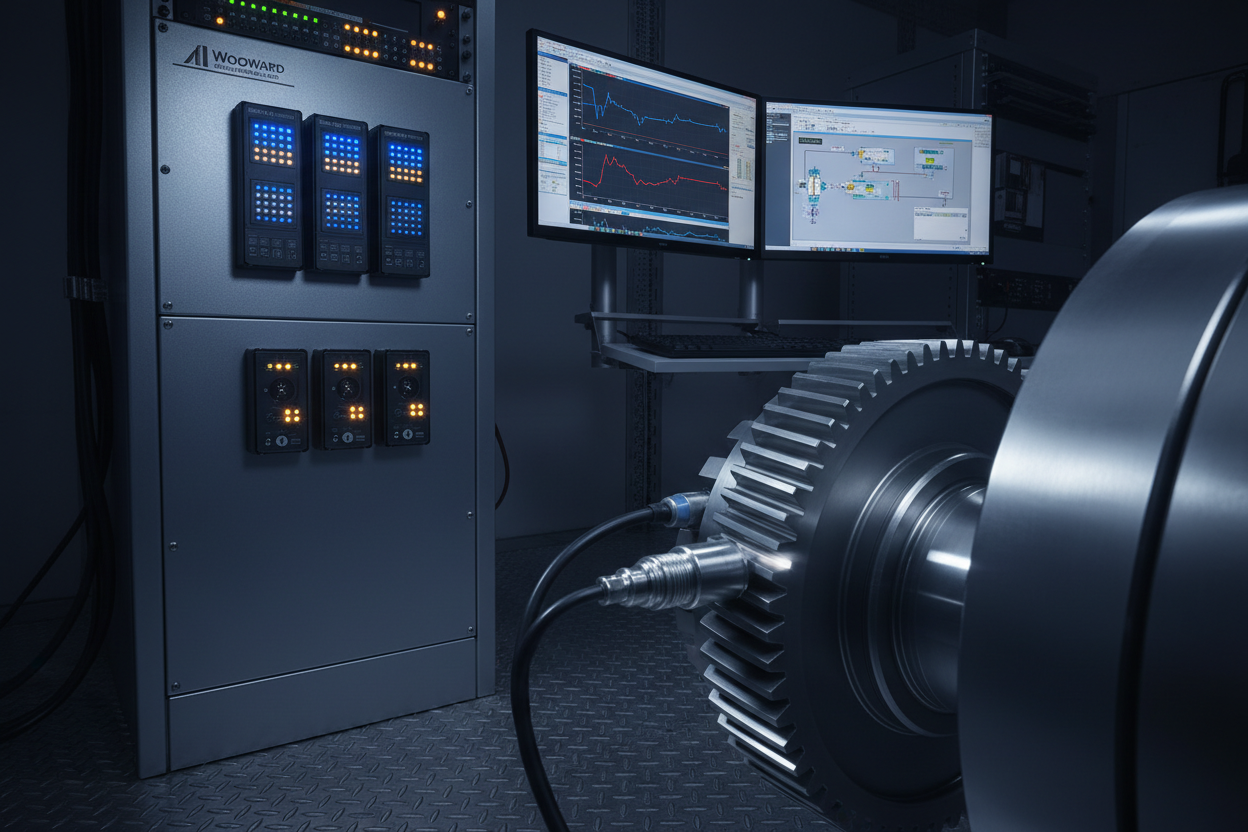
A Woodward MicroNet TMR architektúrája és sebességszabályozás áttekintése
A Woodward MicroNet TMR hárommodulos redundáns (TMR) architektúrán fut. Három független vezérlő párhuzamosan hajtja végre a sebességszabályozási logikát. Egy 2oo3 szavazó kiválasztja a középső kimenetet az üzemanyag-aktuátor parancsához. Ez a kialakítás megfelel az IEC 61511 SIL 2 követelményeinek a túlpörgés elleni védelem terén. Minden CPU modul 10 ms-os feladatcikluson fut. A sebességérzékelő bemenetek passzív MPU pickupokat használnak egy 60 fogú fogaskeréken. A tipikus kimeneti frekvencia 0 Hz-től álló helyzetben egészen 2 500 Hz-ig terjed 3 000 RPM névleges sebességnél.
Az ABB 800xA a MicroNet TMR-rel Modbus TCP-n keresztül integrálódik. A 40001-es regiszter tartalmazza a tényleges sebességet (0–4 000 RPM, 1 RPM/egység). A 40005-ös regiszter az üzemanyag-szelep pozícióját tartalmazza (0–100%, 0,1%/egység), amely 100 ms-onként frissül.
PID hangolás a sebesség referencia követéséhez
A Woodward MicroNet TMR párhuzamos PID struktúrát használ. A sebesség PID paraméterei a GAIN_P (arányos), RESET_I (integráló, ismétlés/másodperc), és RATE_D (deriváló, másodperc). Az alapértelmezett gyári értékek: GAIN_P = 20, RESET_I = 2,0 r/s, RATE_D = 0,02 s. A paraméterek élőben történő állításához használja a Woodward Watch Window szoftvert. Csatlakozás RS-232-n 115 200 baud sebességgel. Engedélyezze a trendrögzítőt 10 ms mintavételi gyakorisággal minden hangolás előtt.
- 1. lépés: Rögzítse az alapsebesség lépésválaszát. Alkalmazzon 50 RPM lépést 3 000 RPM-en. Mérje meg a felmeneti időt, túllövést és stabilizálódási időt a trenddiagram alapján.
- 2. lépés: Ha a túllövés meghaladja az 1,5%-ot (45 RPM), csökkentse a GAIN_P értéket 10%-os lépésekben. Várjon 5 percet a változtatások között. Minden lépésnél ellenőrizze a trendet.
- 3. lépés: Ha a stabilizálódási idő több mint 3 másodperc, növelje a RESET_I értéket 0,2 r/s lépésekben. Egytengelyes turbinák esetén korlátozza a RESET_I-t maximum 4,0 r/s-re.
- 4. lépés: A RATE_D-t csak akkor engedélyezze, ha a sebesség oszcillációja továbbra is fennáll az arányos és integráló hangolás után. Növelje 0,01 s-ről 0,005 s lépésekben. A deriváló engedélyezésekor használjon 80 Hz-es aluláteresztő szűrőt a sebességjel bemeneten.
- 5. lépés: Ellenőrizze a terhelés elfogadását. Alkalmazzon 20%-os hirtelen terhelésnövekedést. Győződjön meg róla, hogy a sebesség eltérés ±3%-on belül marad a névleges sebességhez képest, és 5 másodpercen belül helyreáll.
Droop beállítás és terhelésmegosztás
A droop szabályozza a terhelésmegosztást párhuzamos turbinák között. Egy 5%-os droop 150 RPM sebességcsökkenést enged meg 3 000 RPM névleges sebességnél, amikor a terhelés nulla és teljes között változik. A droopot 0%-ra (izochron mód) csak szigetüzemben, párhuzamos egységek nélkül állítsa be. Párhuzamos működés esetén állítsa be a droopot 4–5%-ra a Watch Window — Sebességszabályozás — Terhelésmegosztás menüpontban. A Woodward digitális terhelésmegosztó sebességszabályozó modul dedikált terhelésmegosztó logikát biztosít több egységes párhuzamos működéshez.
A helytelen droop terhelés vadászást okoz 0,5–2 Hz-en. Az ABB 800xA jelcsoportjai egyszerre naplózzák az aktív teljesítményt és a sebességet. A terhelés vadászási jellegzetessége szinuszos aktív teljesítmény oszcilláció, 180° fáziseltolással a párhuzamos egységek között. Ellenőrizze az aktuátor visszacsatoló körét — a MicroNet TMR a pozíciót 4–20 mA LVDT jellel olvassa a Woodward ProAct elektromos szelepaktuátorról. A vezeték szakadás riasztás 3,8 mA-nál aktiválódik. Állítsa az ACT_POS_GAIN értéket 12–15-re a pozíciókör vadászásának elkerülése érdekében.
Túlpörgés lekapcsolás teszt: 2oo3 szavazó ellenőrzése
Az IEC 61511 előírja az éves túlpörgés lekapcsolás funkciójának bizonyító tesztjét SIL 2 gázturbinavédelemhez. A MicroNet TMR dedikált túlpörgés teszt módot biztosít, amely lehetővé teszi az egyes MPU csatornák egyedi tesztelését anélkül, hogy a turbinát lekapcsolná.
- 1. lépés: Értesítse az üzemeltetést. Szerezze be a tesztengedélyt. Győződjön meg róla, hogy a turbina stabil névleges sebességen van ±0,5%-on belül.
- 2. lépés: A Watch Window-ban navigáljon az Overspeed Test — Channel A Inhibit menüponthoz. Engedélyezze a tiltást az A csatornán. Ellenőrizze, hogy az A csatorna státusz LED-je sárgára vált a MicroNet TMR előlapon.
- 3. lépés: Injektáljon szimulált túlpörgés jelet az A csatorna MPU bemenetére frekvenciagenerátorral. Állítsa a frekvenciát a névleges sebesség 110%-ának megfelelően (3 300 RPM = 3 300 Hz 60 fogú fogaskeréknél). Ellenőrizze, hogy az A csatorna túlpörgés riasztás aktiválódik, de lekapcsolás nem történik. A 2oo3 szavazó két csatorna egybehangzását igényli a lekapcsoláshoz.
- 4. lépés: Engedélyezze az A csatorna tiltás feloldását. Ismételje meg a 2–3. lépéseket a B, majd a C csatornán külön-külön.
- 5. lépés: Az együttes teszthez tiltsa le egyszerre két csatornát. Injektálja a túlpörgés jelet a megmaradt aktív csatornába. Ellenőrizze, hogy a lekapcsoló kimenet 200 ms-on belül aktiválódik. Ellenőrizze, hogy a lekapcsoló kimenet eléri az ABB 800xA DI kártyát. Naplózza a válaszidőt az ABB 800xA SOE történetíróval 1 ms felbontással.
- 6. lépés: Rögzítse az összes kiinduló és végső értéket. Dokumentálja a tesztet az IEC 61511 bizonyító teszt jegyzőkönyvében. Erősítse meg, hogy a PFDavg újraszámítás SIL 2 tartományban van (1×10⁻³ és 1×10⁻² között).
Következtetés és javaslatok
Az MPU jel minősége közvetlenül befolyásolja a szabályozó stabilitását. A MicroNet TMR figyeli az MPU_AMPLITUDE-ot (egészséges tartomány 2 000–8 000 mV csúcs), az MPU_NOISE_RATIO-t (tanácsadó riasztás 15%-nál), és az MPU_FREQUENCY_ERROR-t. Az 1 000 mV alatti amplitúdó túl nagy hézagot jelez. A szabványos hézag 0,75–1,25 mm egy 60 fogú fogaskeréknél. Használjon árnyékolt sodrott érpárt, amely csak a vezérlő végén van földelve. A csatlakozást a TB3 terminálblokkban végezze.
A Woodward MicroNet TMR szabályozó hangolása szisztematikus megközelítést igényel. Kezdje az alap trend rögzítésével minden paraméterváltoztatás előtt. Először hangolja a GAIN_P-t, majd a RESET_I-t, végül a RATE_D-t. Ellenőrizze, hogy a droop megfelel-e a párhuzamos működési módnak a Woodward terhelésmegosztó sebességszabályozó segítségével. Végezze el az éves túlpörgés bizonyító tesztet a beépített csatorna tiltás funkcióval. Integrálja az ABB 800xA SOE naplózást a lekapcsolási válaszidők dokumentálásához. A Woodward 505 digitális szabályozó alternatív platformot kínál egytengelyes turbinákhoz, ahol a TMR redundancia nem szükséges. Ezek a lépések fenntartják a SIL 2 integritást és növelik a turbina rendelkezésre állását a leállások között.
Szerző: Liu Yang, ipari automatizálási mérnök, több mint 10 éves tapasztalattal PLC, DCS és vezérlőrendszerek terén.


