

Meisterung der Modbus-TCP-Implementierung für moderne industrielle Automatisierung
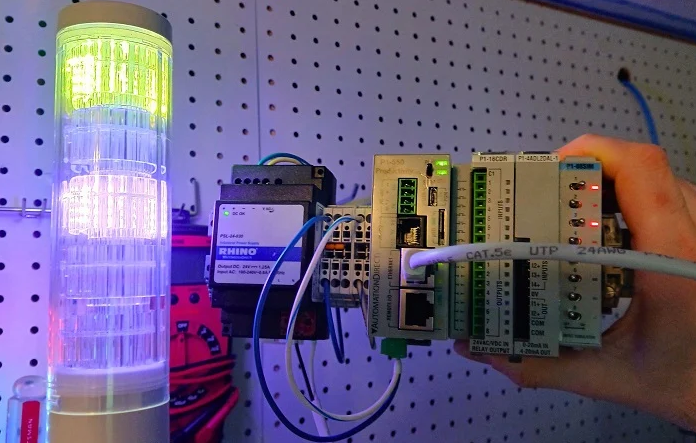
Modbus TCP bleibt trotz seines Alters eines der ältesten Protokolle in der Industrie ein Grundpfeiler der Fabrikautomation. Viele Ingenieure stehen vor einer steilen Lernkurve, wenn sie über einfache digitale Ein-/Ausgänge hinaus zu protokollbasierter Kommunikation wechseln. Während Modbus eine hohe Kompatibilität bietet, erfordert seine Implementierung einen strukturierten Ansatz für die Hardwareadressierung und Registerzuordnung. Dieser Leitfaden erklärt den Prozess, ein rohes Modbus-Gerät in einen funktionalen Teil Ihres Steuerungssystems zu verwandeln.
Vergleich der Modbus TCP- und EtherNet/IP-Frameworks
Der Hauptunterschied zwischen Modbus und modernen Protokollen wie EtherNet/IP liegt in der Datenkonsistenz und dem Konfigurationsaufwand. Die meisten Ethernet-basierten Protokolle benötigen Electronic Data Sheets (EDS) oder spezifische Hardwareprofile zur Definition der Datenstrukturen. Modbus TCP hingegen arbeitet ohne diese vordefinierten Vorlagen. Sie müssen die SPS nicht im Voraus über die Byte-Anzahl der eingehenden Pakete informieren. Stattdessen richten Sie die Kommunikation einfach auf eine IP-Adresse und ein bestimmtes Startregister aus.
Konfiguration von Hardware- und Netzparametern
Bevor Sie SPS-Logik schreiben, müssen Sie eine solide Netzwerkgrundlage für Ihre Peripheriegeräte schaffen. Am Beispiel einer Patlite LA6-LAN Signalleuchte beginnt der Prozess mit einem integrierten Webserver. Sie müssen dem Gerät eine IP-Adresse innerhalb desselben Subnetzes wie Ihr Hauptcontroller zuweisen. Die meisten Industrieautomatisierungsgeräte verwenden Port 502 als Standard für Modbus-Verkehr. Die Aktivierung der „Modbus TCP Enable“-Funktion ist ein kritischer, aber oft übersehener erster Schritt.
Entschlüsselung von Modbus-Funktionscodes und Registerlogik
Das Verständnis der Funktionscodes ist der wichtigste Aspekt bei der Verwaltung von Modbus-fähigen Steuerungssystemen. Die meisten Handbücher kategorisieren Daten in Coils (Boolesche Werte) und Holding Registers (16-Bit-Ganzzahlen). Bei komplexen Geräten wie mehrfarbigen Signaltürmen nutzen Hersteller oft Register, um mehrere Zustände zu steuern. Beispielsweise kann ein einzelnes Register die Farbe, Helligkeit und Blinkmuster einer Leuchte steuern. Diese Anforderungen müssen in dezimale oder hexadezimale Werte umgewandelt werden, die die SPS effektiv übertragen kann.
Implementierung von Modbus-Schreibbefehlen in AutomationDirect SPS
AutomationDirect-Steuerungen, wie die Productivity-Serie, vereinfachen den Prozess durch dedizierte Modbus Write (MWX)-Anweisungen. Anwender definieren Ganzzahl-Tags, die den gewünschten Zustand des Feldgeräts repräsentieren. Zum Beispiel könnte der Wert 257 einen „dauerhaft an“-Zustand auslösen, während 256 „aus“ bedeutet. Der MWX-Befehl übernimmt das Hintergrund-Polling in einem festgelegten Intervall, z. B. 500 ms. Dieser Ansatz hält den Netzwerkverkehr vorhersehbar und die Kontaktplan-Logik übersichtlich.
Strategische Integration in Rockwell Studio 5000 Umgebungen
Die Integration von Modbus in eine Rockwell Automation-Umgebung erfordert typischerweise eine Add-On Instruction (AOI). Da Studio 5000 EtherNet/IP priorisiert, fungiert die Modbus TCP Client AOI als notwendige Brücke. Ingenieure müssen das Tag-Array „HoldRegisters“ mit den berechneten Dezimalwerten füllen. Außerdem muss der Transaktionstyp konfiguriert werden – üblicherweise Funktionscode 16 für mehrere Register. So kann die SPS den gesamten Status eines entfernten Geräts in einem einzigen Scanzyklus aktualisieren.


